
ROS学习笔记四:用C++编写ROS发布与订阅
一、创建并编译功能包
1.1 创建功能包
在工作空间的 src 目录下创建功能包:
$ cd ~/dev/catkin_ws/src

$ catkin_create_pkg chapter2_tutorials std_msgs roscpp
1.2 编译功能包
进入工作目录下编译全部功能包:
$ cd ~/dev/catkin_ws/

$ catkin_make
如果到达100%,表示一切顺利,否则会报错停止编译。
二、创建并编译节点
2.1 创建节点
进入功能包的 src 目录下,在这个文件夹中,创建两个新文件:example1_a.cpp 和 example1_b.cpp。
example1_a.cpp(发布节点):
#include "ros/ros.h"                     //"ros/ros.h"包含ROS节点所有节点的必要文件

#include "std_msgs/String.h"             //"std_msgs/String.h"包含消息类型

#include <sstream>

int main(int argc, char **argv)

{

    ros::init(argc, argv, "example1_a"); //启动该节点并设置其名称(example1_a),该名称是唯一的

    ros::NodeHandle n;                   //设置节点进程的句柄

    ros::Publisher chatter_pub = n.advertise<std_msgs::String>("message", 1000); //把这个节点设置成发布者,并把发布主题的类型告诉节点管理器。第一个参数是消息名称“message”,第二个参数将缓冲区设置为1000个消息

    ros::Rate loop_rate(10);             //设置频率10Hz

    while (ros::ok())                    //一直运行,直到CTRL+C停止运行

    {

        std_msgs::String msg;            //创建消息变量,变量类型必须符合发送的要求

        std::stringstream ss;

        ss << " I am the example1_a node "; //要发布的消息内容

        msg.data = ss.str();

        chatter_pub.publish(msg);        //发布消息

        ros::spinOnce();                 //如果出现订阅者,ROS会更新和读取所有主题

        loop_rate.sleep();               //按频率挂起

    }

    return 0;

}
example1_b.cpp(订阅节点):
#include "ros/ros.h"

#include "std_msgs/String.h"

/*接收消息然后发布*/

void chatterCallback(const std_msgs::String::ConstPtr& msg)

{

    ROS_INFO("I heard: [%s]", msg->data.c_str());  //在命令行窗口显示消息内容

}

int main(int argc, char **argv)

{

    ros::init(argc, argv, "example1_b");

    ros::NodeHandle n;

    ros::Subscriber sub = n.subscribe("message", 1000, chatterCallback); //创建一个订阅者,从主题获取以“message”为名称的消息,缓冲区为1000,处理消息句柄的回调函数chatterCallback

    ros::spin();  //ros::spin()库是响应循环,消息到达时调用函数chatterCallback,CTRL+C结束循环

    return 0;

}
2.2 编译节点
将下列几行代码添加到CMakeLists.txt文件中include_directories(include ${catkin_INCLUDE_DIRS})之后:
add_executable(chap2_example1_a src/example1_a.cpp)

add_executable(chap2_example1_b src/example1_b.cpp)

add_dependencies(chap2_example1_a chapter2_tutorials_generate_messages_cpp)

add_dependencies(chap2_example1_b chapter2_tutorials_generate_messages_cpp)

target_link_libraries(chap2_example1_a ${catkin_LIBRARIES})

target_link_libraries(chap2_example1_b ${catkin_LIBRARIES})
回到工作目录下,编译功能包:
$ cd ~/dev/catkin_ws/

$ catkin_make chapter2_tutorials
如果顺利编译的话,将会生成两个可执行程序 example1_a 和 example1_b 文件,默认生成可执行文件的目录是catkin工作空间的devel目录下的lib目录。
3 检验编写的节点
首先要确认在carkin_make之后加载了工作空间的环境变量,然后分别在三个新的终端运行如下命令:
$ roscore

$ rosrun chapter2_tutorials chap2_example1_a

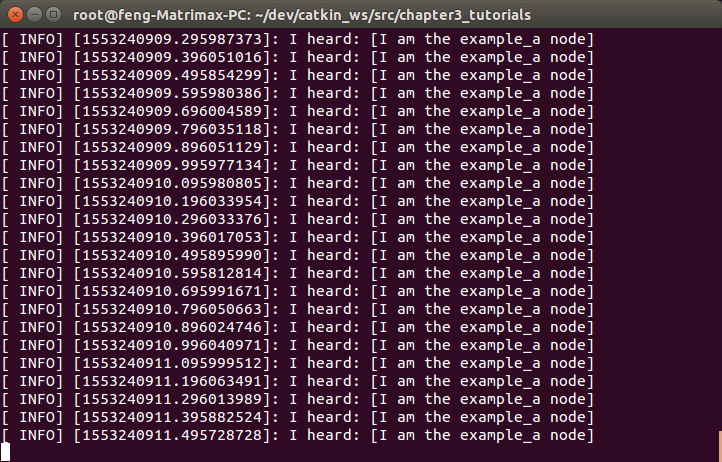
$ rosrun chapter2_tutorials chap2_example1_b
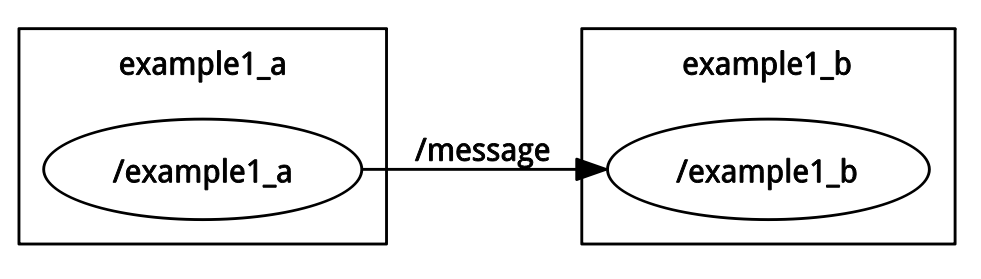
使用rqt_graph命令能够创建一个显示当前系统运行情况的动态图形,如下图所示。example1_a 节点发布 /message 主题,同时 example1_b 节点订阅了这个主题。
ROS学习笔记四:用C++编写ROS发布与订阅的更多相关文章
- Redis学习笔记四:独立功能之发布与订阅
客户端可以通过执行 subscribe 命令订阅一个或多个频道,每当有其他客户端向被订阅的频道发送消息时,频道所有的订阅者都会收到这条消息. 客户端还可以通过执行 psubscribe 命令订阅一个或 ...
- Learning ROS for Robotics Programming Second Edition学习笔记(四) indigo devices
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 Learning ROS for Robotics Pr ...
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- C#可扩展编程之MEF学习笔记(四):见证奇迹的时刻
前面三篇讲了MEF的基础和基本到导入导出方法,下面就是见证MEF真正魅力所在的时刻.如果没有看过前面的文章,请到我的博客首页查看. 前面我们都是在一个项目中写了一个类来测试的,但实际开发中,我们往往要 ...
- ROS入门笔记(二):ROS安装与环境配置及卸载(重点)
ROS入门笔记(二):ROS安装与环境配置及卸载(重点) [TOC] 1 ROS安装步骤 1.1 ROS版本 ROS目前只支持在Linux系统上安装部署, 它的首选开发平台是Ubuntu. 发布时间 ...
- IOS学习笔记(四)之UITextField和UITextView控件学习
IOS学习笔记(四)之UITextField和UITextView控件学习(博客地址:http://blog.csdn.net/developer_jiangqq) Author:hmjiangqq ...
- java之jvm学习笔记四(安全管理器)
java之jvm学习笔记四(安全管理器) 前面已经简述了java的安全模型的两个组成部分(类装载器,class文件校验器),接下来学习的是java安全模型的另外一个重要组成部分安全管理器. 安全管理器 ...
- Typescript 学习笔记四:回忆ES5 中的类
中文网:https://www.tslang.cn/ 官网:http://www.typescriptlang.org/ 目录: Typescript 学习笔记一:介绍.安装.编译 Typescrip ...
- ES6学习笔记<四> default、rest、Multi-line Strings
default 参数默认值 在实际开发 有时需要给一些参数默认值. 在ES6之前一般都这么处理参数默认值 function add(val_1,val_2){ val_1 = val_1 || 10; ...
随机推荐
- nginx内存池
一.设计原则 (1)降低内存碎片 (2)降低向操作系统申请内存的次数 (3)减少各个模块的开发效率 二.源代码结构 struct ngx_pool_s { ngx_pool_data_t ...
- JSP中的编译指令和动作指令的差别
JSP中的编译指令和动作指令的差别 1.编译指令是通知Servlet引擎的处理消息.而动作指令仅仅是执行时的脚本动作 2.编译指令是在将JSP编译成Servlet时起作用,而动作指令可替换成JSP脚本 ...
- 异或巧用:Single Number
异或巧用:Single Number 今天刷leetcode,碰到了到题Single Number.认为解答非常巧妙,故记之... 题目: Given an array of integers, ev ...
- Linux - Ubuntu中文输入法安装(Ubuntu 12.04)
Ubuntu中文输入法安装(Ubuntu 12.04) 本文地址:http://blog.csdn.net/caroline_wendy Ubuntu作为Linux常见的操作系统,是须要熟练使用的. ...
- excel 学习
最近越來越感覺到熟練運用office軟件是一門很深的學問,以前一直忽視了這個技能,因爲從來都不覺得這個有什麼技術難度.正是因爲這樣想,所以才一直沒能去好好研究使用這套工具.現在卻覺得有必要學習,在於: ...
- 改进Source Insight对汉字的支持
转自:http://blog.chinaunix.net/u/8681/showart_1356633.html http://blog.163.com/zhuzhihuacan@126/blog/s ...
- 动态追踪技术 Dynamic Tracing
https://openresty.org/posts/dynamic-tracing/ 工欲性能调优,必先利其器(2)- 火焰图| PingCAP https://pingcap.com/blog- ...
- 并不对劲的bzoj3998:loj2102:p3975:[TJOI2015]弦论
题目大意 对于一个给定的长度为n(\(n\leq5*10^5\))的字符串, 分别求出不同位置的相同子串算作一个.不同位置的相同子串算作多个时,它的第k(\(k\leq10^9\))小子串是什么 题解 ...
- 并不对劲的trie树
听上去像是破坏植物的暴力行为(并不). 可以快速查询某个字符串在某个字符串集中出现了几次,而且听上去比字符串哈希靠谱. 把整个字符串集建成树,边权是字符,对于字符串结尾的节点进行特殊标记. 这样一方面 ...
- 【Usaco2008 Dec】Patting Heads
[题目链接] 点击打开链接 [算法] 我们知道,每个编号为a[i]都要被编号是a[i]的约数的牛拍一次头(除了它自己),因此,只需用类似于筛法的方式统计答案, 即可 [代码] #include< ...