
blob斑点检测
blob 或者叫斑点,就是在一幅图像上,暗背景上的亮区域,或者亮背景上的暗区域。由于斑点代表的是一个区域,相比单纯的角点,它的稳定性要好,抗噪声能力要强,所以它在图像配准上扮演了很重要的角色。
同时有时图像中的斑点也是我们关心的区域,比如在医学与生物领域,我们需要从一些X光照片或细胞显微照片中提取一些具有特殊意义的斑点的位置或数量。
比如天空的飞机、向日葵的花盘、X线断层图像中的两个斑点。
1. 可选算法
1.1. Laplacian of Gaussian (LoG)
这是速度最慢,可是最准确的一种算法。简单来说,就是对一幅图先进行一系列不同尺度的高斯滤波,然后对滤波后的图像做Laplacian运算。将全部的图像进行叠加。局部最大值就是所要检測的blob,这个算法对于大的blob检測会非常慢,还有就是该算法适合于检測暗背景下的亮blob。
1.2. Difference of Gaussian (DoG)
这是LoG算法的一种高速近似,对图像进行高斯滤波之后,不做Laplacian运算,直接做减法。相减后的图做叠加。找到局部最大值,这个算法的缺陷与LoG相似。
如果需要利用 LoG 或 DoG 检測亮背景上的暗blob,能够将图像做反相,这样亮背景就变成了暗背景,而暗blob就变成了亮blob,然后就能够用这两个算法了,检測完之后再反回来就好了。
1.3. Determinant of Hessian (DoH)
这是最快的一种算法,不须要做多尺度的高斯滤波,运算速度自然提升非常多,这个算法对暗背景上的亮blob或者亮背景上的暗blob都能检測。
缺点是小尺寸的blob检測不准确。
2. skimage 代码实现
from matplotlib import pyplot as plt

from skimage import data

from skimage.feature import blob_dog, blob_log, blob_doh

from math import sqrt

from skimage.color import rgb2gray

image = data.hubble_deep_field()[0:500, 0:500]

image_gray = rgb2gray(image)

plt.imshow(image)

blobs_log = blob_log(image_gray, max_sigma=30, num_sigma=10, threshold=.1)

# Compute radii in the 3rd column.

blobs_log[:, 2] = blobs_log[:, 2] * sqrt(2)

blobs_dog = blob_dog(image_gray, max_sigma=30, threshold=.1)

blobs_dog[:, 2] = blobs_dog[:, 2] * sqrt(2)

blobs_doh = blob_doh(image_gray, max_sigma=30, threshold=.01)

blobs_list = [blobs_log, blobs_dog, blobs_doh]

colors = ['yellow', 'lime', 'red']

titles = ['Laplacian of Gaussian', 'Difference of Gaussian',

          'Determinant of Hessian']

sequence = zip(blobs_list, colors, titles)

fig,axes = plt.subplots(1, 3, sharex=True, sharey=True, subplot_kw={'adjustable':'box-forced'})

axes = axes.ravel()

for blobs, color, title in sequence:

    ax = axes[0]

    axes = axes[1:]

    ax.set_title(title)

    ax.imshow(image, interpolation='nearest')

    for blob in blobs:

        y, x, r = blob

        c = plt.Circle((x, y), r, color=color, linewidth=2, fill=False)

        ax.add_patch(c)

plt.show()
效果图:

3. 基于 OpenCV
SimpleBlobDetector,是非常简单的模块,算法使用如下参数控制,且执行之后的流程:
Thresholding, 阈值处理
通过使用从minThreshold开始的阈值对源图像进行阈值处理,将源图像转换成多个二进制图像。这些阈值以thresholdStep大小依次递增直到maxThreshold,所以第一个阈值是minThreshold,第二个是minThreshold+thresholdStep,依此类推。
Grouping, 分组
在每个二进制图像中,连接白色像素被分成一组,我们称为二进制斑点(binary blobs)
Merging, 合并
计算二进制图像中二进制斑点的重心,并合并距离小于minDistBetweenBlobs的斑点
Center & Radius Calculation, 中心和半径计算
计算并返回新合并的blobs的中心和半径。
import cv2

import numpy as np

#读图片

im = cv2.imread('blod.jpg', cv2.IMREAD_GRAYSCALE)

#创建一个检测器并使用默认参数

detector = cv2.SimpleBlobDetector()

#检测斑点

keypoints = detector.detect(im)

#将检测到的斑点圈上红色的圆圈

#DRAW_MATCHES_FLAGS_DRAW_RICH_KEYPOINTS保证圆的大小和斑点大小一样

im_with_keypoints = cv2.drawKeypoints(im, keypoints, np.array([]), (0,0,255),

                        cv2.DRAW_MATCHES_FLAGS_DRAW_RICH_KEYPOINTS)

#显示检测到的点

cv2.imshow('keypoints', im_with_keypoints)

cv2.waitKey(0)

3.1. 过滤斑点

可以设置SimpleBlobDetector的参数来过滤我们想要的斑点类型:
按颜色
首先你需要设置filterByColor=1,设置blobColor=0选择颜色更暗的斑点,blobColor=255选择颜色更浅的斑点
注意:此功能已经损坏,我检查了代码,它似乎有一个逻辑错误。
按大小
可以通过设置参数filterByArea=1以及minArea和maxArea的适当值来根据大小过滤斑点,例如,设置minArea=100将过滤掉所有小于100像素的斑点
按形状:现在形状有三种不同的参数
Circularity, 圆度
这只是测量斑点的圆形接近程度,例如正六边形具有比正方形更高的圆度,要按照圆度过滤,请设置
filterByCircularity=1然后为minCircularity和maxCircularity设置适当的值。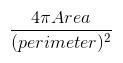
Convexity, 凸度
设置
filterByConvexity=1,然后设置0<= minConvexity<=1和maxConvexity<=1。
Ratio, 惯性比(长度)
设定
filterByInertia=1,并设置0 ≤ minInertiaRatio <= 1和maxInertiaRatio<=1。

blob斑点检测的更多相关文章
- 斑点检测(LoG,DoG)(下)
斑点检测(LoG,DoG)(下) LoG, DoG, 尺度归一化 上篇文章斑点检测(LoG,DoG)(上)介绍了基于二阶导数过零点的边缘检测方法,现在我们要探讨的是斑点检测.在边缘检测中,寻找的是二阶 ...
- 斑点检测(LoG,DoG) [上]
斑点检测(LoG,DoG) [上] 维基百科,LoG,DoG,DoH 在计算机视觉中,斑点检测是指在数字图像中找出和周围区域特性不同的区域,这些特性包括光照或颜色等.一般图像中斑点区域的像素特性相似甚 ...
- opencv图像特征检测之斑点检测
前面说过,图像特征点检测包括角点和斑点,今天来说说斑点,斑点是指二维图像中和周围颜色有颜色差异和灰度差异的区域,因为斑点代表的是一个区域,所以其相对于单纯的角点,具有更好的稳定性和更好的抗干扰能力. ...
- TB3_Autorace之交通杆检测
利用blob检测算法识别交通杆,控制TB3机器人完成对交通杆的起停动作! 上一篇博文中<TB3_Autorace之路标检测>订阅了原始图像信息,经过SIFT检测识别出道路交通标志,这里我们 ...
- Blob检测
一 Laplace 算子 使用一阶微分算子可以检测图像边缘.对于剧烈变化的图像边缘,一阶微分效果比较理想.但对于缓慢变化的图像边缘,通过对二阶微分并寻找过零点可以很精确的定位边缘中心.二阶微分即为 L ...
- FAST特征点检测
Features From Accelerated Segment Test 1. FAST算法原理 博客中已经介绍了很多图像特征检测算子,我们可以用LoG或者DoG检测图像中的Blobs(斑点检测) ...
- DOG角点检测——opencv实现
1.原理 Difference of Gaussian(DOG)是高斯函数的差分.将两幅图像在不同参数下的高斯滤波结果相减,得到DoG图.步骤: 处理一幅图像在不同高斯参数下的DoG 用两个不同的5x ...
- 第十一节、Harris角点检测原理(附源码)
OpenCV可以检测图像的主要特征,然后提取这些特征.使其成为图像描述符,这类似于人的眼睛和大脑.这些图像特征可作为图像搜索的数据库.此外,人们可以利用这些关键点将图像拼接起来,组成一个更大的图像,比 ...
- SIFT特征提取分析
SIFT特征提取分析 sift 关键点,关键点检测 读'D. G. Lowe. Distinctive Image Features from Scale-Invariant Keypoints[J] ...
随机推荐
- Antd 修改主题颜色填坑记录
首先,让我想说的是,现在有很多的更新,网上的一些也有的没用了, 接下来让我来分享一些我的解决方法,时间:2018.12/18. 1.和网上的一样,我用的是creat-react-app创建的项目,修改 ...
- VMware如何克隆一个虚拟机
如何在Vmware克隆一个虚拟机,并修改哪些配置. 克隆虚拟机步骤 其中模板虚拟机的安装部署可参见:「VMware安装Linux CentOS 7.7系统」 找到克隆的模板机,并选择克隆. 进入克隆虚 ...
- 第三方动画库 Lottie嵌入记录
预览网址 https://lottiefiles.com/preview 在Podfile文件中加入 pod 'lottie-ios’ pod install 把 lottie-ios加入到项目中 ...
- POJ-2488 国际象棋马的走法 (深度优先搜索和回溯)
#include <stdio.h> #define MAX 27 void dfs(int i, int j); int dx[8] = {-1, 1, -2, 2, -2, 2, -1 ...
- Unity实现byte[]合成图像
bool CreateCovers(byte[] imageData) { Texture2D imageTexture = new Texture2D(273, 126); imageTexture ...
- 如何在ARM上运行k3s? 窥探k3s启动过程!,内附容器多平台包构建
开始之前 最近在对华为云鲲鹏服务器(一种ARM服务器arm64)运行容器可行性做验证,顺便了解了很多ARM和容器相关的知识.一提到arm运行容器首先想到的是k3s,下面是用k3s快速搭建一个kuber ...
- 谈谈MySQL 索引
1.索引是什么 索引(Index)是帮助MySQL高效获取数据的数据结构.我们可以简单理解为:索引的目的在于提高查询效率. 2.原理 索引的数据结构是B+树,原理图如下 关于B+树的详细介绍,可以参见 ...
- 理解session及微信小程序使用session
session介绍 由于Http是无状态的协议,所以服务端需要记录用户的状态时,就需要某种机制来识别具体的用户,实现这个机制的方式就是session. 典型的场景比如购物车,当你点击下单按钮时,由于H ...
- Javascript函数闭包详解(通俗易懂
许多书上闭包过于复杂讲解难懂,自己理解了一下并总结啦~ 讲闭包之前,需要先明白以下几个概念. 总之,函数执行时所在的作用域,是定义时的作用域,而不是调用时所在的作用域. 1.执行上下文(executi ...
- 伪静态%{REQUEST_FILENAME} !-f 和!-d用法
%{REQUEST_FILENAME} !-f 和!-d只对下一条RewriteRule起作用.再往下的RewriteRule不管用. -f 表示为文件 -d 表示为目录 ! 表示非,取反的意思 R ...