
第七篇:wed版语音机器人
wed版语音机器人:
GitHub项目地址:https://github.com/Yang915/WebToy
特别说明:该项目在本机测试,通过浏览器调用系统麦克风(https请求),实际环境在Firefox进行127.0.0.1本机回环测试,其他浏览器不确保正常运行!!!
项目目录说明:
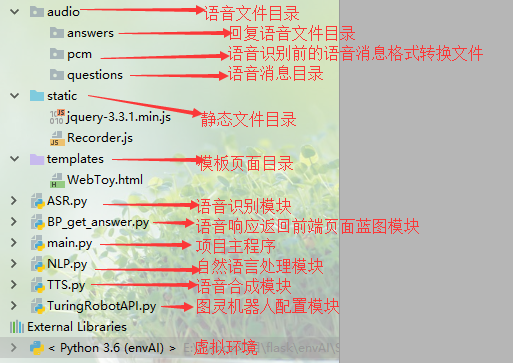
项目主程序:main.py
 import os

 from flask import Flask, render_template, request

 from BP_get_answer import app_get_answer  # 返回应答语音的蓝图模块

 app = Flask(__name__)

 app.debug = True

 app.register_blueprint(app_get_answer)  # 注册蓝图

 @app.route('/ai_uploader', methods=['GET', 'POST'])

 def answer():

     # 接收前端发来的语音消息,并指定路径保存

     reco_file = request.files.get('reco')

     # 调用uuid三方模块生成唯一文件名

     from uuid import uuid4

     filename = f'{uuid4()}.wav'

     filepath = os.path.join(os.path.dirname(__file__), 'audio', 'questions', filename)

     reco_file.save(filepath)

     # print('语音问题保存路径:',filepath)

     # 调用语音识别模块,对语音信息进行格式转换保存在指定目录,然后进行识别,得到文字信息

     from ASR import asr

     text_question = asr(filepath)

     # print('语音问题文本',text_question)

     # 调用自然语言处理模块,对文字信息进行处理,得到回复文字信息

     from NLP import nlp

     text_answer = nlp(text_question)

     # print('语音回答文本',text_answer)

     # 调用语音合成模块,对回复的文字信息进行合成并保存在指定目录下

     from TTS import tts

     answer_filepath = tts(text_answer)

     print('语音回答文件路径:', answer_filepath)

     # 获取语音应答消息文件名并返回

     answer_filename = os.path.basename(answer_filepath)

     return {'filename': answer_filename}

 # 返回展示页面

 @app.route('/record')

 def get_record():

     return render_template('WebToy.html')

 if __name__ == '__main__':

     app.run()
main.py
模板页面展示:WebToy.html(静态文件从github可以获取)
 <!DOCTYPE html>

 <html lang="en">

 <head>

     <meta charset="UTF-8">

     <title id="title"></title>

 </head>

 <body>

 <audio id="player" autoplay controls></audio>

 <p>

     <button onclick="start_reco()">开始录音</button>

 </p>

 <p>

     <button onclick="ai_reco()" style="background-color: cornflowerblue">发送语音指令</button>

 </p>

 </body>

 <script type="application/javascript" src="/static/jquery-3.3.1.min.js"></script>

 <script type="text/javascript" src="/static/Recorder.js"></script>

 <script type="application/javascript">

     var serv = "http://127.0.0.1:5000";

     var audio_context = new AudioContext();//音频内容对象

     navigator.getUserMedia = (navigator.getUserMedia ||

         navigator.webkitGetUserMedia ||

         navigator.mozGetUserMedia ||

         navigator.msGetUserMedia);

     navigator.getUserMedia({audio: true}, create_stream, function (err) {

         console.log(err)

     });

     function create_stream(user_media) {

         var stream_input = audio_context.createMediaStreamSource(user_media);

         reco = new Recorder(stream_input);

     }

     function start_reco() {

         reco.record();

     }

     function ai_reco() {

         reco.stop();

         reco.exportWAV(function (wav_file) {

             console.log(wav_file);

             var formdata = new FormData(); // form 表单 {key:value}

             formdata.append("reco", wav_file); // form input type="file"

             $.ajax({

                 url: serv + "/ai_uploader",

                 type: 'post',

                 processData: false,

                 contentType: false,

                 data: formdata,

                 dataType: 'json',

                 success: function (data) {

                     //console.log(data.filename);

                     var filename = data.filename;

                     document.getElementById('player').src = serv + '/get_answer/' + filename;

                 }

             })

         });

         reco.clear();

     }

 </script>

 </html>
WebToy.html
分支--语音识别:ASR.py
 import os

 from aip import AipSpeech

 APP_ID = ''

 API_KEY = 'jM4b8GIG9gzrzySTRq3szK2E'

 SECRET_KEY = 'iE626cEpjT1iAVwh24XV5h1QFuR8FPD2'

 client = AipSpeech(APP_ID, API_KEY, SECRET_KEY)

 # 读取文件

 def get_file_content(filepath):

     # 文件格式转换成pcm(前提是需要安装ffmpeg软件并配置环境变量)

     filename = os.path.basename(filepath)

     pcm_filename = filename.split('.')[0] + '.pcm'

     pcm_filepath = os.path.join(os.path.dirname(__file__), 'audio', 'pcm', pcm_filename)

     cmd_str = f'ffmpeg -y  -i {filepath}  -acodec pcm_s16le -f s16le -ac 1 -ar 16000 {pcm_filepath}'  # ffmpeg软件安装及环境变量配置

     os.system(cmd_str)  # 调用os.system()在CMD执行命令

     filepath = pcm_filepath

     with open(filepath, 'rb') as fp:

         return fp.read()

 # 识别本地文件

 def asr(filePath):

     pcm_file = get_file_content(filePath)

     result = client.asr(pcm_file, 'pcm', 16000, {

         'dev_pid': 1536,

     })

     print(result)

     try:

         text = result.get('result')[0]

     except:

         text = '!@#$%^&^%$#$%^&*'

     # print(text)

     return text
ASR.py
分支--图灵机器人配置模块:TuringRobotAPI.py
 '''

 图灵机器人API V2.0接入文档:https://www.kancloud.cn/turing/www-tuling123-com/718227

 '''

 import json

 import requests

 def turingRobotAnswer(text_question):

     request_json={

         "perception": { #必须参数:输入信息(注意:输入参数必须包含inputText或inputImage或inputMedia)

             "inputText": {          #非必须参数:文本信息

                 "text": text_question     #必须参数:1-128字符    ,直接输入文本

             },

         },

         "userInfo": {   #必须参数:用户参数

             "apiKey": "11cb5ce350c54016974151892635388b",   #必须参数:32位,机器人标识

             "userId": ""                                 #必须参数:长度小于等于32位,用户唯一标识

         }

     }

     result=requests.post('http://openapi.tuling123.com/openapi/api/v2',json=request_json)#POST请求,参数文档有说明

     # print(result)

     text_answer=json.loads(result.content).get('results')[0].get('values').get('text')

     return text_answer
TuringRobotAPI.py
分支--自然语言处理模块:NLP.py
 from aip import AipNlp

 from TuringRobotAPI import turingRobotAnswer

 APP_ID = ''

 API_KEY = 'jM4b8GIG9gzrzySTRq3szK2E'

 SECRET_KEY = 'iE626cEpjT1iAVwh24XV5h1QFuR8FPD2'

 NLP_client = AipNlp(APP_ID, API_KEY, SECRET_KEY)

 def nlp(text_question):

     text_answer = '我是无所不知的智能小机器人飞飞!'

     score = NLP_client.simnet(text_question, '你叫什么名字').get('score')

     if score < 0.58:

         text_answer = turingRobotAnswer(text_question)

     return text_answer
NLP.py
分支--语音合成模块:TTS.py
 import os

 from aip import AipSpeech

 APP_ID = ''

 API_KEY = 'jM4b8GIG9gzrzySTRq3szK2E'

 SECRET_KEY = 'iE626cEpjT1iAVwh24XV5h1QFuR8FPD2'

 SPEECH_client = AipSpeech(APP_ID, API_KEY, SECRET_KEY)

 # TTS合成语音文件(语音合成)

 VOICE = {'spd': 5, 'pit': 7, 'vol': 6, 'per': 4, }

 def tts(text_answer):

     audio = SPEECH_client.synthesis(text_answer, 'zh', 1, VOICE)

     from uuid import uuid4

     answer_filepanme = f'{uuid4()}.mp3'

     answer_filepath = os.path.join(os.path.dirname(__file__), 'audio', 'answers', answer_filepanme)

     if not isinstance(audio, dict):

         with open(answer_filepath, 'wb') as f:

             f.write(audio)

     return answer_filepath
TTS.py
分支--语音应答蓝图模块:BP_get_answer.py
 import os

 from flask import Blueprint, send_file, request

 dir_static = os.path.join('audio', 'answers')

 app_get_answer = Blueprint('get_answer', __name__, static_folder=dir_static, static_url_path='/get_answer')

 @app_get_answer.route('/<filename>')

 def get_answer(filename):

     return send_file(filename)
BP_get_answer.py
第七篇:wed版语音机器人的更多相关文章
- 第七篇 :微信公众平台开发实战Java版之如何获取微信用户基本信息
在关注者与公众号产生消息交互后,公众号可获得关注者的OpenID(加密后的微信号,每个用户对每个公众号的OpenID是唯一的.对于不同公众号,同一用户的openid不同). 公众号可通过本接口来根据O ...
- SLAM+语音机器人DIY系列:(一)Linux基础——2.安装Linux发行版ubuntu系统
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(七)语音交互与自然语言处理——1.语音交互相关技术
摘要 这一章将进入机器人语音交互的学习,让机器人能跟人进行语音对话交流.这是一件很酷的事情,本章将涉及到语音识别.语音合成.自然语言处理方面的知识.本章内容: 1.语音交互相关技术 2.机器人语音交互 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- SLAM+语音机器人DIY系列:(五)树莓派3开发环境搭建——1.安装系统ubuntu_mate_16.04
摘要 通过前面一系列的铺垫,相信大家对整个miiboo机器人的DIY有了一个清晰整体的认识.接下来就正式进入机器人大脑(嵌入式主板:树莓派3)的开发.本章将从树莓派3的开发环境搭建入手,为后续ros开 ...
- SLAM+语音机器人DIY系列:(一)Linux基础——1.Linux简介
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(一)Linux基础——3.Linux命令行基础操作
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(二)ROS入门——1.ROS是什么
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
随机推荐
- python学习10字典
'''''''''字典(Dict)是python语言的一个最大的特征1.定义:是可变的无序集合,以键值对为基本元素,可以存储各种数据类型2.表示:{} 列表:[] 元组 () 字符串 ‘’ “” ‘‘ ...
- Linux 字符串处理函数
1 strchr 函数原型:extern char *strchr(char *str,char character) 参数说明:str为一个字符串的指针,character为一个待查找字符. ...
- 设计数据库 ER 图太麻烦?不妨试试这两款工具,自动生成数据库 ER 图!!!
忙,真忙 点赞再看,养成习惯,微信搜索『程序通事』,关注就完事了! 点击查看更多精彩的文章 这两个星期真是巨忙,年前有个项目因为各种莫名原因,一直拖到这个月才开始真正测试.然后上周又接到新需求,马不停 ...
- (转)对 Linux 专家非常有用的 20 个命令
谢谢你你给了我们在这篇文章前两个部分的喜欢,美言和支持.在第一部分文章中我们讨论了那些都只是切换到 Linux 和linux新手所需的必要知识的用户的命令. 对 Linux 新手非常有用的 20 个命 ...
- java基础问题 (待解决)
(1)接口与抽象类的区别? (2)Java中的异常有哪几类?分别怎么使用? (3)常用的集合类有哪些?比如List如何排序? (4)ArrayList和LinkedList内部的实现大致是怎样的?他们 ...
- 记django从1.11.7升级到2.0.1
第一步:升级django之后记录下django等其他相关依赖包的版本号. 在terminal中输入 pip freeze, 获取所有包的版本号.为了在升级不成功后可以回到低版本. 第二步:卸载再重装d ...
- Vue tools开发工具报错Cannot read property '__VUE_DEVTOOLS_UID__' of undefined
使用 vue tools 开发工具,不显示调试面板中的组件,点击控制台报错: Cannot read property 'VUE_DEVTOOLS_UID' of undefined 在 main.j ...
- Failed building wheel for cytoolz
2019独角兽企业重金招聘Python工程师标准>>> 当我使用 pip instlal cytoolz 时, 报以下错误: error: Microsoft Visual C++ ...
- 02-线性结构4 Pop Sequence
02-线性结构4 Pop Sequence (25分) 时间限制:400ms 内存限制:64MB 代码长度限制:16kB 判题程序:系统默认 作者:陈越 单位:浙江大学 https://pta.p ...
- 数学--数论-- HDU6298 Maximum Multiple 打表找规律
Given an integer nn, Chiaki would like to find three positive integers xx, yy and zzsuch that: n=x+y ...