
SLAM+语音机器人DIY系列:(七)语音交互与自然语言处理——1.语音交互相关技术
摘要
这一章将进入机器人语音交互的学习,让机器人能跟人进行语音对话交流。这是一件很酷的事情,本章将涉及到语音识别、语音合成、自然语言处理方面的知识。本章内容:
1.语音交互相关技术
要机器人能完成跟人对话,涉及到语音识别、语音合成、自然语言处理等技术。简单点说,语音识别就是将人的声音转换成文字便于机器人计算与理解;语音合成就是将机器人要说的文字内容转换为声音;自然语言处理相当于机器人的大脑,负责回答提问。整个语音交互的过程,如图1。
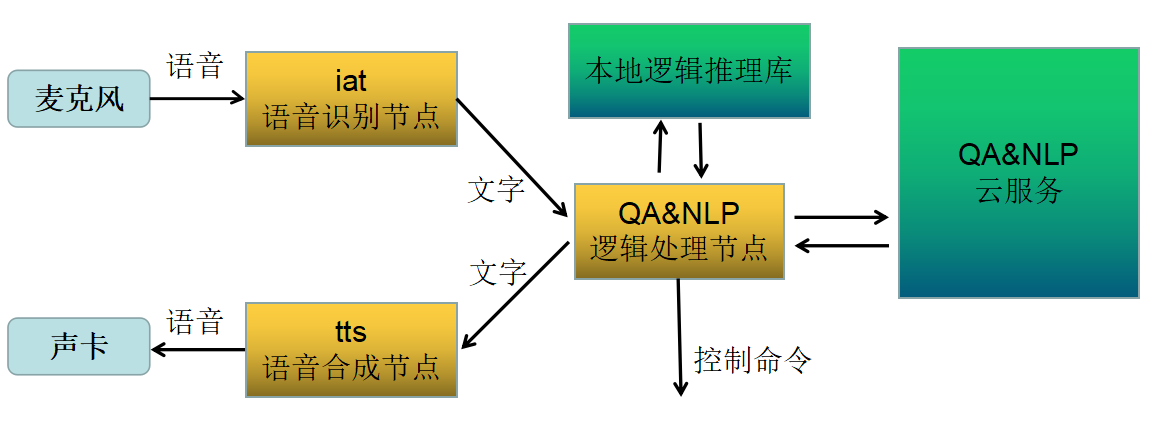
(图1)语音交互过程
1.1.语音识别
语音识别技术,也被称为自动语音识别Automatic Speech Recognition(ASR),其目标是将人类的语音中的词汇内容转换为计算机可读的输入,例如按键、二进制编码或者字符序列,如图2。

(图2)语音识别
语音识别技术所涉及的领域包括:信号处理、模式识别、概率论和信息论、发声机理和听觉机理、人工智能等等。语音识别技术的最重大突破是隐马尔科夫模型Hidden Markov Model的应用。从Baum提出相关数学推理,经过Labiner等人的研究,卡内基梅隆大学的李开复最终实现了第一个基于隐马尔科夫模型的非特定人大词汇量连续语音识别系统Sphinx。此后严格来说语音识别技术并没有脱离HMM框架。当然神经网络方法是一种新的语音识别方法,人工神经网络本质上是一个自适应非线性动力学系统,模拟了人类神经活动的原理,具有自适应性、并行性、鲁棒性、容错性和学习特性,其强的分类能力和输入-输出映射能力在语音识别中都很有吸引力。但由于存在训练、识别时间太长的缺点,目前仍处于实验探索阶段。
1.2.语音合成
语音合成是语音识别的逆过程,也称为文字转语音(TTS),它是将计算机自己产生的、或外部输入的文字信息转变为可以听得懂的、流利的汉语或其他口语输出的技术。如图3。
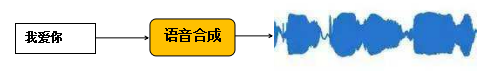
(图3)语音合成
TTS过程包括这些步骤:语言处理,在文语转换系统中起着重要的作用,主要模拟人对自然语言的理解过程,文本规整、词的切分、语法分析和语义分析,使计算机对输入的文本能完全理解,并给出后两部分所需要的各种发音提示;韵律处理,为合成语音规划出音段特征,如音高、音长和音强等,使合成语音能正确表达语意,听起来更加自然;声学处理,根据前两部分处理结果的要求输出语音,即合成语音。
1.3.自然语言处理
有了语音识别和语音合成,要让机器人能智能的对答如流的和人交谈,还需要赋予机器人以灵魂。自然语言处理技术(NLP)就是来赋予聊天机器人内在灵魂的。
NLP是计算机领域与人工智能领域中的一个重要分支。由于数据的大幅度增强、计算力的大幅度提升、深度学习实现端到端的训练,深度学习引领人工智能进入有一个高潮。人们也逐渐开始将如日中天的深度学习方法引入到NLP领域,在机器翻译、问答系统、自动摘要等方向取得成功。经过互联网的发展,很多应用积累了足够多的数据可以用于学习。当数据量增大之后,以支持向量机(SVM)、条件随机场(CRF)为代表的传统浅层模型,由于模型过浅,无法对海量数据中的高维非线性映射做建模,所以不能带来性能的提升。然而,以CNN、RNN为代表的深度模型,可以随着模型复杂度的增大而增强,更好贴近数据的本质映射关系。一方面,深度学习的word2vec的出现,使得我们可以将词表示为更加低维的向量空间。另一方面,深度学习模型非常灵活,使得之前的很多任务,可以使用端到端的方式进行训练。
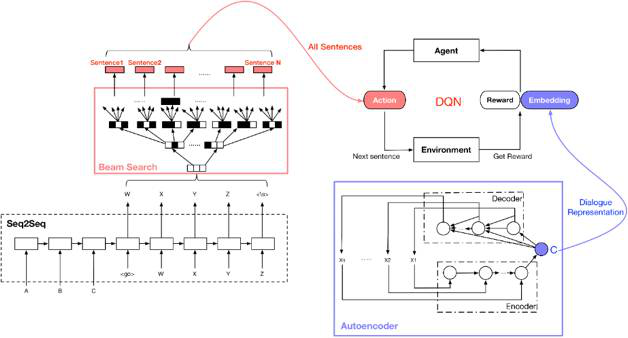
(图4)基于深度学习的自然语言处理过程
为了让大家更好的理解基于深度学习的自然语言处理过程,举一个比较通用的模型,如图4。问题句子通过Seq2Seq循环神经网络进行预处理和编码,然后进入答案搜索,接着通过DQN强化学习网络对问答策略进程学习。这样,随着时间的推移,问答系统回答问题的水平会越来越高,就达到了不断在线学习的目的了。
后记
------SLAM+语音机器人DIY系列【目录】快速导览------
第1章:Linux基础
第2章:ROS入门
第3章:感知与大脑
第4章:差分底盘设计
第5章:树莓派3开发环境搭建
第6章:SLAM建图与自主避障导航
2.google-cartographer机器人SLAM建图
第7章:语音交互与自然语言处理
第8章:高阶拓展
2.centos7下部署Django(nginx+uwsgi+django+python3)
----------------文章将持续更新,敬请关注-----------------
如果大家对博文的相关类容感兴趣,或有什么技术疑问,欢迎加入下面的《SLAM+语音机器人DIY》QQ技术交流群,一起讨论学习^_^
SLAM+语音机器人DIY系列:(七)语音交互与自然语言处理——1.语音交互相关技术的更多相关文章
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- SLAM+语音机器人DIY系列:(五)树莓派3开发环境搭建——1.安装系统ubuntu_mate_16.04
摘要 通过前面一系列的铺垫,相信大家对整个miiboo机器人的DIY有了一个清晰整体的认识.接下来就正式进入机器人大脑(嵌入式主板:树莓派3)的开发.本章将从树莓派3的开发环境搭建入手,为后续ros开 ...
- SLAM+语音机器人DIY系列:(一)Linux基础——1.Linux简介
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(一)Linux基础——2.安装Linux发行版ubuntu系统
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(一)Linux基础——3.Linux命令行基础操作
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(二)ROS入门——1.ROS是什么
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——3.在ubuntu16.04中安装ROS kinetic
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——4.如何编写ROS的第一个程序hello_world
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
随机推荐
- BZOJ_5118_Fib数列2_矩阵乘法+欧拉定理
BZOJ_5118_Fib数列2_矩阵乘法+欧拉定理 Description Fib定义为Fib(0)=0,Fib(1)=1,对于n≥2,Fib(n)=Fib(n-1)+Fib(n-2) 现给出N,求 ...
- [Noi2015]软件包管理器 BZOJ4196
分析:水题 每次安装的时候和根节点求lca的过程中区间覆盖+区间查询 每次删除的时候查询子树中安装的数量+区间覆盖 附上代码: #include <cstdio> #include < ...
- 分布式缓存技术redis学习系列
分布式缓存技术redis学习系列(一)--redis简介以及linux上的安装以及操作redis问题整理 分布式缓存技术redis学习系列(二)--详细讲解redis数据结构(内存模型)以及常用命令 ...
- FreemarkerJavaDemo【Android将表单数据生成Word文档的方案之一(基于freemarker2.3.28,只能java生成)】
版权声明:本文为HaiyuKing原创文章,转载请注明出处! 前言 这个方案只能在java中运行,无法在Android项目中运行.所以此方案是:APP将表单数据发送给后台,后台通过freemarker ...
- 大数据技术之_19_Spark学习_03_Spark SQL 应用解析小结
========== Spark SQL ==========1.Spark SQL 是 Spark 的一个模块,可以和 RDD 进行混合编程.支持标准的数据源.可以集成和替代 Hive.可以提供 J ...
- 再谈腾讯云centos服务器不能登录的解决过程
上篇文章谈到腾讯云centos服务器不能登录,通过查看监控信息,cpu使用过高,再腾讯云页面使用VNC方式直接登录,然后根据提示信息,关闭导致内存溢出的进程,从而解决问题. 1 问题再现 昨天刚解决了 ...
- 从壹开始前后端分离 39 || 想创建自己的dotnet模板么?看这里
缘起 开工是利啦!哈喽各位小伙伴,周三好呀,新的一年又开始了,老张给大家做个榜样,新的一年也要好好学习哟,这两天闲的无事就整理整理了这个系列的 Github 代码,增加了一个英文的 README ,然 ...
- 【JVM虚拟机】(7)---深入理解Class中-属性集合
#[JVM虚拟机](7)---深入理解Class中-属性集合 之前有关class文件已经写了两篇博客: 1.[JVM虚拟机](5)---深入理解JVM-Class中常量池 2.[JVM虚拟机](6)- ...
- [asp.net core 源码分析] 01 - Session
1.Session文档介绍 毋庸置疑学习.Net core最好的方法之一就是学习微软.Net core的官方文档:https://docs.microsoft.com/zh-cn/aspnet/cor ...
- javaScript设计模式之----工厂模式
什么是工厂模式?我们通过一个例子了解一下: 比如我们想要弹出几个字符串 function funA(){ alert('a'); } function funB(){ alert('b'); } fu ...