
ROS教程3 ROS自定义msg类型及使用
1ROS自定义msg类型及使用
http://blog.csdn.net/u013453604/article/details/72903398
首先创建一个空的package单独存放msg类型(当然也可以在任意的package中自定义msg类型)
这里为便于说明,建立一个名为test_msgs的包,用于对自定义msg类型的用法举例
2参考西工大
https://github.com/HANDS-FREE/handsfree
一、创建msg消息
首先创建一个空的package单独存放msg类型(当然也可以在任意的package中自定义msg类型)
这里为便于说明,建立一个名为test_msgs的包,用于对自定义msg类型的用法举例
cd catkin_arduino_ros/src

catkin_create_pkg test_msgs

1.新建msg文件
cd test_msgs

mkdir msg
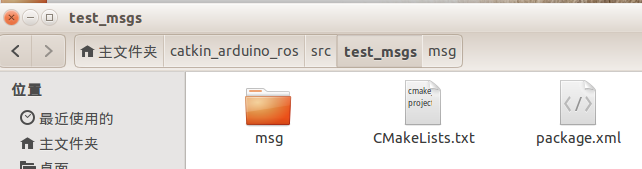
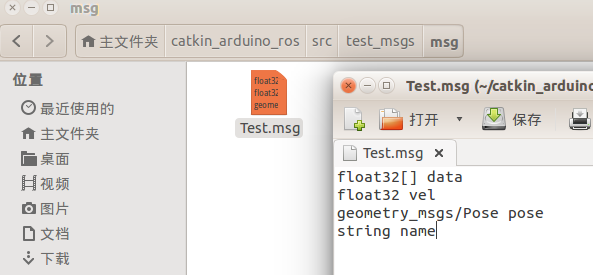
创建Test.msg的内容如下,
基本类型可参考: std_msgs、common_msgs
float32[] data

float32 vel

geometry_msgs/Pose pose

string name
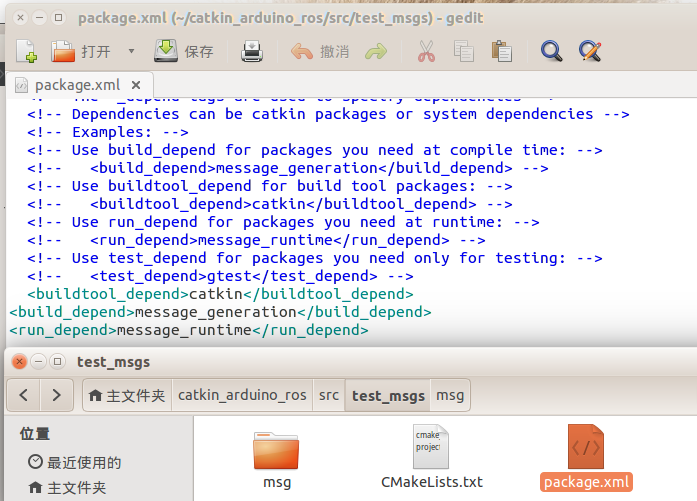
2.修改package.xml
接下来需要message_generation生成C++或Python能使用的代码,需要message_runtime提供运行时的支持,所以package.xml中添加以下两句
<build_depend>message_generation</build_depend>

<run_depend>message_runtime</run_depend>
3.修改CMakeLists.txt
(1)首先调用find_package查找依赖的包,必备的有roscpp rospy message_generation,其他根据具体类型添加,比如上面的msg文件中用到了geometry_msgs/Pose pose类型,那么必须查找geometry_msgs
find_package(catkin REQUIRED COMPONENTS roscpp rospy message_generation std_msgs geometry_msgs)
(2)然后是add_message_files,指定msg文件
add_message_files(

  FILES

  Test.msg

  # Message2.msg

)
(3)然后是generate_messages,指定生成消息文件时的依赖项,比如上面嵌套了其他消息类型geometry_msgs,那么必须注明
#generate_messages必须在catkin_package前面

generate_messages(

 DEPENDENCIES

 geometry_msgs

)
(4)然后是catkin_package设置运行依赖
catkin_package(

CATKIN_DEPENDS message_runtime

)
到这里新的msg类型test_msgs/Test就可以使用了,下面编译这个包,然后利用rosmsg show指令查看
$ cd catkin_ws

$ catkin_make

$ rosmsg show test_msgs/Test

float32[] data

float32 vel

geometry_msgs/Pose pose

  geometry_msgs/Point position

    float64 x

    float64 y

    float64 z

  geometry_msgs/Quaternion orientation

    float64 x

    float64 y

    float64 z

    float64 w

string name
二、msg的使用
要使用自定义的消息类型必须source自定义消息所在的工作空间,否则rosmsg show test_msgs/Test和rostopic echo /test_msg(/test_msg是节点中使用自定义消息类型test_msgs/Test的topic)都会报错,因为没有source的情况下自定义消息类型是不可见的,被认为是未定义类型
1.其他包调用自定义msg类型
如果是在test_msgs包内的节点中调用test_msgs/Test类型,只需要在.cpp文件中如下调用即可
#include <test_msgs/Test.h>

test_msgs::Test msg;
如果是在其他包调用test_msgs/Test类型则需要修改package.xml和CMakeLists.txt,比如同样在工作空间catkin_arduino_ros内有一个名为test1_pub_sub的包,我们可以在这个包内写一个节点talker.cpp,使用我们刚才自定义的消息类型test_msgs/Test,如下:
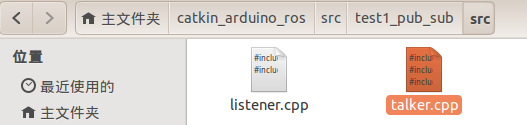
(1)修改package.xml
<build_depend>roscpp</build_depend>

<run_depend>roscpp</run_depend>

<build_depend>test_msgs</build_depend>

<run_depend>test_msgs</run_depend>
(2)修改CMakeLists.txt
调用自定义消息类型主要修改两个地方,以下是重点: 一是find_package中需要声明查找包含该消息类型的包; 二是add_dependencies要注明该消息的依赖,其他地方和普通节点一样
find_package(catkin REQUIRED COMPONENTS

  roscpp

  geometry_msgs

  test_msgs

)

add_dependencies(test1 test_msgs_gencpp)#调用同一工作空间的自定义消息类型时注明依赖关系,防止发生头文件找不到的报错
如果缺少add_dependencies中对test_msgs_gencpp的依赖声明,在编译的时候如果先编译test包再编译test_msgs包则会出现如下报错(ROS工作空间各个软件包的编译顺序是随机的),因为头文件test_msgs/Test.h还未生成
fatal error: test_msgs/Test.h: 没有那个文件或目录

 #include "test_msgs/Test.h"
2 程序调用
#include "ros/ros.h"

#include "std_msgs/String.h"

#include <test_msgs/Test.h>  // 添加自定义的消息
//  文件包 test_msgs下面 有一个自定义的 Test.msg

#include <sstream>

 int main(int argc, char **argv){

  ros::init(argc, argv, "talker");

  ros::NodeHandle n;

  //ros::Publisher chatter_pub = n.advertise<std_msgs::String>("chatter", 1000);

 ros::Publisher chatter_pub = n.advertise<test_msgs::Test>("chatter", 1000);

  ros::Rate loop_rate(10);      //发布自定义消息类型test_msgs::Test

  int count = 0;

  while (ros::ok())

  {

    std_msgs::String msg;

    std::stringstream ss;

    ss << "hello world " << count;

    msg.data = ss.str();

    ROS_INFO("%s", msg.data.c_str());

    test_msgs::Test mymsg;

//创建自定义消息test_msgs::Test

/*

float32[] data

float32 vel

geometry_msgs/Pose pose

string name

*/

    mymsg.name=ss.str();      // 为其中的分量

    mymsg.vel=1;

   // chatter_pub.publish(msg);

    chatter_pub.publish(mymsg);     //发布

    ros::spinOnce();

    loop_rate.sleep();

    ++count;

  }

  return 0;

}
3 查看结果
运行
roscore

rosrun test1_pub_sub talker
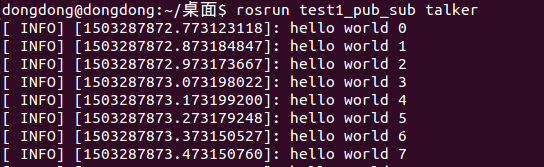
查看消息
rostopic list

rostopic type /chatter

 rosmsg show test_msgs/Test

结果看到和我们定义的是一样的。
ROS教程3 ROS自定义msg类型及使用的更多相关文章
- ROS教程4 ROS自定义srv类型及使用
创建srv文件 在上一节单独为自定义的消息和服务的包 test_msgs 里面 创建 srv文件夹 进入创建 testsrv.srv 文件 ,内容为: (srv文件和msg文件类似,唯一不同的是它包含 ...
- ROS教程(一):ROS安装教程(详细图文)
ros教程:ros安装 目录 前言 一.版本选择 二.开始安装 2.1 软件中心配置 2.2 添加源 2.3 安装 三.验证ROS 前言 关于ROS(Robot OS 机器人操作系统),估计看这个教程 ...
- ROS教程
Learning ROS 学习ROS Depending on your learning style and preferences, you can take two approaches to ...
- 入门ROS教程与视频汇总(kinetic)
参考网址: Richard Wang 3 Shawn Chen 部分视频网址: http://v.youku.com/v_show/id_XMjUxMTc5MzE5Mg http://i.you ...
- ROS Learning-012 beginner_Tutorials (编程) 创建自定义的ROS消息和ROS服务
ROS Indigo beginner_Tutorials-11 创建自定义的ROS消息和ROS服务 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubunt ...
- ROS教程2 编写简单的消息发布器和订阅器 (C++ catkin)
创建工作环境 创建文件夹,创建包 mkdir -p ~/catkin_arduino_ros/src catkin_create_pkg test1_pub_sub std_msgs rospy ro ...
- ROS与深度相机入门教程-在ROS使用kinect v1摄像头
ROS与深度相机入门教程-在ROS使用kinect v1摄像头 说明: 介绍在ros安装和使用kinect v1摄像头 介绍freenect包 安装驱动 deb安装 $ sudo apt-get in ...
- ROS教程(二):创建工作空间(图文)
ros教程:创建工作空间 目录 前言 一.工作空间? 二.创建一个工作空间 1.创建目录 2.编译 前言 使用catkin创建一个工作空间 一.工作空间? 在ROS系统下,我们所有的项目都放在一个工作 ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
随机推荐
- 前端迷思与React.js
前端迷思与React.js 前端技术这几年蓬勃发展, 这是当时某几个项目需要做前端技术选型时, 相关资料整理, 部分评论引用自社区. 开始吧: 目前, Web 开发技术框架选型为两种的占 80% .这 ...
- Linux NFS存储服务部署
什么是NFS 中文意思是网络文件系统,主要功能是通过网络(一般是局域网)让不同主机之间可以共享文件或目录 NFS属于本地文件存储服务 缺点1: 1 2 3 4 5 6 7 windows上无法使用 ...
- 编写计算器程序学习JS责任链模式
设计模式中的责任链模式能够很好的处理程序过程的逻辑判断,提高程序可读性. 责任链模式的核心在于责任链上的元素判断能够处理该数据,不能处理的话直接交给它的后继者. 计算器的基本样式: 通过div+css ...
- java中的序列化
遇到这个 Java Serializable 序列化这个接口,我们可能会有如下的问题 a,什么叫序列化和反序列化b,作用.为啥要实现这个 Serializable 接口,也就是为啥要序列化c,seri ...
- 近期ASP.NET问题汇总及对应的解决办法
1. 使用SQL统计一个字符串中指定字符的个数,示例(统计0的个数): ','')) 2. 使用Forms认证,客户端本地时间不对无法登陆系统,解决办法: FormsAuthentication.Re ...
- 前端面试整理——javascript算法和测试题
(1)算法: 1.斐波那契数列:1.1.2.3.5.8.13.21.输入n,输出数列中第n位数的值. 方案一: function fn(n){ var num1 = 1, num2= 1, num3 ...
- (网页)readonly和disabled的区别(转)
转自脚本之家: 标签的readonly和disabled属性的区别: 在表单元素中,readonly和disable有类似之处,因为它们都可以将一些表单元素设置为"不可用"状态,当 ...
- [Linux.NET]Nginx 泛解析配置请求映射到多端口实现二级域名访问
由于想实现一个域名放置多个应用运行的目的,而不想通过域名后加端口号方式处理,这种方式处理记起来太麻烦,偷懒党简直不能忍,故而考虑了使用二级域名来处理多个应用同时运行.Google了一番资料并进行了尝试 ...
- 模拟开户接口,使用shell脚本实现批量用户开通
1.目的 通过模拟接口方法,实现批量用户开通 2.分析 A.接口含body和head部分,其中body中的某些变量为必填字段,包含用户的信息,接口可整理成body.xml.head.xml文件. B. ...
- C#检测U盘是否插入
public partial class Form1 : Form { #region u盘属性 public const int WM_DEVICECHANGE = 0x219;//U盘插入后,OS ...