
《机器人SLAM导航核心技术与实战》第1季:第5章_机器人主机
《机器人SLAM导航核心技术与实战》第1季:第5章_机器人主机
- 先 导 课
- 第 1 季 : 快 速 梳 理 知 识 要 点 与 学 习 方 法
- 第 2 季 : 详 细 推 导 数 学 公 式 与 代 码 解 析
- 第 3 季 : 代 码 实 操 以 及 真 实 机 器 人 调 试
- 答 疑 课
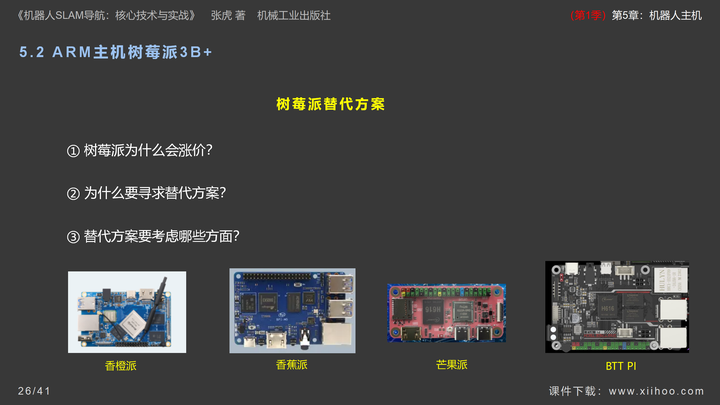
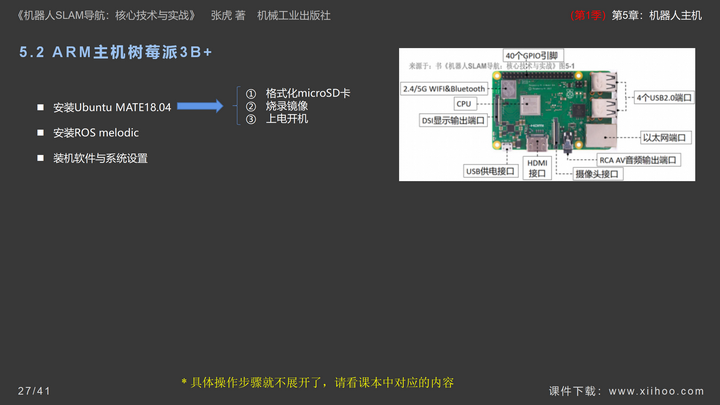
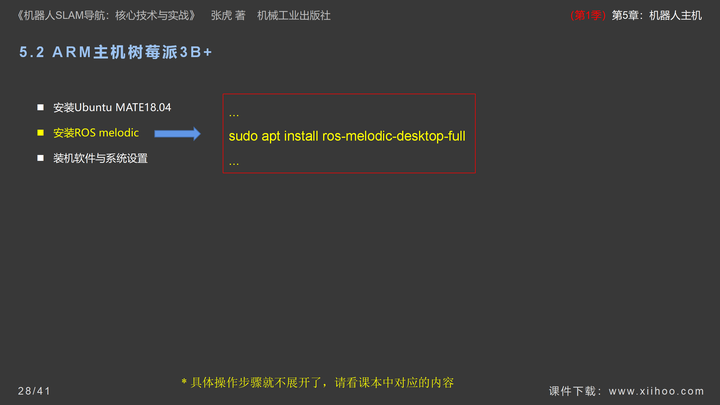
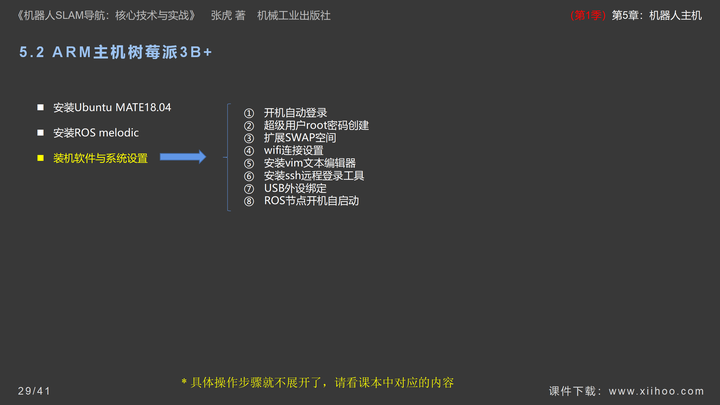
- Gitee下载(国内访问速度快):gitee.com/xiihoo-robot/Books_Robot_SLAM_Navigation
《机器人SLAM导航核心技术与实战》第1季:第5章_机器人主机的更多相关文章
- 《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器
<机器人SLAM导航核心技术与实战>第1季:第4章_机器人传感器 视频讲解 [第1季]4.第4章_机器人传感器-视频讲解 [第1季]4.1.第4章_机器人传感器_惯性测量单元-视频讲解 [ ...
- RViz 实时观测机器人建立导航2D封闭空间地图过程 (SLAM) ----27
原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ ROS提供了非常强大的图形化模拟环境 RViz,这个 RViz 能做的事情非常多.今天我们学习一下如何使 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- 除了ROS, 机器人定位导航还有其他方案吗?
利用ROS进行机器人开发,我想大多数企业是想借助ROS实现机器人的导航.定位与路径规划,它的出现大大降低了机器人领域的开发门槛,开发者无需向前人一样走众多弯路,掌握多种知识才能开始实现机器人设计的梦想 ...
- Elasticsearch核心技术与实战-学习笔记
学习资源: Elasticsearch中文社区日报https://elasticsearch.cn/article/ Elasticsearch 官网 https://www.elastic.co/ ...
- Kafka核心技术与实战,分布式的高性能消息引擎服务
Kafka是LinkedIn开发并开源的一套分布式的高性能消息引擎服务,是大数据时代数据管道技术的首选. 如今的Kafka集消息系统.存储系统和流式处理平台于一身,并作为连接着各种业务前台和数据后台的 ...
- Elasticsearch核心技术与实战,性能是真牛
Elasticsearch 是一款非常强大的开源搜索及分析引擎.结合 Kibana.Logstash和Beats,Elasticsearch 还被广泛运用在大数据近实时分析,包括日志分析.指标监控.信 ...
- ROS机器人SLAM创建地图
ROS机器人SLAM创建地图 连接小车 ssh clbrobot@clbrobot 激活树莓派 roslaunch clbrobot bringup.launch 开启雷达 打开另一个终端输入: ss ...
- .NET Core实战项目之CMS 第十三章 开发篇-在MVC项目结构介绍及应用第三方UI
作为后端开发的我来说,前端表示真心玩不转,你如果让我微调一个位置的样式的话还行,但是让我写一个很漂亮的后台的话,真心做不到,所以我一般会选择套用一些开源UI模板来进行系统UI的设计.那如何套用呢?今天 ...
- php CI 实战教程第一季百度经验杂志
phpCI实战教程第一季_百度经验杂志_百度经验http://jingyan.baidu.com/magazine/16428 杂志为本人php CI实战教程系列经验 从实际项目使用中写系列实战经验, ...
随机推荐
- 领域驱动设计实战-DDD
--------------------- 领域驱动(DDD,Domain Driven Design)为软件设计提供了一套完整的理论指导和落地实践,通过战略设计和战术设计,将技术实现与业务逻辑分离, ...
- 动态添加html事件无响应
问题描述:在页面中动态使用js添加的html中设置了onclick事件,生产页面后点击事件无效并提示:Cannot read property 'xxx' of undefined 如: $('.te ...
- uni-app封装input组件用于登录
组件 <template> <view> <view class="uni-form-item uni-column"> <input c ...
- 支持S3协议的S3cmd工具简单使用
本文分享自天翼云开发者社区<支持S3协议的S3cmd工具简单使用>,作者:付****健 一:安装方法 #wget http://nchc.dl.sourceforge.net/projec ...
- 修改NuGet包默认存放位置
默认情况下,NuGet下载的包存放在系统盘(C盘中),这样一来,时间长了下载的包越多,C盘占用的空间也就越多. 1.问题描述 默认情况下,NuGet下载的包存放在系统盘(C盘中,一般在路径C:\Use ...
- 闲话 718:1x2 骨牌的矩形覆盖计数
注:以下的 \(i\) 不在下标时均代表虚数单位,\([n]=\{1,2,...,n\}\). 首先把格子当成点,连一个图出来:上下格子连向上的边,左右格子交替连向左/向右的边.这样求完美匹配方案数即 ...
- 单机stome安装
先安装zookeeper,参考本文件夹下安装文档 启动zookeeper 1.解压stome /opt/Server目录下 tar -zxf apache-storm-1.1.0.tar.gz 2.修 ...
- FLink17--全窗口聚合方法1--ApplyWindowApp
一.依赖 二.代码 package net.xdclass.class11; import java.util.List; import java.util.stream.Collectors; im ...
- c# 对序列化类XMLSerializer 二次封装泛型化方便了一些使用的步骤
原文作者:aircraft 原文链接:https://www.cnblogs.com/DOMLX/p/17270107.html 加工的泛型类如下: using System; using Syste ...
- 『Python底层原理』--Python对象系统探秘
Python是一种非常灵活的编程语言,它的灵活性很大程度上来自于它的对象系统. 在Python中,一切都是对象,这意味着无论是数字.字符串,还是我们自己定义的类的实例,它们在底层都遵循相同的规则. 本 ...