
Pinhole类声明和实现
针孔相机,带旋转,移动等功能。
类声明:
#pragma once

#ifndef __PINHOLE_HEADER__

#define __PINHOLE_HEADER__

#include "camera.h"

class Pinhole :public Camera {

public:

	Pinhole();

	~Pinhole();

	Pinhole(const Pinhole& ph);

	void set_view_distance(const ldouble a);

	void set_zoom(const ldouble factor);

	void set_angle(const ldouble deg);

	Vector3 ray_direction(const Point3& p) const;

	virtual Camera* clone() const;

	virtual void render_scene(World& w);

	Pinhole& operator=(const Pinhole& ph);

private:

	ldouble d, zoom;

};

#endif
类实现:
#include "pch.h"

#include "pinhole.h"

#include "../utilities/world.h"

#include "../utilities/viewplane.h"

#include "../samplers/sampler.h"

#include "../tracers/tracer.h"

Pinhole::Pinhole() :Camera(), d(1), zoom(1) {}

Pinhole::Pinhole(const Pinhole& ph) : Camera(ph), d(ph.d), zoom(ph.zoom) {}

Pinhole::~Pinhole() {}

void Pinhole::set_view_distance(const ldouble a) {

	d = a;

}

void Pinhole::set_zoom(const ldouble factor) {

	zoom = factor;

}

void Pinhole::set_angle(const ldouble deg) {

	ldouble rad = radian(deg);

	up = Point3(std::cos(rad) * up.x - std::sin(rad) * up.y,

		std::sin(rad) * up.x + std::cos(rad) * up.y, up.z);//绕z轴旋转

}

Vector3 Pinhole::ray_direction(const Point3& p) const{

	Vector3 dir = p.x * u + p.y * v - w / d;//书中这里是错误的

	dir.normalize();

	return dir;

}

Camera* Pinhole::clone() const {

	return new Pinhole(*this);

}

void Pinhole::render_scene(World& w) {

	ViewPlane vp(w.vp);

	Ray ray;

	integer depth = 0;

	Point3 sp, pp;

	w.open_window(vp.hres, vp.vres);

	vp.s = 1 / (zoom * vp.s);

	ray.o = eye;

	for (integer r = vp.vres - 1; r >= 0; r--)//render from left-corner to right-corner

		for (integer c = 0; c < vp.hres; c++) {

			RGBColor color;

			for (integer p = 0; p < vp.nsamples; p++) {

				sp = vp.sampler->sample_unit_square();

				pp.x = (c - 0.5 * vp.hres + sp.x) * vp.s;

				pp.y = (r - 0.5 * vp.vres + sp.y) * vp.s;

				ray.d = ray_direction(pp);

				color += w.tracer_ptr->trace_ray(ray);

			}

			color /= vp.nsamples;

			color *= exposure_time;

			w.display_pixel(r, c, color);

		}

}

Pinhole& Pinhole::operator=(const Pinhole& ph) {

	if (this == &ph)

		return *this;

	Camera::operator= (ph);

	d = ph.d;

	zoom = ph.zoom;

	return *this;

}
需要修改的World类:
class World {

public:

	World();

	World(const World& wr);

	~World();

	void build();

	void render();

	...

	void open_window(const integer hres, const integer vres);

	void display_pixel(const integer row, const integer column, const RGBColor& color);

	void set_camera(Camera* const cam_ptr);//新加

	ViewPlane vp;

	Tracer* tracer_ptr;

private:

	std::stringstream ss;

	std::vector<Geometrics*> objects;

	RGBColor backgrd_color;

	Camera* camera_ptr;//新加

};
实现代码修改:
void World::build() {

	vp.set_hres(200);

	vp.set_vres(100);

	vp.set_sampler(new Hammersley());

	vp.sampler->map_to_sphere();

	tracer_ptr = new MultiSphere(this);

	Geometrics* obj = new Sphere(0, 0.5);

	obj->set_color(RGBColor(1, 0, 0));

	add_object(obj);

	obj = new Sphere(Point3(0, -100.5, 0), 100);

	obj->set_color(RGBColor(0, 0, 1));

	add_object(obj);

	Pinhole* pinhole = new Pinhole();

	pinhole->set_eye(Point3(0, 0, 1));

	pinhole->set_lookat(Point3(0));

	pinhole->set_view_distance(1.5);//视距测试

	pinhole->set_angle(-45);//旋转测试

	//pinhole->set_zoom(2.0);//缩放测试

	pinhole->compute_uvw();

	set_camera(pinhole);

}

void World::render() {

	camera_ptr->render_scene(*this);

}
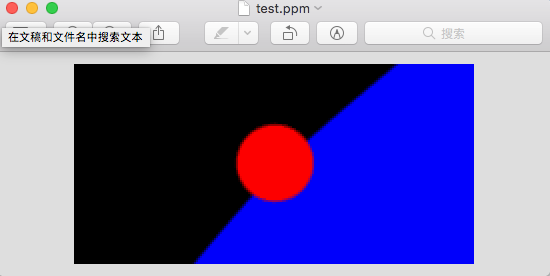
测试效果图(左旋转45度图):
Pinhole类声明和实现的更多相关文章
- EC笔记,第二部分:7.为多态基类声明虚析构函数
7.为多态基类声明虚析构函数 1.为多态基类声明虚析构函数 code1: class A{ public: int* a; A():a(new int(5)) {} ~A(){ delete a; } ...
- C++ 中的模板类声明头文件和实现文件分离后,如何能实现正常编译?
C++ 中的模板类声明头文件和实现文件分离后,如何能实现正常编译? 这个feature叫做Export Template,即外名模板,它的作用在于使得模板代码可依照C/C++语言习惯,将模板声明和实现 ...
- [Effective C++ --007]为多态基类声明virtual析构函数
引言: 我们都知道类的一个很明显的特性是多态,比如我们声明一个水果的基类: class Fruit { public: Fruit() {}; ~Fruit(){}; } 那么我们根据这个Fruit基 ...
- c++,基类声明的指针变量和引用类型变量可以指向派 生类的对象
基类声明的指针变量和引用类型变量可以指向派生类的对象,而反过来派生类的指针却不能指向基类变量. 这与基类和派生类之间,被允许的赋值方向是相反的. 但是从逻辑上很容易推敲其合理性.
- error C2248: “CObject::operator =”: 不可访问 private 员(于“CObject”类声明)
MFC如果编码错误: 演出:error C2248: "CObject::operator =": 不可访问 private 员(于"CObject"类声明) ...
- 类声明、类作用域、前向声明、this指针、嵌套类、PIMPL 技法 等
一.类声明 //类是一种用户自定义类型,声明形式: class 类名称 { public: 公有成员(外部接口) private: 私有 ...
- C++模板类内友元(友元函数,友元类)声明的三种情况
根据<C++ Primer>第三版16.4节的叙述,C++类模板友元分为以下几种情况 1.非模板友元类或友元函数. 书上给了一个例子: class Foo{ void bar(); ...
- Thinhole类声明和实现
Thinhole类说白了就是在眼睛处,放一个放大镜.就像我们平时用放大镜观察物体一样.这样实现的效果的是,周围会模糊.原理书上都说的很清楚了,我把算法截图下来了.这个应用我猜测是在竞技游戏比如csgo ...
- 07——为多态基类声明为virtual析构函数
当基类确定被继承的时候,析构函数声明为virtual是必须的 当返回的派生类的指针或引用的时候,调用析构函数容易发生内存泄漏 当基类作为抽象类使用,声明pure virtual析构函数 析构函数的顺序 ...
随机推荐
- 【js奇妙说】如何跟非计算机从业者解释,为什么浮点数计算0.1+0.2不等于0.3?
壹 ❀ 引 0.1+0.2不等于0.3,即便你不知道原理,但也应该听闻过这个问题,包括博主本人也曾在面试中被问到过此问题.很遗憾,当时只知道一句精度丢失,但是什么原因造成的精度丢失却不太清楚.而我在查 ...
- Servlet的本质
简介:Java Servlet 是运行在 Web 服务器或应用服务器上的程序,它是作为来自 Web 浏览器或其他 HTTP 客户端的请求和 HTTP 服务器上的数据库或应用程序之间的中间层. 功能:使 ...
- CabloyJS全栈开发之旅(1):NodeJS后端编译打包全攻略
背景 毋庸置疑,NodeJS全栈开发包括NodeJS在前端的应用,也包括NodeJS在后端的应用.CabloyJS前端采用Vue+Framework7,采用Webpack进行打包.CabloyJS后端 ...
- vue项目经常遇到的Error: Loading chunk * failed
vue项目随着代码量.业务组件.路由页面等的丰富,出于性能要求考虑不得不使用代码分割技术实现路由和组件的懒加载,这看似没什么问题 当每次通过npm run build构建生产包并部署到服务器后,操作页 ...
- React项目中使用less/scss&全局样式/变量
使用create-react-app脚手架搭建初始化项目 > npm install -g create-react-app > npx create-react-app my-app c ...
- JS:object
object:对象 1.对象是拥有属性和方法的数据,也是一个变量,但值有多个,以key-value的形式. 2.对象有继承属性: 每当创建一个对象,对象里面就会有一个原型对象prototype,可以从 ...
- 重学ES系列之模版字符串
<!DOCTYPE html> <html lang="en"> <head> <meta charset="UTF-8&quo ...
- SprinigBoot自定义Starter
自定义Starter 是什么 starter可以理解是一组封装好的依赖包,包含需要的组件和组件所需的依赖包,使得使用者不需要再关注组件的依赖问题 所以一个staerter包含 提供一个autoconf ...
- SAP Word97 Intergration
*&---------------------------------------------------------------------* *& Report SAPRDEMOW ...
- plain framework的实际应用和扩展
首先在这里庆祝香港回归祖国的怀抱25周年,想起那年还是一个小学生戴着红领巾和胸章激动不已,实现祖国的统一是每个中华儿女从小的梦想!趁着这欢庆的日子,突然想要写些什么,其实最近也在做一些事,由于工作繁忙 ...