
百度Apollo解析——1.总介绍
1. 概括
Apollo源码主要是c++实现的,也有少量python,主要程序在apollo/modules目录中,共18个包,功能包17个:
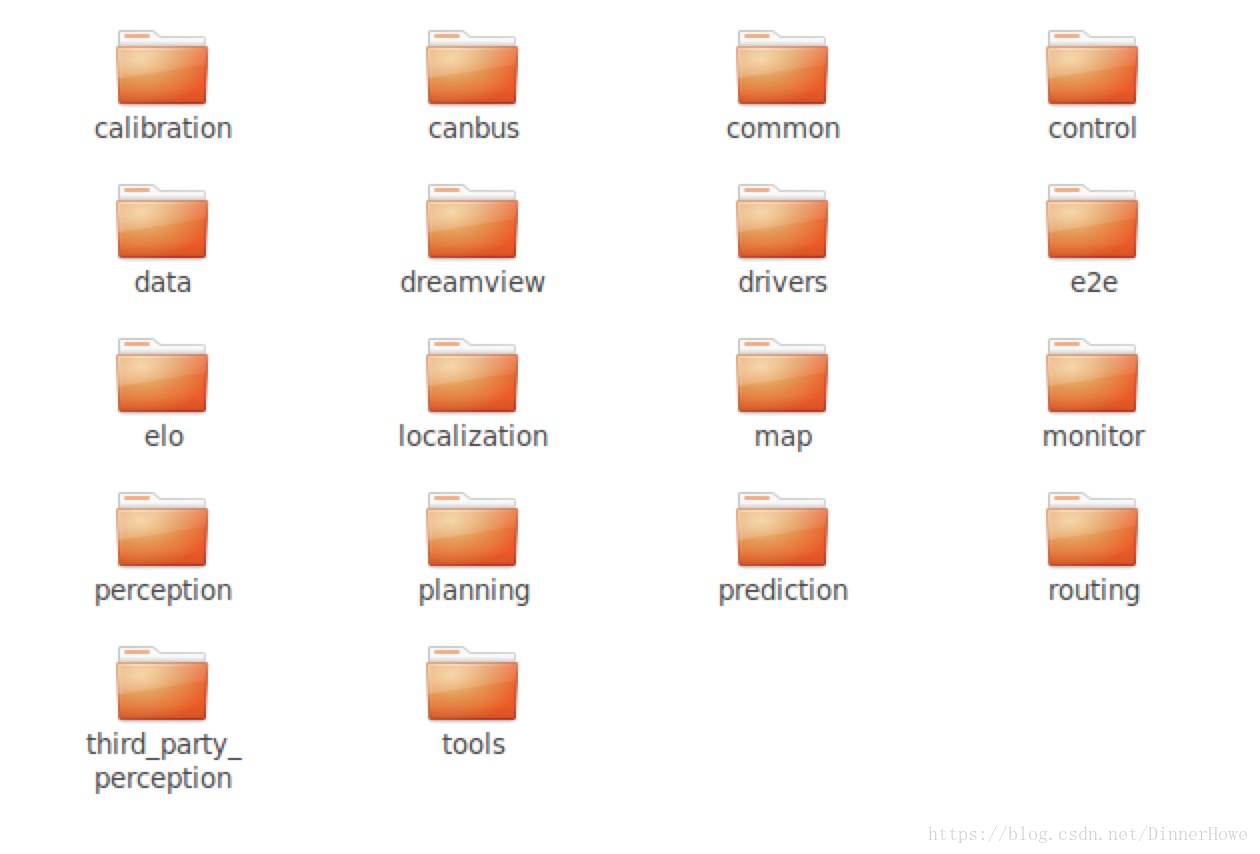
其中每个模块的作用如下:
apollo/modules/calibration : 校准模块,使用前必须对系统进行校准和标定,包括激光雷达与摄像头、毫米波雷达与摄像头等。所谓校准就是要对齐激光雷达、摄像头以及毫米波雷达获得的信息,我们知道激光雷达可以获得详细的3D信息,但是不能获得颜色信息,摄像头可以获得颜色信息,但是无法获得深度等3D信息,毫米波雷达不能获得颜色信息,但是可以获得3D信息,三者获得的信息对齐后,就可以同时获得实际环境中的3D信息和颜色信息。
apollo/modules/canbus:汽车can总线控制模块。接收控制指令,同时给控制模块control发送车身状态信息。
apollo/modules/common:公共源码模块。包括如日志,工厂模式的实现,日志系统,监控模块,数学算法等。
apollo/modules/control:控制模块。基于决策规划的输出路径及车身的状态使用不同的控制算法来输出控制命令,如转向刹车,控制等。
apollo/modules/data:数据模块。收集、存储、处理收集到的各种数据的。
apollo/modules/dreamview:可视化模块。查看规划的轨迹及实时的转向刹车油门信息
apollo/modules/drivers:驱动模块。各种传感器驱动。
apollo/modules/e2e:end to end,端到端强化学习。
所谓e2e指的是由传感器的输入,直接决定车的行为,例如油门,刹车,方向等。也就是机器学习的算法直接学习人类司机的驾驶行为。这部分在代码中需要另外下载,学习的数据主要来源于传感器的原始数据,包括图像、激光雷达、雷达等。end-to-end输入以图像为主。 输出是车辆的控制决策指令,如方向盘角度、加速、刹车。 连接输入输出的是深度神经网络,即通过神经网络直接生成车辆控制指令对车辆进行横向控制和纵向控制,中间没有人工参与的逻辑程序。横向控制,主要是指通过方向盘控制车身横向移动,即方向盘角度。纵向控制,是指通过油门和刹车控制车身纵向的移动,即加速、刹车等。横向模型的输出没有采用方向盘角度,而是使用要行驶的曲率(即拐弯半径的倒数)。
apollo/modules/elo:利用高精地图的自定位模块。这部分的代码也是另外下载。前向的摄像头会采集车道数据以实现更精确的定位,输出的位置信息包括车辆的x y z坐标,还有就是在百度高精度地图中的ID。
apollo/modules/localization:定位模块。输入GPS和IMU信息输出自车定位信息
apollo/modules/map:高精地图模块。输出结构化地图信息,如车道线,十字路口等。
apollo/modules/monitor:监控模块。监控硬件状态,同时把状态发给交互界面。
apollo/modules/perception:感知模块。输入激光点云,高精地图,变换坐标,输出3D障碍物包括速度大小和方向。
apollo/modules/planning:局部决策规划模块。
apollo/modules/prediction:预测模块。输出感知的障碍物信息及自定位信息输出障碍物未来的轨迹。
apollo/modules/routing:全局规划模块。输入包括地图信息各起点终点地址,输出一个全局的导航信息。
apollo/modules/third_party_perception:第三方感知模块。
apollo/modules/tools:通用监控与可视化模块。
2. 分类
2.1 感知:
感知当前位置,速度,障碍物等等
– Apollo/modules/perception
三方感知器支持
– Apollo/modules/third_party_perception
2.2 预测:
对场景下一步的变化做出预测
– Apollo/modules/prediction
2.3 规划:
全局路径规划:通过起点终点计算行驶路径
– Apollo/modules/routing
规划当前轨道:通过感知,预测,路径规划等信息计算轨道
– Apollo/modules/planning
规划转换成命令:将轨道转换成控制汽车的命令(加速,制动,转向等)
– Apollo/modules/control
2.4 定位:
输入GPS和IMU信息输出自车定位位置信息
– Apollo/modules/localization
高精地图模块
– Apollo/modules/map
利用高精地图的自定位模块,利用前向的摄像头会采集车道数据以实现更精确的定位
– Apollo/modules/elo
2.5 交互:
可视化模块,用户交互信息
– Apollo/modules/dreamview
2.6 驱动
设备驱动
– Apollo/modules/drivers
监控模块
– Apollo/modules/monitor
汽车硬件交互
– Apollo/modules/canbus
2.7 工具程序
标注工具
–Apollo/modules/calibration
Apollo/modules/common
–通用公共工具
Apollo/modules/data
– 数据工具
Apollo/modules/tools
– Python工具
2.8 强化学习
Apollo/modules/e2e
3. 工作流程
自动驾驶系统先通过起点终点规划出全局路径(routing);然后在行驶过程中感知(perception)当前环境(识别车辆行人路况标志等),并预测下一步发展;然后把已知信息都传入规划模块(planning),规划出之后的轨道;控制模块(control)将轨道数据转换成对车辆的控制信号,通过汽车交互模块(canbus)控制汽车.
流程图如下:

原文:https://blog.csdn.net/DinnerHowe/article/details/79936038
版权声明:本文为博主原创文章,转载请附上博文链接!
百度Apollo解析——1.总介绍的更多相关文章
- 百度Apollo解析——3.common
1.略读 该目录下主要提供了各个模块公用的函数和class以及一些数学API还有公共的宏定义. 在Apollo 1.0中,common是整个框架的基础.configs是配置文件加载.adapters是 ...
- 百度Apollo解析——2.log系统
Apollo中的glog 在Apollo中google glog 被广泛使用,glog 是 google 的一个 c++ 开源日志系统,轻巧灵活,入门简单,而且功能也比较完善. 1. 安装 以下是官方 ...
- 百度Apollo解析——0.使用VSCode编译Apollo项目
1.安装微软Visual Studio Code 1.1 方法一 开始之前,首先需要安装Ubuntu Make.虽然Ubuntu Make存在Ubuntu15.04官方库中,但是需要Ubuntu Ma ...
- 百度Apollo无人驾驶入门课程下载
本文提供 百度Apollo官网的无人驾驶入门课程下载,主要为视频文件. 视频数量:101个:文件格式:MP4:视频总时长:2小时40分钟:文件总大小:约1.13GB: 马上下载 关注公众号罗孚传说(R ...
- 三维重建:GitHub百度Apollo 2.0
GitHub:https://github.com/ApolloAuto/apollo 1. 关于Apollo的数据:Apollo的数据会如何开放? 自动驾驶数据将包括具有高分辨率图像和像素级别标注的 ...
- Java XML解析工具 dom4j介绍及使用实例
Java XML解析工具 dom4j介绍及使用实例 dom4j介绍 dom4j的项目地址:http://sourceforge.net/projects/dom4j/?source=directory ...
- JSONP跨域的原理解析及其实现介绍
JSONP跨域的原理解析及其实现介绍 作者: 字体:[增加 减小] 类型:转载 时间:2014-03-22 JSONP跨域GET请求是一个常用的解决方案,下面我们来看一下JSONP跨域是如何实现的,并 ...
- 百度Apollo搭建步骤(待更新)
百度Apollo搭建步骤 ##一.安装ubuntu16.04 无需多说,安装完成打开命令行. ##二.下载Apollo镜像 git clone https://github.com/ApolloAut ...
- 百度url解析Joe.Smith整理大全
百度url解析Joe.Smith整理大全 百度url解析Joe.Smith整理大全...1 本文链接:http://blog.csdn.net/qq_26816591/article/details/ ...
随机推荐
- python中利用正则表达式匹配ip地址
现在有一道题目,要求利用python中re模块来匹配ip地址,我们应如何着手? 首先能想到的是ip地址是数字,正则表达式是如何匹配数字的呢? \d或[0-9] 对于这个问题,不要一下子上来就写匹配模式 ...
- uva 10917 最短路+dp
https://vjudge.net/problem/UVA-10917 给出N点M边的无向图,没重边.对于点A,B,当且仅当从B到终点的最短路小于任何一条从A到终点的最短路时,才考虑从A走到B,否则 ...
- tableau join 与格式问题
一开始我没有找到它的join 方法.其实应该是编辑相应的join关系.选择数据源,选择字段.数据源是可以选择的. 剩下的计算问题,要再弄下.不好说,这个其实烦了我很久了. 高级选项,扩展最大行数.即可 ...
- Object.assign()与深拷贝(一)
深拷贝与浅拷贝 所谓深拷贝与浅拷贝,是围绕引用类型变量的拷贝进行的讨论. 在ECMAScript中,变量分为基本类型和引用类型两种.其本质区别是不可变性,基本类型是不可变的,而引用类型是可变的. 所谓 ...
- 25 python socket网络编程
一 客户端/服务器架构 1.硬件C/S架构(打印机) 2.软件C/S架构 互联网中处处是C/S架构 如黄色网站是服务端,你的浏览器是客户端(B/S架构也是C/S架构的一种) 腾讯作为服务端为你提供视频 ...
- hdoj-1037-Keep on Truckin'(水题)
题目链接 /* 题意:三个通道,如果比168低,那么过不去,输出最先碰到的低的通道高度值 */ #include <iostream> using namespace std; int ...
- Leetcode 976. Largest Perimeter Triangle
送分题 class Solution(object): def largestPerimeter(self, A): """ :type A: List[int] :rt ...
- kong插件官方文档翻译
kong插件官方文档翻译 目录 介绍 文件结构 编写自定义逻辑 存储配置 访问数据存储 自定义实体 缓存自定义实体 扩展Admin API 编写测试 (卸载)安装你的插件 插件开发 - 介绍 什么是插 ...
- Node.js + Express
相关链接: 1.https://www.jianshu.com/p/db4df1938eca 2.前端发起GET请求:http://localhost:3000/api/login?name=admi ...
- Unity3D自定义资源配置文件
http://blog.csdn.net/candycat1992/article/details/52181814 写在前面 我竟然最近两天才知道Unity中ScriptableObject的存在… ...