
倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-如何获取标准驱动器扭矩值获取电流值
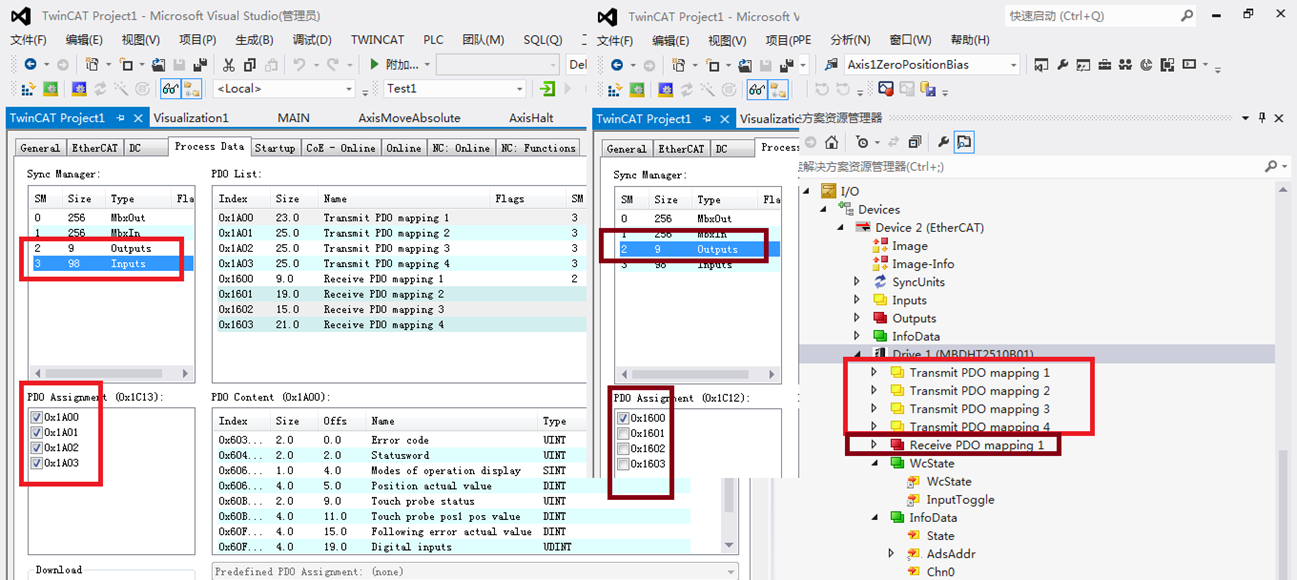
双击某个驱动器(以松下伺服驱动器为例),在Process Data中,注意默认显示了PDO mapping1的数据(Error code, status word等)

注意左侧,2和3分别表示了与驱动器的所有数据输入和输出,如果我选中2 Output之后,勾选四个选项,那么就会有PDO mapping1到4,当然如果3 Input只勾选了第一项,那么就只会有Receive PDO mapping1
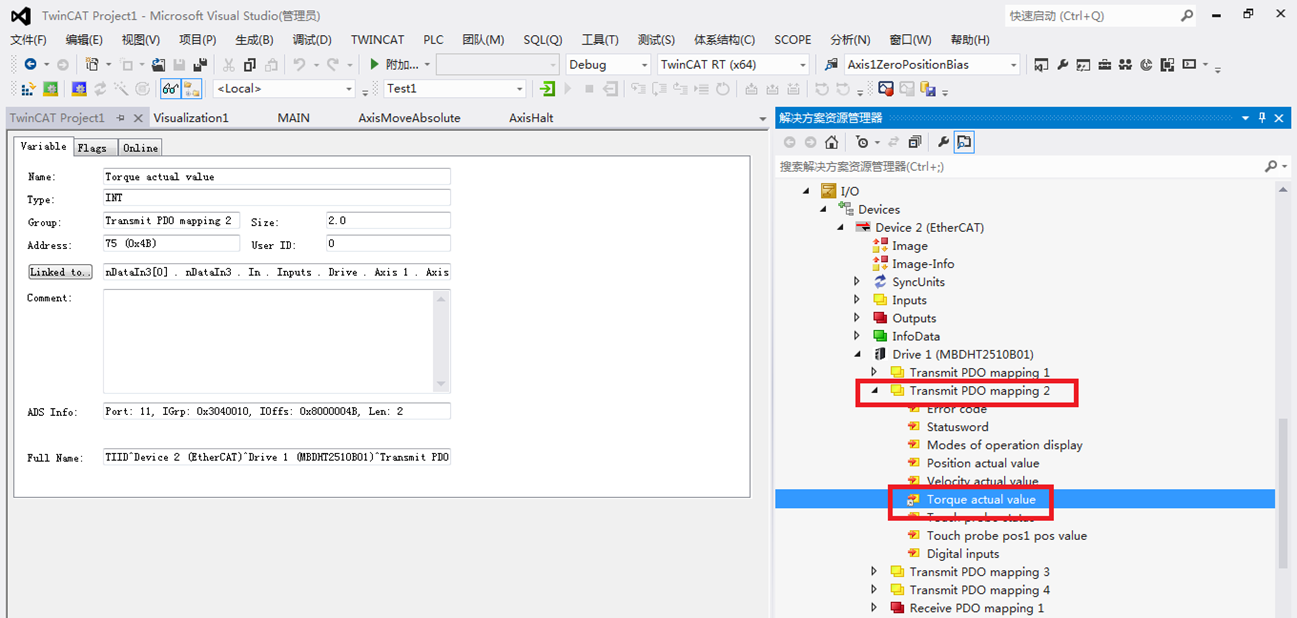
在PDO mapping2中可以找到Torque actual value
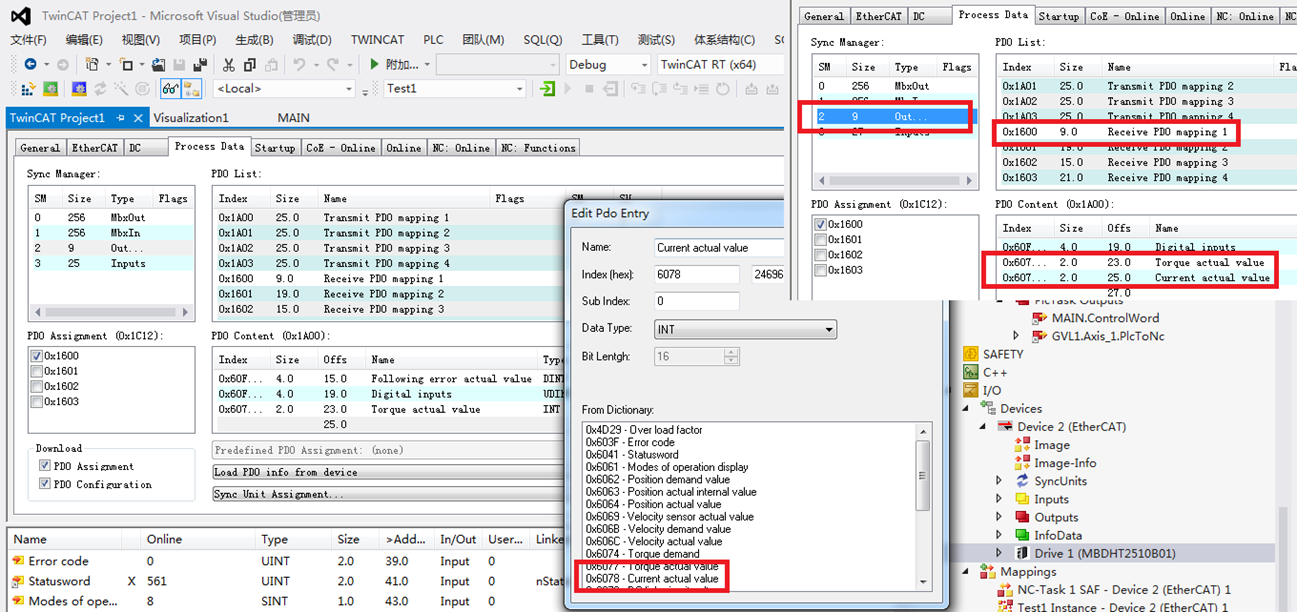
我们还是输入和输出都只勾选1项,在Receive PDO mapping1中最下面PDO Content鼠标右击Insert,然后选择Torque actual value,类型会自动变成INT,Index也会自动修改

提示更新数据,更新之后在PDO mapping1中已经可以看到要监控的扭矩

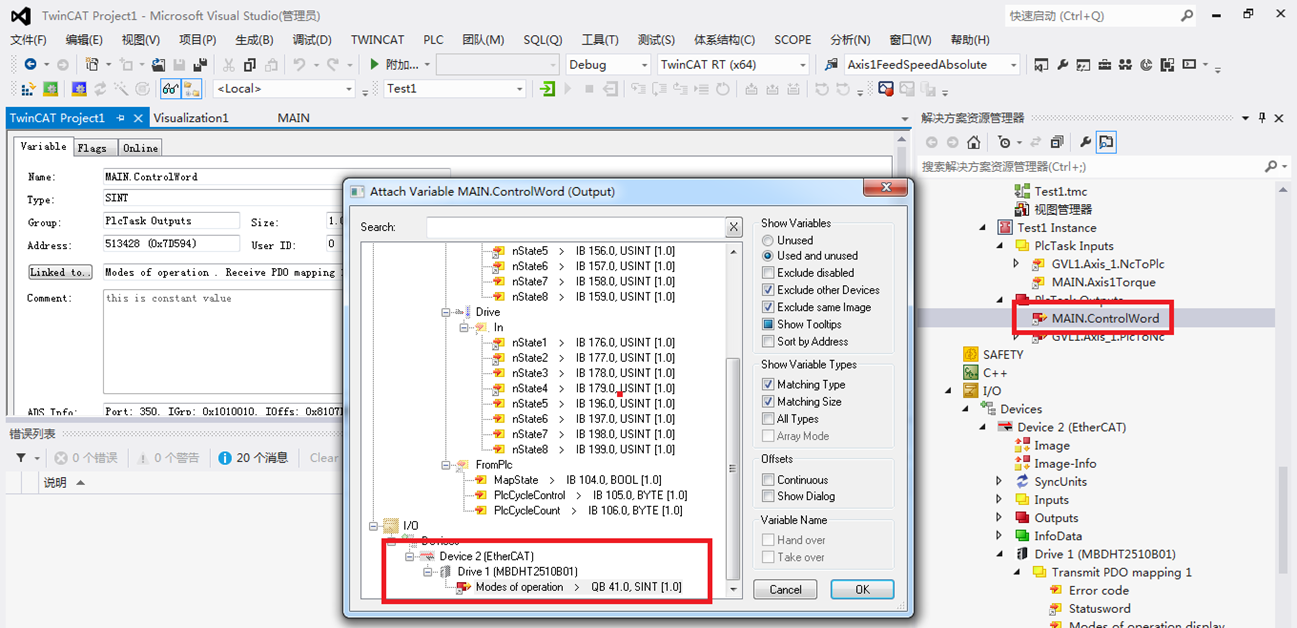
首先在MAIN程序中该定义输入输出类型变量(AT%I是输入,AT%Q是输出,如果你不确定是输入还是输出也可以先都定义一个,然后F6刷新,看在PLC的Instance中新增的变量)

双击这个变量,Linked to弹出窗口中选择驱动器的扭矩值即可(Matching Type和Matching Size是一定的,如果找不到扭矩变量就说明你定义的类型不对,PLC的输入去链接驱动器的输出,反过来也是一样)

比如说我双击PLC的某个输出变量,就只能找到驱动器的很少的几个变量了,不包括扭矩变量
用同样的方法也可以监控实际的电流值,但是这两个数值貌似都是一样的
更多教学视频和资料下载,欢迎关注以下信息:
我的优酷空间:
http://i.youku.com/acetaohai123
我的在线论坛:
http://csrobot.gz01.bdysite.com/
问题交流:
QQ:910358960
倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-如何获取标准驱动器扭矩值获取电流值的更多相关文章
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)如何修改标准驱动器编码器分辨率
在某个轴的Enc上双击,可以修改Scaling Factor Numerator 更多教学视频和资料下载,欢迎关注以下信息: 我的优酷空间: http://i.youku.com/acetao ...
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-T_AmsNetID是什么
该参数是包含六个数字类似于IP地址的字符串形式,例如"1.1.1.2.7.1",如果为空字符串,则默认使用本机的AmsNetID 你可以右击贝福的图标,然后点击About查看当前本 ...
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-TwinCAT自带的找原点功能块MC_Home怎么用
对于相对编码器类型轴(包括虚拟轴),可以使用贝福提供的找原点功能块MC_Home. HomingMode是指机器在往前跑的时候(30单位/s的默认速度),当碰到阻挡,则会有一个布尔值从FALSE改 ...
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-报错0X4655,18005错误怎么办
首先确认驱动器没有报错(如果驱动器报错,请先解决绝对值编码器的清除多圈数据问题) 报错一般上使能就会报错,没法测试运转,而且不管是用贝福自带的NC功能还是自己写的都会一样的效果 请删除在贝福的Et ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.2 TwinCAT安装配置
由于TC2和TC3都有可能用到,个人推荐都安装,但是注意必须是先安装的TwinCAT2,然后安装TwinCAT3,如果反了可能两个都没法用(打开TcSwitchRuntime提示Both TwinCA ...
- 倍福TwinCAT(贝福Beckhoff)应用教程13.1 TwinCAT控制松下伺服 NC高级
本节主要演示了使用自定义函数实现电机的运动(梯形曲线和S曲线都有实现),这里的JOG+和JOG-,针对单个关节实现了PTP的运动(跟贝福的MoveAbsolute功能块实现效果一致),在此没有介绍运动 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.3 TwinCAT控制松下伺服 NC进阶
在前面一节,我们简单介绍了通过PLC+HMI实现完整控制松下伺服的上使能-运动,采集位置,速度等功能,这里我们会大量简化用到的贝福功能块(为了更加实用).首先依然是对单个轴的封装,我们之前的做法,例如 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.2 TwinCAT控制松下伺服 NC初步
在前面我们已经学会了使用贝福自带的调试软件完成试运行,接下来是使用TWINCAT PLC实现这个功能,右击PLC添加一个PLC项目 在VISUs上右击添加一个HMI人机界面 目前PLC程序和人 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.1 TwinCAT控制松下伺服 连接和试运行
首先是用松下伺服自带的软件可以测试运行(驱动器,电机都连接好,然后用USB线连接到松下伺服驱动器的X1口),打开调试软件会自动提示连接到伺服 一般需要对驱动器清除绝对值编码器数据(驱动器可能报错4 ...
随机推荐
- 1.docker镜像
1.docker的安装 安装 wget -qO- https://get.docker.com/ | sh 启动docker后台服务 sudo service docker start 测试运行hel ...
- [ Python - 3 ] python3.5中不同的读写模式
r 只能读.r+可读可写,不会创建不存在的文件.如果直接写文件,则从顶部开始写,覆盖之前此位置的内容,如果先读后写,则会在文件最后追加内容.w+ 可读可写 如果文件存在 则覆盖整个文件不存在则创建w ...
- centos7安装tengine强制使用HTTPS访问
操作系统:centos7.2 x64tengine:Tengine/2.2.0主机IP: 10.0.0.12 一.安装tengine 1.1 下载源码安装包 1.1.1 源码包pcre-8.40 ...
- 简单unix 局域网的TCP会话
client.c #include <stdio.h> #include <stdlib.h> #include <string.h> #include <e ...
- docker从零开始(二)容器初体验
使用定义容器 Dockerfile Dockerfile定义容器内所需要的环境.对网络接口和磁盘驱动器等资源的访问在此环境中进行虚拟化,该环境与系统的其他部分隔离,因此您需要将端口映射到外部世界,并具 ...
- eclispe启动进入子项目的解决
问题描述: In Package Explorer I right-clicked on project and selected "Open in New Window". Ne ...
- AC日记——Red and Blue Balls codeforces 399b
399B - Red and Blue Balls 思路: 惊讶的发现,所有的蓝球的消除都是独立的: 对于在栈中深度为i的蓝球消除需要2^i次操作: 代码: #include <cstdio&g ...
- 百度Map-JSAPI-覆盖物范围查询标记
1.单点标记并添加说明信息 2.可视化区域范围 3.矩形覆盖物经纬度范围 说明:该项目为javaweb项目,标记点信息为数据库中存储信息] 参考API链接 http://api.map.baidu.c ...
- 福州三中集训day1
第一天感觉很是不友好,好在我是学过搜索之后才听的课,不然估计得死在教室…. 某zld犇犇讲的很是强?今天主要是讲枚举和DFS,几道经典题目讲完,还没到下课时间, 然后讲起了float. 有空整理一下吧 ...
- 21、Flask实战第21天:常用的Flask钩子函数
在Flask中钩子函数是使用特定的装饰器装饰的函数.为什么叫钩子函数呢?是因为钩子函数可以在正常执行的代码中,插入一段自己想要执行的代码.那么这种函数就叫做钩子函数. before_first_req ...