
[TPYBoard - Micropython之会python就能做硬件 8] 学习使用超声波模块制作避障小车
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi
一、实验器材
1、TPYboard V102板 一块
2、电机驱动模块L298N 一个
3、电机 两块
4、小车底盘
5、超声波模块
6、5110屏 一块
二、超声波模块
1、什么是超声波模块
超声波传感器是利用超声波的特性研制而成的传感器, 它是通过传送一个超声波(远高于人的听觉范围)和提供一个对应于爆裂回声返回到传感器所需时间的输出脉冲来工作的。超声波传感器在非接触性测量方面的应用非常广泛,如检测液体水位(特别是具有腐蚀性的液体,如硫酸、硝酸液体),汽车倒车防撞系统,金属/非金属探伤等,都可以用到超声波距离传感器。
2、超声波模块测距的原理
(1)采用IO口TRIG触发测距,给最少10us的高电平信呈。
(2)模块自动发送 8 个 40khz 的方波,自动检测是否有信号返回。
(3)有信号返回,通过 IO 口 ECHO 输出一个高电平,高电平持续的时间就是超声波从发射到返回的时间。测试距离=(高电平时间*声速(340M/S))/2。
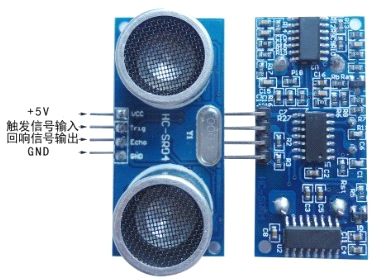
三、实验一:超声波模块测距,用5110来显示
1、连线方法
(1)超声波模块连接方法
VCC 供 5V电源, GND 为地线,TRIG 触发控制信号输入,接板子的X2,ECHO 回响信号输出,接板子的X1,四个接口端。
(2)5110连线及使用方法
具体见:http://www.cnblogs.com/xiaowuyi/p/6347336.html
2、原代码
导入font.py文件和upcd8544.py文件,编写main.py
main.py的代码如下:
import pyb

from pyb import Pin

from pyb import Timer

import upcd8544

from machine import SPI,Pin

Trig = Pin('X2',Pin.OUT_PP)

Echo = Pin('X1',Pin.IN)

num=0

flag=0

run=1

def start(t):

    global flag

    global num

    if(flag==0):

        num=0

    else:

        num=num+1

def stop(t):

    global run

    if(run==0):

        run=1

start1=Timer(1,freq=10000,callback=start)

stop1=Timer(4,freq=2,callback=stop)

while True:

    if(run==1):

        SPI = pyb.SPI(1) #DIN=>X8-MOSI/CLK=>X6-SCK

        #DIN =>SPI(1).MOSI 'X8' data flow (Master out, Slave in)

        #CLK =>SPI(1).SCK  'X6' SPI clock

        RST    = pyb.Pin('Y10')

        CE     = pyb.Pin('Y11')

        DC     = pyb.Pin('Y9')

        LIGHT  = pyb.Pin('Y12')

        lcd_5110 = upcd8544.PCD8544(SPI, RST, CE, DC, LIGHT)

        Trig.value(1)

        pyb.udelay(100)

        Trig.value(0)

        while(Echo.value()==0):

            Trig.value(1)

            pyb.udelay(100)

            Trig.value(0)

            flag=0

        if(Echo.value()==1):

            flag=1

            while(Echo.value()==1):

                flag=1

        if(num!=0):

            #print('num:',num)

            distance=num/10000*34299/2

            print('Distance:')

            print(distance,'cm')

            lcd_5110.lcd_write_string('Distance',0,0)

            lcd_5110.lcd_write_string(str(distance),0,1)

            lcd_5110.lcd_write_string('cm',50,1)

        flag=0

        run=0
3、效果
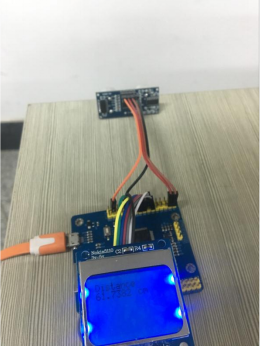
(1)靠近障碍物
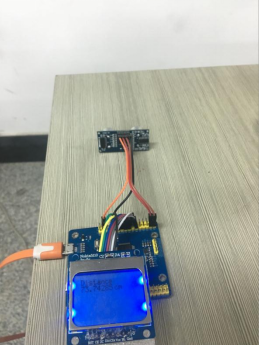
(2)远离障碍物
四、实验二:避障小车
1、什么是电机驱动模块
电机驱动模块主要是可以控制电机的运行:调速、运行、停止、步进、匀速等操作
2、L298N的连接及使用方法
L298N模块是2路的H桥驱动,所以可以同时驱动两个电机,接法如图所示使能ENA ENB之后,可以分别从IN1 IN2输入PWM信号驱动电机1的转速和方向,可以分别从IN3 IN4输入PWM信号驱动电机2的转速和方向。我们将电机1接口的OUT1与OUT2与小车的一个电机的正负极连接起来,将电机2接口的OUT3与OUT2与小车的另一个电机的正负极连接起来。然后将两边的接线端子,即供电正极(中间的接线端子为接地)连接TPYboard的VIN,中间的接线端子即接地,连接TPYBoard的GND,In1-In4连接TPYBoard的Y1,Y2,Y3,Y4,通过Y1,Y2与Y3,Y4的高低电平,来控制电机的转动,从而让小车前进,后退,向左,向右。
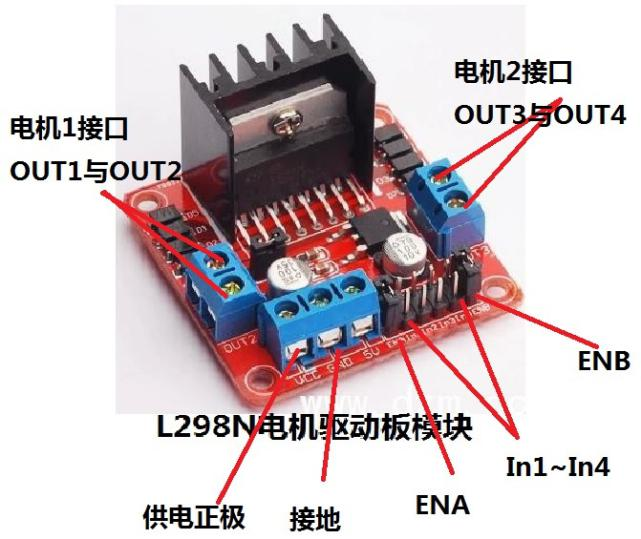
3、利用底盘+V102+超声波+L298N当小车往前开时,遇到障碍会自己拐弯,躲避
(1)原代码 main,py文件
# main.py -- put your code here!

import pyb

from pyb import Pin

from pyb import Timer

def start(t):

    global flag

    global num

    if(flag==0):

        num=0

    else:

        num=num+1

def stop(t):

    global run

    if(run==0):

        run=1

def left():

    x1.high()

    x2.low()

    y1.high()

    y2.low()

def go():

    x1.high()

    x2.low()

    y1.low()

    y2.high()

def back():

    x1.low()

    x2.high()

    y1.high()

    y2.low()

def right():

    x1.low()

    x2.high()

    y1.low()

    y2.high()

def stop():

    x1.low()

    x2.low()

    y1.low()

    y2.low()

Trig = Pin('X9',Pin.OUT_PP)

Echo = Pin('X10',Pin.IN)

num=0

flag=0

run=1

start1=Timer(1,freq=10000,callback=start)

stop1=Timer(4,freq=2,callback=stop)

x1 = Pin('X1', Pin.OUT_PP)

x2 = Pin('X2', Pin.OUT_PP)

y1 = Pin('Y1', Pin.OUT_PP)

y2 = Pin('Y2', Pin.OUT_PP)

while True:

    if(run==1):

        Trig.value(1)

        pyb.udelay(100)

        Trig.value(0)

        while(Echo.value()==0):

            Trig.value(1)

            pyb.udelay(100)

            Trig.value(0)

            flag=0

        if(Echo.value()==1):

            flag=1

            while(Echo.value()==1):

                flag=1

        if(num!=0):

            #print('num:',num)

            distance=num/10000*34299/2

            print('Distance')

            print(distance,'cm')

            if distance>=20:

                go()

            if distance<=20:

                stop()

                back()

        flag=0

        run=0
(2)实现效果
以上视频如果浏览不了,请访问http://admin.turnipsmart.com/IMG_3362.mp4
[TPYBoard - Micropython之会python就能做硬件 8] 学习使用超声波模块制作避障小车的更多相关文章
- [TPYBoard - Micropython之会python就能做硬件 8] 学习使用蓝牙模块及舵机
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 一.实验器材 1.TPYboard V102板 一块 2.电机驱动模块L2 ...
- [TPYBoard - Micropython之会python就能做硬件 6] 学习使用OLED显示屏
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 一.实验器材 1.TPYBoard板子一块 2.数据线一条 ...
- [TPYBoard - Micropython之会python就能做硬件 1] 运行第一个脚本——点亮LED
转载请注明:@小五义http://www.cnblogs.com/xiaowuyiQQ群:64770604 会python就能做硬件! 一.TPYBoard V102开发板 TPYBoard V102 ...
- [TPYBoard - Micropython之会python就能做硬件 开篇]会python就能做硬件!
转载请注明:@小五义http://www.cnblogs.com/xiaowuyiQQ群:64770604 会python就能做硬件! 在写这套教程之前,首先感觉山东萝卜电子科技有限公司(turnip ...
- [TPYBoard - Micropython 之会python就能做硬件 9] 五分种学会用TPYBoard V102 制作避障小车(升级版)
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 感谢山东萝卜电子科技公司授权 一.实验器材 1.TPYboard V102板 ...
- [TPYBoard-Micropython之会python就能做硬件 7] 学习使用蓝牙模块及舵机
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 一.实验器材 1.TPYboard V102板 一块 2 ...
- [TPYBoard-Micropython之会python就能做硬件 4] 学习使用电位器和1602显示屏
一.实验器材 1.TPYboard V102板 一块 2.电位器 一个 3.1602 屏 一块 4.杜邦线:若干 二.电位器的使用 电位器 (英文:Potentiometer)是可变电阻器的一种 ...
- [TPYBoard-Micropython之会python就能做硬件 5] 学习使用重力传感器及PWM
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 一.实验器材 1.TPYboard V102板 一块 2 ...
- [TPYBoard-Micropython之会python就能做硬件 2] 利用micropython控制NOKIA 5110屏
转载请注明:@小五义 http://www.cnblogs.com/xiaowuyi 欢迎加入讨论群 64770604 一.本次实验所需器材 1.TPYboard V102板 一块 2.DS3231 ...
随机推荐
- 二路归并算法的java实现
“归并”的含义是将两个或者两个以上的有序表组合成一个新的有序表. 假设待排序表含有n个元素,则可以看成是n个有序的子表,每个子表的长度为1,然后两两归并,得到(n/2)或者(n/2+1)个长度为2或1 ...
- ionic 兼容title居中显示和tab栏在显示底部
在app.js里的 .config 里添加配置,同时在函数中引入 $ionicConfigProvider,具体格式如下所示: .config(function($stateProvider, $ur ...
- 本机mysql 5.7服务启动后停止,某些服务在未有其他应用程序使用时停止
本机mysql 5.7服务启动后停止,某些服务在未有其他应用程序使用时停止 出现这种报错,mysql服务启动不了: 错误的尝试: 1:尝试了这个博客:https://blog.csdn.net/wai ...
- spark RDD,reduceByKey vs groupByKey
Spark中有两个类似的api,分别是reduceByKey和groupByKey.这两个的功能类似,但底层实现却有些不同,那么为什么要这样设计呢?我们来从源码的角度分析一下. 先看两者的调用顺序(都 ...
- [20190321]smem的显示缺陷.txt
[20190321]smem的显示缺陷.txt1.smem 加入-m参数显示存在缺陷,map的信息不全:# smem -tk -m -U oracle -P "oraclepeis|ora_ ...
- Android重复依赖解决办法
参考文章:https://blog.csdn.net/qq_24216407/article/details/72842614 在build.gradle引用了Vlc的安卓包:de.mrmaffen: ...
- 系统休眠(System Suspend)和设备中断处理
一.设备IRQ的suspend和resume 本小节主要解决这样一个问题:在系统休眠过程中,如何suspend设备中断(IRQ)?在从休眠中唤醒的过程中,如何resume设备IRQ? 一般而言,在系统 ...
- SQLServer插入数据
使用数据库管理工具插入数据 打开数据库,选则要插入数据的表->右键点击->选择插入前200行->在右边视图中输入要插入的数据(如果字段设置为不为空,则必须输入,如果字段设置为可空,则 ...
- Servlet中的request与response
了解这方面的知识可以查看以下博客 https://www.cnblogs.com/zhangyinhua/p/7629221.html https://www.cnblogs.com/zhaojian ...
- Glyphicons 字体图标