
《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘
《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘
视频讲解
第1季:第6章_机器人底盘
先 导 课
第 1 季 : 快 速 梳 理 知 识 要 点 与 学 习 方 法
第 2 季 : 详 细 推 导 数 学 公 式 与 代 码 解 析
第 3 季 : 代 码 实 操 以 及 真 实 机 器 人 调 试
答 疑 课
------(永 久 免 费 ● 系 列 课 程 ● 长 期 更 新)------

 编辑
编辑

编辑
编辑

编辑

编辑

编辑

编辑
编辑
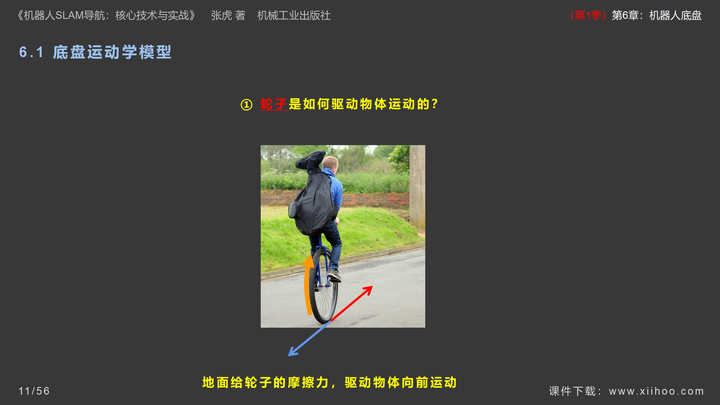
6.1 底盘运动学模型
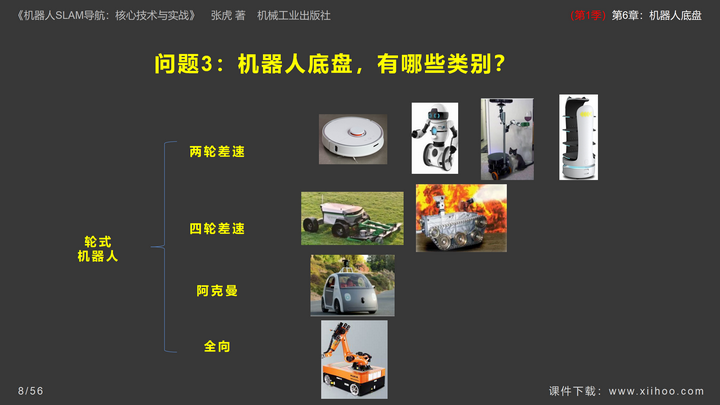
①两轮差速模型
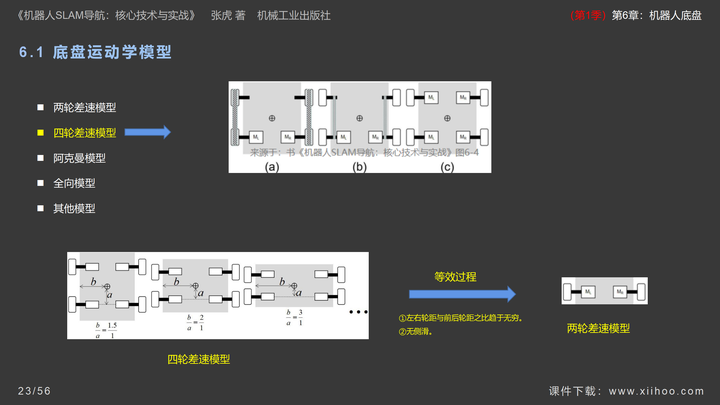
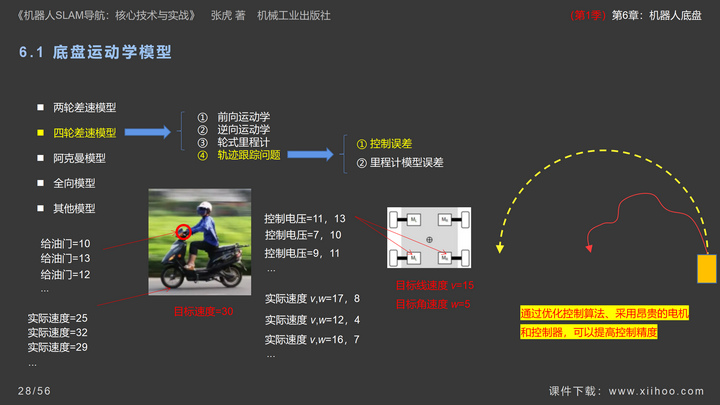
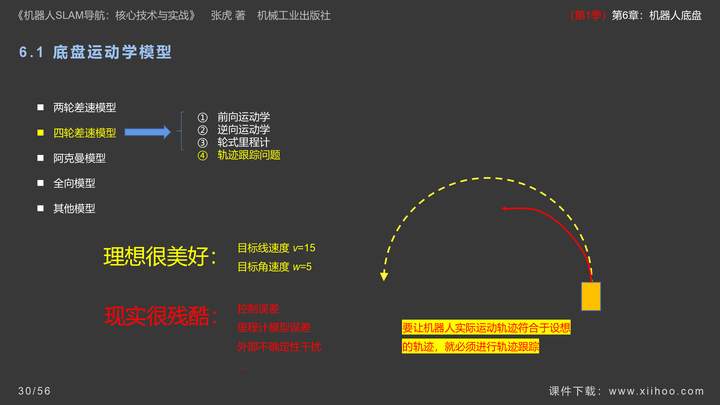
②四轮差速模型
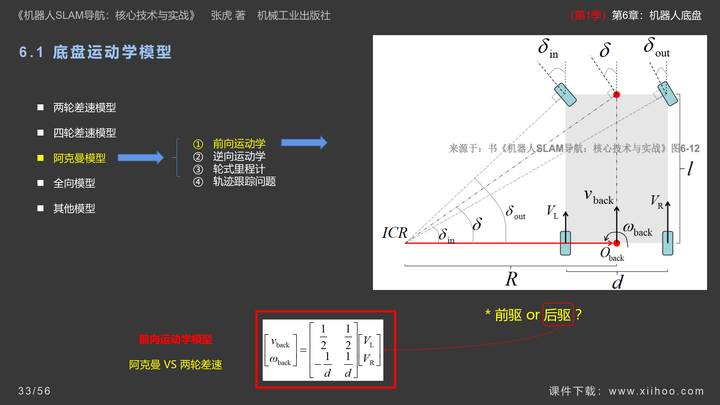
③阿克曼模型
④全向模型
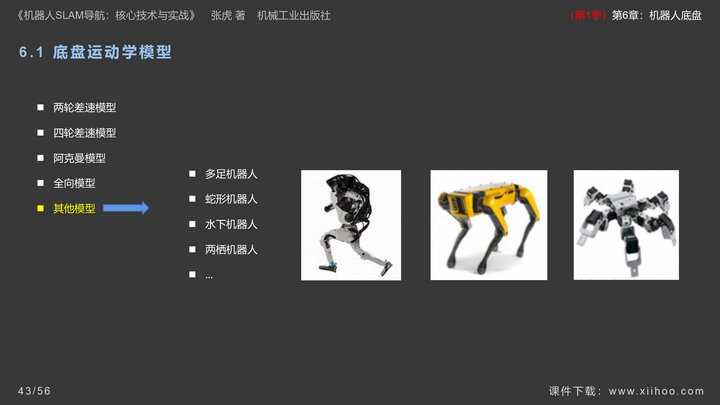
⑤其他模型

编辑
编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑
编辑

编辑

编辑

编辑

编辑
编辑

编辑
编辑

编辑

编辑
编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑

编辑
编辑
6.2 底盘性能指标
①载重能力
②动力性能
③控制精度
④里程计精度

编辑

编辑

编辑

编辑
6.3 典型机器人底盘搭建
①底盘运动学模型选择
②传感器选择
③主机选择
④底盘硬件系统搭建
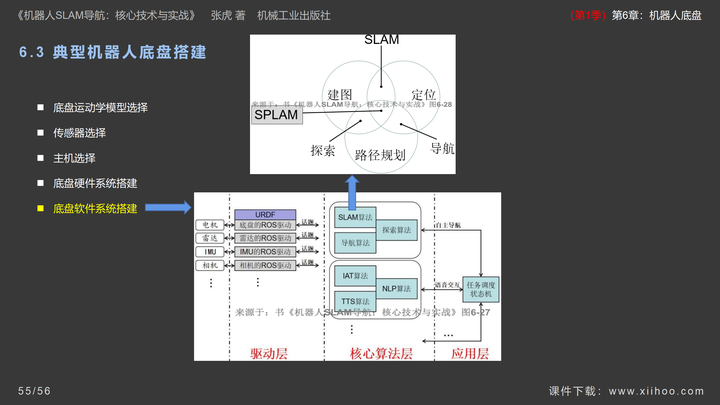
⑤底盘软件系统搭建

编辑

编辑

编辑

编辑

编辑
编辑
例程源码下载
Gitee下载(国内访问速度快):gitee.com/xiihoo-robot/Books_Robot_SLAM_Navigation
课件下载
PPT课件下载:
PDF课件下载:
《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘的更多相关文章
- 《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器
<机器人SLAM导航核心技术与实战>第1季:第4章_机器人传感器 视频讲解 [第1季]4.第4章_机器人传感器-视频讲解 [第1季]4.1.第4章_机器人传感器_惯性测量单元-视频讲解 [ ...
- RViz 实时观测机器人建立导航2D封闭空间地图过程 (SLAM) ----27
原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ ROS提供了非常强大的图形化模拟环境 RViz,这个 RViz 能做的事情非常多.今天我们学习一下如何使 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- 除了ROS, 机器人定位导航还有其他方案吗?
利用ROS进行机器人开发,我想大多数企业是想借助ROS实现机器人的导航.定位与路径规划,它的出现大大降低了机器人领域的开发门槛,开发者无需向前人一样走众多弯路,掌握多种知识才能开始实现机器人设计的梦想 ...
- Elasticsearch核心技术与实战-学习笔记
学习资源: Elasticsearch中文社区日报https://elasticsearch.cn/article/ Elasticsearch 官网 https://www.elastic.co/ ...
- Kafka核心技术与实战,分布式的高性能消息引擎服务
Kafka是LinkedIn开发并开源的一套分布式的高性能消息引擎服务,是大数据时代数据管道技术的首选. 如今的Kafka集消息系统.存储系统和流式处理平台于一身,并作为连接着各种业务前台和数据后台的 ...
- Elasticsearch核心技术与实战,性能是真牛
Elasticsearch 是一款非常强大的开源搜索及分析引擎.结合 Kibana.Logstash和Beats,Elasticsearch 还被广泛运用在大数据近实时分析,包括日志分析.指标监控.信 ...
- ROS机器人SLAM创建地图
ROS机器人SLAM创建地图 连接小车 ssh clbrobot@clbrobot 激活树莓派 roslaunch clbrobot bringup.launch 开启雷达 打开另一个终端输入: ss ...
- .NET Core实战项目之CMS 第十三章 开发篇-在MVC项目结构介绍及应用第三方UI
作为后端开发的我来说,前端表示真心玩不转,你如果让我微调一个位置的样式的话还行,但是让我写一个很漂亮的后台的话,真心做不到,所以我一般会选择套用一些开源UI模板来进行系统UI的设计.那如何套用呢?今天 ...
- php CI 实战教程第一季百度经验杂志
phpCI实战教程第一季_百度经验杂志_百度经验http://jingyan.baidu.com/magazine/16428 杂志为本人php CI实战教程系列经验 从实际项目使用中写系列实战经验, ...
随机推荐
- Kubernetes使用Harbor作为私有镜像仓库
概述 Harbor使用了基于角色的访问控制策略,当从Harbor中拉去镜像的时候,首先要进行身份认证,认证通过后才可以拉取镜像.在命令行模式下,需要先执行docker login,登陆成功后,才可以d ...
- 使用TensorFlow进行自动化测试与部署
目录 标题:<使用 TensorFlow 进行自动化测试与部署> 背景介绍: 随着人工智能和机器学习技术的快速发展,TensorFlow 成为了一个广泛应用的深度学习框架,被广泛用于构建神 ...
- 在命令行按下tab键之后, 发生了生么?
1. 引言 2. complete命令 3. 自定义补全列表 4. 动态补全列表 5. compgen命令 6. 别名的自动补全 7. 补全规则永久生效 8. 自动加载 9. 参考 1. 引言 当我们 ...
- 把jar包打成docker镜像并推送到Docker Hub
1.准备需要的jar包并复制到服务器某个目录下 2.在此目录下,创建Dockerfile的文本文件,并将以下内容添加到文件中: # 基础镜像 FROM openjdk:8-jre # author(可 ...
- React后台管理系统 04 配置路径别名、全局样式设置、模块化scss
ts中对于@符号指定的路径不支持,同时vite中也是不支持的,所以我们需要在vite.config.ts中进行指定配置,path是node中自带的一个模块这里爆红的原因是没有进行声明: 我们使用命令对 ...
- JVM之指针压缩
做java开发的同学一般都比较熟悉JVM,那么关于指针压缩这块内容是不是也了解呢,不熟悉的小伙伴往下看吧. 首先说明,本文涉及的JDK版本是1.8,JVM虚拟机是64位的HotSpot实现为准. ja ...
- Redis缓存同步1-策略介绍
缓存数据同步策略示意图 在大多数情况下,我们通过浏览器查询到的数据都是缓存数据,如果缓存数据与数据库的数据存在较大差异的话,可能会产生比较严重的后果的.所以,我们应该也必须保证数据库数据.缓存数据的一 ...
- AcWing 4486. 数字操作题解
题目描述 给定一个整数 \(n\),你可以对该数进行任意次(可以是 \(0\) 次)变换操作. 每次操作为以下两种之一: 将整数 \(n\) 乘以任意一个正整数 \(x\). 将整数 \(n\) 替换 ...
- Lens Shading成因及相关
一个监控摄像头光学处理包含以下几个部分:镜头(Lens)(定变焦镜头).红外截止滤波片(IR-cut filter)(红外截止滤光片和蓝玻璃滤光片为主).图像传感器(Image Sensor)和印制电 ...
- maven项目创建后添加resources等文件夹
maven项目初始化只生成src/main/resources目录,但是这个不够用,我们得创建 src/main/java目录 src/test/java目录 src/test/resources目录 ...