
tf变换(1)
TF库的目的是实现系统中任一个点在所有坐标系之间的坐标变换,也就是说,只要给定一个坐标系下的一个点的坐标,就能获得这个点在其他坐标系的坐标.
使用tf功能包,a. 监听tf变换: 接收并缓存系统中发布的所有参考系变换,并从中查询所需要的参考系变换。
b.广播 tf变换: 向系统中广播参考系之间的坐标变换关系。系统中更可能会存在多个不同部分的tf变换广播,每个广播都可以直接将参考系变换关系直接插入tf树中,不需要再进行同步。
首先介绍关于TF的API的一些数据结构:
基本的数据类型有(Quaternion, Vector, Point, Pose, Transform)
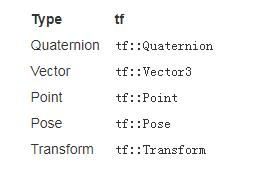
这其中Quaternion 是表示四元数,vector3是一个3*1 的向量,point是一个表示一个点坐标,Pose是位姿(位姿是包括坐标以及方向) Transform是一个转换的模版
tf::Stamped <T>
是一种包含了除了Transform的其他几种基本的数据结构的一种数据结构:
template <typename T>    //模版结构可以是tf::Pose tf:Point 这些基本的结构

class Stamped : public T{

 public:

  ros::Time stamp_;    //记录时间

  std::string frame_id_;   //ID

  Stamped() :frame_id_ ("NO_ID_STAMPED_DEFAULT_CONSTRUCTION"){}; //Default constructor used only for preallocation

  Stamped(const T& input, const ros::Time& timestamp, const std::string & frame_id);

  void setData(const T& input);

};
tf::StampedTransform
TF::stampedtransform是TF的一种特殊情况:它需要frame_id和stamp以及child_frame_id。
/** \brief The Stamped Transform datatype used by tf */

class StampedTransform : public tf::Transform

{

public:

  ros::Time stamp_; ///< The timestamp associated with this transform 时间戳

  std::string frame_id_; ///< The frame_id of the coordinate frame  in which this transform is defined  定义转换坐标框架的frameID

  std::string child_frame_id_; ///< The frame_id of the coordinate frame this transform defines 的坐标系变换定义的id

  StampedTransform(const tf::Transform& input, const ros::Time& timestamp, const std::string & frame_id, const std::string & child_frame_id):

    tf::Transform (input), stamp_ ( timestamp ), frame_id_ (frame_id), child_frame_id_(child_frame_id){ };

  /** \brief Default constructor only to be used for preallocation */

  StampedTransform() { };

  /** \brief Set the inherited Traonsform data */

  void setData(const tf::Transform& input){*static_cast<tf::Transform*>(this) = input;};

};
举个例子
在机器人的定位领域有蒙特卡罗定位(AMCL)的算法,这个算法是根据给定的地图,结合粒子滤波获取最佳定位点Mp,这个定位点是相对于地图map上的坐标,也就是base_link(也就是机器人的基坐标)相对map上的坐标。我们知道 odom 的原点是机器人启动时刻的位置,它在map上的位置或转换矩阵是未知的。但是AMCL可以根据最佳粒子的位置推算出 odom->map(就是说通过最佳粒子推算出机器人在地图的中的位置)的tf转换信息并发布到 tf主题上。因为base_link->odom的tf转换信息是每时每刻都在发布的,所以它是已知的
,所以这里有个这样的tf关系
map->base_link(就是地图中机器人的位置 是根据最佳粒子推算的)
base_link->odom(这是现实中机器人的位姿可以说是里程计的信息)
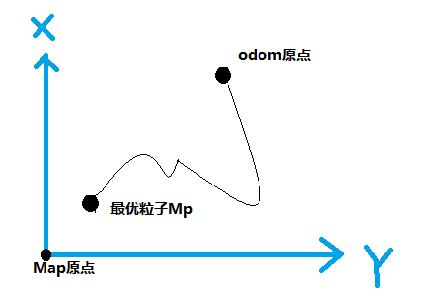
可以理解:机器人的里程计的信息 = 当前地图中的机器人的的位置 减去 地图中机器人的起点位置。
转为公式可以写成 :map->odom = map->base_link - base_link->odom
或者写为:
base_link->odom = map->base_link - map->odom (这样更容易理解)
提示:首先我们可以先了解关于PRY这三个概念关于pitch yaw roll的博客 http://blog.csdn.net/yuzhongchun/article/details/22749521)
pitch是围绕X轴旋转,也叫做俯仰角,
yaw是围绕Y轴旋转,也叫偏航角,
roll是围绕Z轴旋转,也叫翻滚角
.    ROS_DEBUG("New pose: %6.3f %6.3f %6.3f",

.             hyps[max_weight_hyp].pf_pose_mean.v[],

.             hyps[max_weight_hyp].pf_pose_mean.v[],

.             hyps[max_weight_hyp].pf_pose_mean.v[]);

.     // hyps[max_weight_hyp].pf_pose_mean.v[0], [1], [2] 就代表了Mp  也就是机器人的位姿那么位姿的格式是(x,y,theta)最后一个是yaw偏航角,

.    // subtracting base to odom from map to base and send map to odom instead

.    tf::Stamped<tf::Pose> odom_to_map;

.    try

.    {

.      tf::Transform tmp_tf(tf::createQuaternionFromYaw(hyps[max_weight_hyp].pf_pose_mean.v[]),   tf::Vector3(hyps[max_weight_hyp].pf_pose_mean.v[],

.                                       hyps[max_weight_hyp].pf_pose_mean.v[],

.                                       0.0));

.    // tmp_tf = 从map原点看base_link的位置  为yaw生成四元数,最后的0.0是(x,y,z)的Z的值为0  因为这是在二维平面中。

.      tf::Stamped<tf::Pose> tmp_tf_stamped (tmp_tf.inverse(),

.                                            laser_scan->header.stamp,

.                                            base_frame_id_);

.    //tmp_tf.inverse()  = 以为Mp为坐标的原点,地图map原点相对于Mp的位置,就是在base_link坐标系下map 原点的位置

.      this->tf_->transformPose(odom_frame_id_,

.                               tmp_tf_stamped,

.                               odom_to_map);

.     //进行 base_link坐标系下的点转换到odom坐标系,也就是把map原点转换到odom坐标系下,等于从odom原点看map原点的位置。放到latest_tf_变量里面

.    }

.    catch(tf::TransformException)

.    {

.      ROS_DEBUG("Failed to subtract base to odom transform");

.      return;

.    }
TF命令行工具
(1) tf_monitor工具的功能是打印tf树中的所有参考系信息,通过输入参数来查看指定参考系之间的信息 用法: rosrun tf tf_monitor
tf_monitor <source_frame> <target_target> 监视一个特定的转换 For example, to monitor the transform from /base_footprint to /odom:
(2) tf_echo工具的功能是查看指定参考系之间的变换关系。命令的格式: tf_echo <source_frame> <target_frame>
(3)static_transform_publisher工具的功能是发布两个参考系之间的静态坐标变换,两个参考系一般不发生相对位置变化
(4)view_frames 是可视化的调试工具,可以生成pdf文件,来显示整棵tf树的信息。用法:rosrun tf view_frames
具体可以查看http://wiki.ros.org/tf/
博客园的编辑界面真实难以编辑啊 受不鸟了 所以还是不写了 转向CSDN了
tf变换(1)的更多相关文章
- Odometry的发布和发布odom到base_link的tf变换
转载自http://www.ncnynl.com/archives/201702/1328.html ROS发布nav_msgs/Odometry消息,以及通过tf从“odom”坐标系到“base_l ...
- ROS探索总结(十八)——重读tf
在之前的博客中,有讲解tf的相关内容,本篇博客重新整理了tf的介绍和学习内容,对tf的认识会更加系统. 1 tf简介 1.1 什么是tf tf是一个让用户随时间跟踪多个参考系的功能包,它使用一种树型数 ...
- SLAM+语音机器人DIY系列:(二)ROS入门——7.理解tf的原理
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- tf一些理解(根据资料)
首先看了开源操作机器人系统-ros这本书(张建伟)第五章slam导航 5.1使用tf配置机器人 还有ros navigation 教程 http://wiki.ros.org/navigation/T ...
- tf树
tf变换(1) TF库的目的是实现系统中任一个点在所有坐标系之间的坐标变换,也就是说,只要给定一个坐标系下的一个点的坐标,就能获得这个点在其他坐标系的坐标. 使用tf功能包,a. 监听tf变换: ...
- tf学习
常用命令: 1.显示tf框架: rosrun tf view_frames evince frames.pd tf变换,定义不同坐标系之间的平移与旋转变换关系. 参考文献: tf教程 古月居博客
- ROS 机器人技术 - 广播与接收 TF 坐标
上次我们学习了 TF 的基本概念和如何发布静态的 TF 坐标: ROS 机器人技术 - TF 坐标系统基本概念 ROS 机器人技术 - 静态 TF 坐标帧 这次来总结下如何发布一个自定义的 TF 坐标 ...
- 利用move_base导航--42
摘要: 原创博客:转载请标明出处:http://www.cnblogs.com/zxouxuewei/ 各位博友好长时间又没有写博客了,突然发现上班和在学校是不一样的,在公司的却没有时间写博客了,不过 ...
- ROS探索总结(十九)——如何配置机器人的导航功能
1.概述 ROS的二维导航功能包,简单来说,就是根据输入的里程计等传感器的信息流和机器人的全局位置,通过导航算法,计算得出安全可靠的机器人速度控制指令.但是,如何在特定的机器人上实现导航功能包的功能, ...
随机推荐
- JavaWeb 返回json数据的两种方式
1.说明 由于一般情况下,由浏览器(前端)发送请求,服务器(后台)响应json数据,所以这里结合js进行说明: A服务器发送请求至B服务器,并接收其返回的json数据,见文末推荐,这里不再赘述! 2. ...
- Java数据结构和算法(五):队列
简介 队列(queue)是一种特殊的线性表,特殊之处在于它只允许在表的前端(front)进行删除操作,而在表的后端(rear)进行插入操作,和栈一样,队列是一种操作受限制的线性表.进行插入操作的端称为 ...
- 基于Docker的负载均衡和服务发现
应用的容器化和微服务化带来的问题 在缺省网络模型中,容器每次重启后,IP会发生变动,在一个大的分布式系统保证IP地址不变是比较复杂的事情 IP频繁发生变动,动态应用部署无法预知容器的IP地址,clie ...
- android 圆角编写(懒得去找,写给自己看的)
<shape xmlns:android="http://schemas.android.com/apk/res/android" android:shape="r ...
- 【Unity】11.1 角色控制器 (Character Controller)
分类:Unity.C#.VS2015 创建日期:2016-05-02 一.简介 角色控制器(Character Controller)主要用于对第三人称或第一人称游戏主角的控制.如果要创建类人角色,可 ...
- 机器学习 之 SVM VC维度、样本数目与经验风险最小化的关系
VC维在有限的训练样本情况下,当样本数 n 固定时.此时学习机器的 VC 维越高学习机器的复杂性越高. VC 维反映了函数集的学习能力,VC 维越大则学习机器越复杂(容量越大). 所谓的结构风险最小化 ...
- HTML5学习笔记(十六):原型、类和继承【JS核心知识点】
理解原型 在JavaScript中,只要声明了一个函数,就会为该函数创建一个名为prototype的属性,该属性指向当前函数的原型对象. 而函数的原型对象有一个constructor属性,该属性指向刚 ...
- Tornado中gen.coroutine详解
1.gen.coroutine的作用 自动执行生成器 2.Future对象 在介绍异步使用之前,先了解一下Future对象的作用. Future简单可以理解为一个占位符,将来会执行的对象,类似java ...
- 如何从dll文件导出对应的lib文件?
[时间:2016-05] [状态:Open] 引言 近期由于不再使用vs生成lib,考虑使用windows下gcc生成一个动态库,供第三方调用,发现编译之后只有dll,lib如何处理? 好吧,这就是本 ...
- AIX查看CPU、内存等信息
AIX下查看CPUAIX操作系统AIX的硬件信息可以通过prtconf命令看到.1. 查看逻辑CPU个数#pmcycles -mCPU 0 runs at 4204 MHzCPU 1 runs at ...