
《机器人SLAM导航核心技术与实战》第1季:第7章_SLAM中的数学基础
《机器人SLAM导航核心技术与实战》第1季:第7章_SLAM中的数学基础
- 先 导 课
- 第 1 季 : 快 速 梳 理 知 识 要 点 与 学 习 方 法
- 第 2 季 : 详 细 推 导 数 学 公 式 与 代 码 解 析
- 第 3 季 : 代 码 实 操 以 及 真 实 机 器 人 调 试
- 答 疑 课
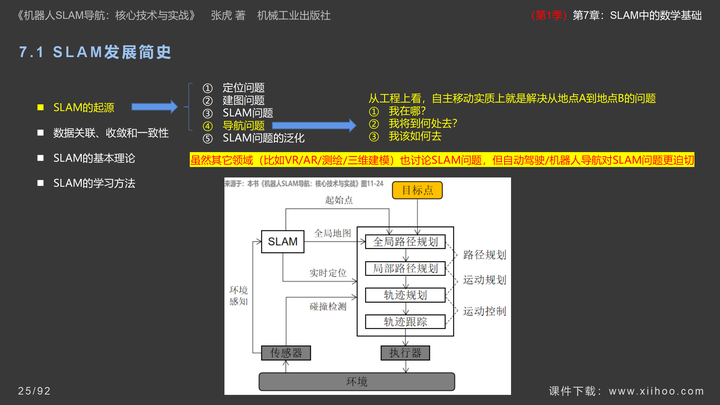
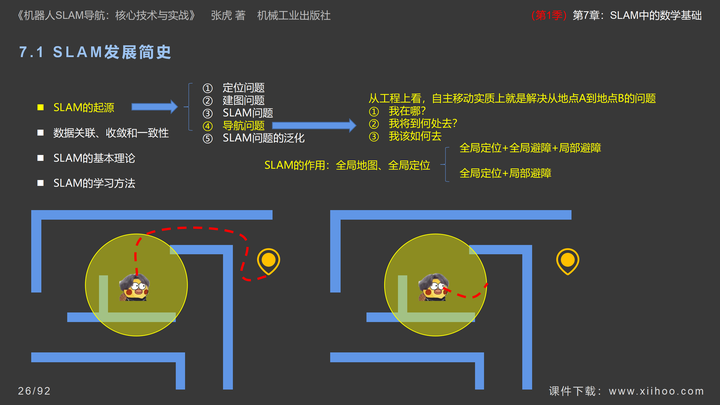
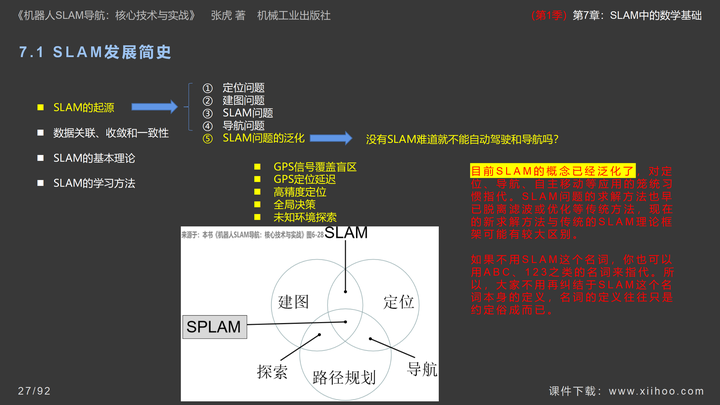
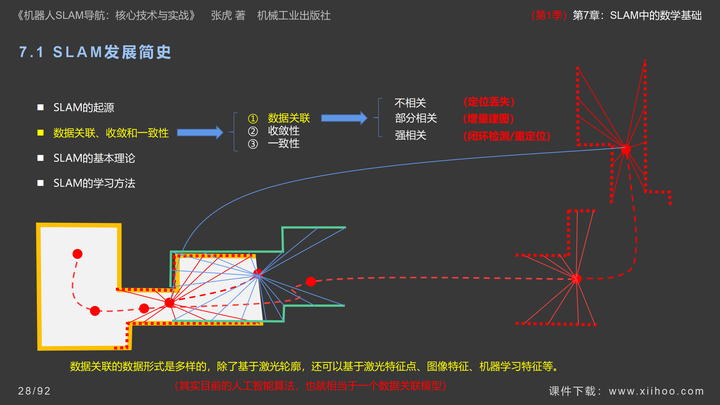
- Gitee下载(国内访问速度快):gitee.com/xiihoo-robot/Books_Robot_SLAM_Navigation
《机器人SLAM导航核心技术与实战》第1季:第7章_SLAM中的数学基础的更多相关文章
- 《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器
<机器人SLAM导航核心技术与实战>第1季:第4章_机器人传感器 视频讲解 [第1季]4.第4章_机器人传感器-视频讲解 [第1季]4.1.第4章_机器人传感器_惯性测量单元-视频讲解 [ ...
- RViz 实时观测机器人建立导航2D封闭空间地图过程 (SLAM) ----27
原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ ROS提供了非常强大的图形化模拟环境 RViz,这个 RViz 能做的事情非常多.今天我们学习一下如何使 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- SLAM+语音机器人DIY系列:(二)ROS入门——3.在ubuntu16.04中安装ROS kinetic
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- 除了ROS, 机器人定位导航还有其他方案吗?
利用ROS进行机器人开发,我想大多数企业是想借助ROS实现机器人的导航.定位与路径规划,它的出现大大降低了机器人领域的开发门槛,开发者无需向前人一样走众多弯路,掌握多种知识才能开始实现机器人设计的梦想 ...
- Elasticsearch核心技术与实战-学习笔记
学习资源: Elasticsearch中文社区日报https://elasticsearch.cn/article/ Elasticsearch 官网 https://www.elastic.co/ ...
- Kafka核心技术与实战,分布式的高性能消息引擎服务
Kafka是LinkedIn开发并开源的一套分布式的高性能消息引擎服务,是大数据时代数据管道技术的首选. 如今的Kafka集消息系统.存储系统和流式处理平台于一身,并作为连接着各种业务前台和数据后台的 ...
- Elasticsearch核心技术与实战,性能是真牛
Elasticsearch 是一款非常强大的开源搜索及分析引擎.结合 Kibana.Logstash和Beats,Elasticsearch 还被广泛运用在大数据近实时分析,包括日志分析.指标监控.信 ...
- ROS机器人SLAM创建地图
ROS机器人SLAM创建地图 连接小车 ssh clbrobot@clbrobot 激活树莓派 roslaunch clbrobot bringup.launch 开启雷达 打开另一个终端输入: ss ...
- .NET Core实战项目之CMS 第十三章 开发篇-在MVC项目结构介绍及应用第三方UI
作为后端开发的我来说,前端表示真心玩不转,你如果让我微调一个位置的样式的话还行,但是让我写一个很漂亮的后台的话,真心做不到,所以我一般会选择套用一些开源UI模板来进行系统UI的设计.那如何套用呢?今天 ...
随机推荐
- Java生成Word文档之 XDocReport 和 Poi-tl
近期参与的多个项目中,均涉及根据预定义模板生成Word文档以供前端下载的需求.以往,我们通常采用将Word文档转换为XML格式,并通过代码赋值变量的方式来实现这一功能.尽管此方法在技术层面可行,但当面 ...
- JAVA8 函数式编程(1)- Lambda表达式
1 简介 简洁的代码就能处理大型数据集合,让复杂的集合处理算法高效的运行在多核CPU上. 面向对象编程是对数据进行抽象,而函数式编程是对行为进行抽象,能编写出更易读的代码--这种代码更多地表达了业务逻 ...
- JAVA多线程和并发性知识点总结
一. 什么是进程.线程?线程和进程的区别?1. 进程当一个程序进入内存运行时,即变成一个进程.进程是处于运行过程中的程序.进程是操作系统进行资源分配和调度的一个独立单位.进程的三个特征: 独立性独立存 ...
- html页面滚动时元素错位解决方案
一个布局较复杂的页面,在手机浏览器上运行时,部分配置比较差的手机会出现滚动滚动条后,页面正常滚动,但部分元素却出现类似position:fixed一般悬浮在页面上,然后再滚动.看上去有点像视差滚动,但 ...
- linux:shell
关于shell 什么是shell? shell,是用c编写的,既是命令语言,也是一种程序设计语言 shell指一种应用程序,该程序提供一个界面,用户可通过该界面访问操作系统 什么是脚本? 脚本是一条文 ...
- 部署博客(docker)
参考:链接 准备一台新的服务器 安全组:8080.80.3306等端口放通 安装docker 参考: 链接 获取最新镜像 docker pull b3log/solo 报错,可能是docker未启动, ...
- kali 安装
准备 选用系统: kali-linux-2018.1-amd64.iso kali-linux-2020.2-installer-amd64.iso 开始 2018版 1.选用图形化安装 2. ...
- VulNyx - System
扫描发现 2121是ftp端口 8000 http的一个端口 6379redis端口 爆破redis的密码 爆破出来时bonjour 猜测ftp的密码和redis的密码是一样的 尝试用密码去爆出ftp ...
- 服务器主机:复杂理论的视角与SEO策略
本文分享自天翼云开发者社区<服务器主机:复杂理论的视角与SEO策略>,作者:不知不觉 在数字世界的演变中,服务器主机在信息存储和数据处理方面发挥着核心作用.本文将带你重新认识服务器主机的价 ...
- 【译】HTTP 文件更新了请求变量
许多用户都要求在 Visual Studio 的 HTTP 文件中添加对请求变量的支持.使用请求变量,您可以发送 HTTP 请求,然后在从 HTTP 文件发送的任何后续请求中使用响应或请求中的数据.我 ...