
crazyflie四轴飞行器
源地址:http://www.bitcraze.se/2013/02/pre-order-has-started/
Crazyflie是一个开源的纳米四旋翼
来几张靓照
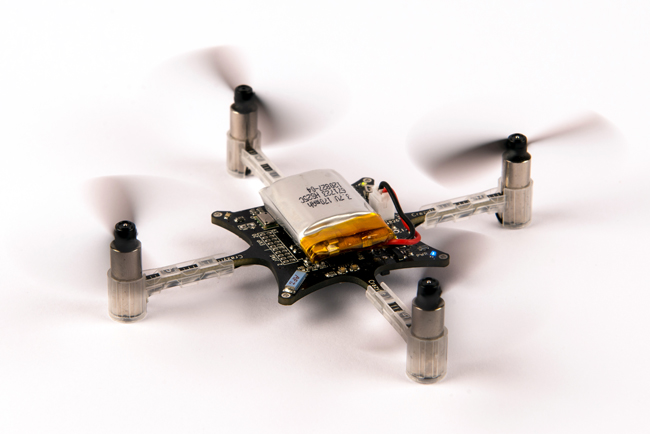


开发平台是开源的,所以原理图和固件/主机的源代码可在Bitcraze网站,以及一个Wiki的设计资料和细节上如何设置开发环境并开始使用。它的设计与开发的思想和有一个扩展报头,使开发人员能够扩展平台,以及优秀的软件开发支持。由于它的体积小很适合开发新的软件,很容易被里面飞行。它可以提升高达5有效载荷 - 10克
- 小,重量轻,围绕19克和约90毫米电动机驱动
- 飞行时间长达7分钟,标准170mAh锂电池
- 标准的微型USB连接器,用于充电的需要〜20分钟的股票170mAh锂电池
- 板载低能量的无线电@ 1mW的基于nRF24L01的+芯片上。最多使用Crazyradio USB加密狗时,80米范围内(视环境而定)
- 这使固件无线更新无线电引导程序
- 功能强大的32位MCU:STM32F103CB @ 72兆赫(128KB闪存,20KB RAM)
- 3轴的高性能MEMS陀螺仪与三轴加速度计:Invensense公司MPU-6050
- 3轴磁力计HMC5883L(指南针)
- 高精度测高仪MS5611-01BA03
- 扩展报头2×10针1.27毫米(0.05“)间距,包括电源,I2C/UART,SPI / ADC。头还包含ARM的Cortex 10针JTAG(头不包括在内)
- 4层低噪声的PCB设计,独立的电压调节器的数字和模拟电源
- 2.4GHz的无线电通信
- 为0dBm输出功率(1mW的)
- 125电台频道
- 等效2Mbps,1Mbps的和250Kps通信数据速率
- 发送和接收多达32个字节的数据包
- 自动处理地址和数据包的ACK
- PPM的输入硬件支持(无需软件支持还)
- 具有高达16V的Via头可以供电
- 经测试可达〜80米范围在250kbps
- 1个Crazyflie控制板
- 1个Crazyradio
- 1个鸭天线2 dBi的
- 5×电机坐骑
- 5×空心杯永磁直流电动机
- 5×CW螺旋桨
- 5×反转螺旋桨
- 1个锂聚合物电池
- 1×2 * 5针1.27毫米(0.05“)间距头。
crazyflie四轴飞行器的更多相关文章
- 四轴飞行器1.5 各种PID对比分析及选择
原创文章,欢迎转载,转载请注明出处 这篇文章主要介绍我对PID的理解,以及选择PID算法的过程. 一 PID的理解和学习过程 二 飞控的PID效果 先上个飞控PID的响应的视频:介绍在后面 地址:ht ...
- 四轴飞行器1.3 MPU6050(大端)和M4的FPU开启方法
四轴飞行器1.3 MPU6050(大端)和M4的FPU开启方法 原创文章,欢迎转载,转载请注明出处 最近时间花在最多的地方就是STM32的I2C上了.之前就知道STM32的I2C并不好用, ...
- 四轴飞行器1.2.2 RT-Thread 串口
四轴飞行器1.2.2 RT-Thread 串口 本来是打算说根据RT-Thread的设备管理提供的驱动接口些串口驱动的,但是仔细一看,我去,串口驱动写好了,只需要调用就可以了.下面我们说 ...
- 四轴飞行器1.1 Matlab 姿态显示
四轴飞行器1.1 Matlab 姿态显示 开始做四轴了,一步一步来,东西实在很多,比较杂.先做matlab上位机,主要用来做数据分析,等板子到了可以写飞控的程序了,从底层一层一层开始写..希望能好好的 ...
- 四轴飞行器1.7 NRF24L01P无线通讯和改进型环形缓冲(转)
源: 四轴飞行器1.7 NRF24L01P无线通讯和改进型环形缓冲
- 从零开始的四轴飞行器-开篇flag
在这里立下flag,我要理解学会四轴飞行器的控制方法.
- 四轴飞行器飞行原理与双闭环PID控制
四轴轴飞行器是微型飞行器的其中一种,相对于固定翼飞行器,它的方向控制灵活.抗干扰能力强.飞行稳定,能够携带一定的负载和有悬停功能,因此能够很好地进行空中拍摄.监视.侦查等功能,在军事和民用上具备广泛的 ...
- Delphi笔记(GL_Scene四轴飞行器模型)
有了前的一篇做铺垫,已经简单的说了GL_Scene的下载安装和一个简单的实例制作.现在就要开始制作一个3D的模型了,具体的步骤就不再这里多说了,直接上图和代码吧! [第一版]先看一下最开始的版本吧,比 ...
- 四轴飞行器1.2.1 RT-Thread 环境搭建
买的飞控板到了,开始写下位机的程序了,本来打算用UCOS的,因为以前用过,比较熟悉,可以很快上手,不过板子的卖家推荐了RT-Thread,以前虽然有接触过,但是没用过,于是去官网看了下,感觉还不错.其 ...
随机推荐
- “希希敬敬对”队软件工程第九次作业-beta冲刺第一次随笔
队名: “希希敬敬对” 龙江腾(队长) 201810775001 杨希 201810812008 何敬上 201810812004 今日讨论会议照片一张: 每个人 ...
- checkbox radio 多次操作失效
checkbox radio 多次操作失效 , 将attr替换为prop $(this).attr('checked',true); $(this).attr('checked',false); $( ...
- MySql-8.0.16版本部分安装问题修正
本帖参考网站<https://blog.csdn.net/lx318/article/details/82686925>的安装步骤,并对8.0.16版本的部分安装问题进行修正 在MySQL ...
- 创建客户端项目并读取服务化的配置中心(Consul + Spring Cloud Config)
创建客户端项目并读取服务化的配置中心 将配置中心注册到服务中心(Consul) POM文件添加依赖: <dependency> <groupId>org.springframe ...
- [BZOI 3994] [SDOI2015]约数个数和(莫比乌斯反演+数论分块)
[BZOI 3994] [SDOI2015]约数个数和 题面 设d(x)为x的约数个数,给定N.M,求\(\sum _{i=1}^n \sum_{i=1}^m d(i \times j)\) T组询问 ...
- Codeforces 840C 题解(DP+组合数学)
题面 传送门:http://codeforces.com/problemset/problem/840/C C. On the Bench time limit per test2 seconds m ...
- js数组中的引用类型
我们看一下这个例子: let a={tile:'深复制'}; let b=a; a.title='浅复制'; 那么我们会获得两个对象,一个a,一个b,a的title是浅复制,b的title是深复制.但 ...
- Lambda创建表达式目录树
一,如下代码: using System; using System.Linq.Expressions; namespace Demo { class Program { static void Ma ...
- python学习笔记(7)文件的访问与函数式编程
一.文件读写的3中方法 1.直接读入 fiel1=open('test.txt') file2=open('output.txt') while True: line=file1.readLine() ...
- SQLyog安装
安装 使用 首先看到下面的界面