
Ubuntu14.04+ROS 启动本地摄像头
STEP1安装usb_cam
创建一个工作空间,make一下
mkdir -p ~/catkin_ws/src
cd ~/catkin_ws/
catkin_make
STEP2下面是安装usb_cam
cd catkin_ws/src
git clone https://github.com/bosch-ros-pkg/usb_cam usb_cam
cd usb_cam
mkdir build
cd build
cmake ..
make
到这个步骤已经安装好usb_cam了,下面可以测试下是否安装成功。
打开一个新的terminal
roscore
重新打开一个新的terminal,进入~/catkin_ws/src/usb_cam/launch输入下面指令打开摄像头
roslaunch usb_cam-test.launch
(或者使用(推荐使用本方法) roslaunch usb_cam usb_cam-test.launch 如果出现错误,则使用如下方法。
zc@ubuntu:~/catkin_ws $ source devel/setup.bash
zc@ubuntu:~/catkin_ws $ roslaunch usb_cam usb_cam-test.launch
如图:
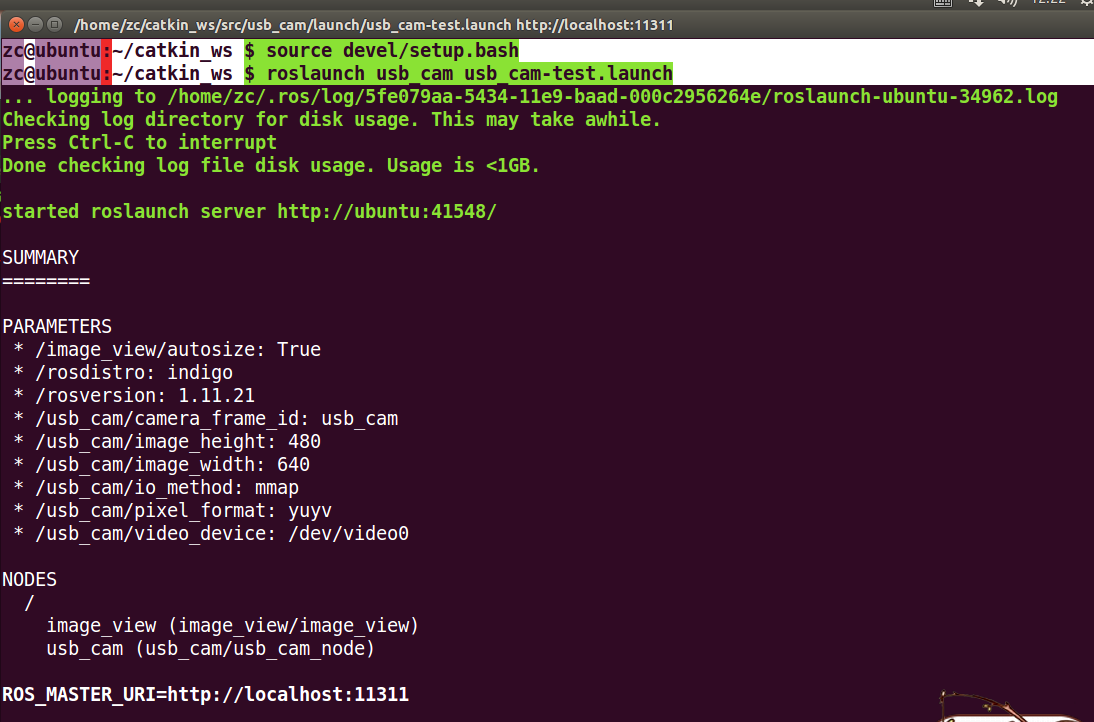
应该就可以直接启动了,下面的步骤也就不需要了。
)
出现错误:
ERROR: cannot launch node of type [usb_cam/usb_cam_node]: usb_cam
ROS path [0]=/opt/ros/indigo/share/ros
ROS path [1]=/opt/ros/indigo/share
ROS path [2]=/opt/ros/indigo/stacks

新开一个终端运行:
zc@ubuntu:~/catkin_ws $
rosrun usb_cam usb_cam_node
如果出现错误:

那么运行:
zc@ubuntu:~/catkin_ws $
source devel/setup.bash
然后再运行rosrun usb_cam usb_cam_node
然后要显示图像的话,运行:
rosrun image_view image_view image:=/usb_cam/image_raw

Ubuntu14.04+ROS 启动本地摄像头的更多相关文章
- ubuntu14.04修复启动项
自从安装了ubuntu14.04系统后(win7+ubuntu双系统),一直使用grub来引导win7和ubuntu,很长一段时间都使用的很好.突然前两天win7进不去了,无奈之下就用pe修复了win ...
- ubuntu14.04 dnsmasq搭建本地名字服务器
1 修改dnsmasq配置文件/etc/dnsmasq.conf 在/etc/dnsmasq.conf文件底部增加 #++++++++++++++++++++++++++++++++++++++++ ...
- nginx(二)----ubuntu14.04下启动或重启和关闭nginx
/** * lihaibo * 文章内容都是根据自己工作情况实践得出. *如有错误,请指正 *转载请注明出处 */ 一.启动 /usr/local/nginx/sbin/nginx或者cd /usr/ ...
- Ubuntu14.04 使用本地摄像头跑ORB SLAM2(暂未完成)
嗯 这个方法我暂时弄不出来,用了另外一个方法:SLAM14讲 第一次课 使用摄像头或视频运行 ORB-SLAM2 前面的准备: Ubuntu14.04安装 ROS 安装步骤和问题总结 Ubuntu14 ...
- Ubuntu14.04 dd命令克隆系统镜像安装到另一台机器上
linux系统如果想做备份还原,使用ghost的时候经常出现问题,后来发现可以直接使用dd命令完成硬盘的克隆和还原.当拷贝完硬盘后,就可以拿这个硬盘放到其它设备上跑了.也就是完成了“烧写”了. 用U盘 ...
- ubuntu16.04下用笔记本摄像头和ROS编译运行ORB_SLAM2的单目AR例程
要编译ORB_SLAM2的ROS例程首先需要安装ROS,以及在ROS下安装usb_cam驱动并调用,最后搭建ORB_SLAM2. 1.ROS的安装 我的电脑安装的是ubuntu16.04系统,所以我安 ...
- ubuntu14.04 and ros indigo install kinect driver--16
摘要: 原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ 今日多次测设ros indigo install kinect driver ,提示各种失败,然 ...
- ubuntu14.04中virtualbox虚拟机无法启动
近期升级了ubuntu14.04,还是按之前的方法安装了virtualbox(guest系统仍然使用升级之前的镜像文件),可是在启动guest系统时,总是报错,提演示样例如以下: Kernel dri ...
- Ubuntu14.04安装 ROS 安装步骤和问题总结
参考: 1.http://wiki.ros.org/indigo/Installation/Ubuntu 2.安装出现依赖库问题: https://answers.ros.org/question/3 ...
随机推荐
- Java中栈的应用,括号匹配
package edu.yuliang.Data_Structure_Basics; import org.omg.PortableInterceptor.SYSTEM_EXCEPTION; /* 给 ...
- input file文件上传图片显示web接口
https://developer.mozilla.org/zh-CN/docs/Web/API/FileReader/readAsDataURL 方便简单实用 关注微信小程序
- Jenkins使用QQ邮箱构建邮件提醒服务
前置条件: 已安装好Jenkins服务端 步骤: 访问Jenkins服务端(ip+端口),登录Jenkins 点击系统管理 选择管理插件 选择可选插件 搜索Mailer Plugin 点击直接安装 点 ...
- IIS Express服务器遇到400/503/IIS Express Error的解决办法
目前脑子比较乱.下午想让室友从局域网中它的主机访问我电脑上自己部署的一个网站,可是接二连三遇到了400,503,...等问题,弄得有点头大.还好现在解决了.下面记录一下遇到的问题: (不知道为什么图片 ...
- 浅谈jquery事件命名空间
什么是jquery的事件命名空间? 先看如下简单代码: $("#btn").on("click.name1.name2",function(){ console ...
- pagerank 数学基础
网页排序的任务中,最核心的难点在于判别网页质量. 将互联网上的网页模拟为一个节点,而这个网页的“出链”看做是指向其他节点的一条“有向边”,而“入链”则是其他节点指向这个节点的有向边.这样整个网络就变成 ...
- Python学习之路基础篇--06Python基础+dict的学习
字典和列表其实差不多,所说3.6 之前的版本字典是没有顺序的.是Python中唯一的映射数据类型,key 是可哈希(不可变数据类型),如元组.bool.int 和 str:value 是任意数据类型. ...
- Python:从入门到实践--第三章--列表简介--练习
#1.将一些朋友的姓名存储在一个列表中,并将其命名为friends.依次访问该列表中的每个元素,从而将每个朋友的姓名都打印出来. #2.继续使用1中的列表,为每人打印一条消息,每条消息包含相同的问候语 ...
- springCloud、springBoot学习
http://projects.spring.io/spring-cloud/ 官网https://springcloud.cc/spring-cloud-netflix.htmlhttp://cl ...
- python的面试问题
WHAT 1. 什么是Python? Python是一种编程语言,它有对象.模块.线程.异常处理和自动内存管理.可以加入与其他语言的对比.下面是回答这一问题的几个关键点: a. Python是一种解释 ...