
NUCLEO-L053R8 TIM定时器 PWM输出
TIM2 PWM输出测试
今天给大伙分享一个TIM2 PWM输出小实验。
实验开发板:Nucleo-L053R8,即STM32L053R8T6。
开发环境:MDK5
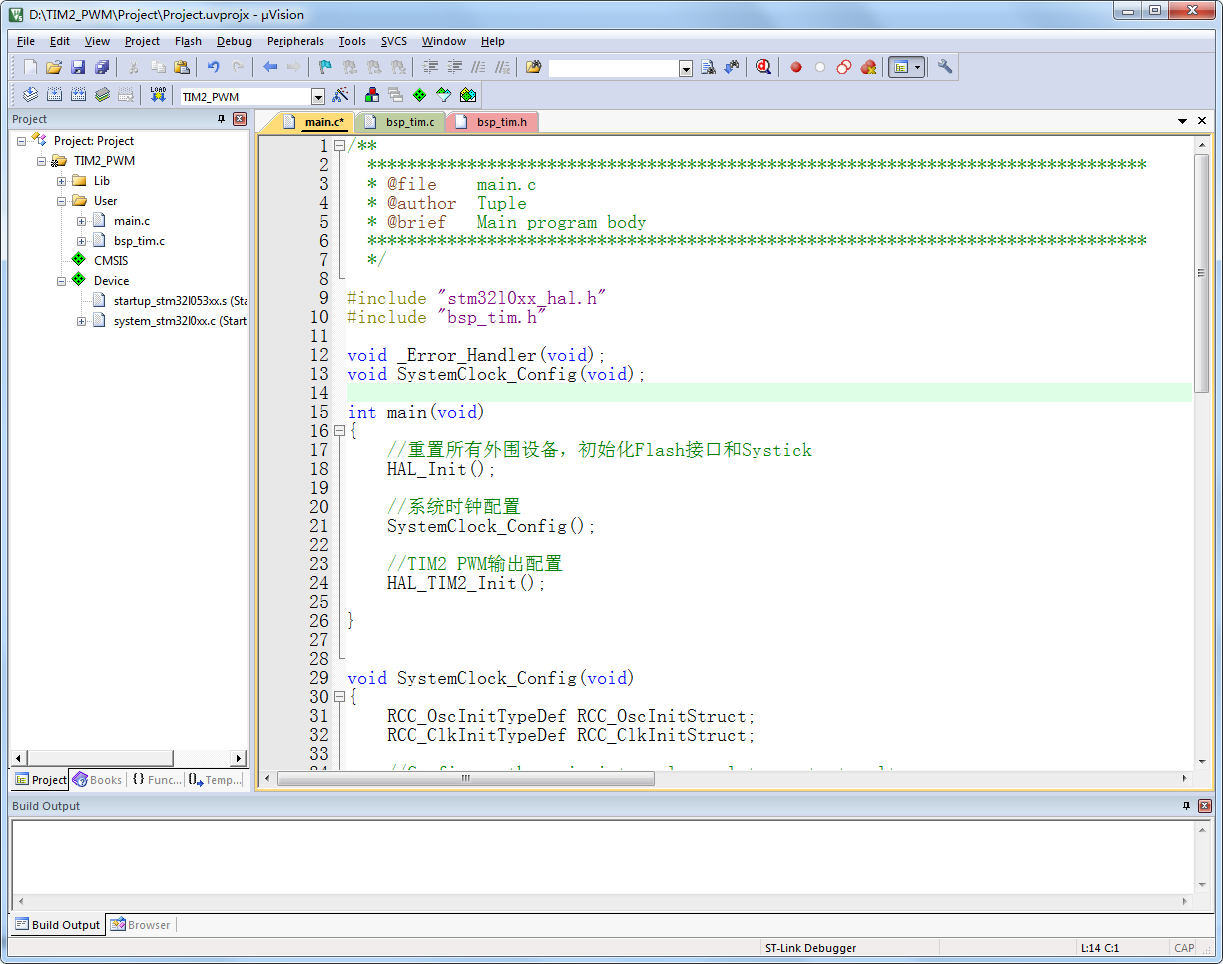
图1 - 工程界面
本次实验测试的是通用定时器TIM2,PWM输出模式。
附上代码:
bsp_tim.h
 /**

   ******************************************************************************

   * File Name          : bsp_tim.h

   * Description        : This file provides code for the configuration

   *                      of the TIM instances.

   ******************************************************************************

   */

 #ifndef __BSP_TIM_H

 #define __BSP_TIM_H

 #include "stm32l0xx_hal.h"

 // 使用宏定义,代码易于移植

 #define        TIM_CH1_PORT        GPIOA

 #define     TIM_CH1_PIN            GPIO_PIN_0

 #define        TIM_x                TIM2

 #define        TIM_CHANNEL_x          TIM_CHANNEL_1

 #define        TIM_CLK_ENABLE        __HAL_RCC_TIM2_CLK_ENABLE()

 // PWM信号的频率 F = TIM_CLK/((ARR+1)*(PSC+1))

 #define        TIM_PSC                (1-1)

 #define        TIM_PERIOD            (200-1)

 #define        TIM_PULSE            100

 extern void _Error_Handler(void);

 void HAL_TIM2_Init(void);

 #endif /* __BSP_TIM_H  */
bsp_tim.c
 /**

   ******************************************************************************

   * File Name          : bsp_tim.c

   * Description        : This file provides code for the configuration

   *                      of the TIM instances.

   ******************************************************************************

   */

 #include "bsp_tim.h"

 static void HAL_TIM2_GPIO_Config(void)

 {

     GPIO_InitTypeDef GPIO_InitStruct;

     // TIM2_PWM输出GPIO初始化   PA0 ----> TIM2_CH1

     GPIO_InitStruct.Pin = TIM_CH1_PIN;

     GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;

     GPIO_InitStruct.Pull = GPIO_NOPULL;

     GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;

     GPIO_InitStruct.Alternate = GPIO_AF2_TIM2;

     HAL_GPIO_Init(TIM_CH1_PORT, &GPIO_InitStruct);

 }

 static void HAL_TIM2_Mode_Config(void)

 {

     TIM_HandleTypeDef TIM_HandleStruct;

     TIM_MasterConfigTypeDef TIM_MasterStruct;

     TIM_OC_InitTypeDef TIM_OC_InitStruct;

     // 开启定时器时钟

     TIM_CLK_ENABLE;

     TIM_HandleStruct.Instance = TIM_x;

     TIM_HandleStruct.Init.Prescaler = TIM_PSC;

     TIM_HandleStruct.Init.CounterMode = TIM_COUNTERMODE_UP;

     TIM_HandleStruct.Init.Period = TIM_PERIOD;

     TIM_HandleStruct.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;

     if (HAL_TIM_PWM_Init(&TIM_HandleStruct) != HAL_OK)

     {

         _Error_Handler();

     }

     TIM_MasterStruct.MasterOutputTrigger = TIM_TRGO_RESET;

     TIM_MasterStruct.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;

     if (HAL_TIMEx_MasterConfigSynchronization(&TIM_HandleStruct, &TIM_MasterStruct) != HAL_OK)

     {

         _Error_Handler();

     }

     TIM_OC_InitStruct.OCMode = TIM_OCMODE_PWM1;

     TIM_OC_InitStruct.Pulse = TIM_PULSE;

     TIM_OC_InitStruct.OCPolarity = TIM_OCPOLARITY_HIGH;

     TIM_OC_InitStruct.OCFastMode = TIM_OCFAST_DISABLE;

     if (HAL_TIM_PWM_ConfigChannel(&TIM_HandleStruct, &TIM_OC_InitStruct, TIM_CHANNEL_x) != HAL_OK)

     {

         _Error_Handler();

     }

     HAL_TIM_PWM_Start(&TIM_HandleStruct, TIM_CHANNEL_x);

 }

 void HAL_TIM2_Init(void)

 {

     HAL_TIM2_GPIO_Config();

     HAL_TIM2_Mode_Config();

 }
main.c
 /**

   ******************************************************************************

   * @file    main.c

   * @author  Tuple

   * @brief   Main program body

   ******************************************************************************

   */

 #include "stm32l0xx_hal.h"

 #include "bsp_tim.h"

 void _Error_Handler(void);

 void SystemClock_Config(void);

 int main(void)

 {

     //重置所有外围设备,初始化Flash接口和Systick

     HAL_Init();

     //系统时钟配置

     SystemClock_Config();

     //TIM2 PWM输出配置

     HAL_TIM2_Init();

 }

 void SystemClock_Config(void)

 {

     RCC_OscInitTypeDef RCC_OscInitStruct;

     RCC_ClkInitTypeDef RCC_ClkInitStruct;

     //Configure the main internal regulator output voltage

     __HAL_PWR_VOLTAGESCALING_CONFIG(PWR_REGULATOR_VOLTAGE_SCALE1);

     //Initializes the CPU, AHB and APB busses clocks

     RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;

     RCC_OscInitStruct.HSIState = RCC_HSI_ON;

     RCC_OscInitStruct.HSICalibrationValue = ;

     RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;

     RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI;

     RCC_OscInitStruct.PLL.PLLMUL = RCC_PLLMUL_4;

     RCC_OscInitStruct.PLL.PLLDIV = RCC_PLLDIV_2;

     if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)

     {

         _Error_Handler();

     }

     //Initializes the CPU, AHB and APB busses clocks

     RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK

                                 |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;

     RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;

     RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;

     RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;

     RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

     if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_1) != HAL_OK)

     {

         _Error_Handler();

     }

     HAL_RCC_MCOConfig(RCC_MCO1, RCC_MCO1SOURCE_SYSCLK, RCC_MCODIV_1);

     //Configure the Systick interrupt time

     HAL_SYSTICK_Config(HAL_RCC_GetHCLKFreq()/);

     //Configure the Systick

     HAL_SYSTICK_CLKSourceConfig(SYSTICK_CLKSOURCE_HCLK);

     //SysTick_IRQn interrupt configuration

     HAL_NVIC_SetPriority(SysTick_IRQn, , );

 }

 void _Error_Handler()

 {

     while()

     {

     }

 }
如果你不清楚Nucleo板子上PA0在哪个引脚,请查阅RCC时钟配置实验的Figure 20 --> Figure 20.NUCLEO-L053R8
用两根杜邦线从Nucleo板子上引出PA0、GND,然后用数字示波器来监控PWM输出。实物连接如下:

图2 - 实物连接图
把编译好的程序下载到Nucleo开发板,PWM输出设置成不同的占空比,用示波器监控 PWM输出的波形。下面给大伙展示3组不同占空比的PWM输出波形:

图3 - 占空比25%的PWM波形
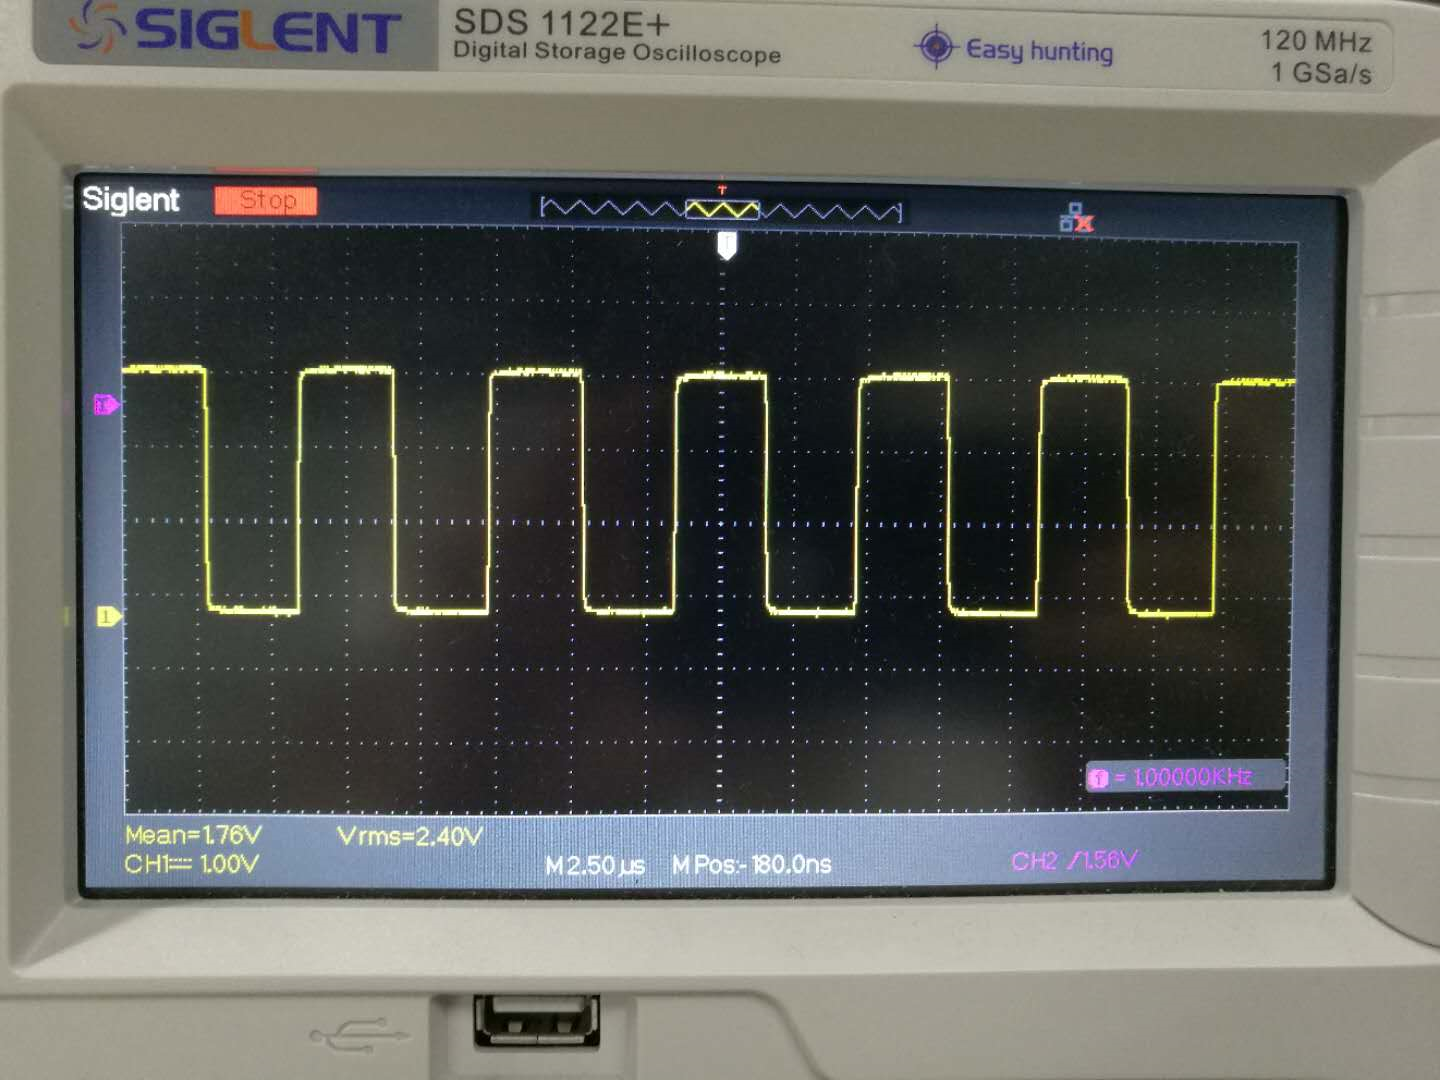
图4 - 占空比50%的PWM波形
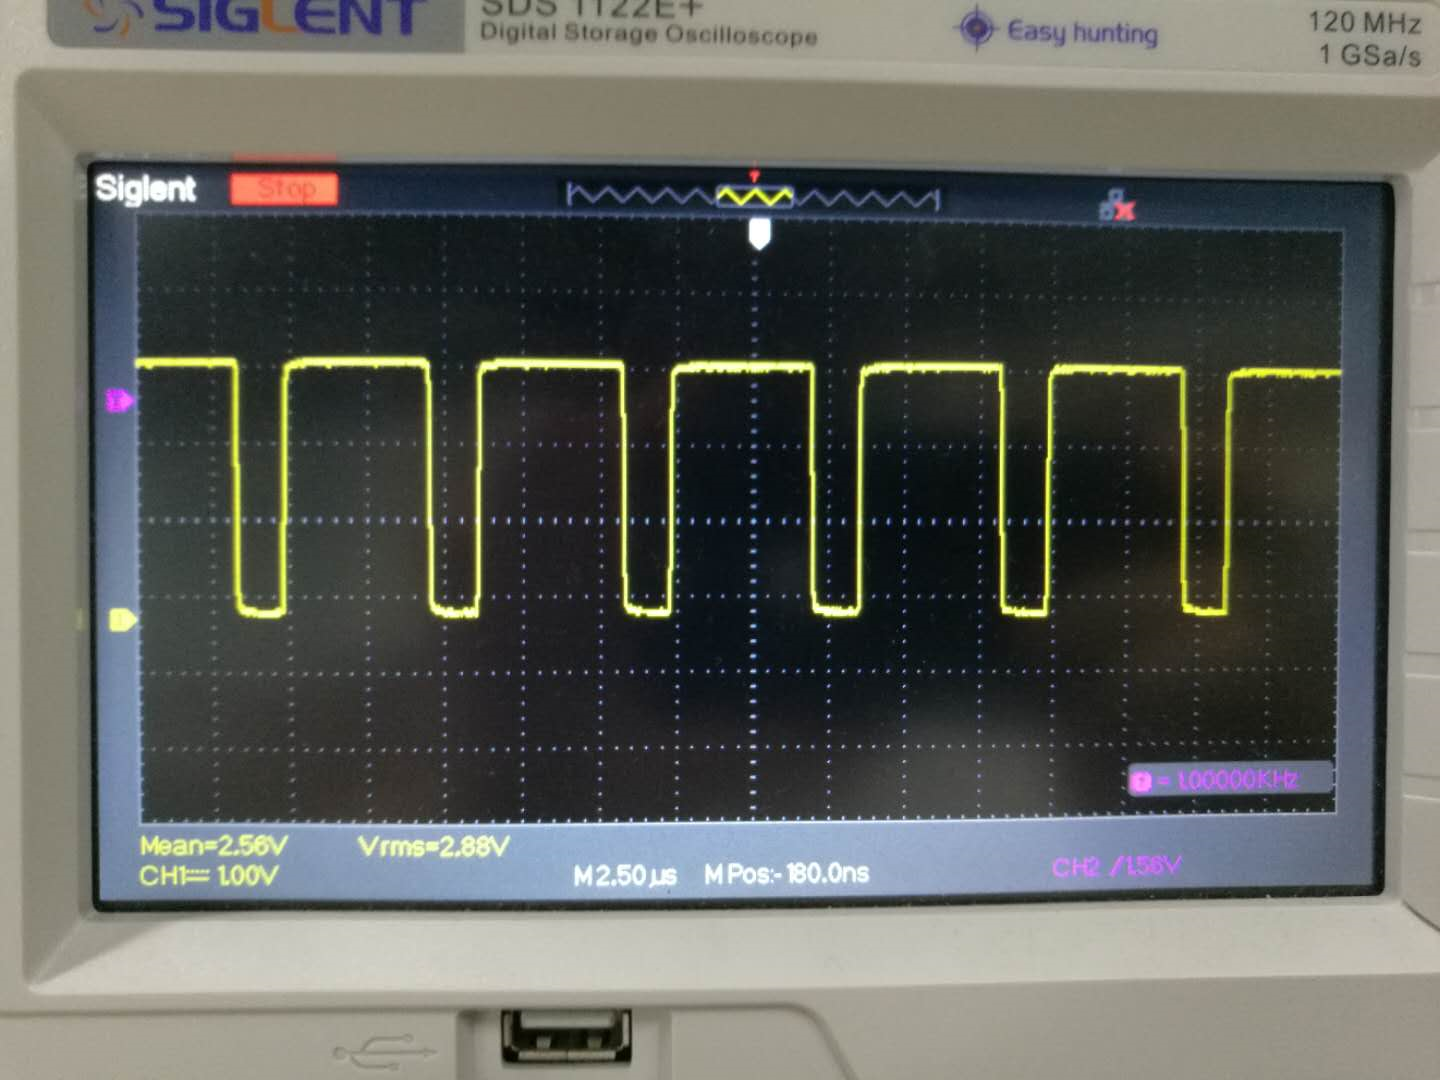
图5 - 占空比75%的PWM波形
NUCLEO-L053R8 TIM定时器 PWM输出的更多相关文章
- (五)转载:通用定时器PWM输出
1. TIMER输出PWM基本概念 脉冲宽度调制(PWM),是英文“Pulse Width Modulation”的缩写,简称脉宽调制,是利用微处理器的数字输出来对模拟电路进行控制的一种非常有 ...
- STM32(7)——通用定时器PWM输出
1.TIMER输出PWM基本概念 脉冲宽度调制(PWM),是英文“Pulse Width Modulation”的缩写,简称脉宽调制,是利用微处理器的数字输出来对模拟电路进行控制的一种 ...
- STM32F103ZET6 PWM输出
1.通用定时器的PWM功能 STM32F103ZET6有4个通用定时器,分别是TIM2.TIM3.TIM4.TIM5. 通用定时器由一个可编程预分频器驱动的16位自动装载计数器构成. 通用定时器的很多 ...
- 定时器TIM,pwm
一.定时器 1. 定义 设置等待时间,到达后则执行指定操作的硬件. 2. STM32F407的定时器有以下特征 具有基本的定时功能,也有PWM输出(灯光控制.电机的转速).脉冲捕获功能( ...
- 合宙AIR105(三): 定时器, 定时器中断和PWM输出
目录 合宙AIR105(一): Keil MDK开发环境, DAP-Link 烧录和调试 合宙AIR105(二): 时钟设置和延迟函数 合宙AIR105(三): 定时器, 定时器中断和PWM输出 Ai ...
- 关于普通定时器与高级定时器的 PWM输出的初始化的区别
不管是普通定时器还是高级定时器,你用哪个通道,就在程序里用OC多少.比如CH3对应OC3 TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; TIM_ ...
- STM32 HAL库学习系列第4篇 定时器TIM----- 开始定时器与PWM输出配置
基本流程: 1.配置定时器 2.开启定时器 3.动态改变pwm输出,改变值 HAL_TIM_PWM_Start(&htim4, TIM_CHANNEL_1); 函数总结: __HAL_TIM ...
- 基于STM32F429和Cube的主从定时器多通道输出固定个数的PWM波形
主从定时器的原理已在上篇博文: 基于STM32F429+HAL库编写的定时器主从门控模式级联输出固定个数PWM脉冲的程序 讲解了,这篇重点就讲如何实现多通道的PWM级联输出. 1.软件环境 Keil5 ...
- STM32F0使用LL库实现PWM输出
在本次项目中,限于空间要求我们选用了STM32F030F4作为控制芯片.这款MCU不但封装紧凑,而且自带的Flash空间也非常有限,所以我们选择了LL库实现.本文我们将说明如何通过LL库实现PWM信号 ...
随机推荐
- Hadoop学习---Eclipse中hadoop环境的搭建
在eclipse中建立hadoop环境的支持 1.需要下载安装eclipse 2.需要hadoop-eclipse-plugin-2.6.0.jar插件,插件的终极解决方案是https://githu ...
- 一道算法题-从1到n整数中1出现的次数
1. 题目描述 输入一个整数n,求从1到n这n个整数的十进制表示中1出现的次数.例如输入12,从1到12这些整数中包含1的数字有1,10,11和12,1一共出现了5次. 2. 题目来源 第一次看到是在 ...
- JS 和 Jq 获取客户端各种屏幕宽度和高度
//javascript 网页可见区域宽: document.body.clientWidth 网页可见区域高: document.body.clientHeight 网页可见区域宽: documen ...
- Heka配置讲解
基于Heka,ElasticSearch和Kibana的分布式后端日志架构 目前主流的后端日志都采用的标准的elk模式(Elasticsearch,Logstash,Kinaba),分别负责日志存储, ...
- Java使用iText生成word文件的完美解决方案(亲测可行)
JAVA生成WORD文件的方法目前有以下种: 一种是jacob 但是局限于windows平台 往往许多JAVA程序运行于其他操作系统 在此不讨论该方案 一种是pio但是他的excel处理很程序 wor ...
- java native方法及JNI实例
前言 今天在读java.lang.Object 源码中时发现一个 一个hashCode方法: public native int hashCode() 原因Java很好,使用的人很多.应用极广,但是J ...
- SpringMVC 如何定义类型转换器
举例说明, 将一个字符串转换成的 User 类型. 例如将字符串 1-zcd-1234-zcd@163.com-1999/12/12 转换成User 类型. 一.实体类 public class U ...
- 用python自建一个DNS服务器
前段日子一直在做公司的DNS调度程序,不过由于性能比较差,方案最终废弃掉了.两个半月心血,不想白白浪费掉,于是改了改,把商业秘密相关的部分去掉,变成了一个公共的DNS服务器.其实说的简单点,就是一个可 ...
- 九.mysql数据库多实例安装mysqld_multi [start,stop,report]
经常应为系统硬件短缺,导致需要在同一台硬件服务器上面安装多个mysql实例.之前的文章四·安装mysql-5.7.16-linux-glibc2.5-x86_64.tar.gz(基于Centos7源码 ...
- 【[USACO09DEC]牛收费路径Cow Toll Paths】
很妙的一道题,我之前一直是用一个非常暴力的做法 就是枚举点权跑堆优化dijkstra 但是询问次数太多了 于是一直只有50分 今天终于抄做了这道题,不贴代码了,只说一下对这道题的理解 首先点权和边权不 ...