
Opencv Sift和Surf特征实现图像无缝拼接生成全景图像
Sift和Surf算法实现两幅图像拼接的过程是一样的,主要分为4大部分:
- 1. 特征点提取和描述
- 2. 特征点配对,找到两幅图像中匹配点的位置
- 3. 通过配对点,生成变换矩阵,并对图像1应用变换矩阵生成对图像2的映射图像
- 4. 图像2拼接到映射图像上,完成拼接
过程1、2、3没啥好说的了,关键看看步骤4中的拼接部分。这里先采用比较简单一点的拼接方式来实现:
- 1. 找到图像1和图像2中最强的匹配点所在的位置
- 2. 通过映射矩阵变换,得到图像1的最强匹配点经过映射后投影到新图像上的位置坐标
- 3. 在新图像上的最强匹配点的映射坐标处,衔接两幅图像,该点左侧图像完全是图像1,右侧完全是图像2
这里拼接的正确与否完全取决于特征点的选取,如果选取的是错误匹配的特征点,拼接一定失败,所以这里选了排在第一个的最强的匹配点,作为拼接点。
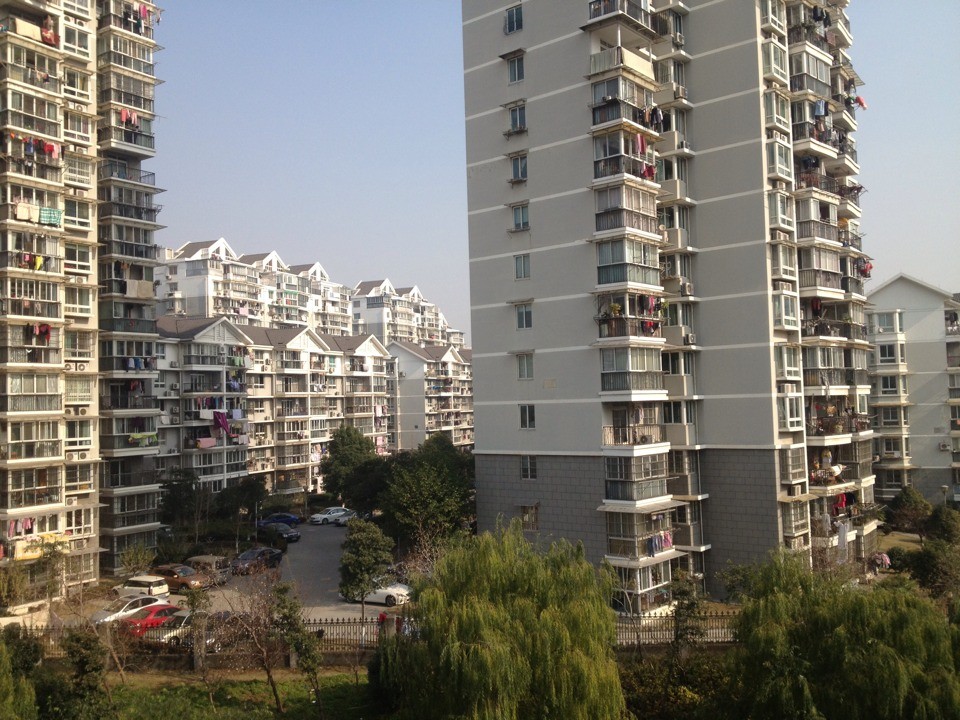
测试用例一原图1:
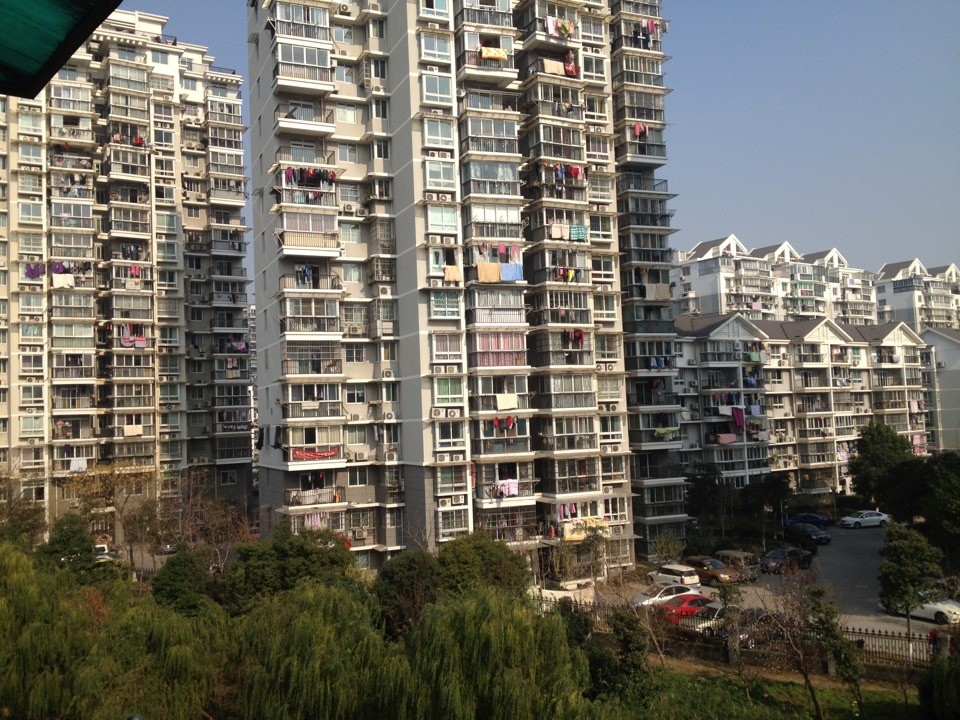
测试用例一原图2:
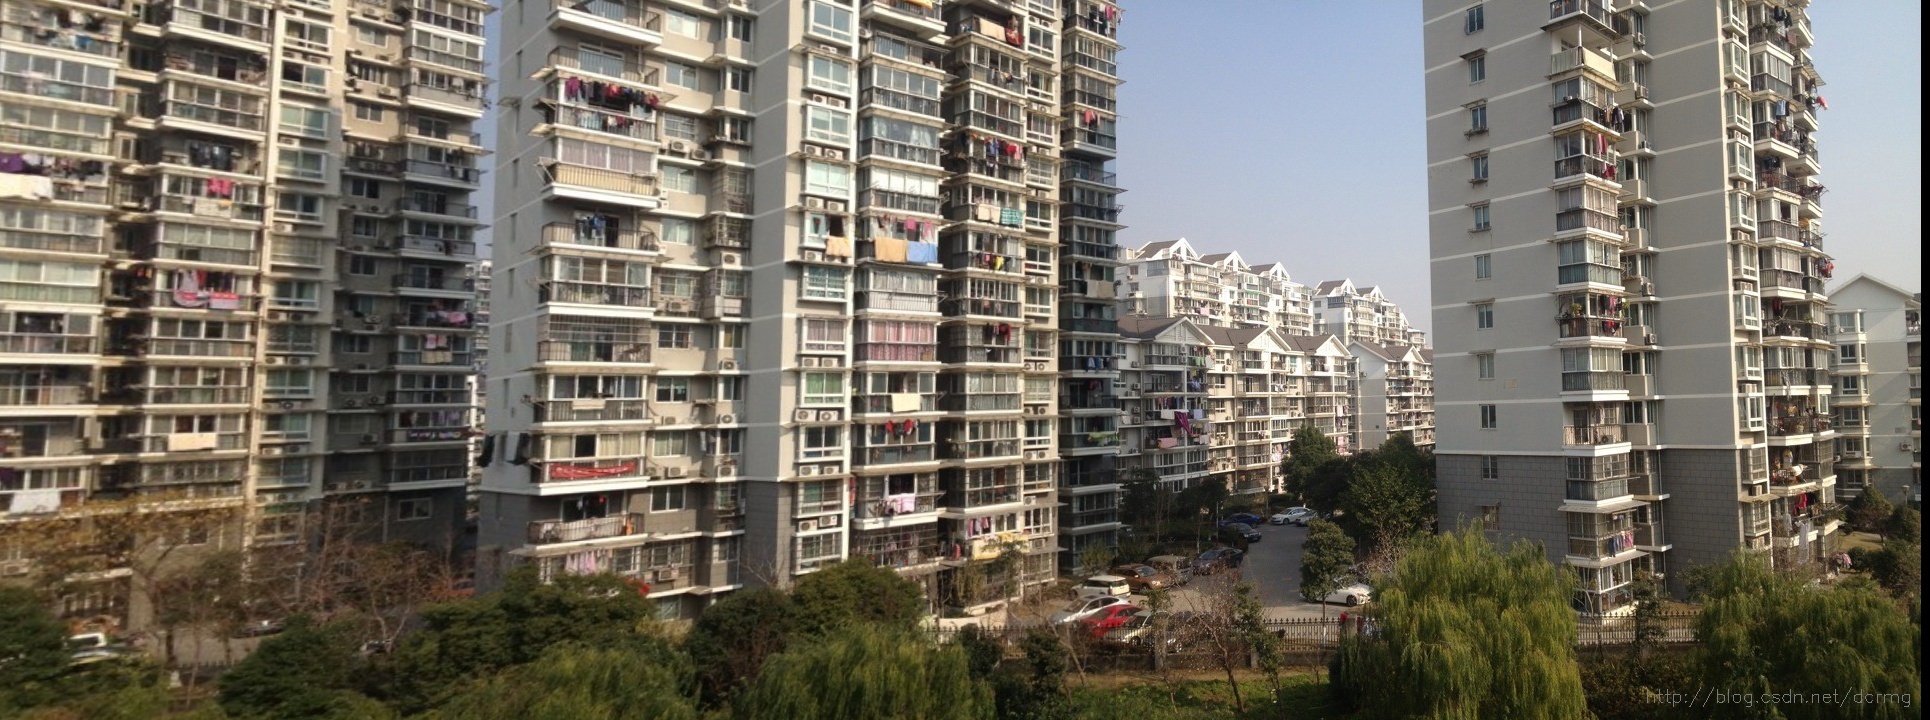
Sift拼接效果:
Surf拼接效果:
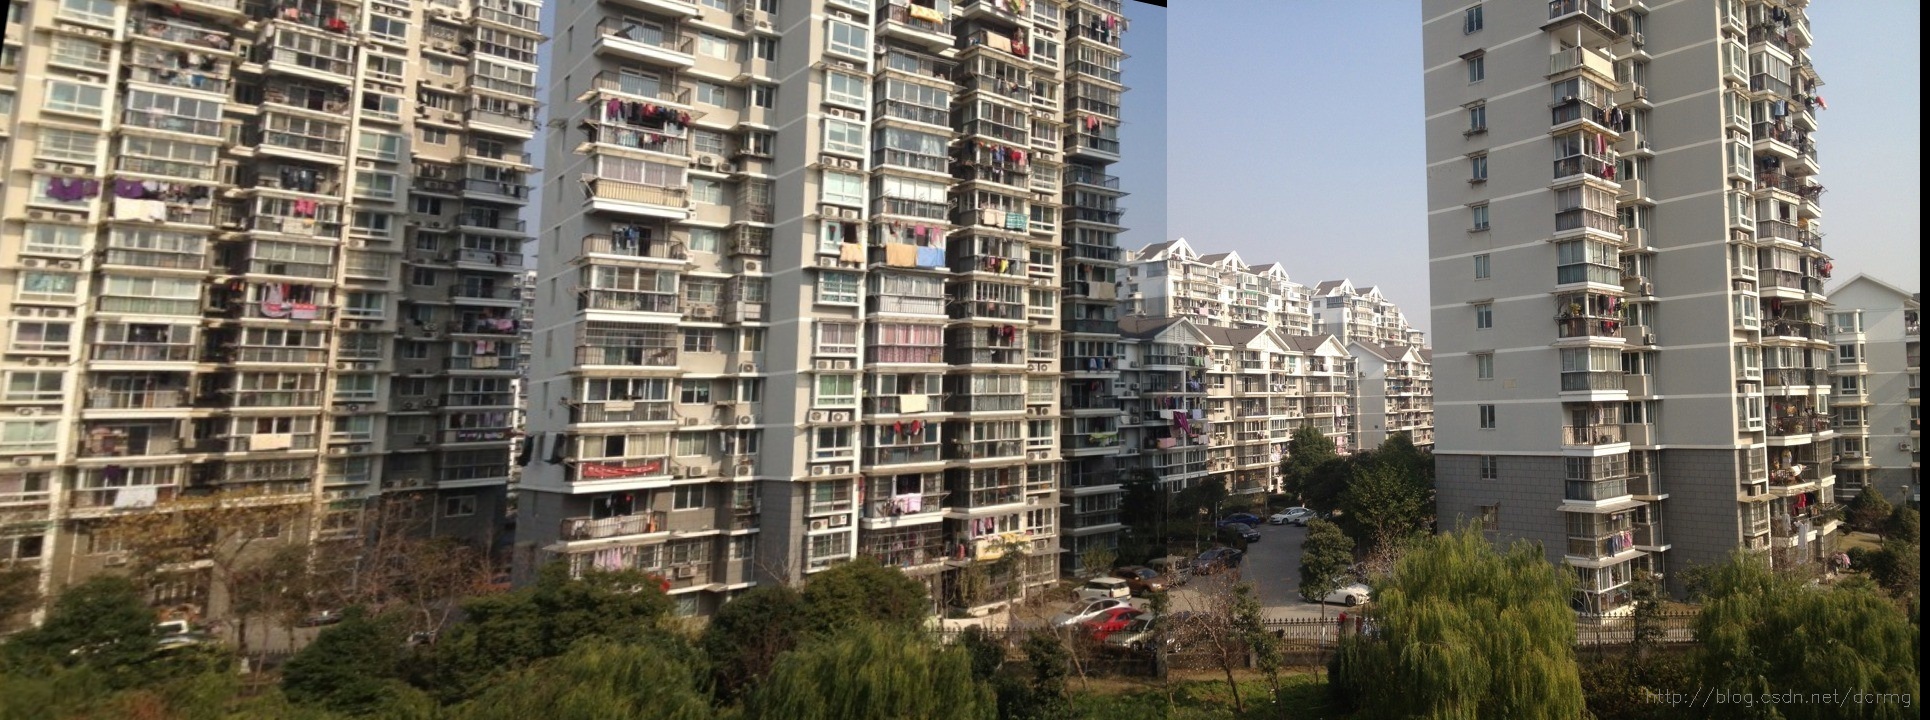
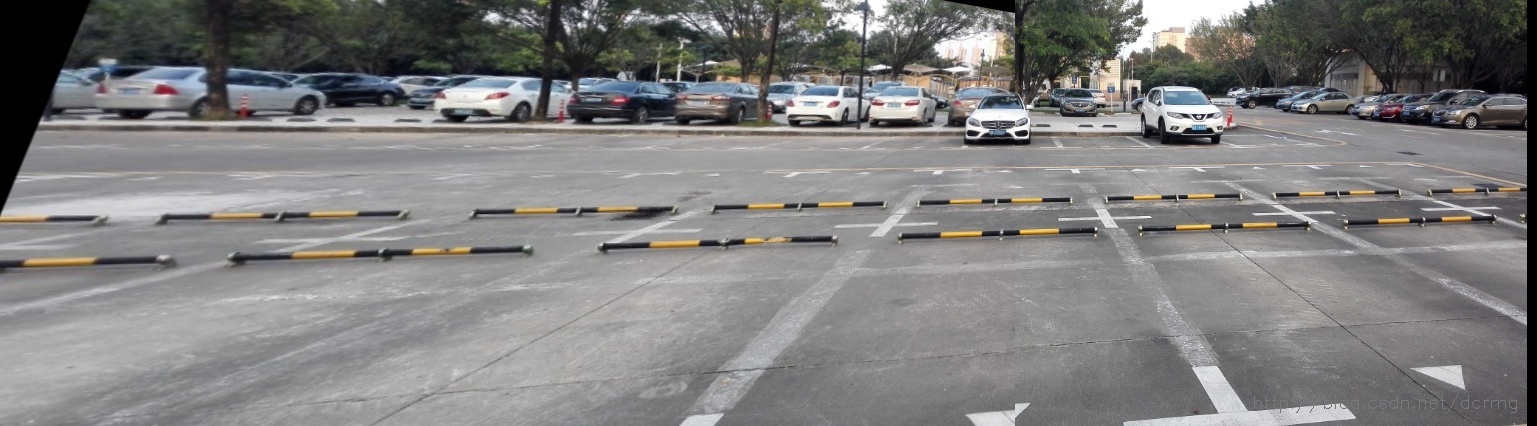
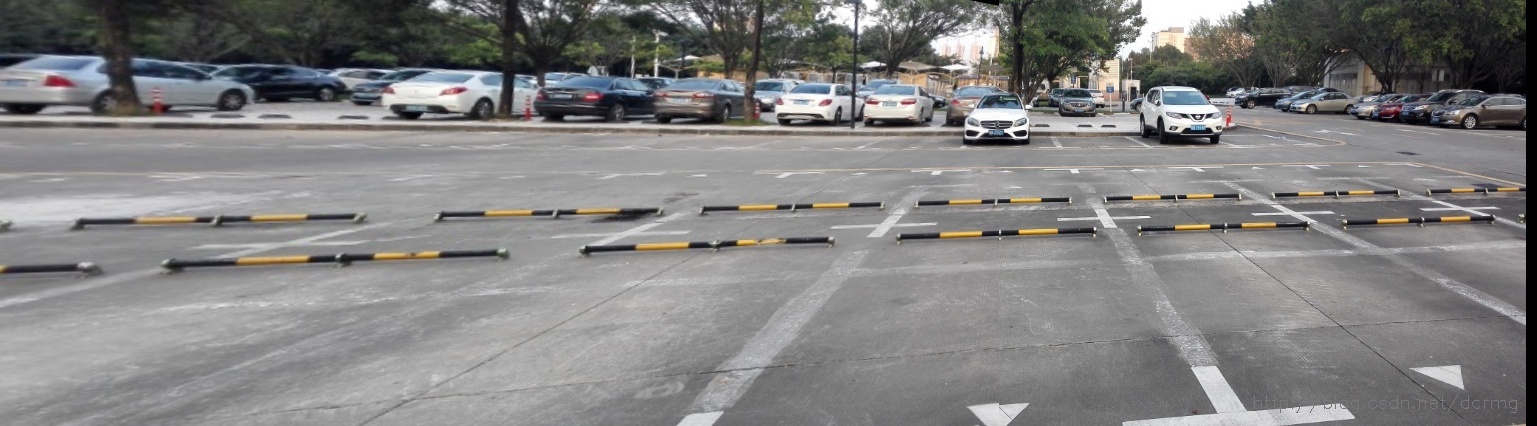
本例中最强匹配点的位置在图中红色小汽车附近,可以看到有一条像折痕一样的线条,这个就是两个图片的拼接线,并且如果图1和图2在拼接处的光线条件有变化的还,拼接后在衔接处左右就会显得很突兀,如Surf拼接中。拼接效果Sift貌似要比Surf好一点。
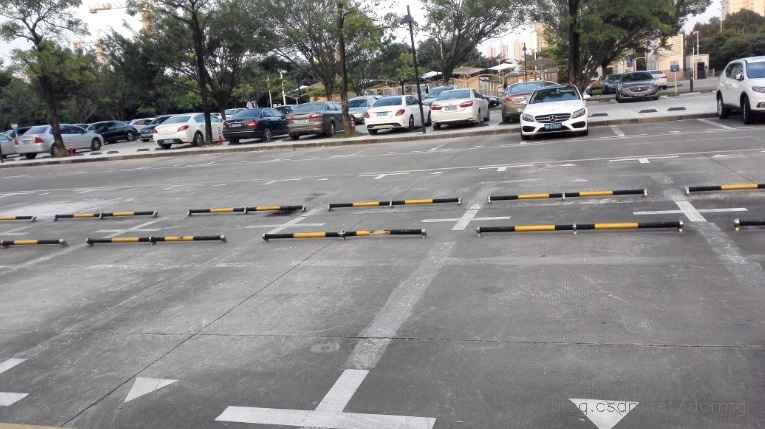
测试用例二原图1:
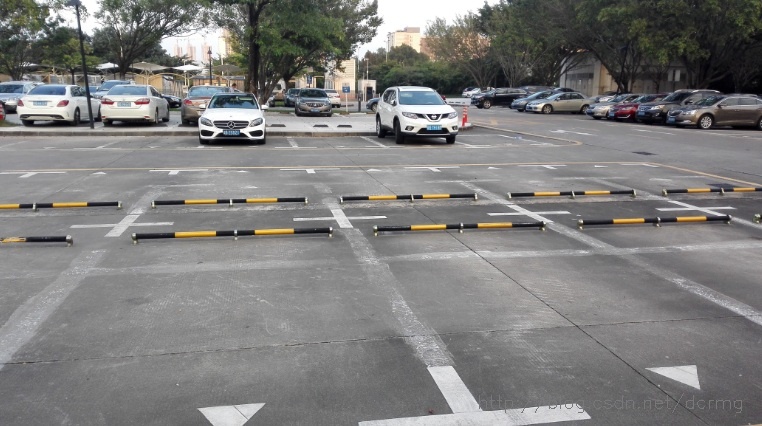
测试用例二原图2:
Sift拼接效果:
Surf拼接效果:
以下是Opencv实现:
#include "highgui/highgui.hpp"

#include "opencv2/nonfree/nonfree.hpp"

#include "opencv2/legacy/legacy.hpp"

using namespace cv;

//计算原始图像点位在经过矩阵变换后在目标图像上对应位置

Point2f getTransformPoint(const Point2f originalPoint,const Mat &transformMaxtri);

int main(int argc,char *argv[])

{

	Mat image01=imread(argv[1]);

	Mat image02=imread(argv[2]);

	imshow("拼接图像1",image01);

	imshow("拼接图像2",image02);

	//灰度图转换

	Mat image1,image2;

	cvtColor(image01,image1,CV_RGB2GRAY);

	cvtColor(image02,image2,CV_RGB2GRAY);

	//提取特征点

	SiftFeatureDetector siftDetector(800);  // 海塞矩阵阈值

	vector<KeyPoint> keyPoint1,keyPoint2;

	siftDetector.detect(image1,keyPoint1);

	siftDetector.detect(image2,keyPoint2);

	//特征点描述,为下边的特征点匹配做准备

	SiftDescriptorExtractor siftDescriptor;

	Mat imageDesc1,imageDesc2;

	siftDescriptor.compute(image1,keyPoint1,imageDesc1);

	siftDescriptor.compute(image2,keyPoint2,imageDesc2);

	//获得匹配特征点,并提取最优配对

	FlannBasedMatcher matcher;

	vector<DMatch> matchePoints;

	matcher.match(imageDesc1,imageDesc2,matchePoints,Mat());

	sort(matchePoints.begin(),matchePoints.end()); //特征点排序

	//获取排在前N个的最优匹配特征点

	vector<Point2f> imagePoints1,imagePoints2;

	for(int i=0;i<10;i++)

	{

		imagePoints1.push_back(keyPoint1[matchePoints[i].queryIdx].pt);

		imagePoints2.push_back(keyPoint2[matchePoints[i].trainIdx].pt);

	}

	//获取图像1到图像2的投影映射矩阵,尺寸为3*3

	Mat homo=findHomography(imagePoints1,imagePoints2,CV_RANSAC);

	Mat adjustMat=(Mat_<double>(3,3)<<1.0,0,image01.cols,0,1.0,0,0,0,1.0);

	Mat adjustHomo=adjustMat*homo;

	//获取最强配对点在原始图像和矩阵变换后图像上的对应位置,用于图像拼接点的定位

	Point2f originalLinkPoint,targetLinkPoint,basedImagePoint;

	originalLinkPoint=keyPoint1[matchePoints[0].queryIdx].pt;

	targetLinkPoint=getTransformPoint(originalLinkPoint,adjustHomo);

	basedImagePoint=keyPoint2[matchePoints[0].trainIdx].pt;

	//图像配准

	Mat imageTransform1;

	warpPerspective(image01,imageTransform1,adjustMat*homo,Size(image02.cols+image01.cols+10,image02.rows));

	//在最强匹配点的位置处衔接,最强匹配点左侧是图1,右侧是图2,这样直接替换图像衔接不好,光线有突变

	Mat ROIMat=image02(Rect(Point(basedImagePoint.x,0),Point(image02.cols,image02.rows)));

	ROIMat.copyTo(Mat(imageTransform1,Rect(targetLinkPoint.x,0,image02.cols-basedImagePoint.x+1,image02.rows)));

	namedWindow("拼接结果",0);

	imshow("拼接结果",imageTransform1);

	waitKey();

	return 0;

}

//计算原始图像点位在经过矩阵变换后在目标图像上对应位置

Point2f getTransformPoint(const Point2f originalPoint,const Mat &transformMaxtri)

{

	Mat originelP,targetP;

	originelP=(Mat_<double>(3,1)<<originalPoint.x,originalPoint.y,1.0);

	targetP=transformMaxtri*originelP;

	float x=targetP.at<double>(0,0)/targetP.at<double>(2,0);

	float y=targetP.at<double>(1,0)/targetP.at<double>(2,0);

	return Point2f(x,y);

}对于衔接处存在的缝隙问题,有一个解决办法是按一定权重叠加图1和图2的重叠部分,在重叠处图2的比重是1,向着图1的方向,越远离衔接处,图1的权重越来越大,图2的权重越来越低,实现平稳过渡。按照这个思路优化过的代码如下:
#include "highgui/highgui.hpp"

#include "opencv2/nonfree/nonfree.hpp"

#include "opencv2/legacy/legacy.hpp"

using namespace cv;

//计算原始图像点位在经过矩阵变换后在目标图像上对应位置

Point2f getTransformPoint(const Point2f originalPoint,const Mat &transformMaxtri);

int main(int argc,char *argv[])

{

	Mat image01=imread(argv[1]);

	Mat image02=imread(argv[2]);

	imshow("拼接图像1",image01);

	imshow("拼接图像2",image02);

	//灰度图转换

	Mat image1,image2;

	cvtColor(image01,image1,CV_RGB2GRAY);

	cvtColor(image02,image2,CV_RGB2GRAY);

	//提取特征点

	SiftFeatureDetector siftDetector(800);  // 海塞矩阵阈值

	vector<KeyPoint> keyPoint1,keyPoint2;

	siftDetector.detect(image1,keyPoint1);

	siftDetector.detect(image2,keyPoint2);

	//特征点描述,为下边的特征点匹配做准备

	SiftDescriptorExtractor siftDescriptor;

	Mat imageDesc1,imageDesc2;

	siftDescriptor.compute(image1,keyPoint1,imageDesc1);

	siftDescriptor.compute(image2,keyPoint2,imageDesc2);

	//获得匹配特征点,并提取最优配对

	FlannBasedMatcher matcher;

	vector<DMatch> matchePoints;

	matcher.match(imageDesc1,imageDesc2,matchePoints,Mat());

	sort(matchePoints.begin(),matchePoints.end()); //特征点排序

	//获取排在前N个的最优匹配特征点

	vector<Point2f> imagePoints1,imagePoints2;

	for(int i=0;i<10;i++)

	{

		imagePoints1.push_back(keyPoint1[matchePoints[i].queryIdx].pt);

		imagePoints2.push_back(keyPoint2[matchePoints[i].trainIdx].pt);

	}

	//获取图像1到图像2的投影映射矩阵,尺寸为3*3

	Mat homo=findHomography(imagePoints1,imagePoints2,CV_RANSAC);

	Mat adjustMat=(Mat_<double>(3,3)<<1.0,0,image01.cols,0,1.0,0,0,0,1.0);

	Mat adjustHomo=adjustMat*homo;

	//获取最强配对点在原始图像和矩阵变换后图像上的对应位置,用于图像拼接点的定位

	Point2f originalLinkPoint,targetLinkPoint,basedImagePoint;

	originalLinkPoint=keyPoint1[matchePoints[0].queryIdx].pt;

	targetLinkPoint=getTransformPoint(originalLinkPoint,adjustHomo);

	basedImagePoint=keyPoint2[matchePoints[0].trainIdx].pt;

	//图像配准

	Mat imageTransform1;

	warpPerspective(image01,imageTransform1,adjustMat*homo,Size(image02.cols+image01.cols+110,image02.rows));

	//在最强匹配点左侧的重叠区域进行累加,是衔接稳定过渡,消除突变

	Mat image1Overlap,image2Overlap; //图1和图2的重叠部分

	image1Overlap=imageTransform1(Rect(Point(targetLinkPoint.x-basedImagePoint.x,0),Point(targetLinkPoint.x,image02.rows)));

	image2Overlap=image02(Rect(0,0,image1Overlap.cols,image1Overlap.rows));

	Mat image1ROICopy=image1Overlap.clone();  //复制一份图1的重叠部分

	for(int i=0;i<image1Overlap.rows;i++)

	{

		for(int j=0;j<image1Overlap.cols;j++)

		{

			double weight;

			weight=(double)j/image1Overlap.cols;  //随距离改变而改变的叠加系数

			image1Overlap.at<Vec3b>(i,j)[0]=(1-weight)*image1ROICopy.at<Vec3b>(i,j)[0]+weight*image2Overlap.at<Vec3b>(i,j)[0];

			image1Overlap.at<Vec3b>(i,j)[1]=(1-weight)*image1ROICopy.at<Vec3b>(i,j)[1]+weight*image2Overlap.at<Vec3b>(i,j)[1];

			image1Overlap.at<Vec3b>(i,j)[2]=(1-weight)*image1ROICopy.at<Vec3b>(i,j)[2]+weight*image2Overlap.at<Vec3b>(i,j)[2];

		}

	}

	Mat ROIMat=image02(Rect(Point(image1Overlap.cols,0),Point(image02.cols,image02.rows)));	 //图2中不重合的部分

	ROIMat.copyTo(Mat(imageTransform1,Rect(targetLinkPoint.x,0, ROIMat.cols,image02.rows))); //不重合的部分直接衔接上去

	namedWindow("拼接结果",0);

	imshow("拼接结果",imageTransform1);

	imwrite("D:\\拼接结果.jpg",imageTransform1);

	waitKey();

	return 0;

}

//计算原始图像点位在经过矩阵变换后在目标图像上对应位置

Point2f getTransformPoint(const Point2f originalPoint,const Mat &transformMaxtri)

{

	Mat originelP,targetP;

	originelP=(Mat_<double>(3,1)<<originalPoint.x,originalPoint.y,1.0);

	targetP=transformMaxtri*originelP;

	float x=targetP.at<double>(0,0)/targetP.at<double>(2,0);

	float y=targetP.at<double>(1,0)/targetP.at<double>(2,0);

	return Point2f(x,y);

}
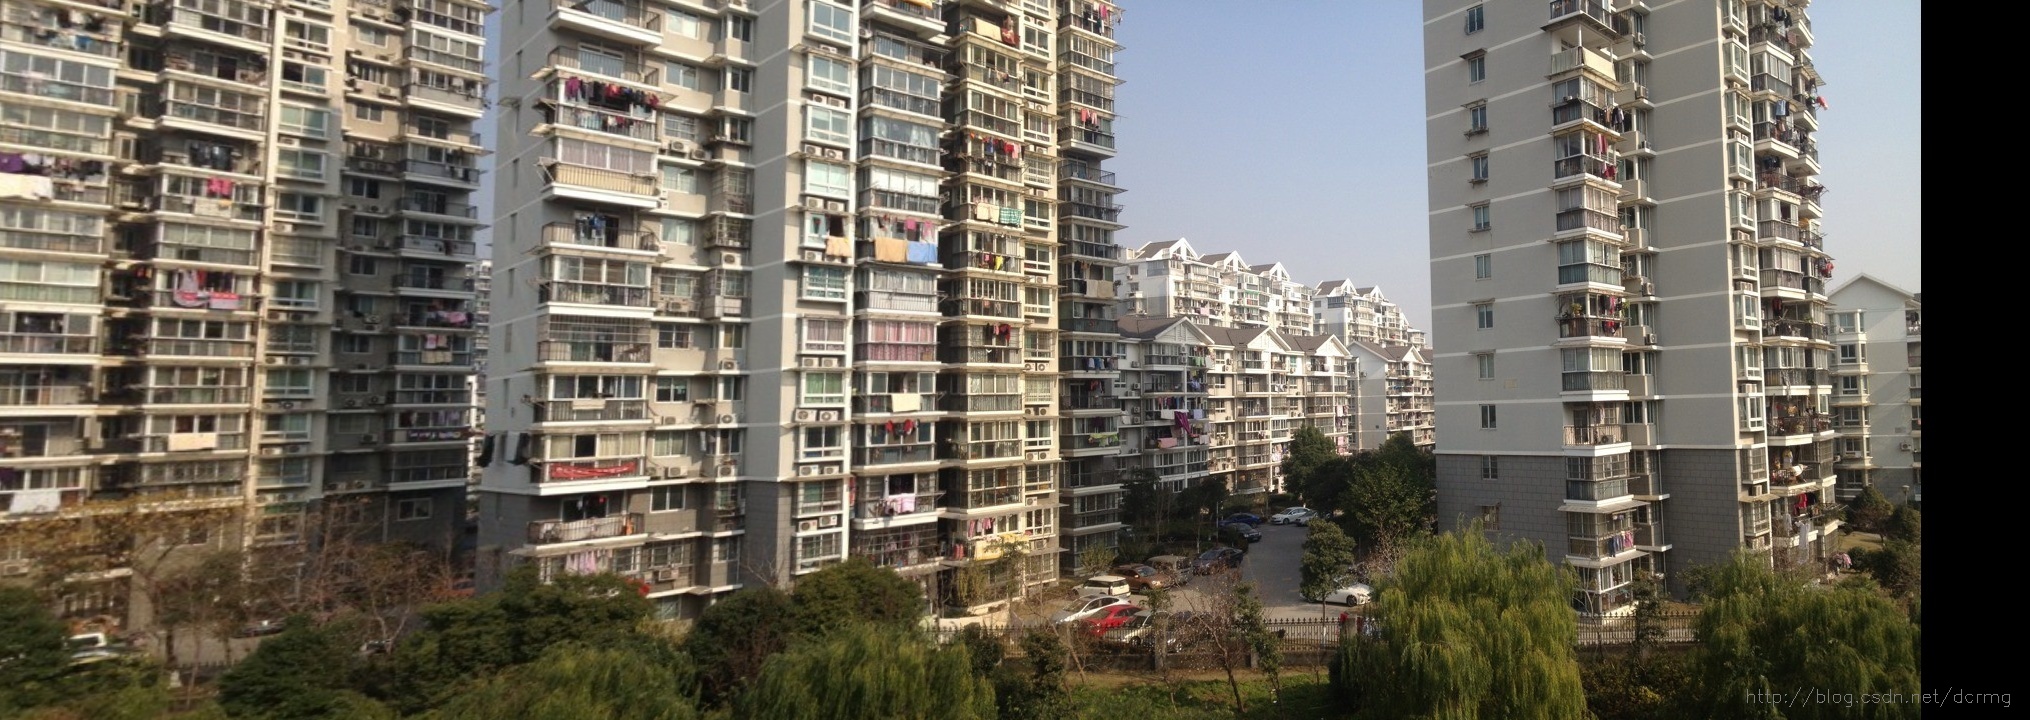
Sift拼接效果:
Surf拼接效果:
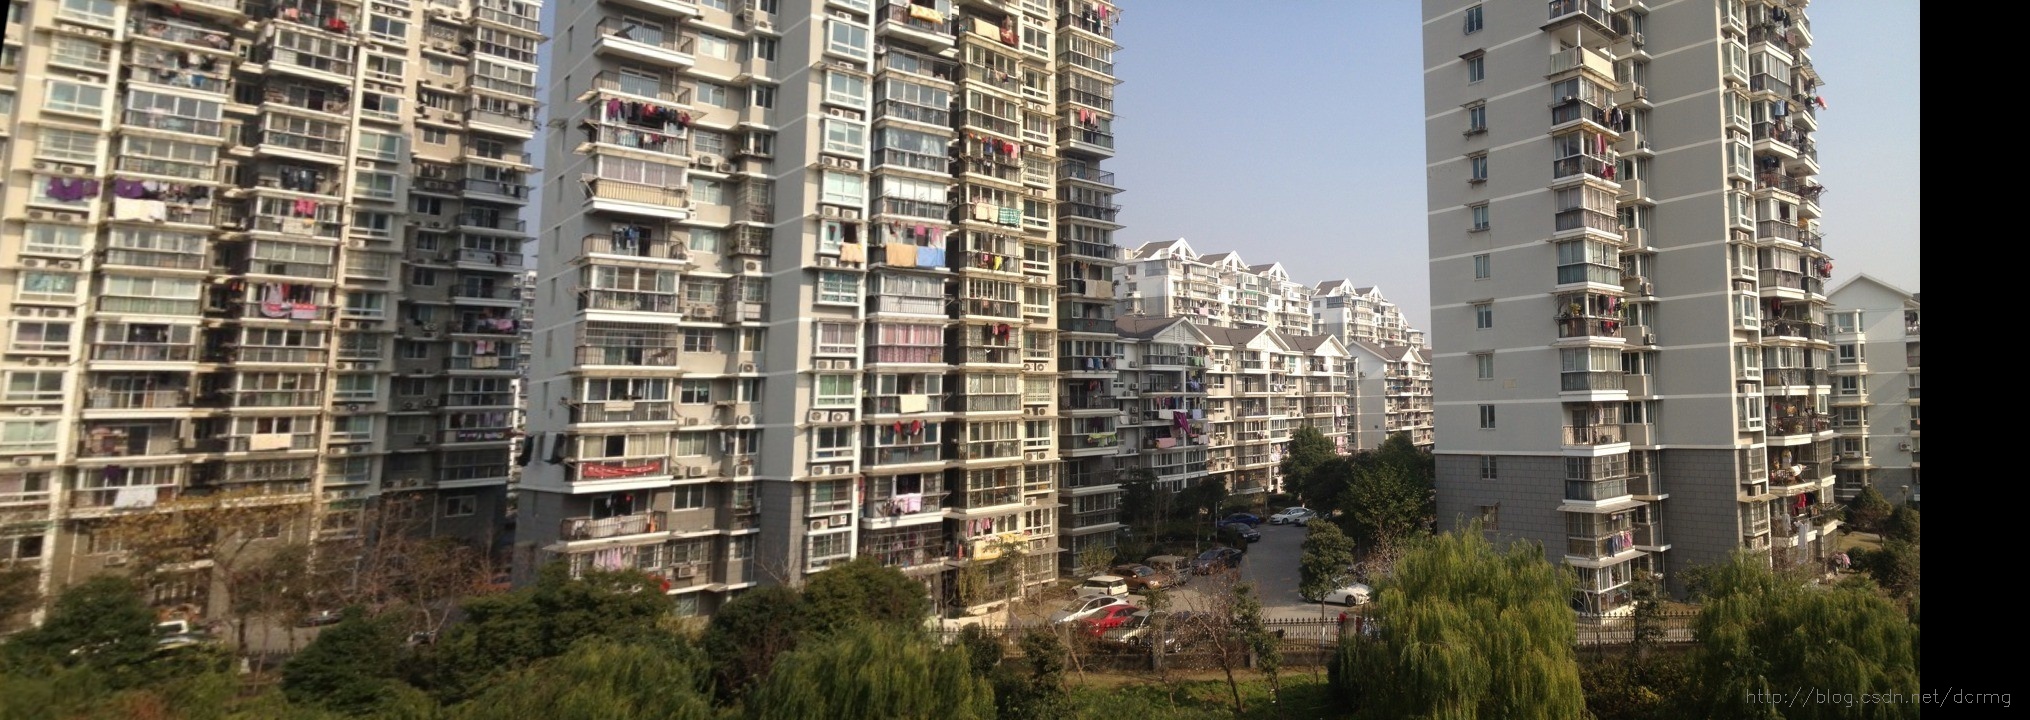
拼接处的线条消失了,也没有见突兀的光线变化,基本实现了无缝拼接。
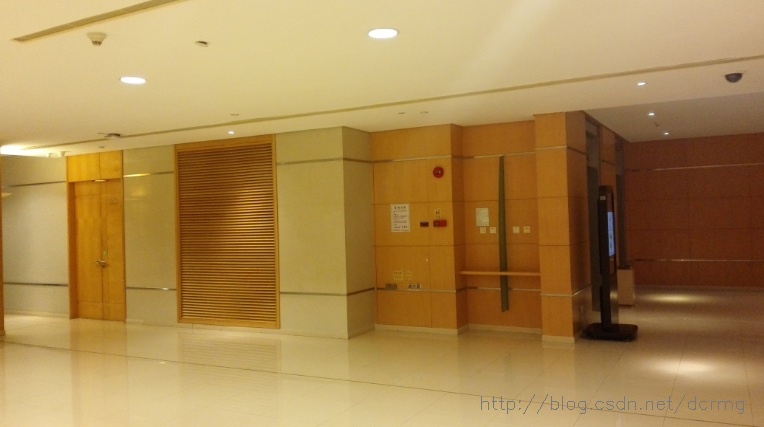
测试用例三原图1:
测试用例三原图2:
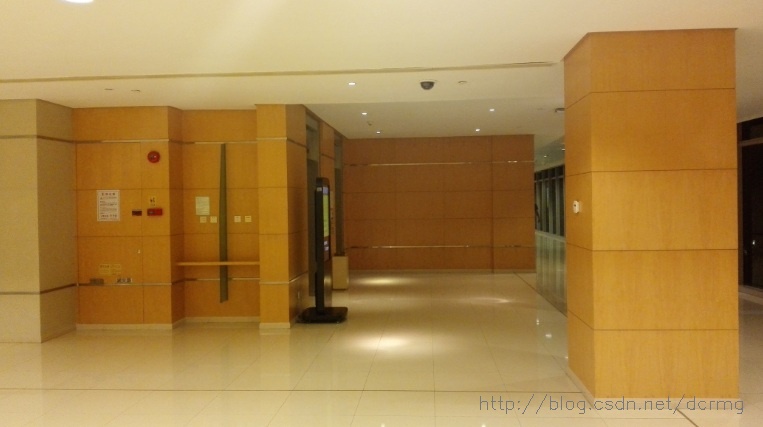
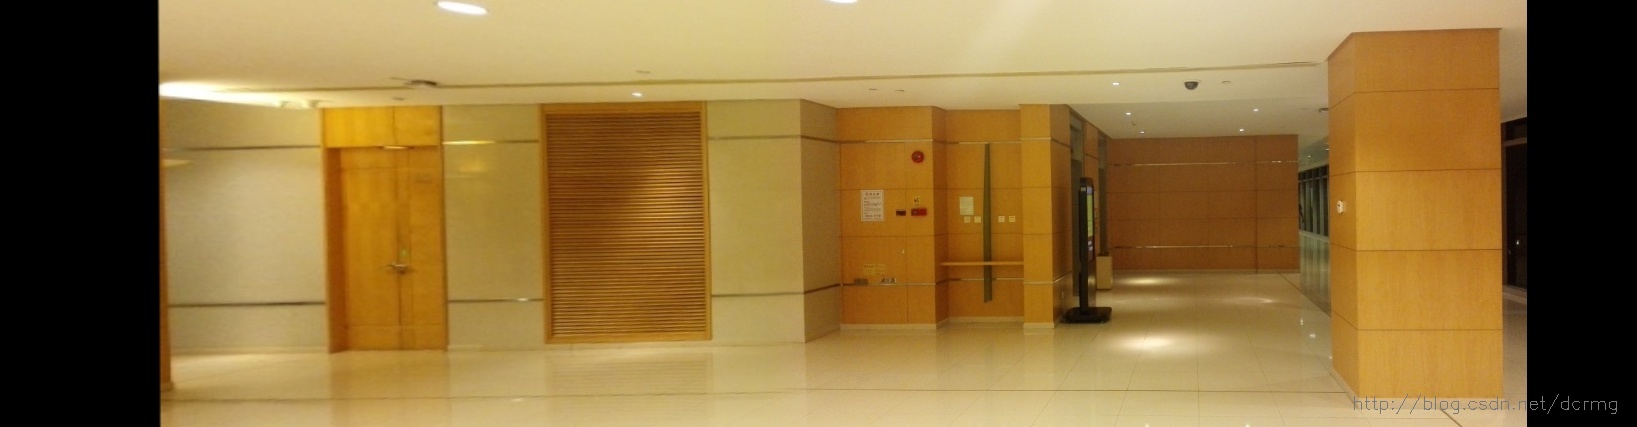
拼接效果:
Opencv Sift和Surf特征实现图像无缝拼接生成全景图像的更多相关文章
- Opencv中使用Surf特征实现图像配准及对透视变换矩阵H的平移修正
图像配准需要将一张测试图片按照第二张基准图片的尺寸.角度等形态信息进行透视(仿射)变换匹配,本例通过Surf特征的定位和匹配实现图像配准. 配准流程: 1. 提取两幅图像的Surf特征 2. 对Sur ...
- 【OpenCV新手教程之十八】OpenCV仿射变换 & SURF特征点描写叙述合辑
本系列文章由@浅墨_毛星云 出品,转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/33320997 作者:毛星云(浅墨) ...
- Opencv 使用Stitcher类图像拼接生成全景图像
Opencv中自带的Stitcher类可以实现全景图像,效果不错.下边的例子是Opencv Samples中的stitching.cpp的简化,源文件可以在这个路径里找到: \opencv\sourc ...
- python opencv SIFT,获取特征点的坐标位置
备注:SIFT算法的实质是在不同的尺度空间上查找关键点(特征点),并计算出关键点的方向.SIFT所查找到的关键点是一些十分突出,不会因光照,仿射变换和噪音等因素而变化的点,如角点.边缘点.暗区的亮点及 ...
- SIFT和SURF特征(草稿)
(草稿) https://www.cnblogs.com/gavanwanggw/p/7073905.html
- 【OpenCV新手教程之十七】OpenCV重映射 & SURF特征点检測合辑
本系列文章由@浅墨_毛星云 出品.转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/30974513 作者:毛星云(浅墨) ...
- OpenCV教程(47) sift特征和surf特征
在前面三篇教程中的几种角检测方法,比如harris角检测,都是旋转无关的,即使我们转动图像,依然能检测出角的位置,但是图像缩放后,harris角检测可能会失效,比如下面的图像,图像放大之前可 ...
- opencv surf特征点匹配拼接源码
http://blog.csdn.net/huixingshao/article/details/42672073 /** * @file SURF_Homography * @brief SURF ...
- sift、surf、orb 特征提取及最优特征点匹配
目录 sift sift特征简介 sift特征提取步骤 surf surf特征简介 surf特征提取步骤 orb orb特征简介 orb特征提取算法 代码实现 特征提取 特征匹配 附录 sift si ...
随机推荐
- HDU 2068 RPG的错排(错排公式 + 具体解释)
RPG的错排 Time Limit: 1000/1000 MS (Java/Others) Memory Limit: 32768/32768 K (Java/Others) Total Sub ...
- Scala入门到精通——第二十二节 高级类型 (一)
作者:摇摆少年梦 视频地址:http://www.xuetuwuyou.com/course/12 本节主要内容 this.type使用 类型投影 结构类型 复合类型 1. this.type使用 c ...
- 1.16 Python基础知识 - 装饰器初识
Python中的装饰器就是函数,作用就是包装其他函数,为他们起到修饰作用.在不修改源代码的情况下,为这些函数额外添加一些功能,像日志记录,性能测试等.一个函数可以使用多个装饰器,产生的结果与装饰器的位 ...
- C#调用第三方ocx控件 (winform /aspx)
C#调用第三方ocx控件 1..net环境在工具箱上点右键,选择自定义工具箱,然后选择你需要的COM或者OCX控件就可以了. 2.在自定义工具箱中加入相应的控件,设置id,在客户端脚本中直接引用它 ...
- 并发控制MsSql
Isolation 阅读目录(Content) 1 并发控制理论 1.1 悲观并发控制 1.2 乐观并发控制 2 隔离级别 2.1 隔离级别说明 2.2 Read Commmitted Snaps ...
- 重新启动IIS不重启电脑
有时候我们在WEB程序如:ASP,中无意中使用到了一个死循环,或者在测试 DLL组件时,挂了.这时候IIS就停止了响应,我们要继续我们的工作啊,重启IIS服务吧. 然而这个进程还在执行,Inter ...
- linux中软件安装方式
通常Linux应用软件的安装包有三种: tar包,如software-1.2.3-1.tar.gz.它是使用UNIX系统的打包工具tar打包的. rpm包,如software-1.2.3-1.i386 ...
- POJ 3041 Asteroids 最小覆盖数
http://poj.org/problem?id=3041 题目大意: 一辆宇宙飞船在一个小行星带中,你知道,这很危险.他有一种武器,可以清除掉一行或一列的小行星.问把小行星全部清除最少的武器使用次 ...
- 【 2017 Multi-University Training Contest - Team 9 && hdu 6162】Ch’s gift
[链接]h在这里写链接 [题意] 给你一棵树,每个节点上都有一个权值. 然后给你m个询问,每个询问(x,y,a,b); 表示询问x->y这条路径上权值在[a,b]范围内的节点的权值和. [题解] ...
- 从反编译深入理解JAVA内部类类结构以及finalkeyword
1.为什么成员内部类能够无条件訪问外部类的成员? 在此之前,我们已经讨论过了成员内部类能够无条件訪问外部类的成员,那详细到底是怎样实现的呢?以下通过反编译字节码文件看看到底.其实,编译器在进行编译的时 ...