
ROS-1 : Ubuntu16.04中安装ROS Kinetic
1、安装
ROS Kinetic仅支持Wily(Ubuntu 15.10)、Xenial( Ubuntu16.04)和Jessie(Debian 8)的debian软件包。
1.1 配置Ubuntu 库
配置你的Ubuntu库允许“restricted”、“universe”和“multiverse”。可参阅 https://help.ubuntu.com/community/Repositories/Ubuntu 的指令完成上述配置。
1.2 设置sources.list
设置你的计算机接收来自packages.ros.org的软件:
sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'
也可以使用其他镜像:http://wiki.ros.org/ROS/Installation/UbuntuMirrors 和源文件 Debs:http://wiki.ros.org/DebianPackageSources 。
1.3 设置密码
sudo apt-key adv --keyserver hkp://ha.pool.sks-keyservers.net:80 --recv-key 421C365BD9FF1F717815A3895523BAEEB01FA116
如果你在链接到keyserver时遇到问题,你可以在之前的命令中替换hkp://pgp.mit.edu:80 或hkp://keyserver.ubuntu.com:80。
1.4 安装
首先,保证你的Debian软件包索引是最新的:
sudo apt-get update
ROS中由很多不同的库和工具。此处提供四种默认配置来开启你的ROS之旅。你也可以单独安装ROS软件包。
在下一步遇到问题时,你可以使用以下的库代替上述( http://wiki.ros.org/ShadowRepository )提到的一些库。
**Desktop-Full Install : **(推荐)ROS,rqt,rviz,robot-generic libraries,2D/3D simulators,navigation and 2D/3D perception
sudo apt-get install ros-kinetic-desktop-full
**Desktop Install : ** ROS,rqt,rviz and robot-generic libraties
sudo apt-get install ros-kinetic-desktop
**ROS-Base : **(Bare Bones)ROS package build and communication libraries.No GUI tools.
sudo apt-get install ros-kinetic-ros-base
**Individual Package : **你也可以安装一个特定的ROS软件包(在短线后以软件包名代替):
sudo apt-get install ros-kinetic-PACKAGE
例如:
sudo apt-get install ros-kinetic-slam-gmapping
查找可用的软件包,可用:
apt-cache search ros-kinetic
1.5 初始化rosdep
在开始使用ROS前,你需要初始化rosdep。rosdep可保证你轻松地从源头安装你需要编译的系统附属项。在ROS中运行一些核心部分也需要rosdep。
sudo rosdep init

rosdep update
1.6 环境设置
每次打开一个新的shell,将自动地把ROS环境变量添加到你的bash部分,这是非常方便的:
echo "source /opt/ros/kinetic/setup.bash" >> ~/.bashrc

source ~/.bashrc
如果你安装了多个版本的ROS,~/.bashrc必须仅获取你当前使用的ROS版本的setup.bash。
如果你只想改变你的当前shell的环境变量,你可以使用以下命令,而不是上述命令:
source /opt/ros/kinetic/setup.bash
如果你使用zsh,而不是bash,你需要运行以下命令来设置你的shell:
echo "source /opt/ros/kinetic/setup.zsh" >> ~/.zshrc

source ~/.zshrc
1.7 构建软件包的依赖项
到此为止你已经安装了运行ROS软件包所需的包。为创建和管理你自己的ROS工作空间,有多种多样的工具和单独分布的要求。例如,rosinstall是一个被频繁使用的命令行工具,可方便你使用一条命令轻松从ROS软件包下载很多源文件树。
要安装搭建ROS软件包的该工具和其他依赖项,运行:
sudo apt-get install python-rosinstall python-rosinstall-generator python-wstool build-essential
1.8 搭建farm status
你安装的包由ROS build farm( http://build.ros.org/ )搭建。你可以检测单个包的状态( http://repositories.ros.org/status_page/ros_kinetic_default.html )。
2、测试与教程
现在,为测试你的安装结果,打开一个终端窗口,输入以下指令:
roscore
在打开一个新终端窗口,输入以下指令:
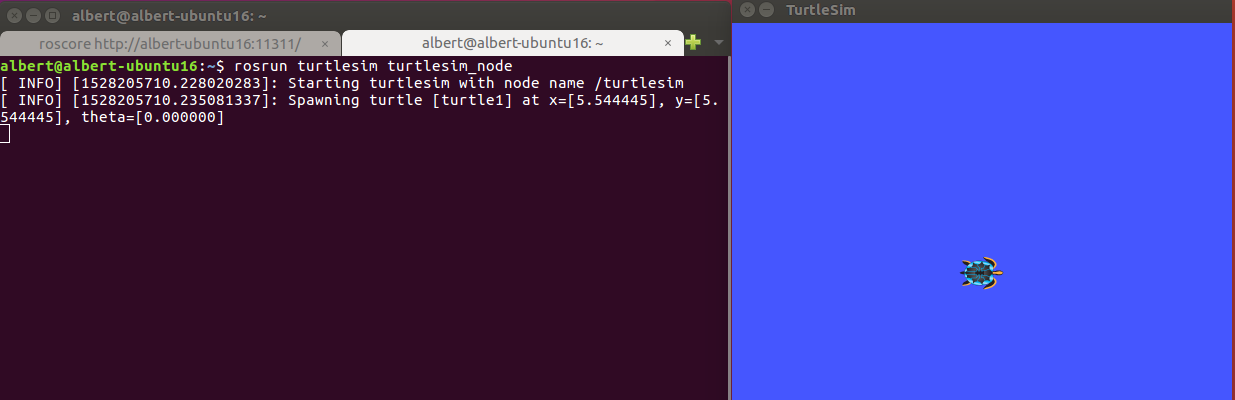
rosrun turtlesim turtlesim_node
将出现一个小海龟的图形窗口,如下图。至此说明你的ROS安装基本没问题,完全可以正常运行了。
请参考ROS教程( http://wiki.ros.org/ROS/Tutorials )继续学习ROS,开启你的奇幻之旅吧。
ROS-1 : Ubuntu16.04中安装ROS Kinetic的更多相关文章
- SLAM+语音机器人DIY系列:(二)ROS入门——3.在ubuntu16.04中安装ROS kinetic
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- Ubuntu16.04中安装stlink驱动
系统环境: Vmware12, Ubuntu16.04 Stlink version:v1.4.0 一.安装依赖包: sudo apt-get install libusb-1.0 sudo apt- ...
- 如何在Ubuntu16.04 中安装Linux, Nginx, MySQL, PHP (LEMP 栈)
介绍 LEMP 栈是用来开发动态网页和web 应用程序的一系列软件集合,LEMP描述的是Linux操作系统,Nginx web 服务器,以及后端数据存储MySQL/MariaDB数据库和服务器端动态脚 ...
- Docker - 在Ubuntu16.04中安装Docker CE
Get Docker for Ubuntu Check system version root@Ubuntu16:~# uname -a Linux Ubuntu16 4.8.0-36-generic ...
- 在ubuntu16.04中安装apache2+modsecurity以及自定义WAF规则详解
一.Modsecurity规则语法示例 SecRule是ModSecurity主要的指令,用于创建安全规则.其基本语法如下: SecRule VARIABLES OPERATOR [ACTIONS] ...
- Ubuntu16.04中安装搜狗输入法
1.从搜狗输入法官网界面下载安装包 https://pinyin.sogou.com/linux/ 2.安装 sudo dpkg -i sogoupinyin_2.1.0.0082_amd64.deb ...
- Ubuntu16.04中安装VirtualBox及简单配置
sudo apt-get -y install virtualbox 注:将该图表拖到桌面上即可 往下的过程都不变..... 将左边的菜单栏移动到下面 打开一个终端输入:gsettings set c ...
- ubuntu16.04中安装下载工具uget+aria2并配置chrome (stable版)
1.安装uGut sudo apt-get install uget 2.安装aria2 sudo apt-get install arias 3.配置uGet默认下载插件为aria2 菜单栏依次打开 ...
- 在Ubuntu16.04中安装Docker CE
apt-get install apt-transport-https ca-certificates curl software-properties-common curl -fsSL https ...
随机推荐
- python 基础之字典一
字典特点:无序.键唯一 字典的创建 bag = {'cx':'chenxi','gghg':35} print(bag['cx']) 测试 chenxi Process finished with e ...
- 轉:StackOverflow2016最新架构探秘
轉載:http://www.infoq.com/cn/news/2016/03/Stack-Overflow-architecture-insi?utm_source=tuicool&utm_ ...
- 「CH6801」棋盘覆盖
「CH6801」棋盘覆盖 传送门 考虑将棋盘黑白染色,两个都无障碍的相邻的点之间连边,边的容量都为1,然后就求一次最大匹配即可 参考代码: #include <cstring> #incl ...
- Python 基础之if if else
1.代码块 以冒号作为开始,用缩进来划分区域,这个整体叫做代码块 if 5 == 5: print(1) print(2) if True: print(3) print(4) ...
- 134、Java中的构造方法和构造块
01.代码如下: package TIANPAN; class Book { public Book() { // 构造方法 System.out.println("[A]Book类的构造方 ...
- Flask - 多APP应用(不太重要)
1. 多APP应用 请求进来时,可以根据URL的不同,交给不同的APP处理.一般用蓝图也可以实现.一般不写多app应用. from werkzeug.wsgi import DispatcherMid ...
- python3的urllib以及urllib2的报错问题
1. urllib.urlencode(params) 换成 urllib.parse.urlencode(params) 2. 在python3.3后urllib2已经不能再用,只能用urllib. ...
- 防火墙问题 Linux系统 /etc/sysconfig/路径下无iptables文件
虚拟机新装了一个CentOs7,然后做防火墙配置的时候找不到iptables文件,解决方法如下: 因为默认使用的是firewall作为防火墙,把他停掉装个iptable systemctl stop ...
- Java知识总结:Java反射机制(用实例理解)
概念理解: 反射是指一类应用,它们能够自描述和自控制.也就是说,这类应用通过采用某种机制来 实现对自己行为的描述( self-representation )和检测( examination) ,并能 ...
- 【快学springboot】11.整合redis实现session共享
前言 这里都是基于前面的项目基础上的.springboot整合redis非常的方便,这也是springboot的宗旨,简化配置.这篇文章就教大家如何使用springboot整合redis来实现sess ...