
基于c++的ostu算法的实现
图像二值化算法是图像处理的基础。一般来说,二值化算法可以分为两个类别:全局二值化和局部二值化。全局二值化是指通过某种算法找到一个全局的阈值T,对图像中坐标为(x,y)的像素值做如下处理:
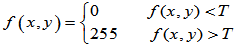
Ostu就是这样一种全局二值化算法,又叫最大类间方差。因为该算法会遍历图像中任意一个像素值i,计算当其为阈值时,图像的前景和背景图像(并不一定是真正的前景和背景,只是我们把当前小于i的记做背景,大于i的记做前景)的方差值。当方差值达到最大时,我们认为此时的i是该图像的全局阈值。
符号说明:
前景点数占图像比例:w0;平均灰度:u0
背景点数占图像比例:w1,平局灰度:u1
图像平均灰度:
前景和背景图像方差: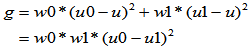
C++代码:
int ostu(Mat image)

{

    cvtColor(image.clone(),image,CV_RGB2GRAY);

    int width = image.cols;

    int height = image.rows;

    int x=,y=;

    float ip1,ip2,is1,is2,w0,w1,mean1,mean2,mean,deltaTmp,deltaMax;

    int pixelCount[];

    int i, j, pixelSum = width * height, thres = ;

    for(i = ; i < ; i++)

    {

        pixelCount[i] = ;

    }

    int pixel=;

    for(i = ; i < height; i++)

    {

        for(j = ;j <width;j++)

        {

            pixel=image.at<uchar>(i,j);

            pixelCount[pixel]++;

        }

    }

//经典ostu算法,得到前景和背景的分割

//遍历灰度级[0,255],计算出方差最大的灰度值,为最佳阈值

    deltaMax=;

    for(i = ; i < ; i++)

    {

        ip1=ip2=is1=is2=w0=w1=mean1=mean2=mean=deltaTmp=;

        for(j = ; j < ; j++)

        {

            if(j <= i) //背景部分

            {

                ip1+=pixelCount[j]*j;

                is1+=pixelCount[j];

            }

            else

            {

                 ip2+=pixelCount[j]*j;

                is2+=pixelCount[j];

            }

        }

        mean1=ip1/is1;     //第一类像素平均灰度值

        w0=(float)is1/(float)pixelSum;//第一类像素占整个图像比例

        mean2=ip2/is2;

        w1=-w0;

        mean=w0*mean1+w1*mean2;

        deltaTmp=w0*w1*(mean1-mean2)*(mean1-mean2);//灰度值为i的阈值的类间方差

        if (deltaTmp>deltaMax)

        {

            deltaMax=deltaTmp;

            thres=i;

        }

    }

    return thres;

}
基于c++的ostu算法的实现的更多相关文章
- 基于 MPI 的快速排序算法的实现
完整代码: #include <iostream> #include <cstdlib> #include <ctime> #include <algorit ...
- 基于思岚A1激光雷达+OpenGL+VS2017的Ramer-Douglas-Peucker算法的实现
时隔两年 又借到了之前的那个激光雷达,最老版本的思岚A1,甚至不支持新的固件,并且转接板也不见了,看了下淘宝店卖¥80,但是官方提供了一个基于STM32的实现方式,于是我估摸着这个转接板只是一个普通的 ...
- Canny边缘检测算法的实现
图像边缘信息主要集中在高频段,通常说图像锐化或检测边缘,实质就是高频滤波.我们知道微分运算是求信号的变化率,具有加强高频分量的作用.在空域运算中来说,对图像的锐化就是计算微分.由于数字图像的离散信号, ...
- SSE图像算法优化系列十三:超高速BoxBlur算法的实现和优化(Opencv的速度的五倍)
在SSE图像算法优化系列五:超高速指数模糊算法的实现和优化(10000*10000在100ms左右实现) 一文中,我曾经说过优化后的ExpBlur比BoxBlur还要快,那个时候我比较的BoxBlur ...
- Alink漫谈(六) : TF-IDF算法的实现
Alink漫谈(六) : TF-IDF算法的实现 目录 Alink漫谈(六) : TF-IDF算法的实现 0x00 摘要 0x01 TF-IDF 1.1 原理 1.2 计算方法 0x02 Alink示 ...
- 万字长文,以代码的思想去详细讲解yolov3算法的实现原理和训练过程,Visdrone数据集实战训练
以代码的思想去详细讲解yolov3算法的实现原理和训练过程,并教使用visdrone2019数据集和自己制作数据集两种方式去训练自己的pytorch搭建的yolov3模型,吐血整理万字长文,纯属干货 ...
- 图像数据到网格数据-2——改进的SMC算法的实现
概要 本篇接上一篇继续介绍网格生成算法,同时不少内容继承自上篇.上篇介绍了经典的三维图像网格生成算法MarchingCubes,并且基于其思想和三角形表实现了对样例数据的网格构建.本篇继续探讨网格生成 ...
- JavaScript与C#互通的DES加解密算法的实现(转)
本文提供了一个能使JavaScript与C#互通的DES加解密算法的实现,在前台页面中用JavaScript版本的DES算法将数据加密之后,传到服务器端,在服务器端可用C#版本的DES解密算法将其解密 ...
- Bug2算法的实现(RobotBASIC环境中仿真)
移动机器人智能的一个重要标志就是自主导航,而实现机器人自主导航有个基本要求--避障.之前简单介绍过Bug避障算法,但仅仅了解大致理论而不亲自动手实现一遍很难有深刻的印象,只能说似懂非懂.我不是天才,不 ...
随机推荐
- Python学习手册之正则表达式示例--邮箱地址提取
在上一篇文章中,我们介绍了 Python 的捕获组和特殊匹配字符串,现在我们介绍 Python 的正则表达式使用示例.查看上一篇文章请点击:https://www.cnblogs.com/dustma ...
- vs2013工程配置
1. 目标文件生成路径配置: 直接改在工程同级目录下 x64\debug目录下: 2. 调试工程路径配置: 命令-----参照物为工程 工作目录----参照物为运行程序 3. 拷贝工程: bat的写 ...
- 回顾爬虫的时候的一些小TIPS
1 json.dumps的时候默认会用ascii 所以在写入文件的时候会需要用到的指令变为json.dumps(a,ensuer_ascii=False),这样将禁止转换为ascii 然后再写入的时候 ...
- 【转载】四元数-Quaterion
原文:四元数-Quaterion 四元数(Quaterion) 罗朝辉 (http://www.cnblogs.com/kesalin/) 本文遵循“署名-非商业用途-保持一致”创作公用协议 ...
- day 4 飞机大战-面向对象
1.飞机类 #-*- coding:utf-8 -*- import pygame import time from pygame.locals import * class HeroPlane(ob ...
- springboot jpa操作redis
SpringBoot使用Redis缓存 (1)pom.xml引入jar包,如下: <dependency> <groupId>org.springframework.boo ...
- java中i=i++的解析
int i = 0; i = i++; //答案是0 System.out.println(i); 执行以上代码,奇怪的是打印出来i的结果是0,说简单点,i++是一个表达式,是有返回值的,返回的是自增 ...
- hdu1596find the safest road(floyd)
find the safest road Time Limit: 10000/5000 MS (Java/Others) Memory Limit: 32768/32768 K (Java/Ot ...
- 第二篇 Flask基础篇之(闪现,蓝图,请求扩展,中间件)
本篇主要内容: 闪现 请求扩展 中间件 蓝图 写装饰器,常用 functools模块,帮助设置函数的元信息 import functools def wrapper(func): @functools ...
- 【checkbox-group、checkbox】 多项选择器组件说明
checkbox-group组件包裹checkbox组件的容器 原型: <check-group bindchange="[EventHandle]"> <che ...