
TurtleBot3使用课程-第三节b(北京智能佳)
目录
1.4 运行turtlebot3_teleop_key节点 4
2.4.1 运行turtlebot3_manipulation_bringup节点 7

1.使用TurtleBot3机械手运行SLAM
带有开放MANIPULATOR-X的TurtleBot3的SLAM与我们前面学习的SLAM不同。
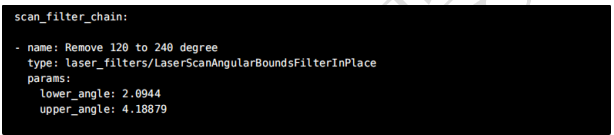
由于机器人手臂阻塞了LDS传感器的某些部分,我们只能通过限制SLAM中使用的LDS传感器的范围来平滑地映射。
通过过滤LDS的设置角度范围数据,您可以在不使用无效角度值的情况下进行映射传感器从下

1.1 roscore运行
[远程PC]使用下面的命令运行roscore。

1.2 准备行动
[TurtleBot3 SBC]使用下面的命令运行激活rosserial和LDS传感器的节点。


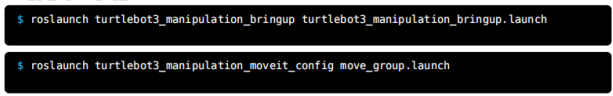
使用SLAM创建地图时不使用操纵,因此不需要运行Open MANIPULATO R控制器和move_group界面如下所示。
1.3 运行SLAM节点
在这一部分中,我们使用Gmapping运行SLAM


1.4 运行turtlebot3_teleop_key节点
[远程PC]通过将机器人移动到地图的未知部分来完成地图。

[远程PC]地图完成后,运行map_saver节点保存地图文件。

<-f>选项指定地图文件保存位置和文件名。 上面的命令使用~/${map_name}选项,因此它将保存为 
2.导航
用Open MANIPULATOR导航Bot3与默认TurtleBot平台中的导航运行没有太大的不同。 然而,与SLAM一样,最好设置LDS传感器范围。 可以控制机器人手臂和夹持器的相关节点可以在导航过程中运行OpenManipulator。
2.1 roscore运行
[远程PC]运行roscore

2.2 准备行动
[TurtleBot3SBC]使用下面的命令运行激活rosserial和LDS传感器的节点。


2.3 运行导航
[远程PC]运行下面的命令加载要运行的各种参数和映射导航。 它还加载URDF和RViz配置来创建GUI环境。 许多节点将同时运行,因此首先检查文件和节点。



2.4 控制开放式制造商
如果在运行导航时创建一个控制OpenManipulator的节点,则可以使用导航控制机器人手臂。
如果在机器人运动过程中移动OpenManipulator,则重心的振动或移动会导致机器人手臂运动不稳定。 建议当机器人手臂不活动时移动它们。
2.4.1 运行turtlebot3_manipulation_bringup节点
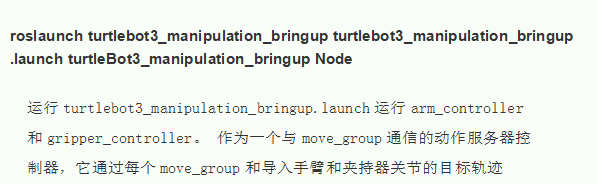
[远程PC]运行arm_controller和gripper_controller,就像控制Open MANIPULATOR一样。

2.4.2 运行move_group节点
运行move_group节点后,可以使用Move It或ROBOTIS GUI来控制Open Manipulator。 本手册描述了运行ROBOTIS GUI的两种方法。 使用两种方法之间的适当接口。

2.4.3 运行ROBOTIS GUI控制器
[远程PC]ROBOTIS GUI支持任务空间控制,它指的是基于第一个夹持器的有效夹持位置(夹持器之间的红色六面体
开放式制造商和联合空间控制的DYNAMIXEL,指的是每个关节的角度。 任何一种方法都可以根据需要使用。

TurtleBot3使用课程-第三节b(北京智能佳)的更多相关文章
- TurtleBot3使用课程-第三节a(北京智能佳)
目录 1.[第5类]操纵 2 1.1 软件的安装 2 1.2 硬件设置 2 1.3 打开CR设置 4 1.4 TurtleBot3 提出 5 1.4.1运行 5 1.4.2 Turtle Bot3模型 ...
- 智能佳机械软手智能研究版 QB SOFTHAND Research
智能佳机械软手智能研究版是一种基于软机器人技术的拟人机器人手,灵活.适应性强,能够与周围环境.物体和人类进行交互,同时限制伤害操作员.破坏要处理的产品和破坏机器人本身的风险. 智能佳机械软手智 ...
- TurtleBot3使用课程-第二节b(北京智能佳)
目录 1.导航 2 1.1 运行导航节点 3 1.1.1 [远程PC]运行roscore 3 1.1.2 [turtlebot3 SBC]运行提出turtlebot3 3 1.1.3[远程PC]运行导 ...
- TurtleBot3使用课程-第二节a(北京智能佳)
目录 1.[第3类]LRF(LDS)传感器 2 1.1 传感器包安装 2 1.1.1 传感器端口访问设置 2 1.1.2 运行hlds_laser_publisher节点 2 1.1.3 在RViz中 ...
- TurtleBot3使用课程-第一节b(北京智能佳)
目录 1.模拟运行TurtleBot 2 1.1 ROS安装和设置2 1.1.1 turtlebot3 在Gazebo中模拟 3 1.1.1.1用于Gazebo的ROS包装 3 1.1.1.2 tur ...
- TurtleBot3使用课程-第一节a(北京智能佳)
目录 1.ROS设置(远程PC) 2 1.1 ROS安装和设置 2 1.1.1 设置source.list 2 1.1.2 键设置 2 1.1.3 ROS安装 2 1.1.4安装包构建的依赖关系 2 ...
- TurtleBot3使用课程-第四节(北京智能佳)
目录 1.机器学习 2 1.1 机器学习一 2 1.1.1 目标 2 1.1.2 操作环境 2 1.1.3 设置 2 1.1.4运行(它需要超过几秒取决于PC) 3 1.1.5运行屏幕 3 1.1.6 ...
- Java课程设计——象棋(201521123042 姚佳希)
1. 团队课程设计博客链接 Java课程设计(团队版) 2 个人负责模块或任务说明 ChessBoard类创建棋盘及界面. ChessPoint类创建棋盘格点及界面. ChessPiece类创建棋子及 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
随机推荐
- windows server2012无法安装.Net FrameWork 3.5功能
问题描述: 现象1:安装完服务器系统,在安装SQL Server 2012,安装到中间提示安装SQL Server 2012过程中出现"启用windows功能NetFx3时出错"以 ...
- 上传到github
我是为了自己下次不用再找github上传的地方了,索性就复制了一篇 转载于 https://blog.csdn.net/m0_37725003/article/details/80904824 首先你 ...
- 【坑点集合】C++ STL 使用注意事项整理
Intro 简单整理了一些关于 C++ STL 的注意点. 虽然大多数东西可以手写不过某些东西最好少造轮子,善用 STL 可以节约很多考场时间,简化实现. 当然是时空限制和功能足够的前提下. Tips ...
- AcWing 361. 观光奶牛
01规划 设答案为 \(ans\). 二分答案,设当前二分值为 \(mid\). 设一个环 \(S\) 的边权为 \(t_1, t_2, t_3...\),点权为 \(f_1, f_2, f_3... ...
- Java IO源码分析(三)——PipedOutputStream和PipedInputStream
简介 PipedOutputStream和PipedInputStream主要用于线程之间的通信 .二者必须配合使用,也就是一段写入,另一端接收.本质上也是一个中间缓存区,讲数据缓存在PipedInp ...
- python命名切片
命名切片 c = slice(2, 5) a = [1, 2, 3, 4, 5, 6, 7] print(a[c])
- git+pycharm结合使用
Pycharm + git 进行结合使用 第一步:Pycharm配置本地安装的Git 测试框架的负责人: 编写好一套能用的基础框架代码 --- > 上传到公司远程仓库 --- 设置团队协作成员 ...
- 一、安装LoadRunner12
今天接到任务最近要进行性能测试(刚开始搞自动化,有要搞性能测试,领导嫌我不忙吧),之前做接口测试用过Jmeter,也可以使用Jmeter做性能测试,但公司要求用LoadRunner,开始学习性能测试和 ...
- centos下配置Apache的https强制跳转
vim /etc/httpd/conf/httpd.conf 新增如下三行 RewriteEngine on RewriteCond %{HTTPS} !=on RewriteRule ^(.*) ...
- Spark性能优化指南
1 Spark开发调优篇 原则一:避免创建重复的RDD 原则二:尽可能复用同一个RDD 原则三:对多次使用的RDD进行持久化 原则四:尽量避免使用shuffle类算子 因此在我们的开发过程中,能避免则 ...