
TurtleBot3使用课程-第三节a(北京智能佳)
目录
1.4.1运行 5
1.4.2 Turtle Bot3模型设置 5

1.[第5类]操纵
Open MANIPULATOR-X是一个支持ROS的开源机器人手臂。 因为它可以用DYNAMIXEL和3D打印机制造的零件组装,所以建造起来既简单又便宜。
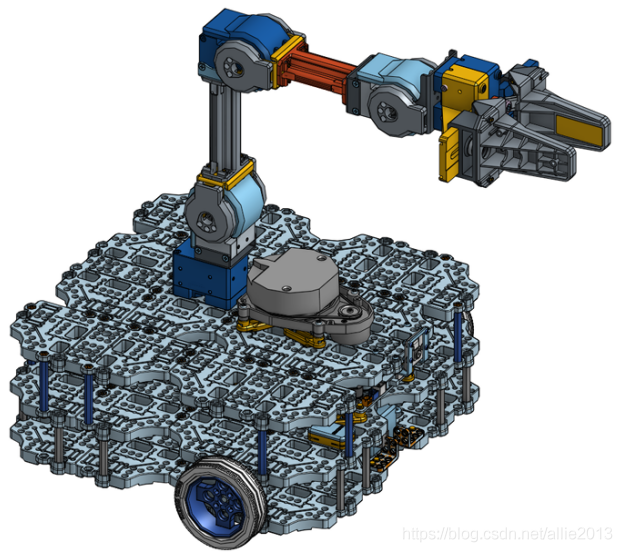
此外,OpenManipulator-X被设计成与TurtleBot3 Waffle或Waffle Pi版本兼容。 在本手册中,我们将学习如何使用组装在TurtleBot3 Waffle P上的机械手。
1.1 软件的安装
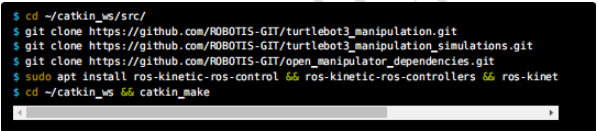
[远程PC]下载并构建使用Turtle Bot3上组装的Open MANIPULATOR-X所需的包。
1.2 硬件设置
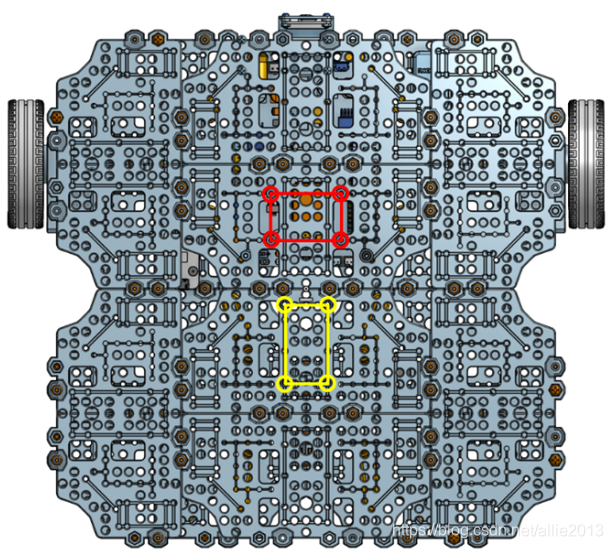
TurtleBot3 Waffle Pi 的LDS传感器位于中心。 若要附加OpenManipulator-X,请将LDS传感器移动到红色框中,并将OpenManipulator-X的第一个到黄色框中,如下图所示。 如果组装不正确,在URDF中定义的描述机器人配置的传感器和机器人臂的位置可能与实际机器人的位置不同。 这可能导致机器人手臂的意外位置或运动,导致碰撞。
1.3 打开CR设置
为了使OpenManipulator-X连接到TurtleBot3WafflePI的OpenCR,您需要上传旨在控制连接到OpenCR的所有Dynamixels的固件。[Turtle Bot3 SBC]若要将Open CR固件上传到Turtle Bot3的Raspberry PI,请输入以下内容。
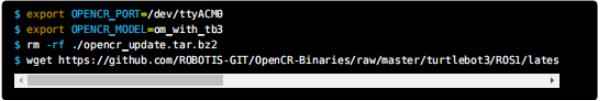
输入命令后,新固件上传到OpenCR,如果上传成功,你会看到的 
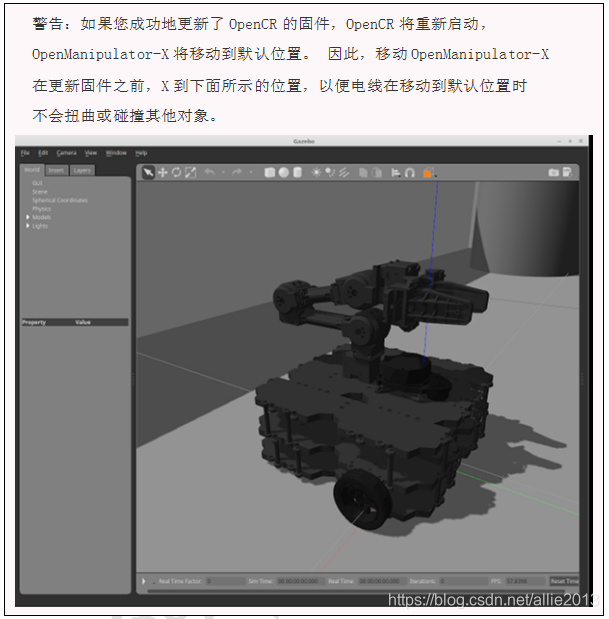
1.4 TurtleBot3 提出
1.4.1 快跑
[远程PC]运行roscore在用户PC上运行ROS1。

1.4.2 Turtle Bot3模型设置
[TurtleBot3 SBC]如果你没有定义TURTLEBOT3_MODEL在 
您必须与下面的命令一起定义正在使用的TurtleBot3模型。 你可以用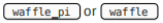
操纵平台。

1.4.3 准备行动
[TurtleBot3 SBC]使用下面的命令运行操作rosserial和LDS传感器的节点。
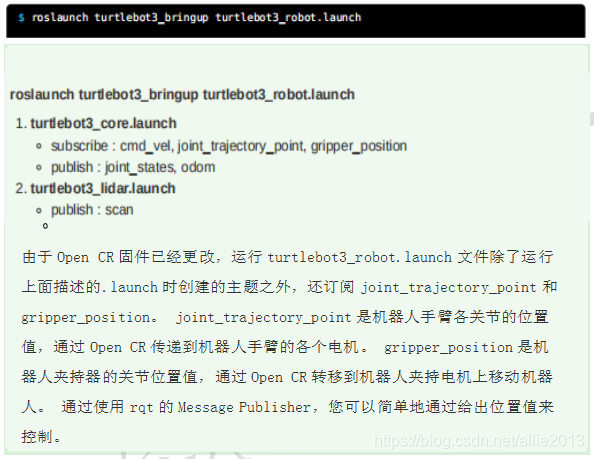
2.控制Gazebo模拟器中的开放管理器
2.1 运行Gazebo模拟器
[远程PC]在一个新的终端窗口中输入以下命令,将Open MANIPULATOR应用于Gazebo环境的Turtle Bot3模型加载到Gazebo环境中。

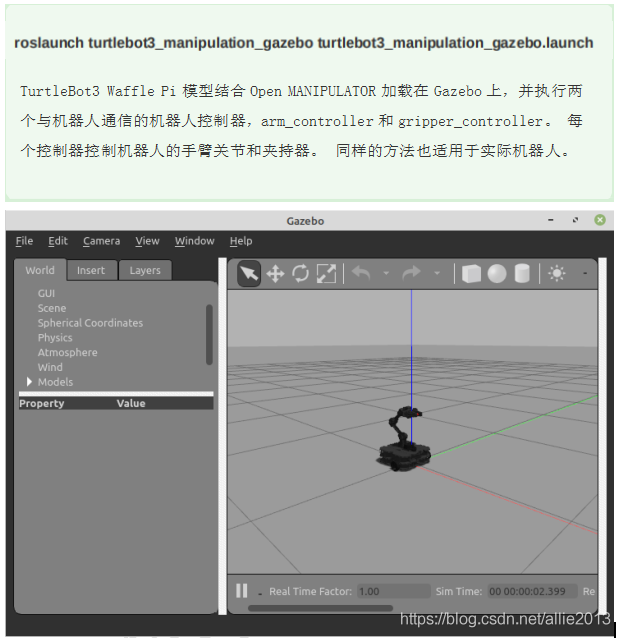
2.2 运行move_group节点
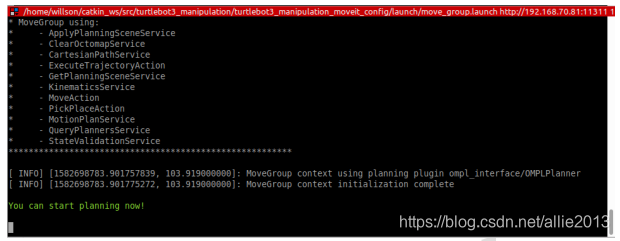
[远程PC]您必须运行move_group节点才能与移动连接。 如果模拟是通过按下Gazebo模拟器中的[]播放按钮来运行的,请输入以下命令以查看读取“您现在可以开始规划”的消息!”。
2.3 运行Rviz
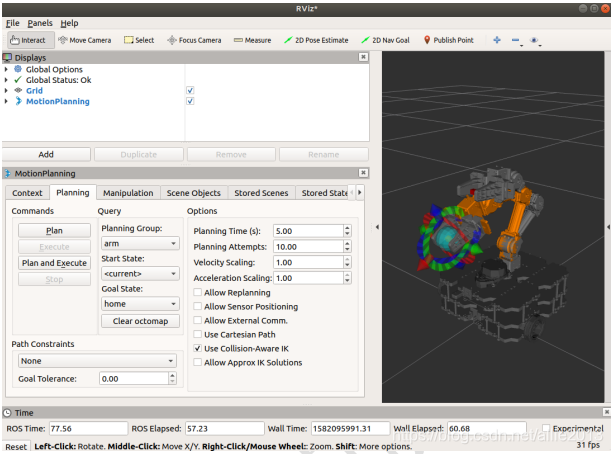
[远程PC]通过导入移动它设置,使移动它在RViz上可用。
2.4 运行ROBOTIS GUI控制器
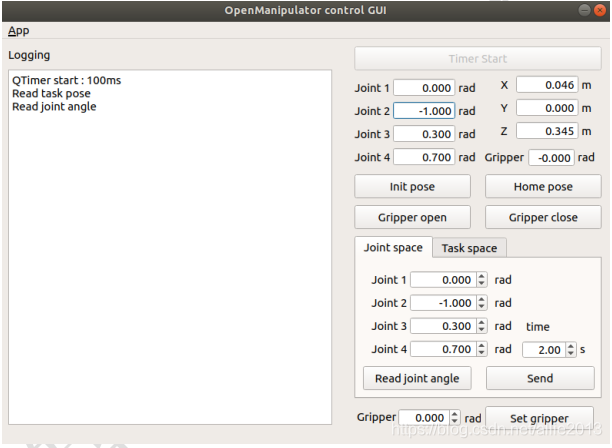
[远程PC]当通过连接到Gazebo而不使用RViz来控制机器人手臂时,ROBOTIS GUI支持任务空间控制,这是指有效的抓取
基于OpenManipulator的第一个DYNAMIXEL的夹持器的位置(夹持器之间的红色六面体),或指每个关节的角度的联合空间控制。 任何一种方法都可以根据需要使用。

3.控制实际的开放管理器-X
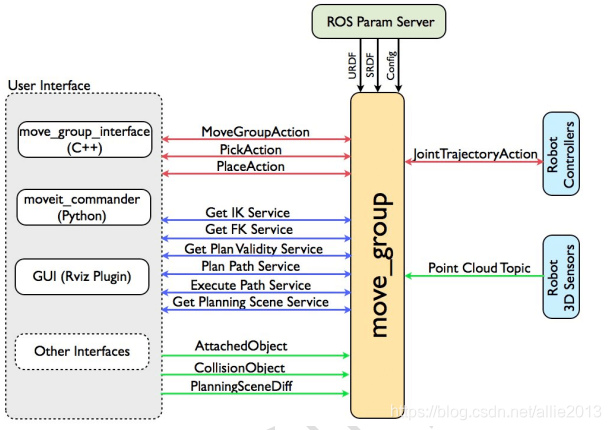
移动的move_group节点作为积分器,以ROS支持的动作形式向机器人控制器提供基于各种信息的计算轨迹
1.用户可以通过moveit提供的三个接口(C++、Python、RViz插件)访问move_group节点。 在通过用户界面接收命令时,the
move_group节点根据移动配置信息(关节角度限制、运动学分析、碰撞检测)和机器人状态信息创建并提供给机器人控制器的轨迹。
3. 1. 运行
[远程PC]运行roscore

3. 2. 准备行动
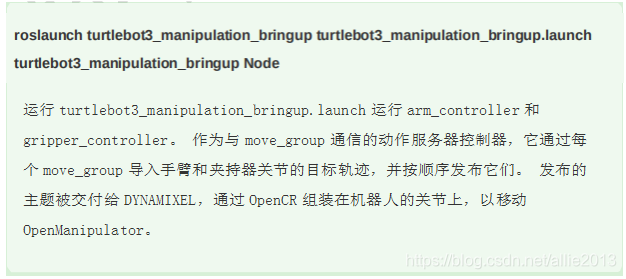
[远程PC]与基本的Turtle Bot3平台不同,需要一个服务服务器来控制Open MANIPULATOR。 因此,运行操作的启动文件如下所示

3.3 运行move_group
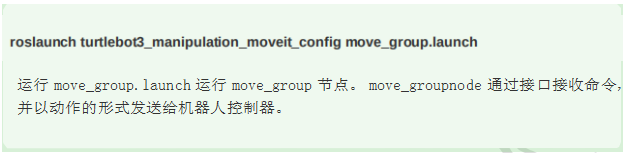
[远程PC]运行move_group节点,该节点是一个与移动它一起工作的用户界面。

3.4 运行 RViz
[远程PC]运行RViz以可视化各种数据并使用交互式标记控制Open MANIPULATOR。

3.5 运行ROBOTIS GUI
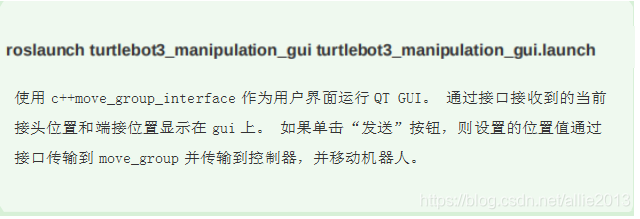
[远程PC]除了RViz之外,您还可以在必要时通过ROBOTIS GUI控制Open MANIPULATOR。
TurtleBot3使用课程-第三节a(北京智能佳)的更多相关文章
- TurtleBot3使用课程-第三节b(北京智能佳)
目录 1.使用TurtleBot3机械手运行SLAM 2 1.1 roscore运行 2 1.2 准备行动 3 1.3 运行SLAM节点 3 1.4 运行turtlebot3_teleop_key节点 ...
- 智能佳机械软手智能研究版 QB SOFTHAND Research
智能佳机械软手智能研究版是一种基于软机器人技术的拟人机器人手,灵活.适应性强,能够与周围环境.物体和人类进行交互,同时限制伤害操作员.破坏要处理的产品和破坏机器人本身的风险. 智能佳机械软手智 ...
- TurtleBot3使用课程-第二节b(北京智能佳)
目录 1.导航 2 1.1 运行导航节点 3 1.1.1 [远程PC]运行roscore 3 1.1.2 [turtlebot3 SBC]运行提出turtlebot3 3 1.1.3[远程PC]运行导 ...
- TurtleBot3使用课程-第二节a(北京智能佳)
目录 1.[第3类]LRF(LDS)传感器 2 1.1 传感器包安装 2 1.1.1 传感器端口访问设置 2 1.1.2 运行hlds_laser_publisher节点 2 1.1.3 在RViz中 ...
- TurtleBot3使用课程-第一节b(北京智能佳)
目录 1.模拟运行TurtleBot 2 1.1 ROS安装和设置2 1.1.1 turtlebot3 在Gazebo中模拟 3 1.1.1.1用于Gazebo的ROS包装 3 1.1.1.2 tur ...
- TurtleBot3使用课程-第一节a(北京智能佳)
目录 1.ROS设置(远程PC) 2 1.1 ROS安装和设置 2 1.1.1 设置source.list 2 1.1.2 键设置 2 1.1.3 ROS安装 2 1.1.4安装包构建的依赖关系 2 ...
- TurtleBot3使用课程-第四节(北京智能佳)
目录 1.机器学习 2 1.1 机器学习一 2 1.1.1 目标 2 1.1.2 操作环境 2 1.1.3 设置 2 1.1.4运行(它需要超过几秒取决于PC) 3 1.1.5运行屏幕 3 1.1.6 ...
- Java课程设计——象棋(201521123042 姚佳希)
1. 团队课程设计博客链接 Java课程设计(团队版) 2 个人负责模块或任务说明 ChessBoard类创建棋盘及界面. ChessPoint类创建棋盘格点及界面. ChessPiece类创建棋子及 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
随机推荐
- moviepy1.03音视频剪辑:使用manual_tracking和headblur实现追踪人脸打马赛克
☞ ░ 前往老猿Python博文目录 ░ 一.引言 在moviepy官网的案例<Tracking and blurring someone's face>和CSDN的moviepy大神uc ...
- 第三十八章、PyQt输入部件:QKeySequenceEdit快捷键输入部件使用案例
专栏:Python基础教程目录 专栏:使用PyQt开发图形界面Python应用 专栏:PyQt入门学习 老猿Python博文目录 老猿学5G博文目录 一.功能简介 Key Sequence Edit输 ...
- PyQt(Python+Qt)学习随笔:QTabWidget选项卡部件添加选项卡的addTab和insertTab方法
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 QTabWidget添加选项卡的方法可用使用addTab方法和insertTab方法. 1.增加选项 ...
- 第12.7节 Python标准库内置模块小结
本章老猿走马观花般的介绍了一下前面没有介绍的内置模块,内容很多,介绍的很泛,介绍的目的只是让大家知道有哪些内置模块.大致的功能有哪些,以后要使用时大家可以再去详细研究.之所以采用这种方式,一是老猿时间 ...
- Python爬虫学习遇到的问题
老猿在学习Python中爬虫知识时遇到了如下问题: 爬取网页内容后写入文件报错UnicodeEncodeError: 'gbk' codec can't encode的问题解决方案 urllib.re ...
- 安卓学习02---room
title: 安卓学习02---room date: 2020-02-02 18:20:13 tags: room是jetpack的组件,可以使程序流畅的访问sqlite. <!--more - ...
- js- 对象的连续调用
var jack = { somke : function (){ console.log('I was in the somkeing...cool..'); return this; }, dri ...
- uni与小程序,vue的区别
标签区别 uni使用小程序的标签,vue使用web端的标签 标签名变化的: 标签描述\类别 vue uniapp 文本 span\font text 链接 a navigator/ router-li ...
- 一个小时学会用 Go 编写命令行工具
前言 最近因为项目需要写了一段时间的 Go ,相对于 Java 来说语法简单同时又有着一些 Python 之类的语法糖,让人大呼"真香". 但现阶段相对来说还是 Python 写的 ...
- Python不同包之间调用注意事项
1.不同包之间调用,因为在不同文件夹下,引用的时候加上包名就可以了.运行时,在eclipse直接运行没有问题.但是在,命令行运行时出现找不到模块的错误.原因是,Python只搜索当前目录和内置模块以及 ...