
ROS-URDF-建立模型
前言:建立一个简单的urdf模型
教程写的非常好,这里只做最终版解析部分。
查看是否安装了joint_state_publisher功能包:
rospack find joint_state_publisher
一、基本模型
1.1 新建urdf_tutorial功能包
1.2 新建urdf文件
新建01-myfirst.urdf文件
<?xml version="1.0"?>
<robot name="materials">

  <material name="blue">
    <color rgba="0 0 0.8 1"/>
  </material>

  <material name="white">
    <color rgba="1 1 1 1"/>
  </material>

  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
      <material name="blue"/>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0 -0.22 0.25"/>
  </joint>

  <link name="left_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_left_leg" type="fixed">
    <parent link="base_link"/>
    <child link="left_leg"/>
    <origin xyz="0 0.22 0.25"/>
  </joint>

</robot>
----------------------------------------------------------------------------------------------------------------------------
代码解释:
<robot name="materials">此文件的机器人名称

<material name="blue">定义材料属性名称为蓝色
     <color rgba="0 0 0.8 1"/>材料属性为rgba值
</material>

<link name="base_link">定义基本连杆
    <visual>可视化属性
      <geometry>几何形状
        <cylinder length="0.6" radius="0.2"/>圆柱,半径0.2米,高0.6米
      </geometry>
      <material name="blue"/>材料属性引用为蓝色
    </visual>
 </link>

<link name="right_leg">定义右腿连杆
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>盒状,长宽高为0.6米,0.1米,0.2米
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>位置,位于关节点base_to_right_legz轴负方向0.3米,绕y轴旋转90°=π/2=1.57075
      <material name="white"/>
    </visual>

<joint name="base_to_right_leg" type="fixed">定义基本连杆和右腿之间的关节,属性为固定。其实就是新建了一个相对坐标系。
    <parent link="base_link"/>父连杆为base_link
    <child link="right_leg"/>子连杆为right_leg
    <origin xyz="0 -0.22 0.25"/>关节位置,位于父连杆关节y轴负方向0.22米,z轴正方向0.25米
</joint>
----------------------------------------------------------------------------------------------------------------------------
1.3 新建launch文件
<launch>

  <arg name="model" default="$(find urdf_tutorial)/urdf/01-myfirst.urdf"/>
  <arg name="gui" default="true" />
  <arg name="rvizconfig" default="$(find urdf_tutorial)/rviz/urdf.rviz" />

  <param name="robot_description" command="$(find xacro)/xacro --inorder $(arg model)" />
  <param name="use_gui" value="$(arg gui)"/>

  <node name="joint_state_publisher" pkg="joint_state_publisher" type="joint_state_publisher" />
  <node name="robot_state_publisher" pkg="robot_state_publisher" type="state_publisher" />
  <node name="rviz" pkg="rviz" type="rviz" args="-d $(arg rvizconfig)" required="true" />

</launch>
1.4 查看模型
roslaunch urdf_tutorial display.launch

二、进阶模型
2.1 修改urdf文件
<?xml version="1.0"?>
<robot name="visual">

<material name="blue">
    <color rgba="0 0 0.8 1"/>
  </material>
  <material name="black">
    <color rgba="0 0 0 1"/>
  </material>
  <material name="white">
    <color rgba="1 1 1 1"/>
  </material>

  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
      <material name="blue"/>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0 -0.22 0.25"/>
  </joint>

  <link name="right_base">
    <visual>
      <geometry>
        <box size="0.4 0.1 0.1"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>

  <joint name="right_base_joint" type="fixed">
    <parent link="right_leg"/>
    <child link="right_base"/>
    <origin xyz="0 0 -0.6"/>
  </joint>

  <link name="right_front_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
      <origin rpy="0 0 0" xyz="0 0 0"/>
    </visual>
  </link>
  <joint name="right_front_wheel_joint" type="fixed">
    <parent link="right_base"/>
    <child link="right_front_wheel"/>
    <origin rpy="0 0 0" xyz="0.133333333333 0 -0.085"/>
  </joint>

  <link name="right_back_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="right_back_wheel_joint" type="fixed">
    <parent link="right_base"/>
    <child link="right_back_wheel"/>
    <origin rpy="0 0 0" xyz="-0.133333333333 0 -0.085"/>
  </joint>

  <link name="left_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_left_leg" type="fixed">
    <parent link="base_link"/>
    <child link="left_leg"/>
    <origin xyz="0 0.22 0.25"/>
  </joint>

  <link name="left_base">
    <visual>
      <geometry>
        <box size="0.4 0.1 0.1"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>

  <joint name="left_base_joint" type="fixed">
    <parent link="left_leg"/>
    <child link="left_base"/>
    <origin xyz="0 0 -0.6"/>
  </joint>

  <link name="left_front_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="left_front_wheel_joint" type="fixed">
    <parent link="left_base"/>
    <child link="left_front_wheel"/>
    <origin rpy="0 0 0" xyz="0.133333333333 0 -0.085"/>
  </joint>

  <link name="left_back_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="left_back_wheel_joint" type="fixed">
    <parent link="left_base"/>
    <child link="left_back_wheel"/>
    <origin rpy="0 0 0" xyz="-0.133333333333 0 -0.085"/>
  </joint>

  <joint name="gripper_extension" type="fixed">
    <parent link="base_link"/>
    <child link="gripper_pole"/>
    <origin rpy="0 0 0" xyz="0.19 0 0.2"/>
  </joint>

  <link name="gripper_pole">
    <visual>
      <geometry>
        <cylinder length="0.2" radius="0.01"/>
      </geometry>
      <origin rpy="0 1.57075 0 " xyz="0.1 0 0"/>
    </visual>
  </link>

  <joint name="left_gripper_joint" type="fixed">
    <origin rpy="0 0 0" xyz="0.2 0.01 0"/>
    <parent link="gripper_pole"/>
    <child link="left_gripper"/>
  </joint>

  <link name="left_gripper">
    <visual>
      <origin rpy="0.0 0 0" xyz="0 0 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger.dae"/>
      </geometry>
    </visual>
  </link>

  <joint name="left_tip_joint" type="fixed">
    <parent link="left_gripper"/>
    <child link="left_tip"/>
  </joint>

  <link name="left_tip">
    <visual>
      <origin rpy="0.0 0 0" xyz="0.09137 0.00495 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger_tip.dae"/>
      </geometry>
    </visual>
  </link>
  <joint name="right_gripper_joint" type="fixed">
    <origin rpy="0 0 0" xyz="0.2 -0.01 0"/>
    <parent link="gripper_pole"/>
    <child link="right_gripper"/>
  </joint>

  <link name="right_gripper">
    <visual>
      <origin rpy="-3.1415 0 0" xyz="0 0 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger.dae"/>
      </geometry>
    </visual>
  </link>

  <joint name="right_tip_joint" type="fixed">
    <parent link="right_gripper"/>
    <child link="right_tip"/>
  </joint>

  <link name="right_tip">
    <visual>
      <origin rpy="-3.1415 0 0" xyz="0.09137 0.00495 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger_tip.dae"/>
      </geometry>
    </visual>
  </link>

  <link name="head">
    <visual>
      <geometry>
        <sphere radius="0.2"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>
  <joint name="head_swivel" type="fixed">
    <parent link="base_link"/>
    <child link="head"/>
    <origin xyz="0 0 0.3"/>
  </joint>

  <link name="box">
    <visual>
      <geometry>
        <box size="0.08 0.08 0.08"/>
      </geometry>
      <material name="blue"/>
    </visual>
  </link>

  <joint name="tobox" type="fixed">
    <parent link="head"/>
    <child link="box"/>
    <origin xyz="0.1814 0 0.1414"/>
  </joint>
</robot>
--------------------------------------------------------------------------
部分代码解释:
 <geometry >
        <mesh  filename = “package://urdf_tutorial/meshes/l_finger.dae” />  几何形状可以引用外部dae文件
</geometry>
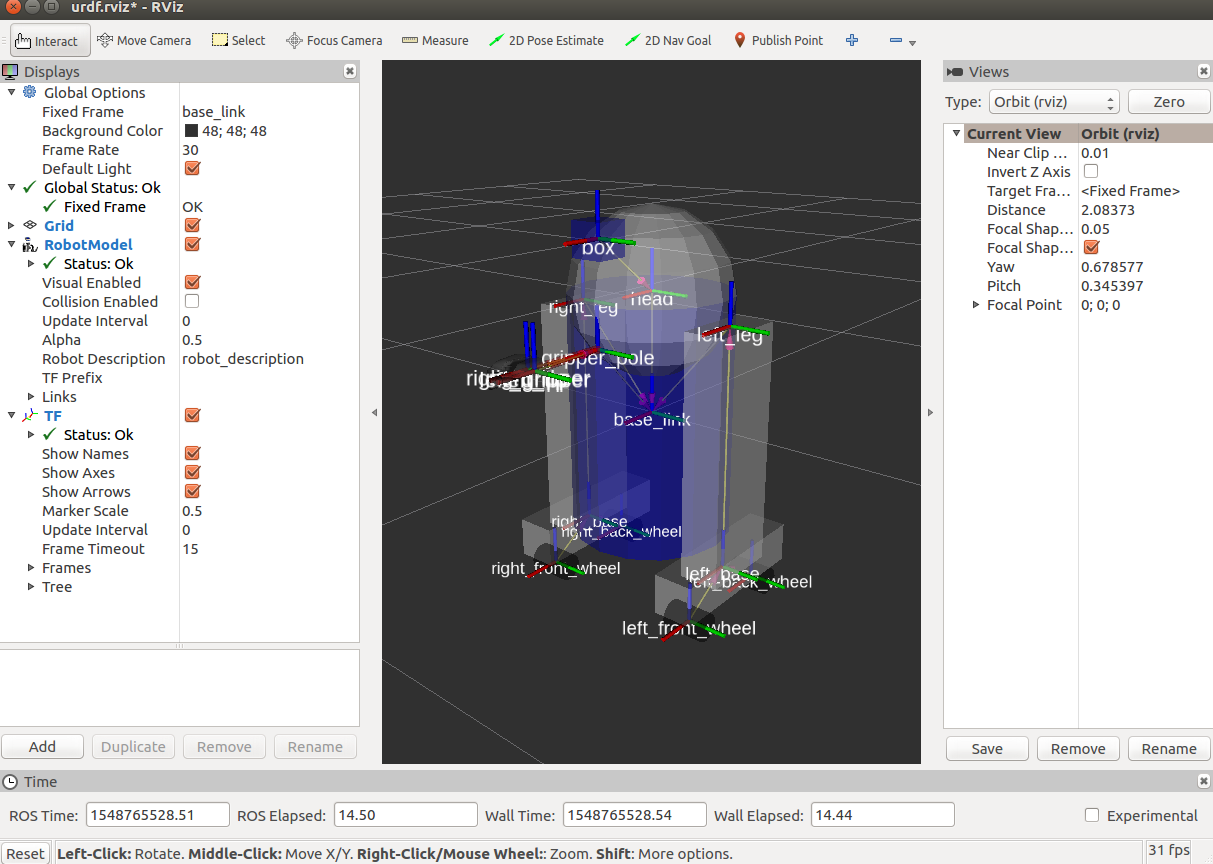
2.2 运行launch文件
-END-
ROS-URDF-建立模型的更多相关文章
- 【探索之路】机器人篇(3)-给mwRobot建立模型
在创建一个mwRobot_description程序包那一节中,我们添加了依赖roscpp rospy std_msgs 和 urdf , 现在我们再添加一个xacro依赖. 如何添加依赖? 打开程 ...
- 揭秘Keras推荐系统如何建立模型、获取用户爱好
你是否有过这样的经历?当你在亚马逊商城浏览一些书籍,或者购买过一些书籍后,你的偏好就会被系统学到,系统会基于一些假设为你推荐相关书目.为什么系统会知道,在这背后又藏着哪些秘密呢? 荐系统可以从百万甚至 ...
- django模型:为已存在的表建立模型
为已经存在的表建立模型:参考https://blog.csdn.net/opera95/article/details/78200024 为已经存在的表建立模型1.python manage.py i ...
- pytorch 建立模型的几种方法
利用pytorch来构建网络模型,常用的有如下三种方式 前向传播网络具有如下结构: 卷积层-->Relu层-->池化层-->全连接层-->Relu层 对各Conv2d和Line ...
- 中文代码之Django官方入门:建立模型
参考编写你的第一个 Django 应用,第 2 部分 创建项目后,首先用中文命名应用: $ python3 manage.py startapp 投票 之后在models.py建立模型,其他各种相关配 ...
- 黑马程序员——ARC机制总结和用ARC建立模型
ARC 全称:Automatic Reference Counting 使用ARC 只需要在建立一个新的项目的时候把 下面的√打上 Xcode5以后都会默认建议开发者使用ARC机制 新的项目中如果有部 ...
- entity framework 新手入门篇(1)-建立模型
entity framework是微软官方免费提供给大家的一套ORM(Object Relational Mapping对象关系映射)解决方案.它不仅可以帮助我们解决数据缓存的问题,还能在最小的开销下 ...
- iOS开发之字典数据建立模型步骤
1. 在控制器属性的(questions)set方法中完成字典转模型的操作 - (NSArray *)questions { if (nil == _questions) { //1.加载plist文 ...
- [Kaggle] dogs-vs-cats之建立模型
建立神经网络模型,下面要建立的模型如下: (上图来源:训练网络时,打开tensorboard即可观察网络结构,在下一节模型训练的时候会讲到) 下面为具体步骤: Step 0:导入相关库 import ...
- ROS(URDF机器人建模)
新建功能包mbot_description 在功能包下新建文件config,launch,meshes,urdf. 在launch文件夹下新建文件display_mbot_base_urdf.laun ...
随机推荐
- cstring 转 string
都通过基本类型来转换即可:CString可以转换为基本类型LPCTSTR,LPCTSTR根据项目编码可以是const char*或者const wchar_t*:string可以用c_str()转换为 ...
- css中有些属性的前面会加上“*”或“_(兼容IE浏览器)
给不同浏览器识别: color{ background-color: #CC00FF; /*所有浏览器都会显示为紫色*/ background-color: #FF0000\9; /*IE6.IE7. ...
- vue命令行创建运行工程
// install vue-cli 安装依赖包 npm install --g vue-cli// 使用vue-cli初始化项目 vue init webpack my-project// inst ...
- Xpath语法与lxml库
1. Xpath 1 )什么是XPath? xpath(XML Path Language)是一门在XML和HTML文档中查找信息的语言,可用来在XML和HTML文档中对元素和属性进行遍历. 2) X ...
- DNS详细解析过程【转】
转自:http://blog.csdn.net/crazw/article/details/8986504 先说一下DNS的几个基本概念: 一. 根域 就是所谓的“.”,其实我们的网址www.baid ...
- 棋盘DP三连——洛谷 P1004 方格取数 &&洛谷 P1006 传纸条 &&Codevs 2853 方格游戏
P1004 方格取数 题目描述 设有N $\times N$N×N的方格图(N $\le 9$)(N≤9),我们将其中的某些方格中填入正整数,而其他的方格中则放入数字00.如下图所示(见样例): A ...
- 【Android】一个好用的sharedpreferences存储类方法
其实我也不知道sharedpreferences究竟安全不安全,毕竟是android中最简单的存储机制. 如果你手机root了的话,使用MT管理器到data/data/包名/shared_prefs下 ...
- 啥是SQL?
SQL:(Structured Query Language)是结构化查询语言缩写.是一门专门与数据库管理系统打交道的语言. SQL语言:是关系型数据库的标准语言,,其主要用于存取数据,查询数据,更新 ...
- java折半插入排序
代码如下: public class BinaryInsertSort { public static void binaryInsertSort(DataWrap [] data) { System ...
- socket 网络编程笔记 一
初始socket模块 Serve端代码 import socket sk = socket.socket() #默认为TCP连接 """socket 里面两个方法 fam ...