
ROS知识(13)----基于catkin的包安装
ROS软件包开发完成后,需要安装包,如果你用的是catkin创建的工作空间,那么即可使用命令"catkin_make install"完成此项任务.下面介绍其安装的过程:
1.源码准备
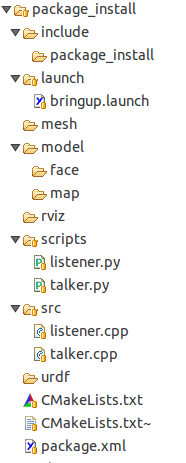
准备好需要安装的代码,通常可以使用catkin来创建工作空间,包和编译整个项目.本例子假定工作空间为catkin_ws,包名为package_install.目录如下图所示:
2.编辑CMakeLists.txt
打开package/CMakeLists.txt,在文件末尾添加添加如下的代码:
#############

## Install ##

#############

# all install targets should use catkin DESTINATION variables

# See http://ros.org/doc/api/catkin/html/adv_user_guide/variables.html

## Mark executable scripts (Python etc.) for installation

## 添加python程序.in contrast to setup.py, you can choose the destination

 install(PROGRAMS

   scripts/talker.py

   scripts/listener.py

   DESTINATION ${CATKIN_PACKAGE_BIN_DESTINATION}

 )

## 添加可执行文件或者库文件,Mark executables and/or libraries for installation

 install(TARGETS talker_node listener_node

   ARCHIVE DESTINATION ${CATKIN_PACKAGE_LIB_DESTINATION}

   LIBRARY DESTINATION ${CATKIN_PACKAGE_LIB_DESTINATION}

   RUNTIME DESTINATION ${CATKIN_PACKAGE_BIN_DESTINATION}

 )

## 添加头文件.Mark cpp header files for installation

 install(DIRECTORY include/${PROJECT_NAME}/

   DESTINATION ${CATKIN_PACKAGE_INCLUDE_DESTINATION}

   FILES_MATCHING PATTERN "*.h"

   PATTERN ".svn" EXCLUDE

 )

## 添加资源文件的目录,例如文件夹:urdf mesh rviz,其下的所有子目录的文件也会安装到相应的目录下.

 install(DIRECTORY model

            DESTINATION ${CATKIN_PACKAGE_SHARE_DESTINATION}

    )

 install(DIRECTORY urdf

            DESTINATION ${CATKIN_PACKAGE_SHARE_DESTINATION}

    )

 install(DIRECTORY mesh

            DESTINATION ${CATKIN_PACKAGE_SHARE_DESTINATION}

    )

 install(DIRECTORY rviz

            DESTINATION ${CATKIN_PACKAGE_SHARE_DESTINATION}

    )

## 添加资源文件.Mark other files for installation (e.g. launch and bag files, etc.)

 install(FILES

   launch/bringup.launch

   DESTINATION ${CATKIN_PACKAGE_SHARE_DESTINATION}/launch

 )
3.编译
打开命令终端,到catkin_ws目录下,执行如下命令:
catkin_make install
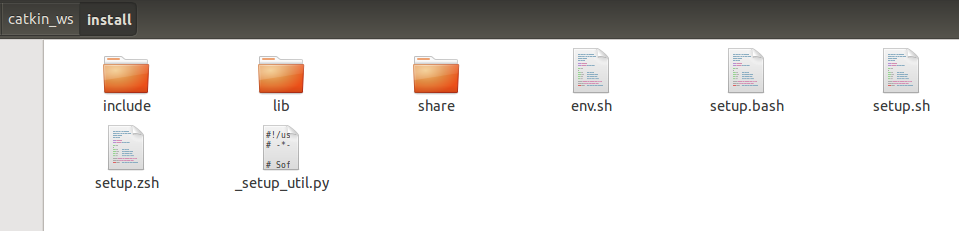
安装的文件会生成在目录catkin_ws/install下.目录的结构如下图所示
4.运行
a.首先,可将install整个文件夹随意拷贝到一个目录下;然后,打开命令终端,到该目录install下,执行如下命令:
source devel/setup.bash
b.打开命令终端,运行程序,执行如下命令:
roslaunch package_install bringup.launch
这样就可以把安装的程序跑起来了.
5.源码
源码下载:catkin_ws.rar
ROS知识(13)----基于catkin的包安装的更多相关文章
- Mysql安装 ----> 基于源码包安装
1)基于源码包安装MySQL [root@localhost ~]# rpm -q mysql mysql-server mariadb mairadb-server //检查有没 ...
- ROS知识(3)----功能包package编译的两种方式
ROS的包编译有两种方法(我知道的),一种是用rosmake,这种方法简单:另一种是用catkin_make,这种方法更方便包的管理和开发.这两种方法都是先建立工作空间workspace(类似于vs下 ...
- 【mysql】mac上基于tar.gz包安装mysql服务
一.准备工作 (1)下载mysql-5.7.21-macos10.13-x86_64.tar.gz,并将该压缩包移动至/usr/local目录下 (2)解压压缩包 二.安装 (1)将解压的包重命名为m ...
- ROS知识(1)----ROS Jade安装
ROS入门难,进去之后会是很简单,这是很多人的经验.但是今天安装ROS就吃了闭门羹,安装成功后,回顾发现,关键是操作系统Ubantu14.04没有安装好,一些系统包没有及时更新导致的.这里总结下ROS ...
- 基于linux下的NIST数字测试包安装过程
基于linux下的NIST数字测试包安装过程 1. 首先解决windows文件不能粘贴到Ubuntu的问题 选择利用VMware Tools进行解决 打开虚拟机VMware Workstation,启 ...
- ROS知识(5)----消息与服务的示例
ROS中已经定义了较多的标准类型的消息,你可以用在这些标准类型的消息上再自定义自己的消息类型.这个在复杂数据传输很有用,例如节点和服务器进行交互时,就可能用到传输多个参数到服务器,并返回相应的结果.为 ...
- (转)-编写第一个ROS(创建工作空间workspace和功能包package)
原文网址:http://www.cnblogs.com/liuamin/p/5704281.html 刚接触ROS,学着写了第一个程序,怕以后忘记,就将其步骤记录下来.. 首先你必须保证你电脑已安装配 ...
- 编写第一个ROS(创建工作空间workspace和功能包package)
刚接触ROS,学着写了第一个程序,怕以后忘记,就将其步骤记录下来.. 首先你必须保证你电脑已安装配置好ROS. 1.创建工作空间(workspace) 我们所创建功能包package,应该全部放到一个 ...
- Linux知识(1)----U盘安装Ubantu14.04系统
由于需要用到ROS(Robot Operating System)机器人操作系统,该系统是基于Linux系统Ubantu14.04的,第一次安装接触Linux点点生惧,但我知道并没那么难弄,况且还是U ...
随机推荐
- 08 Packages 包
Packages Standard library Other packages Sub-repositories Community Standard library Name Synopsis ...
- orcale数据库分配用户
account lock:创建用户的时候锁定用户 account unlock:创建用户的时候解锁用户,默认该选项 create user zhou8–用户名 identified by zhou88 ...
- mac 下安装pip
pip是常用的Python包管理工具,类似于Java的maven.用python的同学,都离不开pip. 在新mac中想用home-brew安装pip时,遇到了一些小问题: bogon:~ wangl ...
- 洛谷P1266速度限制
传送门啦 看起来是一个最短路问题,但是引入了速度限制,就要写一下二维最短路了. $ dis[i][j] $ :表示到i这个点,速度为j的最短时间. #include <iostream> ...
- 漂亮的SVG时钟
漂亮的SVG时钟 效果图: 代码如下,复制即可使用: <!DOCTYPE html> <html lang="en"> <head> <m ...
- Ansible之迭代、模板
本节内容: 迭代 模板(JInjia2相关) Jinja2相关 一.迭代 当有需要重复性执行的任务时,可以使用迭代机制.其使用格式为将需要迭代的内容定义为item变量引用,并通过with_items语 ...
- hdu 4349 求C(n,0),C(n,1),C(n,2)...C(n,n).当中有多少个奇数 (Lucas定理推广)
Lucas定理:把n写成p进制a[n]a[n-1]a[n-2]...a[0],把m写成p进制b[n]b[n-1]b[n-2]...b[0],则C(n,m)与C(a[n],b[n])*C(a[n-1], ...
- 反向投影(BackProjection)
如果一幅图像的区域中显示的是一种结构纹理或者一个独特的物体,那么这个区域的直方图可以看作一个概率函数,他给的是某个像素属于该纹理或物体的概率. 所谓反向投影就是首先计算某一特征的直方图模型,然后使用模 ...
- Hadoop案例(十)WordCount
WordCount案例 需求1:统计一堆文件中单词出现的个数(WordCount案例) 0)需求:在一堆给定的文本文件中统计输出每一个单词出现的总次数 1)数据准备:Hello.txt hello w ...
- Caffe训练AlexNet网络模型——问题一
训练AlexNet网络时,出现Check failed:datum_height >= crop_size (size vs. 227)错误,具体如下图所示: 根据提示,问题是crop_size ...