
ROS学习笔记8-rqt_console和roslaunch
本教程来自于:http://wiki.ros.org/ROS/Tutorials/UsingRqtconsoleRoslaunch
rqt_console 和 rqt_logger_level 是ros的调试工具(类似于控制台和日志)。roslaunch可以用于一次启动多个节点(不同于rosrun只能启动一个节点)。
- 使用rqt_console和rqt_logger_level
假设安装了ros和rqt工具,以及小乌龟的示例包。rqt_console控制台将ros的日志系统关联到节点的显示输出,rqt_logger_level允许我们在节点运行期间改变他们的信息显示级别。
信息显示级别包括:DEBUG(调试信息), WARN(警告信息), INFO(提示信息), 和ERROR(错误信息)。
在运行小乌龟的示例之前,在两个新的终端中分别运行如下语句,打开rqt_console和rqt_logger_level的界面:$ rosrun rqt_console rqt_console
$ rosrun rqt_logger_level rqt_logger_levelrqt_console界面

rqt_logger_level界面
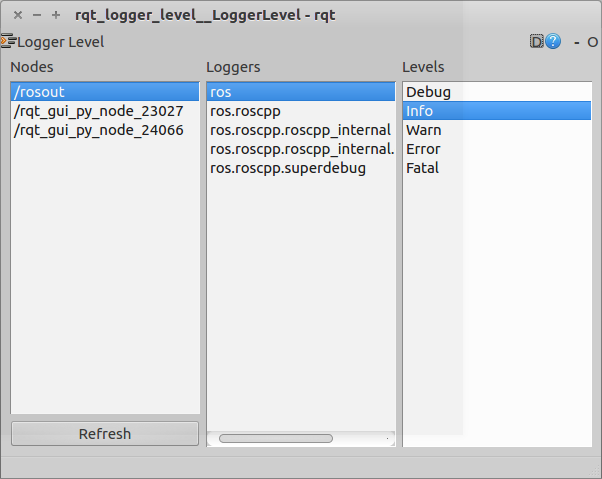
现在我们在一个新终端中运行小乌龟的示例:
$ rosrun turtlesim turtlesim_node
则控制台中会出来如下信息:
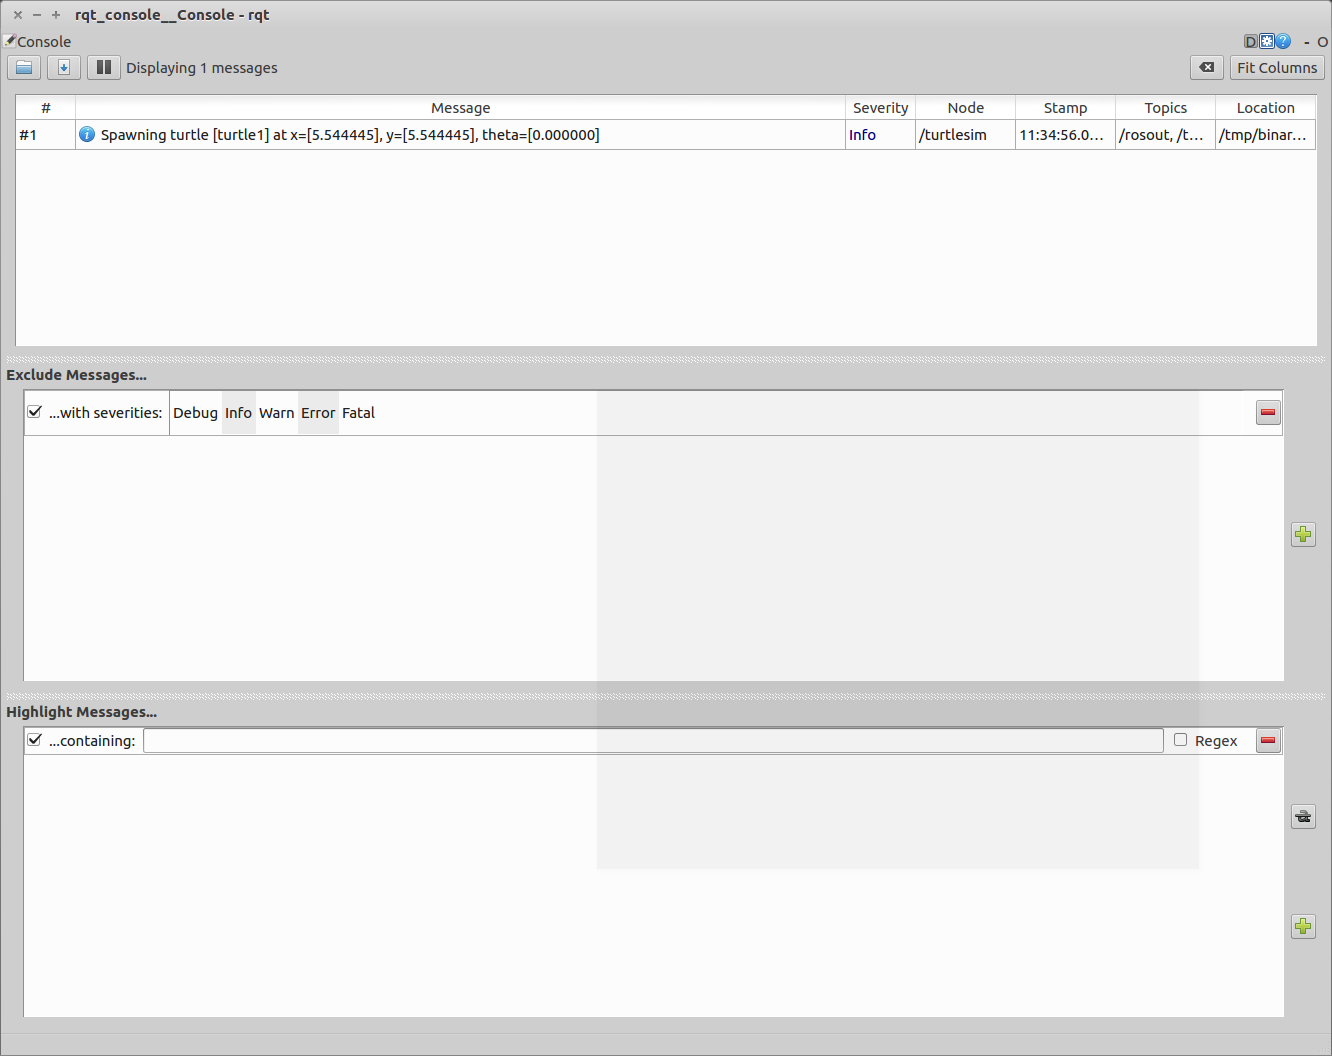
然后我们可以在rqt_logger_level中改变信息级别。
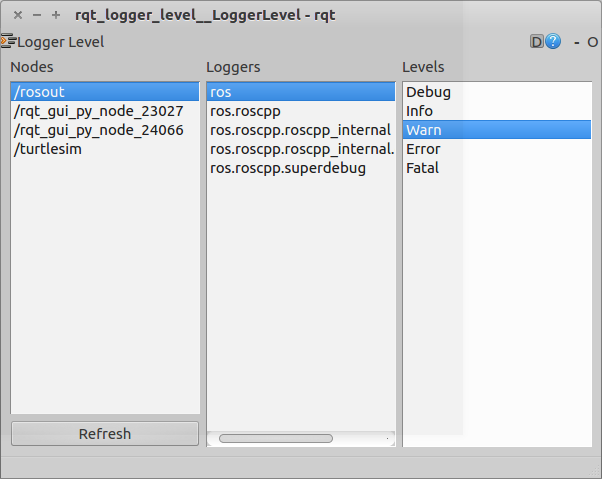
将显示级别改为Warning,然后运行如下命令,让乌龟撞墙:
rostopic pub /turtle1/cmd_vel geometry_msgs/Twist -r 1 -- '{linear: {x: 2.0, y: 0.0, z: 0.0}, angular: {x: 0.0,y: 0.0,z: 0.0}}'然后我们再看rqt_console中的信息:

可以看出显示出了警告信息。
所有的日志级别如下:
Fatal

Error

Warn

Info

Debug
其中,Debug是最低级别,Fatal是最高级别,选择一个级别后,会显示选择级别以及比他低的级别。例如,选择Warn后,会显示Debug、Info和Warn级别的信息。
roslaunch
roslaunch 通过一个启动文件来启动节点
用法如下:$ roslaunch [package] [filename.launch]
使用如下命令进入一个ros包,该例中进入beginner_tutorials
$ roscd beginner_tutorials
如果提示没有该包,参考文档创建一个ros包。运行如下命令,建立ros的环境。
$ cd ~/catkin_ws

$ source devel/setup.bash

$ roscd beginner_tutorials
然后使用如下命令创建一个启动文件目录:
$ mkdir launch

$ cd launch
事实上,不用单独建立个目录来存储启动文件,启动文件可以存放在包目录下的任何位置,ros会自动寻找他,不过为便于文件组织,还是单独创建一个目录比较好。
然后创建一个启动文件,文件名为:turtlemimic.launch,内容如下:
<launch>

  <group ns="turtlesim1">

    <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

  </group>

  <group ns="turtlesim2">

    <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

  </group>

  <node pkg="turtlesim" name="mimic" type="mimic">

    <remap from="input" to="turtlesim1/turtle1"/>

    <remap from="output" to="turtlesim2/turtle1"/>

  </node>

</launch>
从启动文件的标签可以看出,该文件采用的xml语法,有两个group和一个node,其中,两个group都有一个ns的标签指定命名空间(namespace)为turtlesim1和turtlesim2,两个group中各有一个node,node的名字(name)为sim。这样可以让我们同时启动两个仿真器而没有命名冲突。然后,我们定义了一个模拟(mimic)节点,该节点有输入输出主题,输入和输出分别被重映射到turtlesim1 和 turtlesim2,该重命名会让turtlesim2模拟turtlesim1(将turtlesim1的输出直接给turtlesim2)。
然后我们采用roslaunch来启动该文件。$ roslaunch beginner_tutorials turtlemimic.launch
输出如下:
started roslaunch server http://UAVlab1:36470/

SUMMARY

========

PARAMETERS

 * /rosdistro: kinetic

 * /rosversion: 1.12.14

NODES

  /

    mimic (turtlesim/mimic)

  /turtlesim1/

    sim (turtlesim/turtlesim_node)

  /turtlesim2/

    sim (turtlesim/turtlesim_node)

ROS_MASTER_URI=http://localhost:11311

process[turtlesim1/sim-1]: started with pid [4107]

process[turtlesim2/sim-2]: started with pid [4108]

process[mimic-3]: started with pid [4109]
可以看出来,运行了三个节点,分别为/mimic,/turtlesim1/sim和/turtlesim2/sim。
并出现了两个小乌龟:
我们再启动一个新终端,在其中发布消息让turtlesim1中的乌龟开始移动:
$ rostopic pub /turtlesim1/turtle1/cmd_vel geometry_msgs/Twist -r 1 -- '[2.0, 0.0, 0.0]' '[0.0, 0.0, -1.8]'
可以看出来两个窗口里的小乌龟都开始移动:
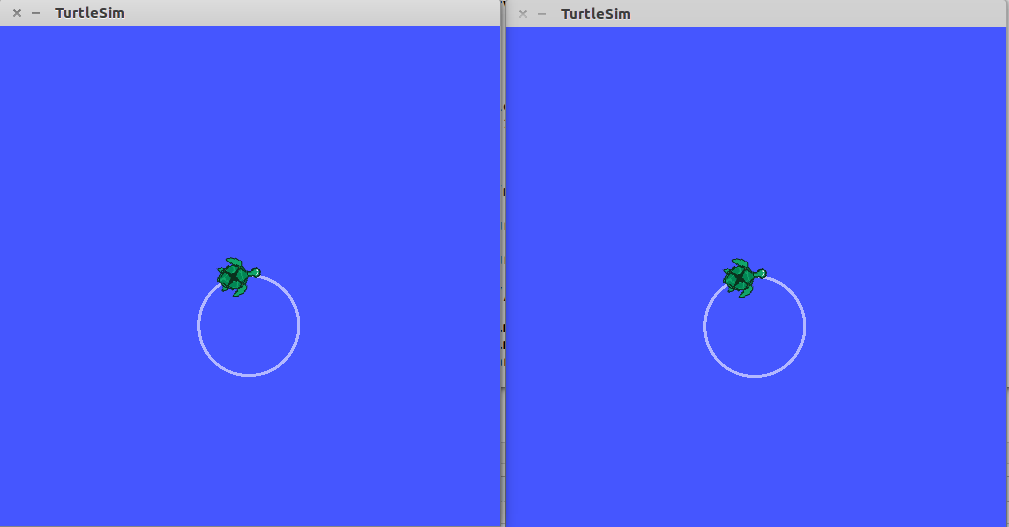
可以看出来其中的消息传递:

/mimic节点起到了消息转发的作用。
ROS学习笔记8-rqt_console和roslaunch的更多相关文章
- ROS学习笔记(二) :使用roslaunch
目录 roslaunch roslaunch的使用 以turtlesim为例 roslaunch roslaunch是ros自带的一个库,使用roslaunch可以同时运行多个节点,通过编写launc ...
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- ROS学习笔记八:基于Qt搭建ROS开发环境
1 前言 本文介绍一种Qt下进行ROS开发的完美方案,使用的是ros-industrial的Levi-Armstrong在2015年12月开发的一个Qt插件ros_qtc_plugin,这个插件使得Q ...
- ROS学习笔记1-引言
该学习笔记参考ROS官方wiki的内容,见:http://wiki.ros.org/ROS/Introduction 什么是ROSROS的全称是Robot Operating System,即机器人操 ...
- ROS学习笔记
创建ros工作环境: mkdir -p ~/catkin_ws/src //建立项目目录,同时生成src文件夹 cd ~/catkin_ws/ //进入项目目录 catkin_make //编译项目, ...
- ROS学习笔记十二:使用gazebo在ROS中仿真
想要在ROS系统中对我们的机器人进行仿真,需要使用gazebo. gazebo是一种适用于复杂室内多机器人和室外环境的仿真环境.它能够在三维环境中对多个机器人.传感器及物体进行仿真,产生实际传感器反馈 ...
- ROS学习笔记(二)
===================================================== QT工具箱sudo apt-get install ros-kinetic-rqtsudo ...
- ros学习笔记 - 深度传感器转换成激光数据(hector_slam)
前提条件:1,确保读者已经安装了kinect或者其他深度摄像头的驱动,如果未安装,可以直接在网盘下载:http://pan.baidu.com/s/1hqHB10w 提取密码:wrmn 利用深度相机仿 ...
- ROS学习笔记(一) : 入门之基本概念
目录 基本概念 1. Package 2. Repositories 3. Computation Graph 4. Node 5. Master 6. Message 7. Topic 8. Ser ...
随机推荐
- Python3.5学习之旅——day6
面向对象编程的学习 一.定义 首先跟大家介绍一位资深的程序员前辈说过的编程心得: 1.写重复代码是非常不好且低级的行为 2.完成的代码需要经常变更 所以根据以上两个心得,我们可以知道写的代码一定要遵循 ...
- 记录我对'我们有成熟的时间复杂度为O(n)的算法得到数组中任意第k大的数'的误解
这篇博客记录我对剑指offer第2版"面试题39:数组中出现次数超过一半的数字"题解1的一句话的一个小误解,以及汇总一下涉及partition算法的相关题目. 在剑指offer第2 ...
- 5_6 团体队列(UVa540)<queue与STL其他容器的综合运用>
先给出T个团体,并给出每个团体有多少人和每个人的编号,然后所有团体一起排队,排成一条大队列,排队的原则是,一个成员加入,如果这个成员所在的团体已经有人在排队了,那么他就加到他所在团体的最后面,而不是整 ...
- 201771010135杨蓉庆 《面对对象程序设计(java)》第九周学习总结
第7章 异常.日志.断言和调试 1.实验目的与要求 (1) 掌握java异常处理技术: (2) 了解断言的用法: (3) 了解日志的用途: (4) 掌握程序基础调试技巧: 一.理论知识 1.异常:在程 ...
- 九、Appium-python-UI自动化之通过text定位
1.通过xpath定位text xpath路径为://android.widget.EditText[@text='请输入包含街道的完整地址'] 2.通过AndroidUIAutomator # 这个 ...
- java里判断字符串是否为数字类型的方法
String type = "数字类型";if(StringUtils.isNotBlank(value)){ //区分正负数 if(value.startsWith(" ...
- Python基础入门语法1
PY的交换值的方法 x.y = y.x PY既具有动态脚本的特性,又有面向对象的特性 PY的缺点: 编译型的语言(C++,C):通过编译器进行编译成机器码,越接近底层,开发效率低 解释型代码:PY和J ...
- Python之字符
关于字符的常用操作:(字符为不可变长度的类型,故不能“增”.“删”等改变长度的操作) 1.改:改变字符串中的某个值.但为浅改变: name = "Python3.5" print( ...
- DataTable和实体类之间的转换
using System; using System.Collections.Generic; using System.Data; using System.Linq; using System.R ...
- java课后问题解答
1.当有多个嵌套的try…catch…finally时,要特别注意finally的执行时机 答:当有多层嵌套的finally时,异常在不同的层次抛出 ,在不同的位 置抛出,可能会导致不同的finall ...