
自动驾驶运动规划-Dubins曲线
1、Simple Car模型
如下图所示,Simple Car模型是一个表达车辆运动的简易模型。Simple Car模型将车辆看做平面上的刚体运动,刚体的原点位于车辆后轮的中心;x轴沿着车辆主轴方向,与车辆运动方向相同;车辆在任意一个时刻的姿态可以表述为(x, y, )。车辆的运动速度为s;方向盘的转角为
,它与前轮的转角相同;前轮和后轮中心的距离为L;如果方向角的转角固定,车辆会在原地转圈,转圈的半径为
。
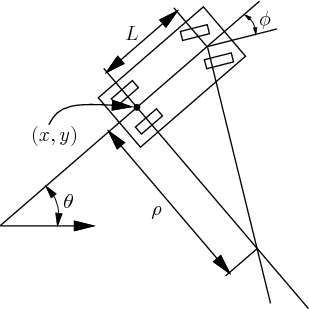
在一个很短的时间内,可以认为车辆沿着后轮指向的方向前进,当
趋于0时,有:
根据数学定义:
将2) 和3)代入1)中,得到:
显然,和
是5)式的一个解,两侧乘以速度s等式仍然满足。因此有:
用表示车辆前进的距离,则有:
根据三角几何,有:
将9)式代入8)式,得到:
8)式两侧同除以dt, 并根据,得到:
至此得到了车辆的运动模型(Motion Model)。
然后引入Action变量,假设车辆运动速度s和方向盘转角由Action变量
和
指定,得到:
2、Dubins曲线
假设车辆按照常量速度运行: ,最大转向角度为
,最小转弯半径
,起点为
, 终点为
,我们目标是求解从起
点到终点
的最短行驶距离。求解最短距离的过程就是优化如下Cost的过程。
是到达
所需的时间,
,当
不可达时,
。
由于速度是恒定的,根据前面提到的车辆的运动模型:
其中:。将13)和14)代入12),可看到,最短行驶距离只与时间
有关。
令S为车辆直行的Motion Primitive,L和R分别为车辆左转和右转的Motion Primitive,可以证明,任意起点到终点的Dubins最短路径可以由不超过三个Motion Primitives构成。由三个Motion Primitives构成的序列称为一个Word。由于两个连续的、相同的Motion Primitive可以合并为一个Motion Primitive,因此所有可能的Word有10中组合,Dubins证明最优的Word组合只能是如下6个组合之一:
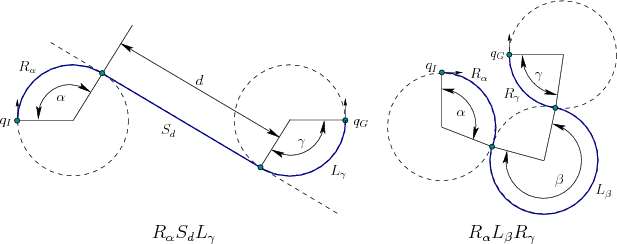
其中,,
,这里注意,
大于
,如果小于
,一定有其它的序列优于该序列。
3、Dubins计算过程推导
3.1 基于向量的切点计算
假设两个最小转弯半径构成的Circle为 和
,半径分别为
和
,圆心分别为
和
。
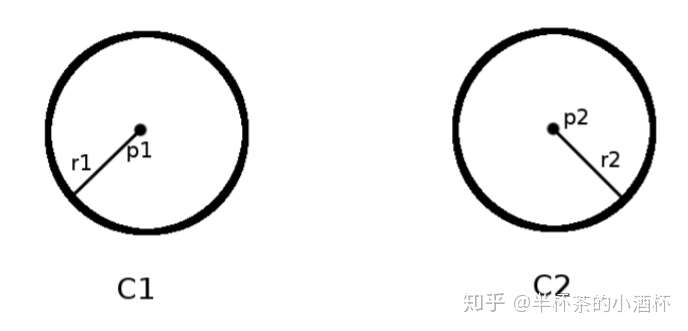
1)首先构造C1和C2的圆心到
的向量
。
2)构造C1和C2的外切线切点构成的向量。
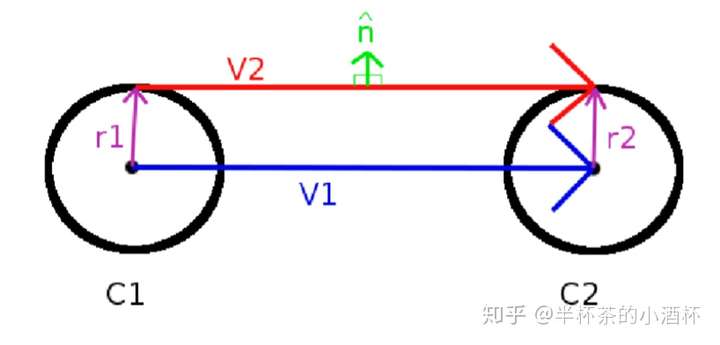
3)构造垂直于的单位法向量n,修改
的使其平行于
。
根据法向量的定义:,得到:
根据单位向量的定义:,代入上式得到:
- 16)式两侧同除以D,得到:
注意,这里实际是将向量
单位化。
根据向量点乘的数学定义:
因此:
等于向量
与法向量n的夹角的余弦。为了方便书写,定义一个常量
。
等式17)中只有n是未知数。
5)将向量旋转角度C就得到向量n。假设
,根据向量旋转的数学定义:
6)计算出n之后,就可以很方便的计算出外切线的切点和
。从C1的圆心出发,沿着向量n的方向,距离为
的位置即为切点
,
亦然。
3.2 计算CSC类型的行驶曲线
RSR、LSL、RSL、LSR是CSC类型的行驶曲线,该类型曲线首先计算两个圆的切点,然后车辆沿着最小转弯半径构成的圆周行驶到第一个圆的切点,然后直行到第二个圆的切点,再沿着最小转弯半径构成的圆周行驶到目的地。下面我们以RSR轨迹为例看看如何计算行驶曲线。
假设起点和终点
,最小转弯半径为
。然后我们计算起点和终点的圆心。
起点的圆心为:
终点的圆心为:
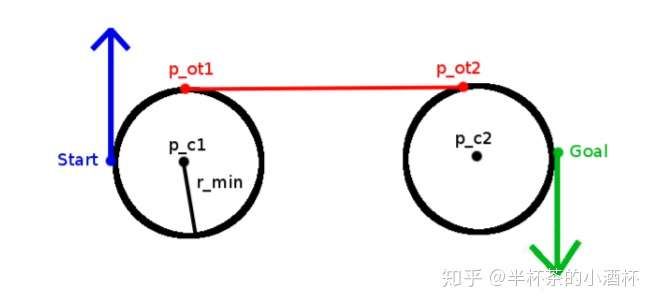
得到起点和终点的圆心之后,可以利用3.1小节的切点计算方法,得到切点和
。然后就可以得到车辆的行驶轨迹,该轨迹分为三段:start到
的圆周弧;
和
的直线距离;
到Goal的圆周弧。至此我们得到了RSR的行驶曲线。
3.3 计算CCC类型的行驶曲线
如下图所示,和
的圆心为
和
,
是与
和
相切的圆,圆心为
。
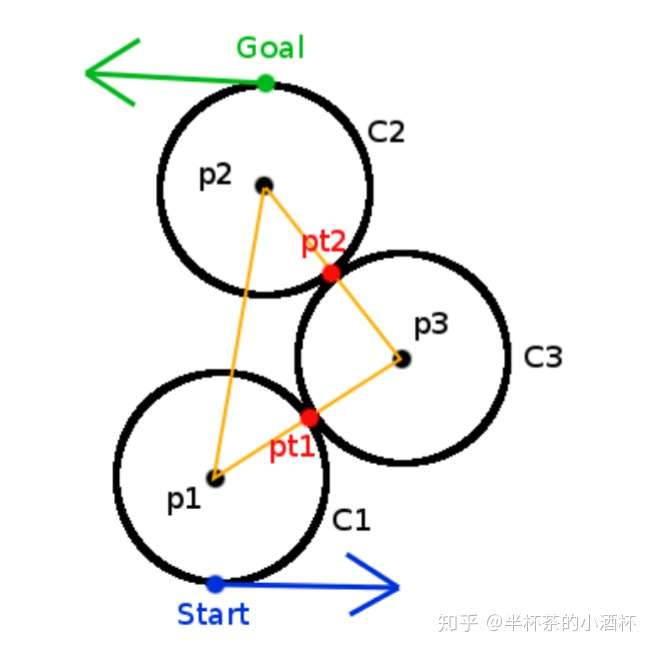
根据数学关系,可得到:
记为
与
的夹角,已知三角形的三个边的长度,根据余弦定理,有:
最终可得到:
注意此处为LRL模式时,需要加上
;为RLR模式时,
需要减去
。
然后计算和计算
就变得很容易。定义向量
,将向量缩放到
。
最后可以得到交点。按照同样的过程可以计算得到
。然后就可以得到start到
的圆周弧;
和
的圆周弧;
到Goal的圆周弧的三段轨迹组成的行驶曲线。
参考文章
1、A Comprehensive, Step-by-Step Tutorial on Computing Dubin’s Curves (https://gieseanw.files.wordpress.com/2012/10/dubins.pdf)
2、Planning Algorithm (http://planning.cs.uiuc.edu/node1.html)
转自:https://zhuanlan.zhihu.com/p/120272035
自动驾驶运动规划-Dubins曲线的更多相关文章
- 自动驾驶运动规划-Reeds Shepp曲线
自动驾驶运动规划-Reeds Shepp曲线 相比于Dubins Car只允许车辆向前运动,Reeds Shepp Car既允许车辆向前运动,也允许车辆向后运动. Reeds Shepp Car运动规 ...
- Google Waymo 2017自动驾驶安全技术报告(一)
2017年10月Google Waymo向美国交通部提交了一份43页的安全报告,报告中详细说明了Waymo如何装备和训练自动驾驶车辆,从而避免驾驶中的一般和意外情况发生.这份报告对Waymo的自动驾驶 ...
- zz自动驾驶中轨迹规划的探索和挑战
大家好,今天我们主要介绍一下轨迹规划的探索和挑战,我主要从四个方面介绍: 轨迹规划的概念 决策 横向规划 纵向规划 轨迹规划的概念: 轨迹规划的核心就是要解决车辆该怎么走的问题.比如我们知道了附近有行 ...
- <转载> 从算法上解读自动驾驶是如何实现的?
科技新闻小鹏汽车2016-03-28 10:42 [摘要]车辆路径规划问题中路网模型.路径规划算法和交通信息的智能预测为关键点. 由于驾驶员的驾驶工作繁重,同时随着汽车拥有量的增加,非职业驾驶员的数 ...
- 自动驾驶缺人才?听听David Silver怎么说!
如今自动驾驶在全球范围内的发展势头愈发“凶猛”,该领域人才也一度被视为“香饽饽”. 即使在美国,自动驾驶工程师的起薪也已经突破了25万美元,我国‘“开价”之高更是令人咋舌. 人才.人才.还是人才!重要 ...
- zz自动驾驶复杂环境下高精度定位技术
今天为大家分享下,自动驾驶在复杂环境下的高精度定位技术. 定位/导航负责实时提供载体的运动信息,包括载体的:位置.速度.姿态.加速度.角速度等信息. 自动驾驶对定位系统的基本要求: 1. 高精度:达到 ...
- zz高精地图和定位在自动驾驶的应用
本次分享聚焦于高精地图在自动驾驶中的应用,主要分为以下两部分: 1. 高精地图 High Definition Map 拓扑地图 Topological Map / Road Graph 3D栅格地图 ...
- Reeds-Shepp曲线和Dubins曲线
转载:https://www.cnblogs.com/huyanan/articles/6243694.html 什么是Reeds-Shepp曲线? 想象你下班开车回家,到了小区后想把车停 ...
- 第三期 第三期 搜索——1.运动规划(motion_planing)
运动规划的根本问题在于机器人可能存在于一个这样的世界中, 它可能想找到一条到达这个目标的路径,那么就需要指定一个到达那里的计划, 自动驾驶汽车也会遇到这个问题.他可能处于高速公路的附近的街道网络中,他 ...
随机推荐
- 2020.10.20 利用POST请求模拟登录知乎
前两天学习了Python的requests模块的相关内容,对于用GET和PSOT请求访问网页以抓取需要的内容有了初步的了解,想要再从一些复杂的网站积累些经验.最开始我采用最简单的get(url)方法想 ...
- git--新建分支&提交代码
本地文件都删除后,本地分支也随之被删除了: 重新clone:git clone - (-为代码在git上的地址,不同协议会有不同形式的地址,例如:HTTPS.SSH,我用HTTPS) 进入克隆完成的代 ...
- 关于电脑上已安装SqlServer2005再安装SqlServer23008r2的处理情况
安装SqlServer2008r2可参考这个回答,带图很详细 https://xinzhi.wenda.so.com/a/1518683577611182 1.先修改2005注册表.win+R打开运 ...
- Flume介绍安装使用
APache Flume官网:http://flume.apache.org/releases/content/1.9.0/FlumeUserGuide.html#memory-channel 目录 ...
- 理解并手写 call() 函数
手写自己的call,我们要先通过call的使用,了解都需要完成些什么功能? call()进行了调用,是个方法,已知是建立在原型上的,使用了多个参数(绑定的对象+传递的参数). 我们把手写的函数起名为m ...
- AE功能扩展一
1.添加栅格影像 基本思路:声明栅格工作空间→创建栅格数据集对象→创建金字塔→声明图层对象→刷新地图控件 private void AddBaseMap(string filepath) { IWor ...
- JVM基本概念
JVM基础概念 什么是JVM JVM:Java virtual machine,Java虚拟机,它是一种规范.是虚构出来的一台计算机.它可以将二进制字节码根据不同的操作系统转为当前操作系统识别的的字节 ...
- Java基础——final、static关键字
final关键字是最终的意思,可以修饰成员方法.成员变量.类 特点: 1.修饰方法:表示该方法是最终方法,不能被重写 2.修饰变量:表示变量是常量,不能再次被赋值 3.修饰类:表示类是最终类,不能被继 ...
- wms、wmts、wfs等地图服务区别
OGC OGC 全称是开放地理空间信息联盟(Open Geospatial Consortium),是一个非盈利的国际标准组织,它制定了数据和服务的一系列标准,GIS厂商按照这个标准进行开发可 ...
- 详解数据库三种删除方法: delete drop truncate
Delete Delete :删除数据表中的行(可以删除某一行,也可以在不删除数据表的情况下删除所有行). 删除某一行:Delete from 数据表名称 where 列名称=值: 删除所有行:Del ...