
自动驾驶运动规划-Reeds Shepp曲线
自动驾驶运动规划-Reeds Shepp曲线
相比于Dubins Car只允许车辆向前运动,Reeds Shepp Car既允许车辆向前运动,也允许车辆向后运动。
Reeds Shepp Car运动规划
1、车辆模型
车辆运动模型仍然采用Simple Car Model,但增加对车辆运动方向的描述,运动方程如下:
其中,,
。当
时,表示车辆向前运动;
时,表示车辆向后运动。
2、Reeds-Shepp Car
J Reeds和L Shepp证明Reeds Shepp Car从起点到终点
的最短路径一定是下面的word的其中之一。word中的"|"表示车辆运动朝向由正向转为反向或者由反向转为正向。
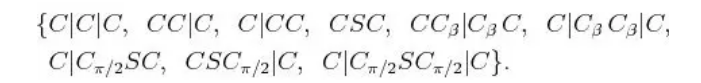 图片来源:Planning Algorithm,http://planning.cs.uiuc.edu/node822.html
每个word都由,
,
,
,
,
这六种primitives组成,其中
表示车辆左转前进;
表示车辆左转后退;
表示车辆右转前进;
表示车辆右转后退;
表示车辆直行前进;
表示车辆直行后退。
Reeds and Shepp曲线的word所有组合不超过48种,所有的组合一一枚举如下:
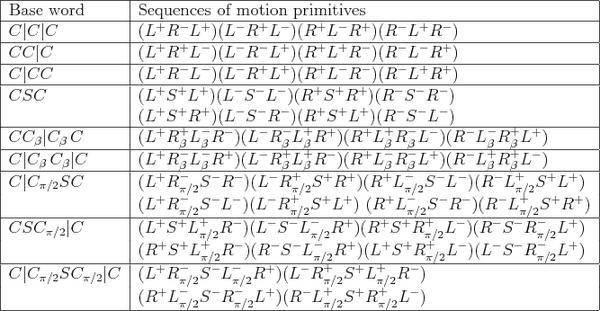
图片来源:Planning Algorithm,http://planning.cs.uiuc.edu/node822.html
3、计算优化
3.1 位置姿态统一化
车辆的起点和终点的位置姿态是难以穷举的,所以一般在计算之前,会将车辆的姿态归一化:
起始姿态:;
目标姿态:;其中,
车辆的转弯半径: r = 1;
假设车辆的初始姿态为,目标姿态
,车辆的转向半径为r =
,如何实现姿态的归一化呢,实际上归一化的过程就是向量的平移和旋转过程。归一化:为了方便起见Reeds-Shepp中最小转向半径强制设置为1,如果车辆的实际最小转向半径不是1,可也通过适当放缩终点坐标来计算该曲线。比如如果一个车辆的最小转向半径为10,终点坐标为x,y,如果我们在计算曲线的时候将终点设为x/10,y/10,计算所得路径放大10倍曲线的转向半径就是10,终点也是x,y,所得曲线就是我们所期望曲线。
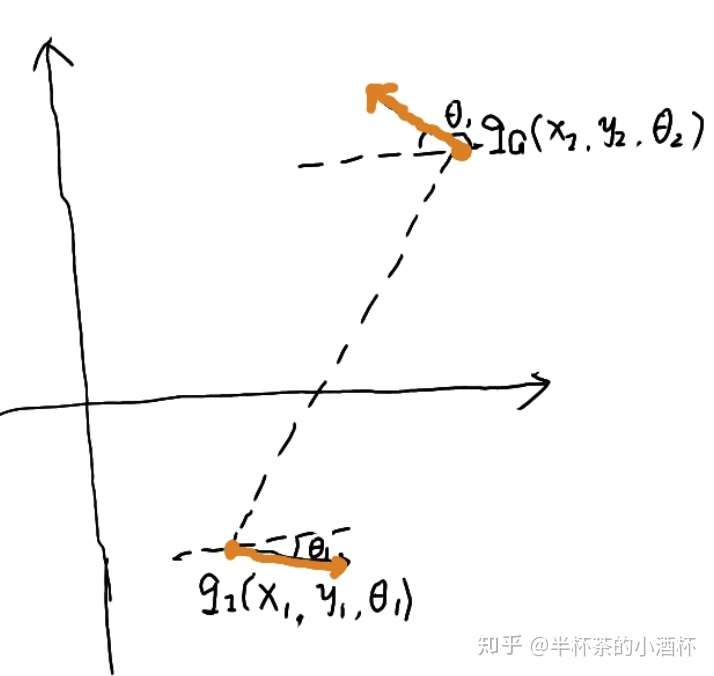
首先将向量平移到坐标原点(0,0)。平移
到O(0, 0),平移向量为
;对
应用同样的平移向量:
,最后得到平移后的向量:
应用旋转矩阵,将车辆的起点朝向转到x轴正向:
旋转之后,目标位置朝向更新为。
将车辆转向半径缩放到1,于是最终得到车辆运动的起始姿态:
目标姿态:
代码如下:
double x1 = s1->getX(), y1 = s1->getY(), th1 = s1->getYaw();

double x2 = s2->getX(), y2 = s2->getY(), th2 = s2->getYaw();

double dx = x2 - x1, dy = y2 - y1, c = cos(th1), s = sin(th1);

double x = c * dx + s * dy, y = -s * dx + c * dy, phi = th2 - th1;

return ::reedsShepp(x / rho_, y / rho_, phi)
3.2 利用对称关系降低求解复杂度
Reeds Shepp曲线有48种组合,编程时一一编码计算比较麻烦,因此可以利用其对称性降低求解工作量。
以转向不同的CSC类型为例,它包含4种曲线类型:、
、
、
,我们只需要编码推导得到
的计算过程,其它几种直接可以通过对称性关系得到车辆运动路径。
给定车辆起始姿态,目标姿态
,可以得到
的运动路径如下:
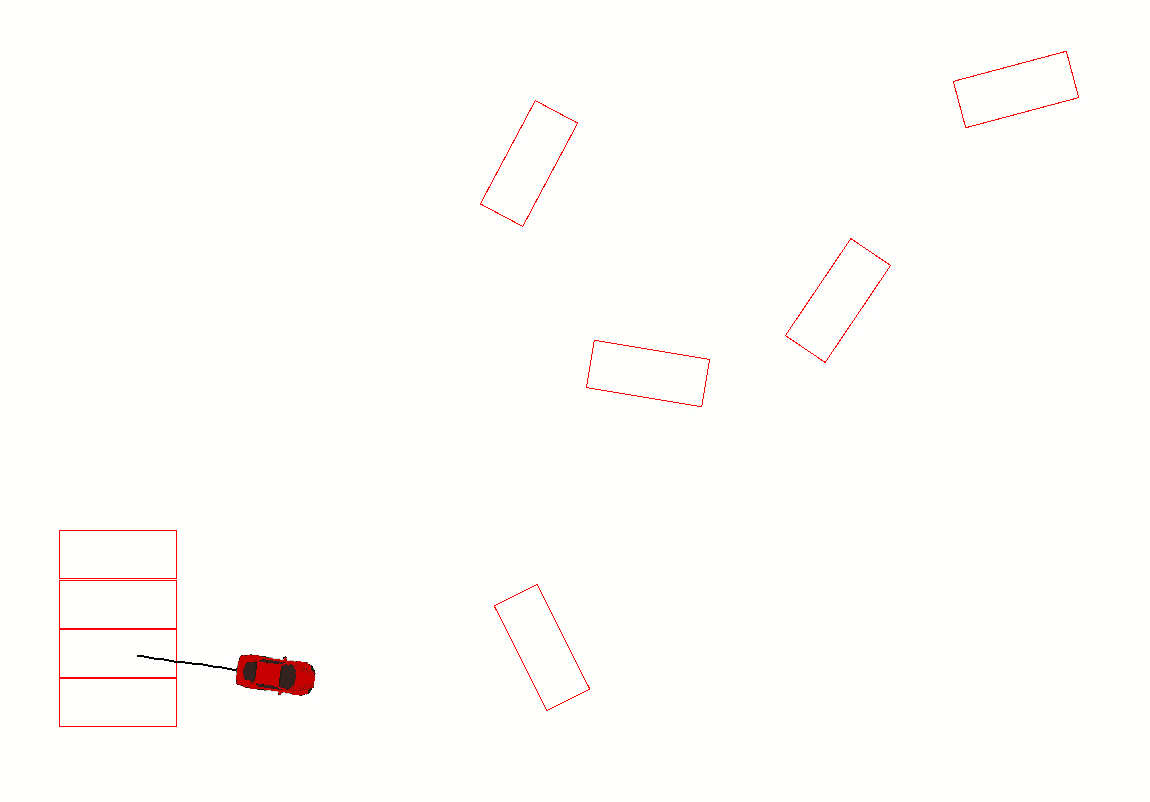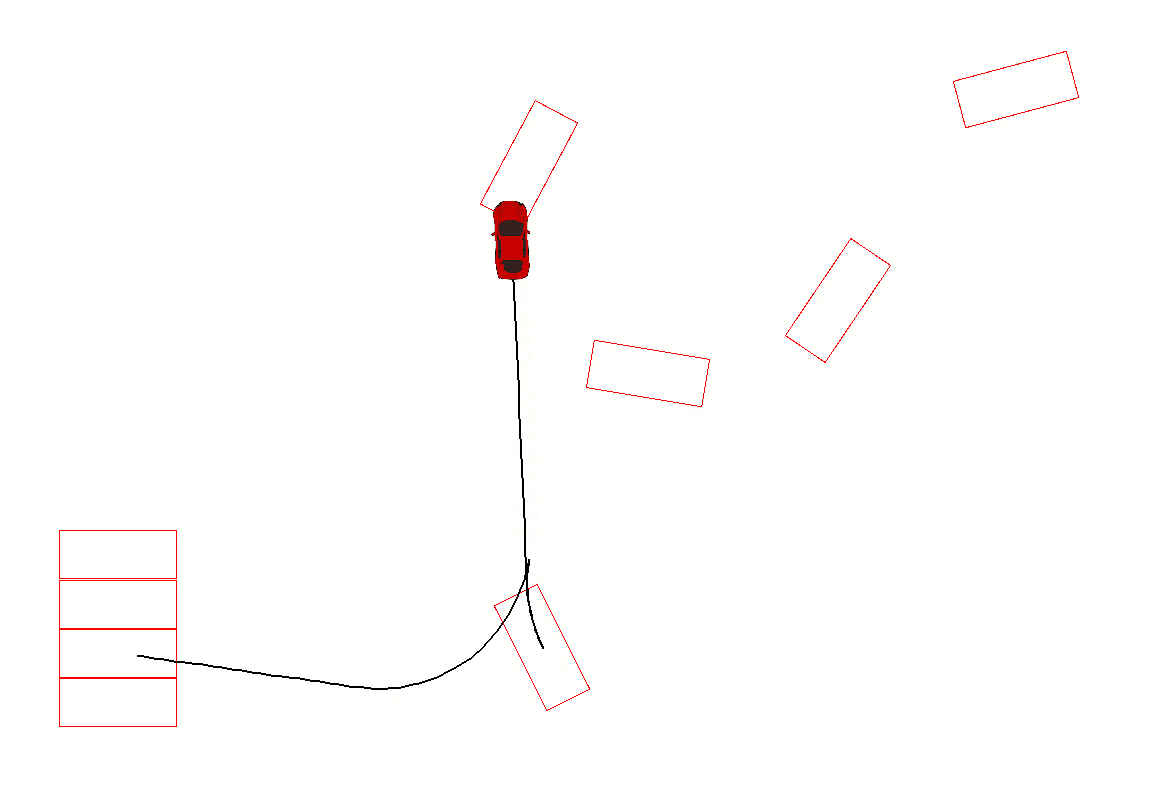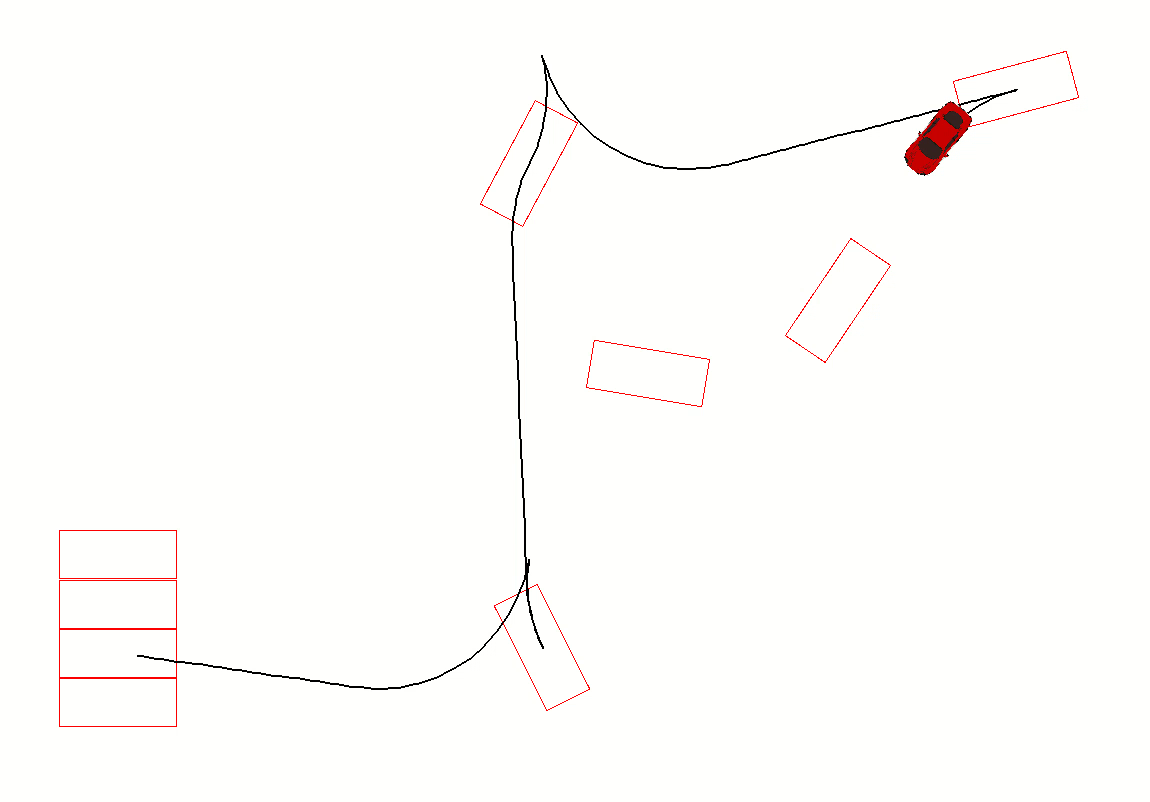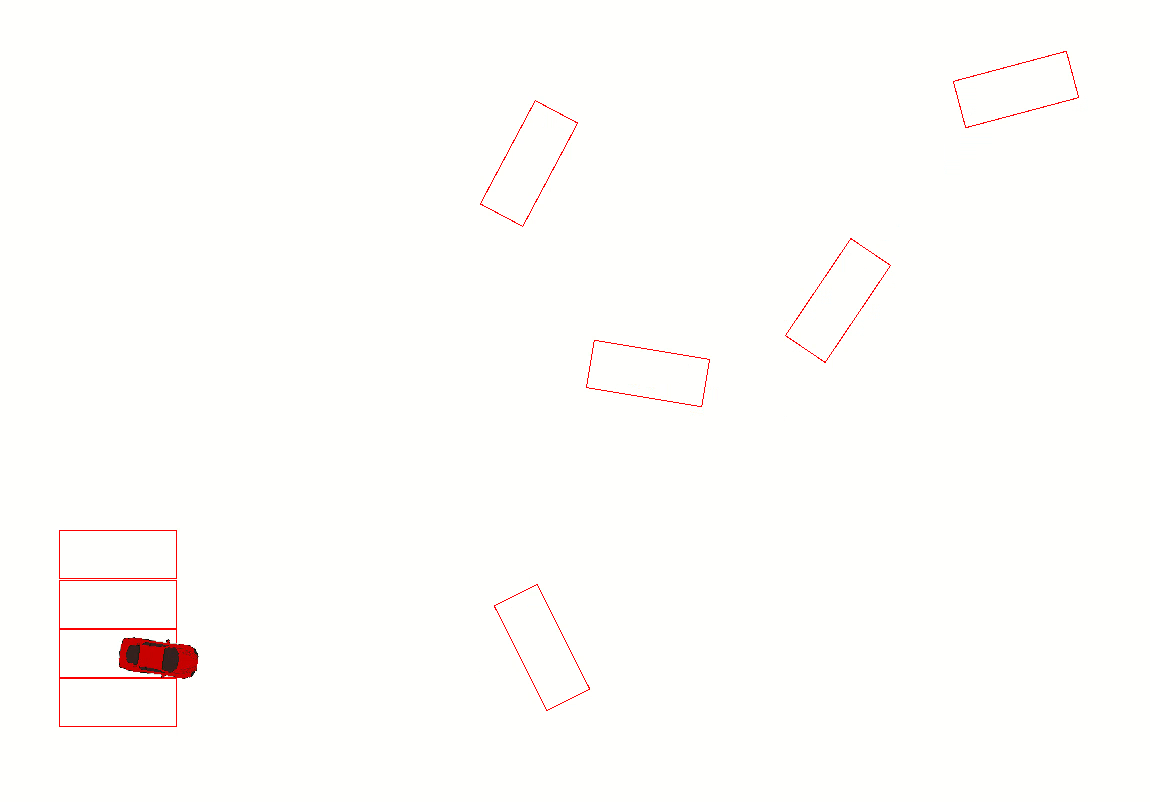
{ Steering: left        Gear: forward    distance: 0.63 }

{ Steering: straight    Gear: forward    distance: 4.02 }

{ Steering: right        Gear: forward    distance: 0.11 }
对应的效果如下:
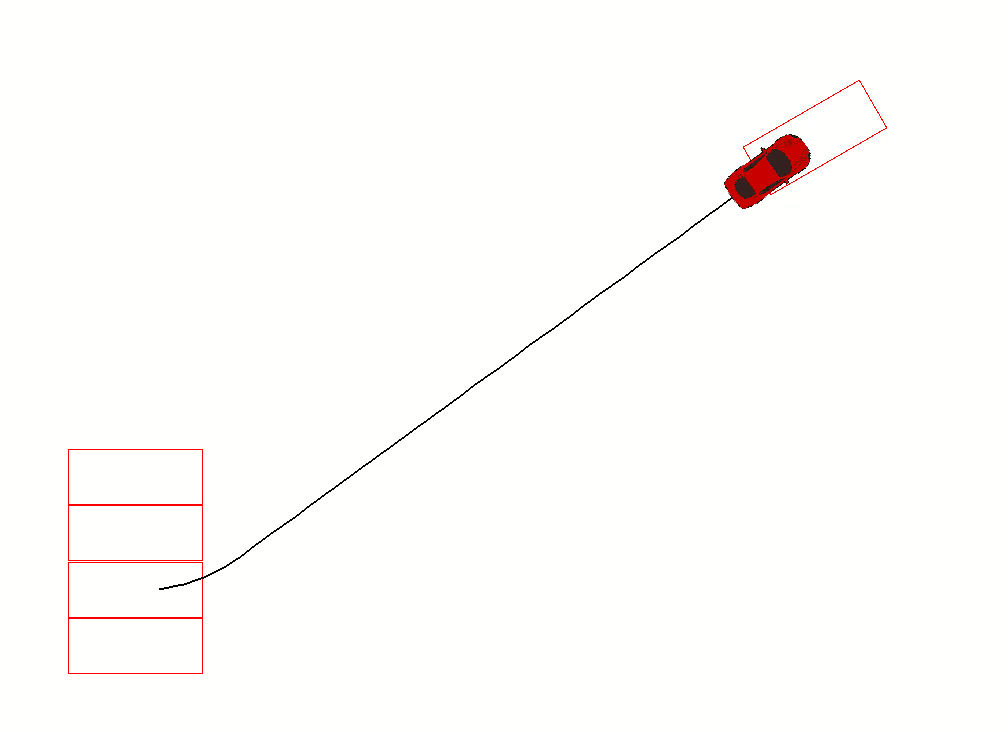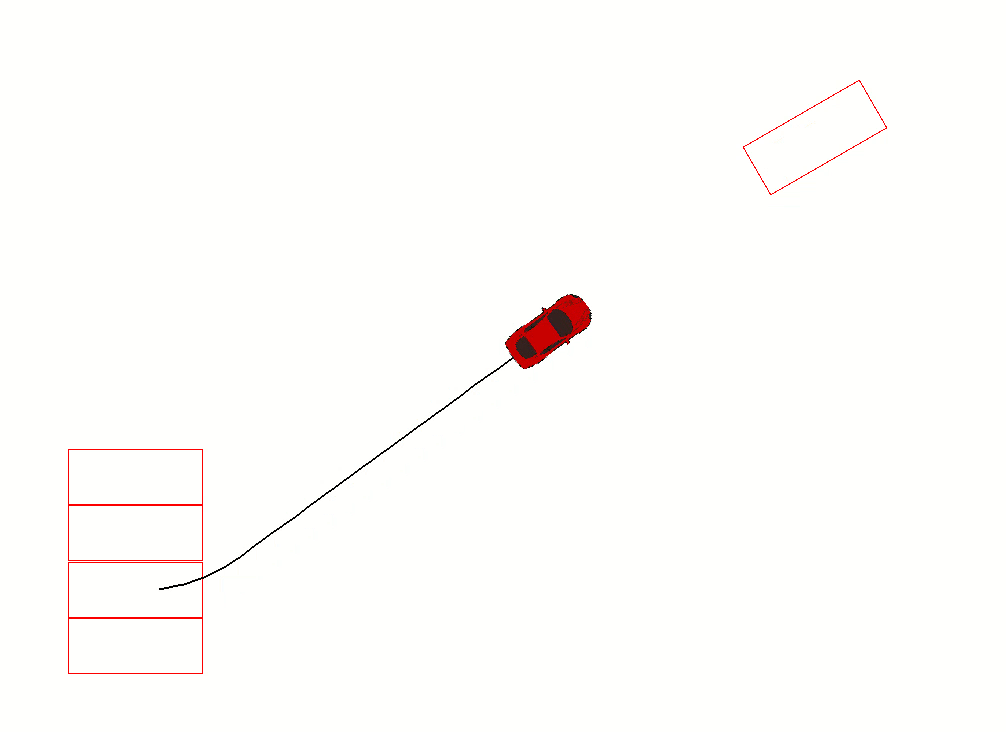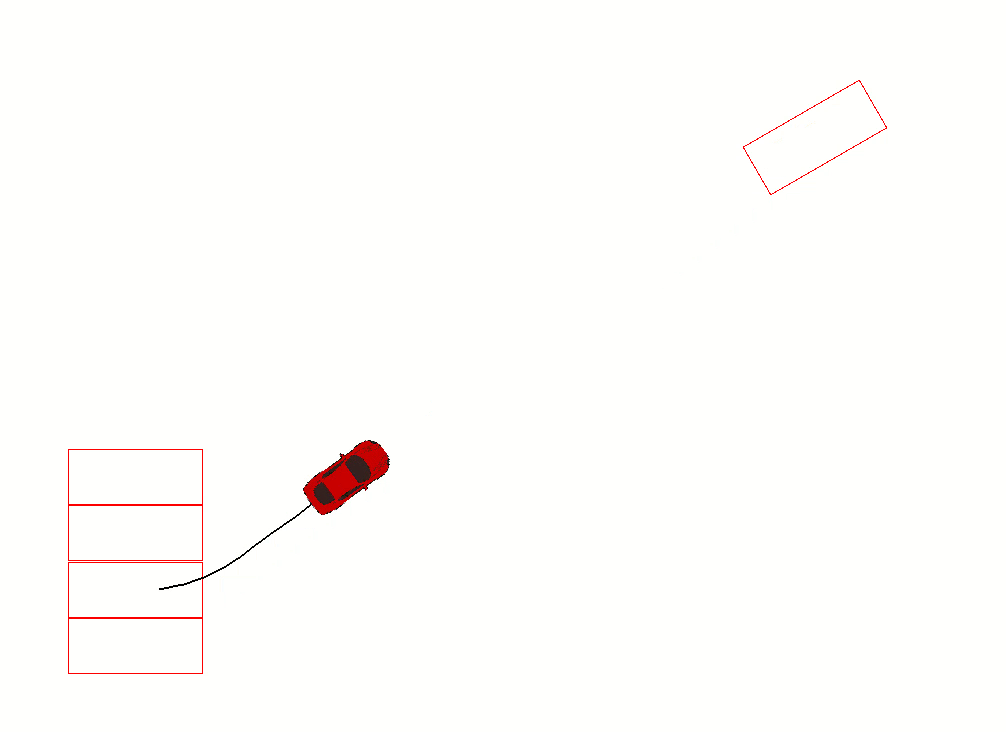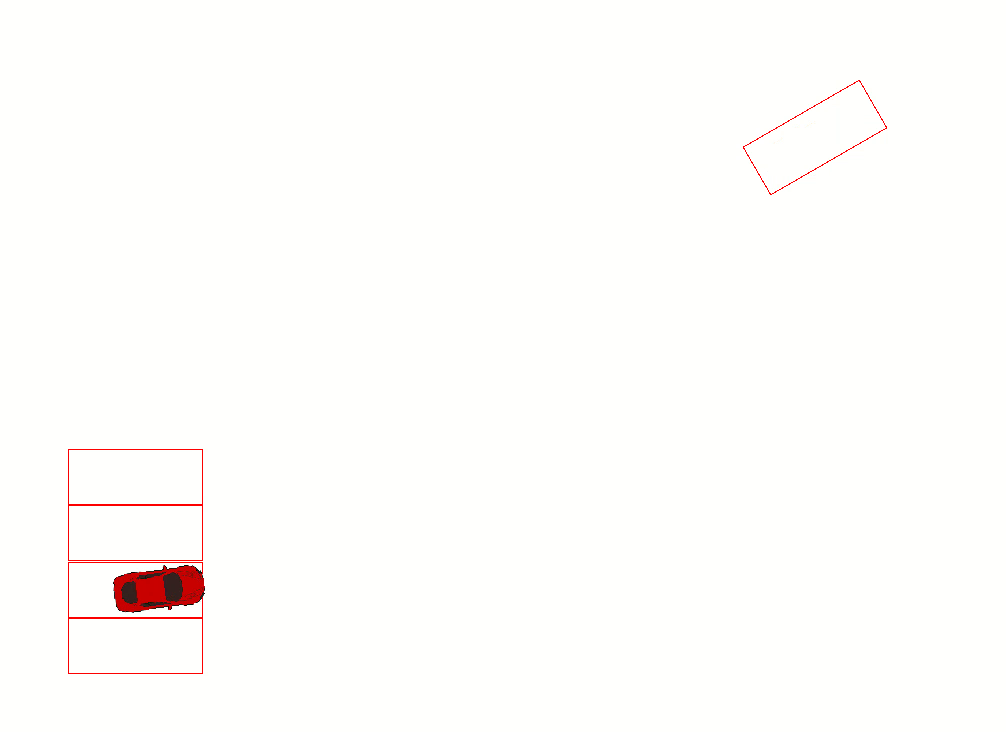
L^{+}S^{+}R^{+}
下面看看利用对称性求解其它几种路径的方法。
3.2.1 timefilp对称性
假设我们推导出从起始姿态达到目标姿态
的路径计算方法:
path = calc_path(,
,
,
,
,
)
利用对称性,将目标Pose修改为,代入同样的Path计算函数:
path = calc_path(,
,
, -
,
, -
)
就得到从到
的
类型的运动路径。
计算出的的车辆运动路径如下:
{ Steering: left        Gear: backward    distance: -2.85 }

{ Steering: straight    Gear: backward    distance: 4.02 }

{ Steering: right        Gear: backward    distance: -2.32 }
下面是车辆的运动效果,一路倒车进入另一个车位。
3.2.2 reflect对称性
将目标姿态修改为,代入同样的Path计算函数:
path = calc_path(,
,
,
, -
, -
)
就得到从到
的
类型的运动路径。
计算出的的车辆运动路径如下:
{ Steering: right        Gear: forward    distance: -0.56 }

{ Steering: straight    Gear: forward    distance: 5.28 }

{ Steering: left        Gear: forward    distance: -0.03 }
下面是车辆先右转、再直行、再左转从一个车位进入另一个车位的运动效果。
R^{+}S^{+}L^{+}类型曲线
3.2.3 timeflip + reflect
结合timeflip对称性和reflect对称性,将目标姿态修改为,代入同样的Path计算函数:
path = calc_path(,
,
, -
, -
,
)
就得到从到
的
类型的运动路径。
计算出的的车辆运动路径如下:
{ Steering: right    Gear: backward    distance: -1.86 }

{ Steering: straight    Gear: backward    distance: 5.28 }

{ Steering: left    Gear: backward    distance: -2.38 }
下面是车辆先右转、再直行、再左转,全程倒车从一个车位进入另一个车位的运动效果。
R^{-}S^{-}L^{-}类型曲线
通过对称性,48种不同的Reeds Shepp曲线通过不超过12个函数就可以得到全部运动路径。
参考链接
1、Optimal paths for a car that goes both forwards and backwards, J Reeds, L Shepp - Pacific journal of mathematics, 1990
2、OMPL的Reeds Sheep实现代码。(https://ompl.kavrakilab.org/ReedsSheppStateSpace_8cpp_source.html)
3、Reeds Sheep的Python代码实现。(https://github.com/nathanlct/reeds-shepp-curves/blob/master/reeds_shepp.py)
转自:https://zhuanlan.zhihu.com/p/122544884
自动驾驶运动规划-Reeds Shepp曲线的更多相关文章
- 自动驾驶运动规划-Dubins曲线
1.Simple Car模型 如下图所示,Simple Car模型是一个表达车辆运动的简易模型.Simple Car模型将车辆看做平面上的刚体运动,刚体的原点位于车辆后轮的中心:x轴沿着车辆主轴方向, ...
- Google Waymo 2017自动驾驶安全技术报告(一)
2017年10月Google Waymo向美国交通部提交了一份43页的安全报告,报告中详细说明了Waymo如何装备和训练自动驾驶车辆,从而避免驾驶中的一般和意外情况发生.这份报告对Waymo的自动驾驶 ...
- zz自动驾驶中轨迹规划的探索和挑战
大家好,今天我们主要介绍一下轨迹规划的探索和挑战,我主要从四个方面介绍: 轨迹规划的概念 决策 横向规划 纵向规划 轨迹规划的概念: 轨迹规划的核心就是要解决车辆该怎么走的问题.比如我们知道了附近有行 ...
- <转载> 从算法上解读自动驾驶是如何实现的?
科技新闻小鹏汽车2016-03-28 10:42 [摘要]车辆路径规划问题中路网模型.路径规划算法和交通信息的智能预测为关键点. 由于驾驶员的驾驶工作繁重,同时随着汽车拥有量的增加,非职业驾驶员的数 ...
- 自动驾驶缺人才?听听David Silver怎么说!
如今自动驾驶在全球范围内的发展势头愈发“凶猛”,该领域人才也一度被视为“香饽饽”. 即使在美国,自动驾驶工程师的起薪也已经突破了25万美元,我国‘“开价”之高更是令人咋舌. 人才.人才.还是人才!重要 ...
- zz自动驾驶复杂环境下高精度定位技术
今天为大家分享下,自动驾驶在复杂环境下的高精度定位技术. 定位/导航负责实时提供载体的运动信息,包括载体的:位置.速度.姿态.加速度.角速度等信息. 自动驾驶对定位系统的基本要求: 1. 高精度:达到 ...
- zz高精地图和定位在自动驾驶的应用
本次分享聚焦于高精地图在自动驾驶中的应用,主要分为以下两部分: 1. 高精地图 High Definition Map 拓扑地图 Topological Map / Road Graph 3D栅格地图 ...
- 第三期 第三期 搜索——1.运动规划(motion_planing)
运动规划的根本问题在于机器人可能存在于一个这样的世界中, 它可能想找到一条到达这个目标的路径,那么就需要指定一个到达那里的计划, 自动驾驶汽车也会遇到这个问题.他可能处于高速公路的附近的街道网络中,他 ...
- 自动驾驶研究回顾:CVPR 2019摘要
我们相信开发自动驾驶技术是我们这个时代最大的工程挑战之一,行业和研究团体之间的合作将扮演重要角色.由于这个原因,我们一直在通过参加学术会议,以及最近推出的自动驾驶数据集和基于语义地图的3D对象检测的K ...
随机推荐
- C# lambda 表达式 和=>的含义
函数式编程 函数式编程(英語:functional programming)或称函数程序设计.泛函编程,是一种编程范式,它将电脑运算视为函数运算,并且避免使用程式状态以及易变物件.其中,λ演算为该语言 ...
- 【Azure API 管理】使用APIM进行XML内容读取时遇见的诡异错误 Expression evaluation failed. Object reference not set to an instance of an object.
问题描述 使用APIM,在 Inbound 中对请求的Body内容进行解析.客户端请求所传递的Request Body为XML格式,需要从Request Body中解析出多个(Element)节点值, ...
- JZ-062-二叉查找树的第 K 个结点
二叉查找树的第 K 个结点 题目描述 给定一棵二叉搜索树,请找出其中的第k小的结点. 题目链接: 二叉查找树的第 K 个结点 代码 /** * 标题:二叉查找树的第 K 个结点 * 题目描述 * 给定 ...
- LeetCode-061-旋转链表
旋转链表 题目描述:给你一个链表的头节点 head ,旋转链表,将链表每个节点向右移动 k 个位置. 示例说明请见LeetCode官网. 来源:力扣(LeetCode) 链接:https://leet ...
- .net core 学习笔记一 Program与Startup
一.Program文件: 1.CreateWebHostBuilder(): 构建web服务2.WebHost.CreateDefaulBuilder(): 使用默认配置,包括 1.使用了Kestre ...
- SQL从零到迅速精通【实用函数(2)】
1.对查询结果进行排序 查询stu_info表中所有学生信息,并按照成绩由高到底进行排序,输入语句如下. SELECT * FROM stu_info ORDER BY s_score DESC; ...
- vivo鲁班RocketMQ平台的消息灰度方案
一.方案背景 RocketMQ(以下简称MQ)作为消息中间件在事务管理,异步解耦,削峰填谷,数据同步等应用场景中有着广泛使用.当业务系统进行灰度发布时,Dubbo与HTTP的调用可以基于业界通用的灰度 ...
- DDos攻击竟然这么恐怖,它的原理是什么?
DDOS的定义 分布式拒绝服务(DDoS:Distributed Denial of Service)攻击指借助于客户/服务器技术,将多个计算机联合起来作为攻击平台,对一个或多个目标发动DDoS攻击, ...
- laravel7 图片上传及视图显示
1:修改框架config下的文件filesystems.php中的配置: 原文件 <?php return [ /* |------------------------------------- ...
- think php 验证码
1.下载 composer require topthink/think-captcha 1.* // composer 下载 //过程 D:\PHP\phpstudy_pro\WWW\1906A\p ...