
第三期 第三期 搜索——1.运动规划(motion_planing)
运动规划的根本问题在于机器人可能存在于一个这样的世界中,
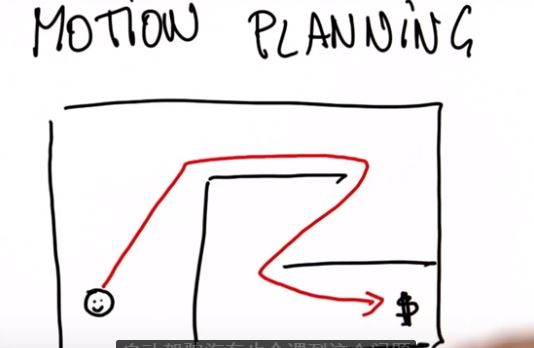
它可能想找到一条到达这个目标的路径,那么就需要指定一个到达那里的计划,
自动驾驶汽车也会遇到这个问题。他可能处于高速公路的附近的街道网络中,他必须要找到他的路径并导航到目标位置。
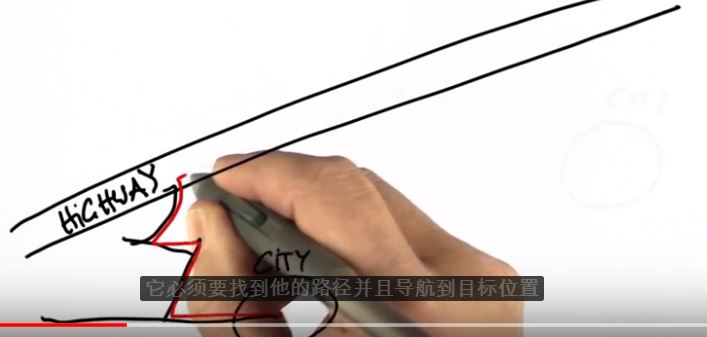
如果我们放大并且看看这个十字路口,这是我们渲染出来的最好的街道线环境。

从start出发顺着箭头直行,右转,直行,到达十字路口,现在在这里变换车道是一个冒险的方案
因为左边车道有一辆大卡车占道,一个可行的方案是在十字路直行绕着这个街区走。
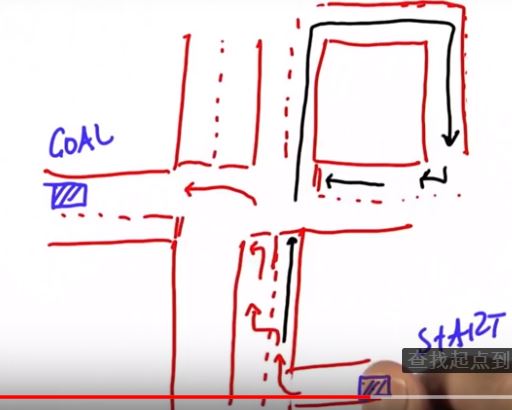
然后直道走到目标位置,查找起到到终点路径的过程称为规划,对机器人而言,常称为机器人运动规划,
今天我们将谈谈关于规划的离散方法。在哪里世界是分割成小块的。下一节课我们将谈谈使用这些方法
进行连续运动。
什么是规划问题?我们有一个世界地图,我们有一个起点和一个终点,通常我们会得到一种成本函数,
考虑成本的最简单方式是按照莫个路线行驶需要消耗的时间,我们的目标是找到最小成本路径。

第三期 第三期 搜索——1.运动规划(motion_planing)的更多相关文章
- 如何用MoveIt快速搭建机器人运动规划平台?
MoveIt = RobotGo,翻译成中文就是“机器人,走你!”所以,MoveIt的主要就是一款致力于让机器人能够自主运动及其相关技术的软件,它的所有模块都是围绕着运动规划的实现而设计的. 两个月前 ...
- Grassfire算法- 运动规划(Motion planning)
Grassfire算法: 一.概念 这个算法是做图像处理的抽骨架处理,目的是求出图像的骨架,可以想象一片与物体形状相同的草,沿其外围各点同时点火.当火势向内蔓延,向前推进的火线相遇处各点的轨迹就是中 ...
- 运动规划 (Motion Planning): MoveIt! 与 OMPL
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- 机器人运动规划中的构形空间(Configuration Space)
A key concept in motion planning is configuration space, or C-space for short. Every point in the C- ...
- MoveIt运动规划-1
按照帮助文档Setup Assistant Tutorial中的描述,用moveit_setup_assistant图形界面一步步配置机器人,最后生成机器人的配置文件保存到指定的文件夹中. 以UR5机 ...
- 运动规划 (Motion Planning): MoveIt! 与 OMPL---44
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 自动驾驶运动规划-Reeds Shepp曲线
自动驾驶运动规划-Reeds Shepp曲线 相比于Dubins Car只允许车辆向前运动,Reeds Shepp Car既允许车辆向前运动,也允许车辆向后运动. Reeds Shepp Car运动规 ...
- iOS高德地图使用-搜索,路径规划
项目中想加入地图功能,使用高德地图第三方,想要实现确定一个位置,搜索路线并且显示的方法.耗了一番功夫,总算实现了. 效果 WeChat_1462507820.jpeg 一.配置工作 1.申请key 访 ...
随机推荐
- Oracle查询表里的重复数据方法
select id from group by id having count(*) > 1 按照id分组并计数,某个id号那一组的数量超过1条则认为重复. 如何查询重复的数据 select 字 ...
- Oracle存储1.1
1.生成一个表的简单sql语句 CREATE OR REPLACE PROCEDURE proc_AutoGenerateSQL( tableName VARCHAR2 ,--参数 需要操作的表 ...
- 如何把pdf文档转化为word
在工作中常常遇到大量的pdf文档,再加工进行处理文件,特别的不方便,需要转换为WORD. 尝试如下: 使用wps自带的工具转换,提示需要是会员才能进行.否则只能进行5页以下的转换. 再想是不是又有个这 ...
- TSP
#include <iostream> #include <limits.h> #include <string.h>; using namespace std; ...
- Vue源码探究-数据绑定的实现
Vue源码探究-数据绑定的实现 本篇代码位于vue/src/core/observer/ 在总结完数据绑定实现的逻辑架构一篇后,已经对Vue的数据观察系统的角色和各自的功能有了比较透彻的了解,这一篇继 ...
- 【JZOJ3853】【NOIP2014八校联考第2场第2试9.28】帮助Bsny(help)
EVRT Bsny的书架乱成一团了,帮他一下吧! 他的书架上一共有n本书,我们定义混乱值是连续相同高度书本的段数.例如,如果书的高度是30,30,31,31,32,那么混乱值为3:30,32,32,3 ...
- Introduction to 3D Game Programming with DirectX 12 学习笔记之 --- Direct12优化
原文:Introduction to 3D Game Programming with DirectX 12 学习笔记之 --- Direct12优化 第一章:向量代数 1.向量计算的时候,使用XMV ...
- Dubbo报org.I0Itec.zkclient.exception.ZkNoNodeException异常
解决办法就是添加zkclient的jar,maven工程的话增加如下引用: <dependency> <groupId>com.github.sgroschupf< ...
- js赋值符号“=”的小例子
var obj1={x:5}; var obj2=obj1; obj1.a=obj1={x:6}; console.log(obj1.a); console.log(obj2.a); 为什么obj1. ...
- 「WC2018」即时战略
「WC2018」即时战略 考虑对于一条链:直接随便找点,然后不断问即可. 对于一个二叉树,树高logn,直接随便找点,然后不断问即可. 正解: 先随便找到一个点,问出到1的路径 然后找别的点,考虑问出 ...