
十一、S3C2440 裸机 — GPIO
11.1 GPIO 介绍
11.1.1 GPIO 管脚
GPIO 即是输入输出端口,S3C2440A 包含了 130 个多功能输入/输出口引脚并且它们为如下显示的八个端口:
- 端口 A(GPA):25 位输出端口
- 端口 B(GPB):11 位输入/输出端口
- 端口 C(GPC):16 位输入/输出端口
- 端口 D(GPD):16 位输入/输出端口
- 端口 E(GPE):16 位输入/输出端口
- 端口 F(GPF):8 位输入/输出端口
- 端口 G(GPG):16 位输入/输出端口
- 端口 H(GPH):9 位输入/输出端口
- 端口 J(GPJ):13 位输入/输出端口
GPIO 的功能即是用于 CPU 采集外设信号(INPUT),CPU 输出控制信号(OUTPUT),还有一种功能称为管脚复用功能,即是 GPIO 用于其他信号功能,比如地址,串口等共呢个,GPIO 属于 SOC 的内部外设。
GPIO 的使用需要寄存器配置。
11.1.2 GPIO 寄存器
- 端口配置寄存器:GPACON --- GPJCON,即配置输入或是输出,还是配置为第三功能
- 端口数据寄存器:GPADAT---GPJDAT,用于数据的写入或读取
- 端口上拉寄存器:GPBUP---GPJUP,端口上拉寄存器控制每个端口组的使能/禁止上拉电阻。
- 当相应位为 0 时使能引脚的上拉电阻。当为 1 时禁止上拉电阻。
- 如果使能了上拉电阻,那么上拉电阻与引脚的功能设置无关(输入、输出、DATAn、EINTn 等等)
- 杂项控制寄存器:
- 此寄存器控制睡眠模式,USB 引脚和 CLKOUT 选择的数据端口上拉电阻。
- 外部中断控制寄存器:
- 24 个外部中断由各种信号方式触发。
- EXTINT 寄存器为外部中断请求配置信号触发方式为低电平触发、高电平触发、下降沿触发、上升沿触发或双边沿触发。
- 由于每个外部中断引脚包含一个数字滤波器,中断控制可以确认请求信号是否长于 3 个时钟。
11.2 GPIO 控制 LED
11.2.1 原理图
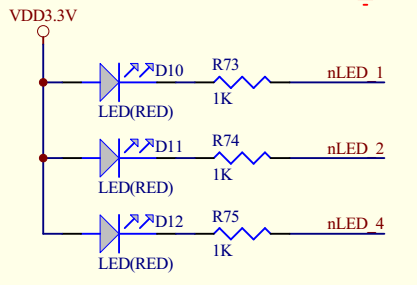
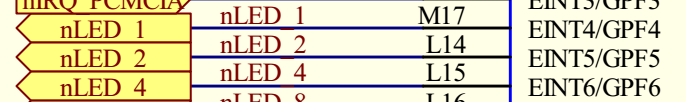
- 从原理图上可以看出,三个灯的控制是由 GPF4 - GPF6 控制的。
- 由于 LED 由 3.3V 高电平供电,则 GPF4- GPF6 引脚必须要设置为低电平,形成压差点亮 LED
11.2.2 GPF 控制寄存器
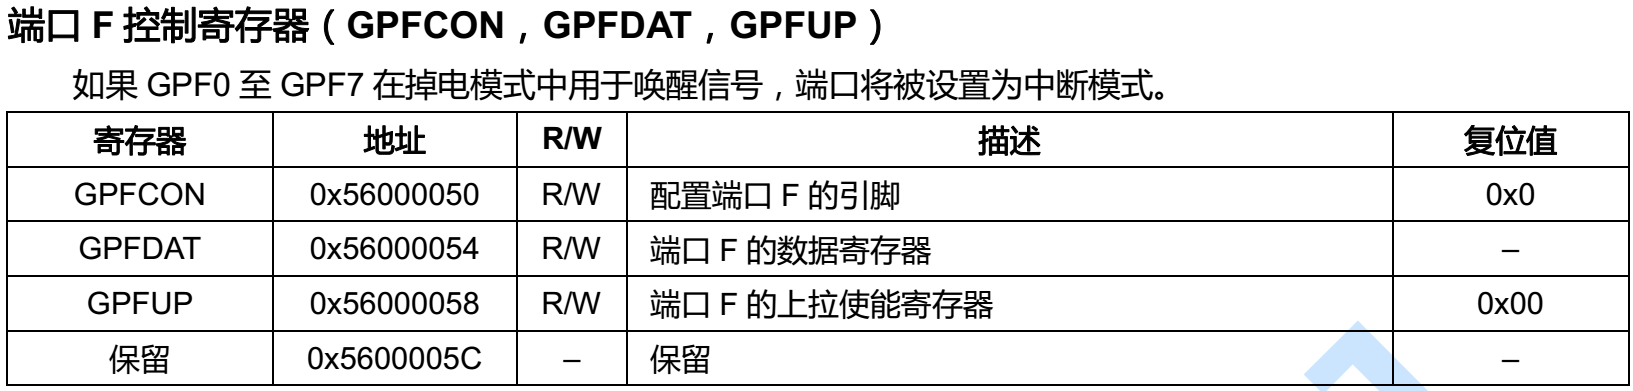
- GPF 主要涉及到三个寄存器:
- GPFCON:端口配置寄存器,配置各个 I/O 管脚是输入/输出功能,还是第三功能,此寄存器的地址是 0x56000050
- GPFDAT:数据寄存器,用于管脚发送或是接收数据,地址是 0x56000054
- GPFUP:上拉寄存器,地址为 0x56000058,需要才用这个寄存器
- 注意 GPF 控制器的复位值,初始化值即是此值。
- 具体配置查看芯片手册
11.3 汇编控制 LED
- 指令的执行时间:
- 一般单片机指令执行时间是固定的,参考手册,而在高性能的嵌入式 SOC 中,指令执行时间与各方面的因素有关,比如:缓存,内存,硬盘上的传输开销,指令开销,所以在高性能 SOC 上讨论指令的执行时间没有意义。
- 考虑到多发射、超标量、超流水线、乱序执行、追踪缓存等设计越来越复杂,仅评价单条指令耗时比单片机要困难得多
- 更由意义的指标是经过统计分析的 CPI、MIPS 数据。
- 1MHz = 1us
- 1GHz = 1ns
- 一般情况下,裸机中精确延时采用定时器,如果延时在 20 us 下的话,定时器不是太合适,需要汇编辅助完成
- 如果更小的时间要求,那么表示硬件无法满足当前需求
11.4 C语言控制 LED
makefile
 # 获取当前工作目录

 CURRDIR = $(shell pwd)

 # 头文件所在目录

 INCDIR = $(CURRDIR)

 # 交叉编译工具链的绝对路径

 CROSS_COMPILE = ~/work/s3c2440/tools/gcc-3.4.-glibc-2.3./bin/arm-linux-

 # 编译器工具

 AS            = $(CROSS_COMPILE)as

 LD            = $(CROSS_COMPILE)ld

 CC            = $(CROSS_COMPILE)gcc

 CPP            = $(CC) -E

 AR            = $(CROSS_COMPILE)ar

 NM            = $(CROSS_COMPILE)nm

 STRIP        = $(CROSS_COMPILE)strip

 OBJCOPY        = $(CROSS_COMPILE)objcopy

 OBJDUMP        = $(CROSS_COMPILE)objdump

 # 编译器标识位设置

 CFLAGS :=

 AFLAGS :=

 LDFLAGS :=

 CFLAGS    :=

 AFLAGSL    :=

 # 目标文件设置

 objs := startup.o led.o

 all: clean s3c2440.bin

 # 执行编译的过程

 s3c2440.bin: $(objs)

     $(LD) -Ttext 0x00000000 -o s3c2440_elf $^

     $(OBJCOPY) -O binary -S s3c2440_elf $@

     $(OBJDUMP) -D -m arm s3c2440_elf > s3c2440.dis

 %.o:%.c

     $(CC)  -Wall -Wstrict-prototypes -O2 -fomit-frame-pointer -ffreestanding -c -o $@ $<

 %.o:%.S

     $(CC)  -Wall -Wstrict-prototypes -O2 -fomit-frame-pointer -ffreestanding -c -o $@ $<

 clean:

     rm -f *.bin *_elf *.dis *.o
startup.S
 .text

 .global _start

 _start:

     ldr    r0, =0x53000000         @ WATCHDOG寄存器地址

     mov    r1, #0x0

     str    r1, [r0]                @ 写入0,禁止WATCHDOG,否则CPU会不断重启

     ldr sp, =*             @ 设置堆栈,注意:不能大于4k, 因为现在可用的内存只有4K

                                 @ nand flash中的代码在复位后会移到内部ram中,此ram只有4K

     bl main                     @ 调用 C 程序的 main 函数

 halt_loop:

     b halt_loop
led.c
 /**

  * 将0x56000050 强转为 unsigned long 型指针,并取这个地址的值

  * volatile 关键字:防止编译器优化,在应用层上多线程变量,在嵌入式中外设寄存器

  */

 #define GPFCON      (*(volatile unsigned long *)0x56000050)

 #define GPFDAT      (*(volatile unsigned long *)0x56000054)

 #define GPFUP       (*(volatile unsigned long *)0x56000058)

 /** 设置 GPFCON 的 4 5 6 引脚为输出 */

 #define GPF4_OUT    (1 << (4 * 2))

 #define GPF5_OUT    (1 << (5 * 2))

 #define GPF6_OUT    (1 << (6 * 2))

 static void delay_ms(unsigned long ms);

 int main(void)

 {

     /** 将LED1-3对应的GPF4/5/6三个引脚设为输出 */

     GPFCON = GPF4_OUT | GPF5_OUT | GPF6_OUT;

     unsigned long i = ;

     while(){

         delay_ms();

         GPFDAT = (~(i<<));         // 根据i的值,点亮LED1,2,4

         if(++i == )

             i = ;

     }

 }

 static void delay_ms(unsigned long ms)

 {

     unsigned int i;

     while(ms--) {

         for(i = ; i < ; i++);

     }

 }
十一、S3C2440 裸机 — GPIO的更多相关文章
- 【转载】s3c2440裸机开发调试环境(MDK4.6,Jlink v8,mini2440)
用于arm裸机程序开发的IDE基本有 以下3个:MDK,IAR,还有ADS.具体它们的具体情况在这里我就不多说了,百度一下就明白了.由于之前开发c51,stm32时候都使用了MDK开发环境,而且MDK ...
- linux上使用J-Link调试S3C2440裸机代码
linux上使用J-Link调试S3C2440裸机代码 工具: segger的jlink仿真器 segger的jlink for linux 交叉编译工具链里面的arm-xx-linux-xx-gdb ...
- s3c2440裸机-时钟编程(二、配置时钟寄存器)
s3c2440裸机编程-时钟编程(二.配置时钟寄存器) 1.2440时钟时序 下图是2440时钟配置时序: 1.上电后,nRESET复位信号拉低,此时cpu还无法取指令工作. 2.nRESET复位信号 ...
- S3C2440的GPIO编程
一.初步认识S3C2440A [S3C2440A简介] S3C2440A是三星公司推出的基于ARM920t内核的32/16位RISC微处理器.主要用于手持设备和中高端电子产品中.它内部集成16k数据c ...
- s3c2440的GPIO驱动
多个通用的GPIO,同时这些端口也拥有一些复用功能(如ADC输入),有部分端口只能输入,有部分端口只能输出,今天我们来看看如何设置一个GPIO的输出电平以及如何获取一个端口的GPIO电平 对GPIO进 ...
- s3c2440裸机-内存控制器(一、内存控制器的原理)
1.内存接口概念 S3C2440是个片上系统,有GPIO控制器(接有GPIO管脚(GPA-GPH)),有串口控制器 (接有TXD RXD引脚),有memory controller内存控制器,有Nan ...
- s3c2440裸机-时钟编程(一、2440时钟体系介绍)
1.总线框架 下图是2440的总线框架,其中有AHB(Advanced High performance Bus)高速总线,APB(Advanced Peripheral Bus)外围总线. 不同总线 ...
- 十三、S3C2440 裸机 — 初始化代码及MMU
13.1 NOR FLASH 搬运 把程序从 nor flash 上搬运到 SDRAM 中 程序存储在 nor flash 上,运行时将程序搬运到 SDRAM 中运行 nor flash 启动:nor ...
- S3C2440 裸机程序之音频
mini2440之Main分析 2012-03-17 20:51:29 分类: 嵌入式 /****************************************************** ...
随机推荐
- Java关键字之static的典型用法分析
static关键字是java中非常重要的一个关键字,用的好的话可以提高程序的运行性能,优化程序结构.接下来我们来总结一下static关键字及其用法.1.static变量 static变量也称作静态变量 ...
- 阶段3 2.Spring_10.Spring中事务控制_11 spring5新特性的介绍
jdk1.7和1.8的差别 准备好的一个maven工程 反射创建对象10亿次 ,用的时间 替换jdk的版本 选择为1.7 切换了1.7的版本以后呢执行的速度就变的非常的慢 两个版本的对比 响应式编程风 ...
- LoadRunner 技巧之 自动关联
LoadRunner 技巧之 自动关联 这一节讲loadunner 关联的问题,其实这个东西理解起来简单,但说起来比较麻烦. 关联的原理: ...
- Vue+Python 电商实战
安装webStorm https://blog.csdn.net/qq_38845858/article/details/89850737 安装NodeJs http://nodejs.cn/do ...
- JavaScript权威指南(第六版) 初读笔记
JavaScript的5种原始类型:undefined.null.布尔值.数字和字符串. JavaScript中两个非常重要的数据类型是对象和数组. 通过方括号定义数组元素和通过花括号定义对象属性名和 ...
- java:Review(J2ee)
1.oracle: 1.1 增:insert into 删:delete from 改:update tablename set 查:select * from 1.2 聚合函数 max,min,av ...
- KVM虚拟机管理(2)
一.virt-manager创建虚机 命令行需要下载下面的组件: CentOS7: 命令行界面升级为图形化界面 yum groupinstall "X Window System" ...
- 二叉搜索树倒序O(nlogn)建树
由于在某些糟糕情况下,二叉查找树会退化成链,故而朴素建树过程其复杂度可能会退化成\(O(n^2)\). 采用倒序连边建树的方法可以使得二叉查找树建树复杂度稳定在\(O(nlogn)\). 具体思路如下 ...
- Robots协议一定放在网站根目录下
一.网络爬虫的尺寸 1.以爬取网页,玩转网页为目的进行小规模,数据量小对爬取速度不敏感的可以使用request库实现功能(占90%) 2.以爬取网站或爬取系列网站为目的,比如说获取一个或多个旅游网站的 ...
- 【神经网络与深度学习】Caffe部署中的几个train-test-solver-prototxt-deploy等说明
1:神经网络中,我们通过最小化神经网络来训练网络,所以在训练时最后一层是损失函数层(LOSS), 在测试时我们通过准确率来评价该网络的优劣,因此最后一层是准确率层(ACCURACY). 但是当我们真正 ...