
我,不是说了PID要平均值吗?
前几日写了一篇PID算法学习笔记,并幻想了一个场景进行算法仿真。经过不断探索后,博主发现,PID算法的精髓不在算法逻辑,而在于PID三个参数的值。本篇随笔将延续上次的仿真实验进行调试,总结PID调参的规律和方法。

一、调参口诀
先看看百度找到的调参口诀。
参数整定找最佳, 从小到大顺序查。①
先是比例后积分, 最后再把微分加。②
曲线振荡很频繁, 比例度盘要放大。③
曲线漂浮绕大弯, 比例度盘往小扳。④
曲线偏离回复慢, 积分时间往下降。⑤
曲线波动周期长, 积分时间再加长。⑥
曲线振荡频率快, 先把微分降下来。⑦
动差大来波动慢, 微分时间应加长。⑧
理想曲线两个波, 前高后低四比一。⑨
一看二调多分析, 调节质量不会低。⑩

二、调参实战
口诀①,从小到大。根据${PID}$公式可知,积分常数${I}$越大,对输出值影响越小,而比例常数和微分常数越大,对输出值影响越大。
因此,以${(P,I,D)=(5,500,0)}$为初始值,其仿真曲线为
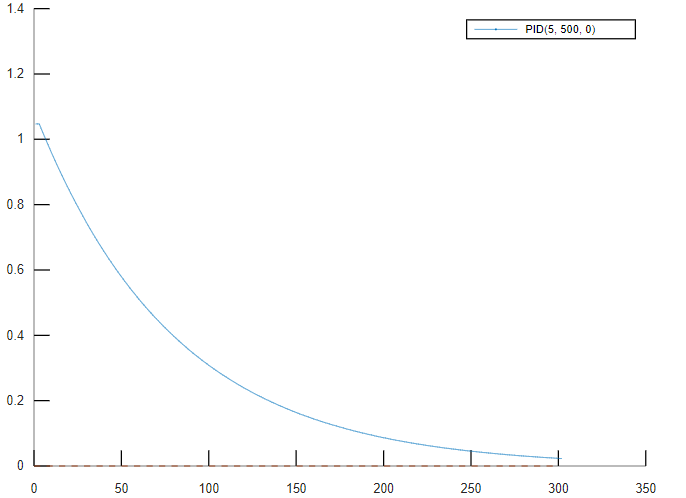
口诀②,先比例。先调节${P}$,分别为5,25,50。
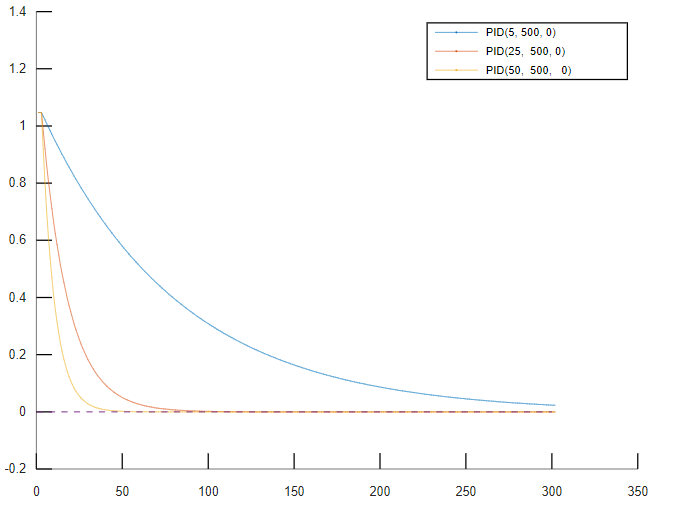
如上图,比例系数越大,曲线越快接近设定值,${P}$为50时,效果最佳。
后积分。后调${I}$,分别为50, 5, 0.5
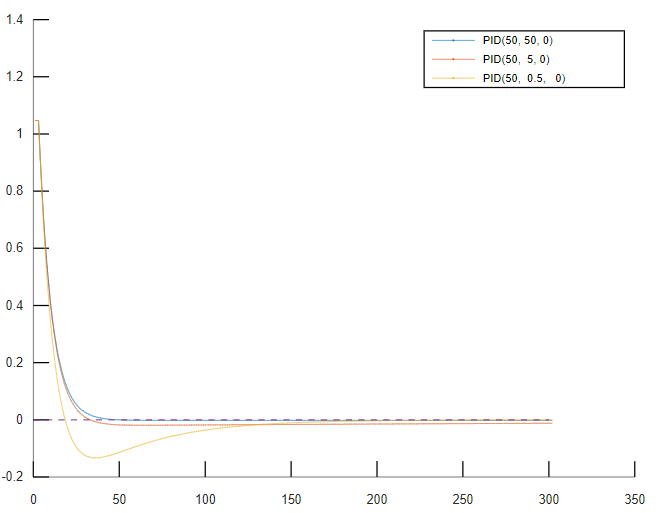
如上图,积分常数P越小,曲线越快达到设定值。当${P}$为0.5时效果最佳
再微分。再调${D}$,分别为0.005, 0.05, 0.5
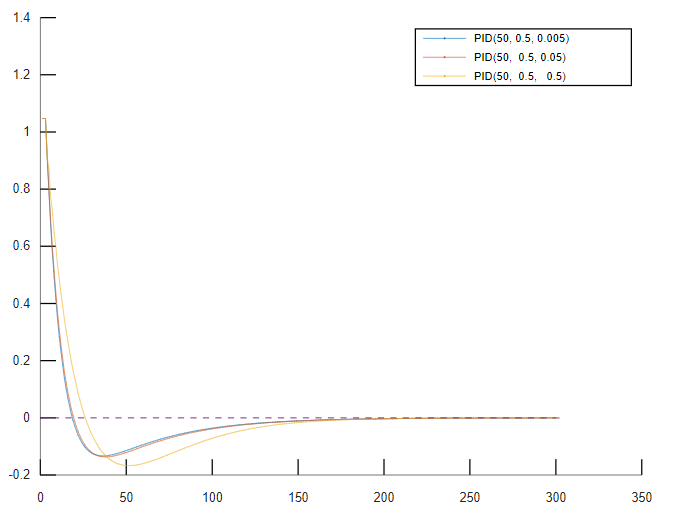
如上图,${D}$值变大,曲线并没有明显变化。通过上面几次调节,暂时得到一组较优的PID值,为
${PID_{s}=(50,500,0)}$
进一步研究,以该值为基准,改变其中的值。
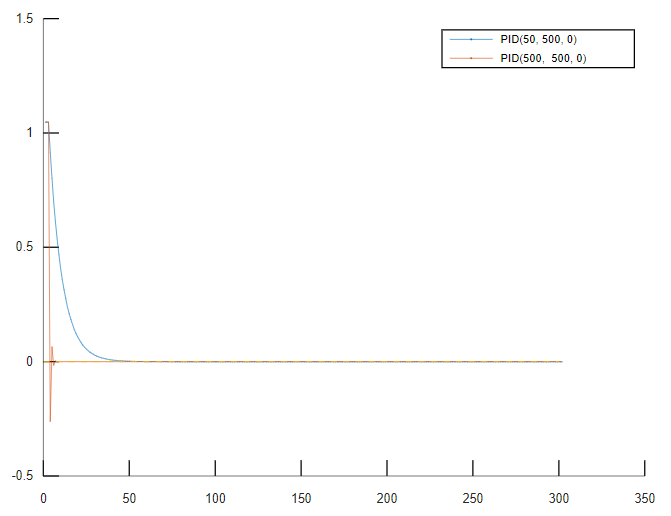
(1)改变P值,改变为500,发现曲线很快超出了设定值,但是如果不考虑稳定性的话,该曲线能更快接近设定值。
(2)改变I值,改变为0.02,发现曲线也会很快超出设定值,后缓慢抖动接近设定值,抖动频率小于曲线(1),根据口诀⑨,这样的曲线可以称作“理想曲线”

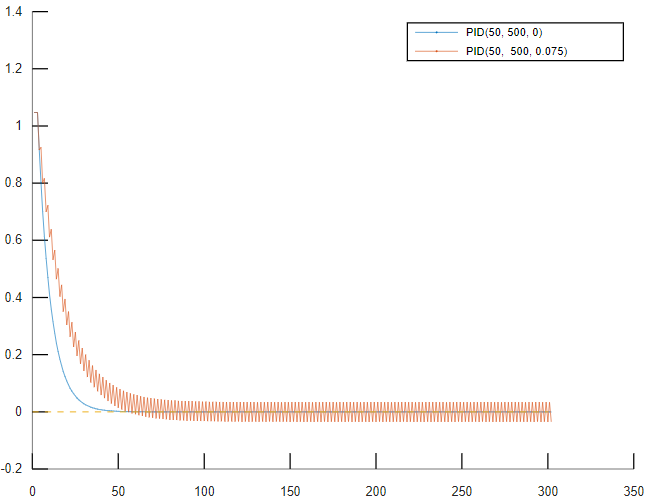
(3)改变${D}$值,改变为0.0.75,曲线剧烈抖动。根据口诀⑦可知,积分系数过大,需要减小。

三、总结
我的数学模型存在很多缺陷,并不能完全模仿真实环境。进行简单的调参后可以发现,P系数调节可能出现“一劳永逸”的情况。而I调节可以减弱P的某些过激行为,比如剧烈抖动变为缓慢震荡,D调节则增强这种行为。本实验中,D系数的作用并不明显,还应在以后的实验中多多观察。
最后,如果调成平均值会发生什么呢?
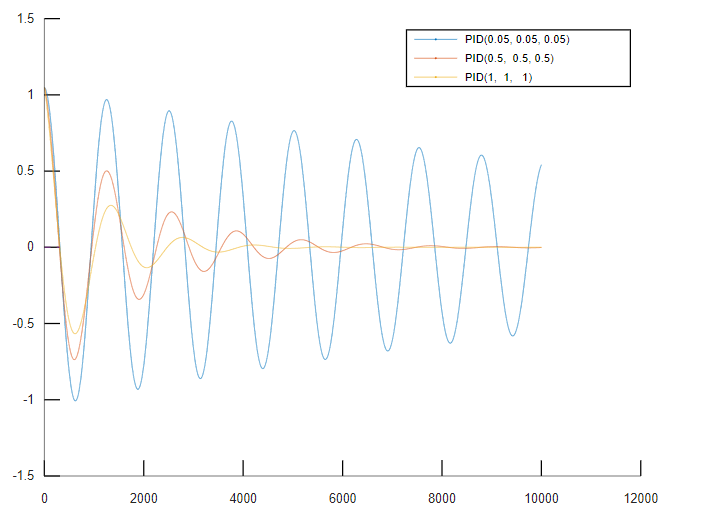
看,它是不是变得非常强大了……
我,不是说了我不是标题党吗?
我,不是说了PID要平均值吗?的更多相关文章
- HDU 2376 树形dp|树上任意两点距离和的平均值
原题:http://acm.hdu.edu.cn/showproblem.php?pid=2376 经典问题,求的是树上任意两点和的平均值. 这里我们不能枚举点,这样n^2的复杂度.我们可以枚举每一条 ...
- 记录一个多核CPU负载不均衡问题(动态绑定进程到指定cpu:taskset -pc $CPU $PID)
昨晚和一位读者朋友讨论了一个问题:在一台多核 CPU 的 Web 服务器上,存在负载不均衡问题,其中 CPU0 的负载明显高于其它 CPUx,进一步调查表明 PHP-FPM 的嫌疑很大.话说以前我曾经 ...
- 漫谈PID——实现与调参
闲话: 作为一个控制专业的学生,说起PID,真是让我又爱又恨.甚至有时候会觉得我可能这辈子都学不会pid了,但是经过一段时间的反复琢磨,pid也不是很复杂.所以在看懂pid的基础上,写下这篇文章,方便 ...
- SIMATIC PID温度控制
SIMATIC PID温度控制 // VAR_INPUT ------------------------------------------------------------------- #if ...
- 移动端测试===PROC系列之---/proc/pid/stat 如何准确取cpu的值【转】
/proc/ /stat 包含了所有CPU活跃的信息,该文件中的所有值都是从系统启动开始累计到当前时刻. [root@localhost ~]# cat /proc/6873/stat 68 ...
- 自整定模糊PID算法的理论
模糊控制系统的构成与与常规的反馈控制系统的主要区别在于控制器主要是由模糊化,模糊推理机和精确化三个功能模块和知识库(包括数据库和规则库)构成的.具体实现过程如下所示: (1)预处理: 输入数据往往是通 ...
- PID控制算法的C语言实现
参考: PID控制器开发笔 浅谈位置式PID 专家PID控制在快速系统中的仿真及应用(这篇了论文介绍的积分分离PID.专家PID(脚本实现和simulink实现)很详细) PID控制算法的C语言实现一 ...
- C语言 · 整数平均值
编写函数,求包含n个元素的整数数组中元素的平均值.要求在函数内部使用指针操纵数组元素,其中n个整数从键盘输入,输出为其平均值. 样例输入: (输入格式说明:5为输入数据的个数,3 4 0 0 2 是以 ...
- 80 端口被占用 pid=4
80端口被pid=4的系统进程给占用的解决方法: 一般开发的时候我们都会安装sqlserver ,也会把Sql server Reporting Services 安装上去.原因就是这个服务占用了80 ...
随机推荐
- TensorFlow keras中一些著名的神经网络
- 23-Java-Spring框架(一)
一.Spring框架了解 Spring框架是一个开源的框架,为JavaEE应用提供多方面的解决方案,用于简化企业级应用的开发,相当于是一种容器,可以集成其他框架(结构图如下). 上图反映了框架引包的依 ...
- Dockerfle创建镜像
简介 Dockerfile 由一行行命令语句组成,并且支持以 # 开头的注释行. 一般的,Dockerfile 分为四部分:基础镜像信息.维护者信息.镜像操作指令和容器启动时执行指令. # This ...
- Openstack Swift 创建用户和 container
openstack user create --domain default --password-prompt [用户名];openstack role add --project admin - ...
- Spring5参考指南:事件Event
文章目录 基于继承的Event 基于注解的Event 异步侦听器 Spring提供了很方便的事件的处理机制,包括事件类ApplicationEvent和事件监听类ApplicationListener ...
- Linux指令面试题01-进程查看与终止
查看某一进程是否运行:ps -ef|grep 程序名 终止程序: kill pid 转载于:https://www.cnblogs.com/feihujiushiwo/p/10896636.html
- Burnside&Polya总结
这里就算是一个小总结吧- 附参考的网址: http://blog.sina.com.cn/s/blog_6a46cc3f0100s2qf.html http://www.cnblogs.com/han ...
- 洛谷P3360偷天换日(树形DP)
题目背景 神偷对艺术馆内的名画垂涎欲滴准备大捞一把. 题目描述 艺术馆由若干个展览厅和若干条走廊组成.每一条走廊的尽头不是通向一个展览厅,就 是分为两个走廊.每个展览厅内都有若干幅画,每副画都有一个价 ...
- 怎么避免写出慢SQL
在大多数实际的系统中,慢 SQL 消耗掉的数据库资源,往往是正常 SQL 的几倍.几十倍甚至几百倍. 怎样才能在开发阶段尽量避免写出慢 SQL 呢? 估算数据量 慢 SQL 对数据库的影响,是一个量变 ...
- python(文件操作)
一.文件操作 1.tell()方法返回文件的当前位置,即文件指针当前位置. UTF-8 编码格式,一个中文占3个字符 GBK 编码格式,一个中文占2个字符 #写入前文件内容如下 "" ...