
电赛控制类PID算法实现
一、什么是PID
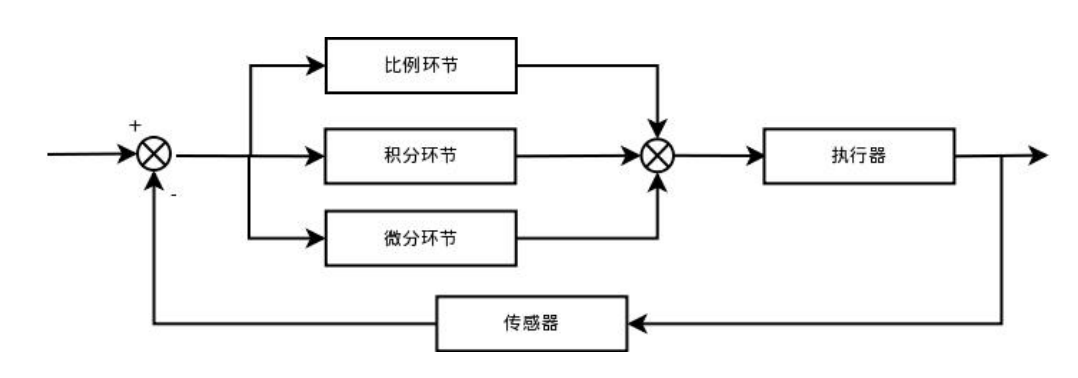
学过自动控制原理的对PID并不陌生,PID控制是对偏差信号e(t)进行比例、积分和微分运算变换后形成的一种控制规律。PID 算法的一般形式:

- PID控制系统原理框图
二、PID离散化
对PID连续系统离散化,从而方便在处理器上实现,PID 离散表示形式:

离散化后最终得到位置式PID:
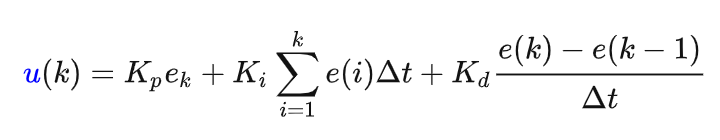
u(k)为控制器输出的控制量;(输出)
e(k)为偏差信号,它等于给定量与输出量之差;(输入)
Kp 为比例系数;
Ti 为积分时间常数;
Td 为微分时间常数。
1. 位置式PID公式
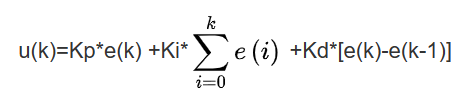
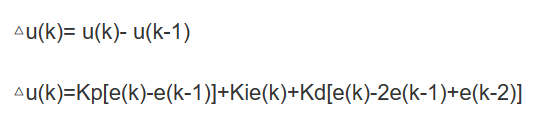
2. 增量式PID公式
三、两种PID的不同点
- 位置式
是一种非递推算法,输出值U(k)和执行机构的实际位置一一对应,在不带积分部件的对象中可以很好的应用。但是每次输出均与过去的状态有关,计算量大。 - 增量式
输出的是增量,控制增量的值仅与最近3次采样值有关,不需要累计偏差,运算量小,计算错误影响小。但会积分截断效应大,有稳态误差。
四、C语言程序实现
- pid.c
#include "pid.h"

/*定义PID参数结构体*/

typedef struct _PID

{

    float Kp,Ki,Kd;//比例系数、积分系数、微分系数

    float SetValue,ActualValue;//目标值、实际值

    float Error;//第K次误差

    float LastError;//第K-1次误差

    float PreError;//第K-2次误差

    float SumError;//累计偏差

    float Integral,MaxI;//积分、积分限幅

    float Output,MaxOut;//输出、输出限幅

}PID;

/************************************************

*@brief  :位置式PID控制器

*@param  :PID结构体变量地址,当前实际值

*@retval : 期望输出值

*************************************************/

int32_t Position_PID_Control(PID *pid,float Cur_Value)

{

    pid->Error=pid->SetValue-Cur_Value; //计算偏差

    pid->SumError +=pid->Error;//累计偏差

    pid->ActualValue=(pid->Kp*(pid->Error-pid->LastError))//比例环节

    +(pid->Ki*pid->SumError)//积分环节

    +(pid->Kd*(pid->Error-pid->LastError);//微分环节

    pid->LastError=pid->Error;

    return ((int32_t)pid->ActualValue); //返回计算值

}

/************************************************

*@brief  :速度闭环PID控制

*@param  :PID结构体变量地址,当前实际值

*@retval : 期望输出值

*************************************************/

int32_t Inc_Pid_Ctrl(PID *pid,float Cur_Value)

{

    pid->Error=pid->SetValue-Cur_Value; //计算偏差

    pid->ActualValue +=(pid->Kp*(pid->Error-pid->LastError))//比例环节

    +(pid->Ki*(pid->Error))//积分环节

    +(pid->Kd*(pid->Error-2*pid->LastError+pid->PreError));//微分环节

    pid->PreError=pid->LastError;//存储偏差,进行下次计算

    pid->LastError=pid->Error;

    return ((int32_t)pid->ActualValue); //返回计算值

}
电赛控制类PID算法实现的更多相关文章
- PID算法通俗理解,平衡车,倒立摆,适合不理解PID算法的人来看!
先插句广告,本人QQ522414928,不熟悉PID算法的可以一起交流学习,随时在线(PID资料再我的另一篇博客里) 倒立摆资料连接↓ https://www.cnblogs.com/LiuXinyu ...
- PID控制及整定算法
一.PID控制算法 PID是比例.积分.微分的简称,PID控制的难点不是编程,而是控制器的参数整定.参数整定的关键是正确地理解各参数的物理意义,PID 控制的原理可以用人对炉温的手动控制来理解.阅读本 ...
- PID算法控制简单理解
1 传统的位式控制算法 用户期望值Sv(设定值)经控制算法输出一个输出信号OUT,输出信号加载到执行部件上(像MOS管等)对控制对象进行控制(步进电机.加热器等),控制对象的当前值(Pv)如速度通过传 ...
- PID算法控制直流电机笔记
1.将偏差的比例.积分和微分通过线性组合构成控制量,用这一控制量对被控对象进行控制,这样的控制器称为PID控制器.简单说就是根据系统的误差,利用比例.积分.微分计算出控制量进行控制. 2.为什么需要P ...
- c# PID算法入门
离开工控行业已经有一段时间了,最近回忆起以前的工作,又对 PID 算法有了兴趣.所以写了一个小项目,希望可以帮到需要的人,也算是对那段工作经历的一个总结. 这是一个 winform 的项目.负载是一个 ...
- PID算法的C语言实现
1.根据我控制算法类文章中关于PID的理论的一些描述,同时也根据网络上一些其他的PID文章,以及自己最近一个项目的实践后,总结了几套基于C语言的PID算法,由于网络中很少有人进行分享完整的PID算法实 ...
- 【系列】关于NJUPT电赛自控方向第一次积分赛的总结
本人是NJUPT电子科学与技术专业大一摸鱼狗一枚.本博客旨在总结与分享个人准备电赛所学知识,同时也是为了防止遗忘,锻炼写文章的能力.目前电赛方向为自控方向.主要研究方向为单片机.图像处理.自动控制相关 ...
- 线性控制原理——PID算法应用
使用控制系统(PID)控制被控对象 PID控制的三要素:控制器,被控对象,反馈器.控制器就是一个数学模型,就PID来说,等同于PID算法.是对反馈量的一个处理与输出.通俗的说就是对于每个被控的量,我的 ...
- 位置式PID与增量式PID算法
位置式PID与增量式PID算法 PID控制是一个二阶线性控制器 定义:通过调整比例.积分和微分三项参数,使得大多数的工业控制系统获得良好的闭环控制性能. 优点 ...
- PID算法笔记2
总所周知,PID算法是个很经典的东西.而做自平衡小车,飞行器PID是一个必须翻过的坎.因此本节我们来好好讲解一下PID,根据我在学习中的体会,力求通俗易懂.并举出PID的形象例子来帮助理解PID.一. ...
随机推荐
- 最新 umi4-max 如何使用 webpack5 联邦模块
新项目用 umi4-max 搭建,部分功能想要使用其他项目的功能,不想重新开发,想到了使用 webpack5 的联邦模块,可以直接引用其他项目代码来实现共享代码. 理想很美好,现实很残酷.直接按照 w ...
- Pycharm 搭建 Django 项目
1. 安装需求 在使用 python 框架 Django 需要注意下面事项 Pycharm 版本是专业版而不是社区版本 Pycharm 配置好了 python 解释器 (一般我们现在用的都是pytho ...
- ShardingSphere 数据分片之 Sharding-JDBC 深入理解
更多内容,前往 IT-BLOG MySQL 的存储单位是 page[16kb],索引使用 B+Tree,深度为3(3次 IO便能查出数据).为了提高查询速度,存储单元中都存储的是索引的指针.MySQL ...
- C#多线程开发-了解C#5.0 05
前面一篇文章,了解了任务并行库.这是异步编程基础设施,它允许我们以模块化的方式设计程序,来组合不同的异步操作.解决了以往线程之间传递消息难等问题,但是我们在阅读和编写此类程序时还是会觉得非常难理解程序 ...
- MySQL之 InnoDB 内存结构
从MySQL 5.5版本开始默认 使用InnoDB作为引擎,它擅长处理事务,具有自动崩溃恢复的特性,在日常开发中使用非常广泛 下面是官方的InnoDB引擎架构图,主要分为内存结构和磁盘结构两大部分. ...
- Springboot一些常用注解
Springboot启动注解 @SpringbootApplication 这个注解是Springboot最核心的注解,用在Springboot的主类上,标识这是一个Springboot应用,用来开启 ...
- Kubernetes客户端认证(二)—— 基于ServiceAccount的JWTToken认证
1.概述 在 Kubernetes 官方手册中给出了 "用户" 的概念,Kubernetes 集群中存在的用户包括 "普通用户" 与 "Service ...
- Java学习笔记02
1. 运算符和表达式 运算符 就是对常量或者变量进行操作的符号. 如:+ - * / 表达式 用运算符把常量或者变量连接起来的,符合Java语法的式子就是表达式. 如:a + b ...
- 【Lua】VSCode 搭建 Lua 开发环境
前言 最近在找工作,基本所有的岗位都会问到 Lua(甚至拼 UI 的都要求会 Lua),咱能怎么办呢,咱也只能学啊-- 工欲善其事,必先利其器.第一步,先来把环境配置好吧! 当前适用版本: LuaBi ...
- 笔记:C++学习之旅 ---string 类、vector和迭代器
string 类 #include <iostream> #include <string> using namespace std; int main() { ...