
ROS基本程序实现
0.前言
现在介绍ROS基本程序实现的教程有很多,步骤无非就是建工作空间,编译,创建功能包,创建文件和修改CMakeList,之后再编译、运行程序这几步。但是这些教程中很多在文件夹切换的很混乱,导致会出现一堆奇奇怪怪的错误,其实只要注意你操作的文件夹位置,很多问题都不是问题。这也是博主为什么写这篇文章的原因。
1.实现步骤
(1)创建工作空间并初始化
lxb@lxb-virtual-machine:~/study_ros$ mkdir -p my_workspace/src

lxb@lxb-virtual-machine:~/study_ros$ cd my_workspace/

lxb@lxb-virtual-machine:~/study_ros/my_workspace$ catkin_make
注意:
我的工作空间文件夹位置为:~/study_ros/my_workspace/
(2)进入 src 创建功能包并添加依赖
lxb@lxb-virtual-machine:~/study_ros/my_workspace$ cd src

lxb@lxb-virtual-machine:~/study_ros/my_workspace/src$ catkin_create_pkg my_function_package roscpp rospy std_msgs
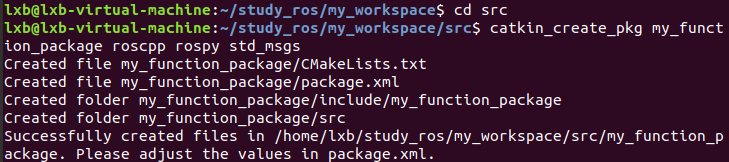
注意:
我的功能包文件夹位置为:~/study_ros/my_workspace/src/my_function_package
以后的操作大多数都是在功能包中进行的,除了catkin_make编译
(3)进入功能包的 src 目录创建编辑核心代码hello_world.cpp
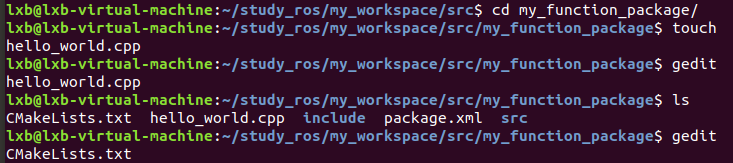
lxb@lxb-virtual-machine:~/study_ros/my_workspace/src$ cd my_function_package/

lxb@lxb-virtual-machine:~/study_ros/my_workspace/src/my_function_package$ touch hello_world.cpp

lxb@lxb-virtual-machine:~/study_ros/my_workspace/src/my_function_package$ gedit hello_world.cpp
注意:
hello_world.cpp的内容为:
#include "ros/ros.h"

int main(int argc, char *argv[])

{

    //执行 ros 节点初始化

    ros::init(argc,argv,"hello");

    //创建 ros 节点句柄

    ros::NodeHandle n;

    //控制台输出 hello world

    ROS_INFO("hello world!");

    return 0;

}
(4)编辑功能包下的 Cmakelist.txt文件
lxb@lxb-virtual-machine:~/study_ros/my_workspace/src/my_function_package$ gedit CMakeLists.txt

编辑方式:
找到Cmakelist.txt文件下面对应的部分,去掉前面#注释,并将内容改为如下所示,其中hello_world_newname为hello_world.cpp的映射名,随便写,但是建议写成和hello_world.cpp同名,也就是hello_world
add_executable(hello_world_newname src/hello_world.cpp)

target_link_libraries(hello_world_newname

  ${catkin_LIBRARIES}

)
(5)进入工作空间目录并编译

编译成功截图
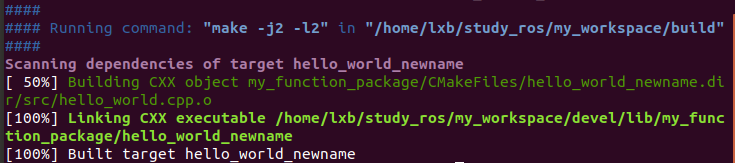
注意:
若编译失败,再重新走一遍流程,一般都是流程出错
(6)刷新环境并执行程序
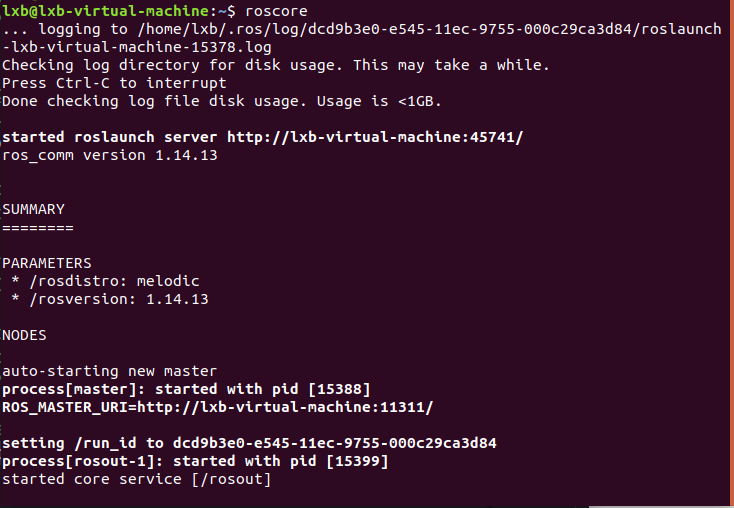
1.先打开一个新终端,运行roscore
lxb@lxb-virtual-machine:~$ roscore
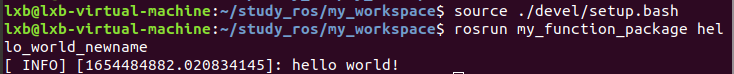
2.在原来的终端下刷新环境并执行程序
lxb@lxb-virtual-machine:~/study_ros/my_workspace$ source ./devel/setup.bash

lxb@lxb-virtual-machine:~/study_ros/my_workspace$ rosrun my_function_package hello_world_newname
2.后言
这个在我稀稀拉拉学ros多年,终于把它给搞懂了,这里对于新学习ROS的同学,可以看下这个教程http://www.autolabor.com.cn/book/ROSTutorials/ ,这个教程给了我很多的启发。如果有什么问题,也欢迎大家评论去交流,最后祝大家可以ROS顺利!
ROS基本程序实现的更多相关文章
- 创建ros的程序包--3
创建ros的程序包(原创博文,转载请标明出处--周学伟http://www.cnblogs.com/zxouxuewei/) 1.一个catkin程序包由什么组成? 一个程序包要想称为catkin程序 ...
- ROS学习笔记三:编写第一个ROS节点程序
在编写第一个ROS节点程序之前需要创建工作空间(workspace)和功能包(package). 1 创建工作空间(workspace) 创建一个catkin_ws: #注意:如果使用sudo一次 ...
- ROS 笔记 程序包/节点/topic
官方教程: wiki.ros.org/cn/ROS/tutorials 程序包打创建于编译 创建程序包 在工作空间的src底下,输入如下命令: $ catkin_create_pkg 要创建的包名 依 ...
- ROS:使用Qt Creator创建GUI程序(一)
开发环境: Ubuntu14.04 ROS indigo version Qt Creator 3.0.1 based on Qt 5.2.1 步骤如下:(按照下面命令一步步来,亲测可行) (一)安装 ...
- ROS Learning-018 Arduino-For-ROS-003 (总结篇) 模板程序 即 如何运行
Arduino For ROS-003 - (总结篇) 模板程序 即 如何运行 我的Ubuntu系统:Ubuntu 14.04.10 TLS 32位 Arduino的版本:Arduino 1.6.11 ...
- ROS Learning-017 Arduino-For-ROS-002 第一个程序: Hello World
Arduino For ROS-002 - 第一个程序: Hello World 我的Ubuntu系统:Ubuntu 14.04.10 TLS 32位 Arduino的版本:Arduino 1.6.1 ...
- ROS 新手常见问题汇总
版权声明:本文为博主原创文章,转载请标明出处: http://www.cnblogs.com/liu-fa/p/5772469.html 该博文致力于汇总ROS常见问题及解答,让更多的人少走弯路,避免 ...
- 快速了解 Robot Operating System(ROS) 机器人操作系统
http://www.ros.org/ 关于ROS About ROS http://www.ros.org/about-ros/ 机器人操作系统(ROS)是用于编写机器人软件的灵活框架.目的在简化 ...
- ROS机器人程序设计(原书第2版)补充资料 (壹) 第一章 ROS系统入门
ROS机器人程序设计(原书第2版)补充资料 (壹) 第一章 ROS系统入门 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中使用. 第一章主要包括R ...
随机推荐
- Configuration类的理解
Configuration类主要用来读取配置文件,启动Hibernate,并负责Hibernate的配置信息.一个应用程序只创建一个Configuration. 在Hibernate启动过程中,Con ...
- react在移动端的自适应布局
react+flexible适配布局 (1)npm i lib-flexible --save (2)npm i postcss-px2rem --save (3)在 node_modules/rea ...
- Taro下拉刷新,上拉加载更多
1.引入插件 import Taro, { Component } from '@tarojs/taro' import { View, Text, ScrollView } from '@taroj ...
- 引入css的方式
---恢复内容开始--- 引入css的样式及link和@import的区别 有3种引入方式 1.内部样式(写在标签内) 2.内联样式 3.外部样式(link @import) 区别: 1.本质区别:l ...
- C语言,最大公约数---更相减损术
// 最大公约数 更相减损法 int commonDivisor() { int i,k,n=0; printf("请输入两个不同的正整数,用,隔开\n"); scanf(&quo ...
- Visual Studio 2022 git error Unable to negotiate with xx.xxx.xxxx port 22: no matching host key type found. Their offer: ssh-rsa
前言 前两天因为升级了Git导致git提交拉取的时候都提示下面这个异常,然后经过一番折腾以后终于把这个问题解决了.但是今天我升级了下Visual Studio 2022将其升级到了17.1.3版本然后 ...
- hashlib加密模块、logging日志模块
hashlib模块 加密:将明文数据通过一系列算法变成密文数据 目的: 就是为了数据的安全 基本使用 基本使用 import hashlib # 1.先确定算法类型(md5普遍使用) md5 = ha ...
- 从实例学习 Go 语言、"并发内容" 学习笔记及心得体会、Go指南
第一轮学习 golang "并发内容" 学习笔记,Go指南练习题目解析.使用学习资料 <Go-zh/tour tour>.记录我认为会比较容易忘记的知识点,进行补充,整 ...
- 安卓记账本开发学习day10
完成了最后一部分功能 1.柱状分析每月的支出或收入 2. 删除所有记录
- 安卓记账本开发学习day5之版本兼容问题
安卓5.0以上版本想要隐藏DatePicker头布局的写法比较复杂,需要一层一层隐藏 int headerId = getContext().getResources().getIdentifier( ...