
倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-如何声明定时器,使用定时器TON模块 TC3
TON功能块功能:
当输入为高电平时,计时器开始计时,CV表示计时器计时的当前值,而PV则是计时的目标值,当CV的值等于PV的值时,输出置1。
在主程序接下去的地方按下F2并添加TON功能块。
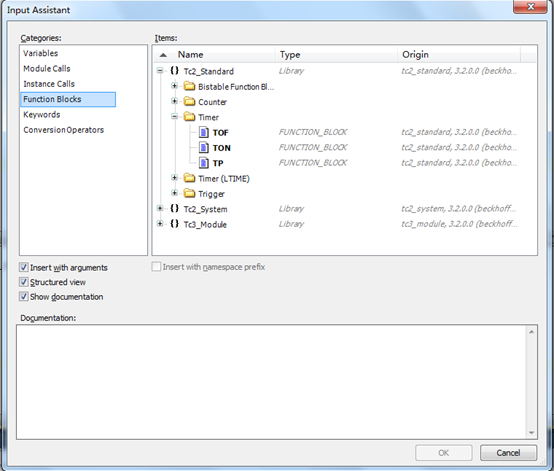
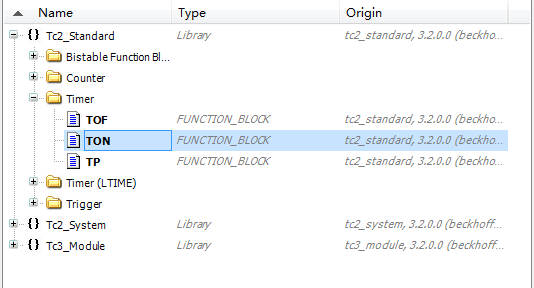
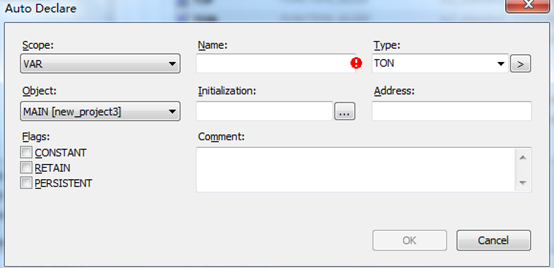
这里我取名为t1
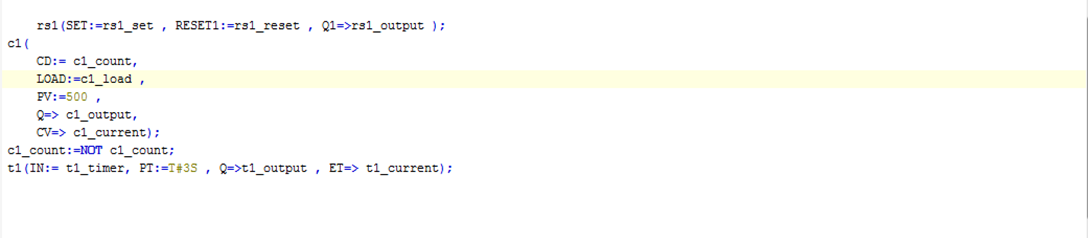
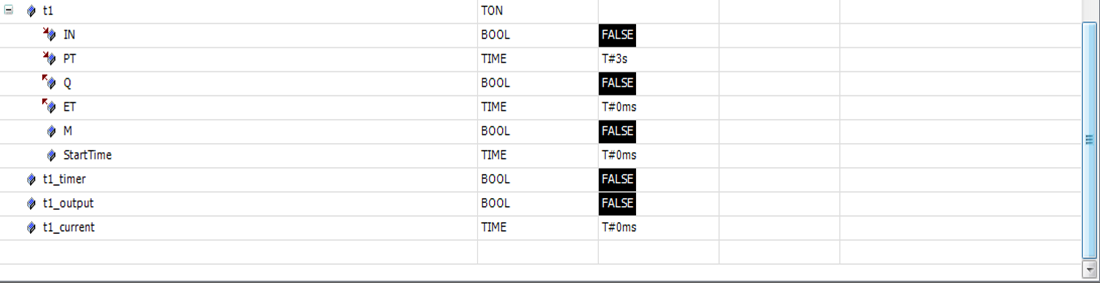
此处t1_timer,t1_output为bool量,t1_current为time量
点击 并
 查看程序运行情况,部分如图:
上图可以看见t1的当前情况,我们将t1_timer的值改为true,结果为
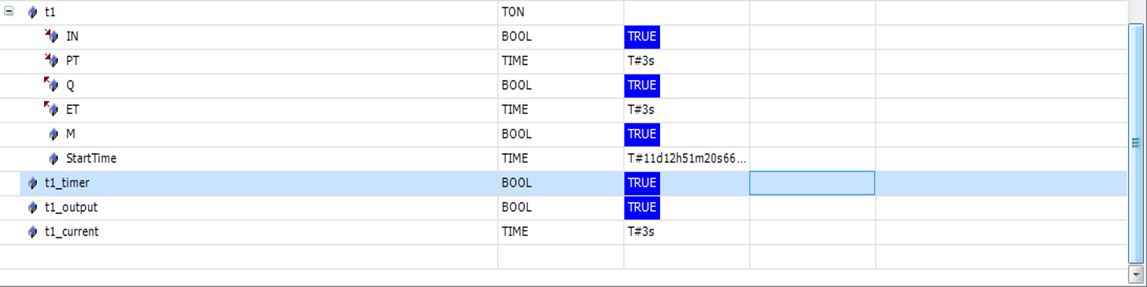
可见,当t1_cunrrent=3s时,Q被置为1。
F-TRIG功能块
功能块功能:当输入产生一个下降沿,那么在接下来的一个周期内,输出将保持为1。
在主程序接下去的地方按下F2并添加F-TRIG功能块。
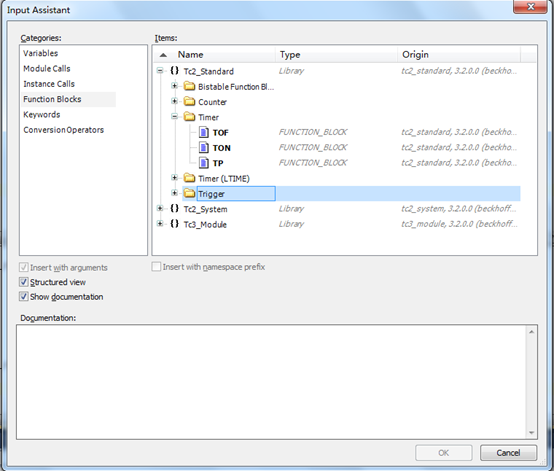
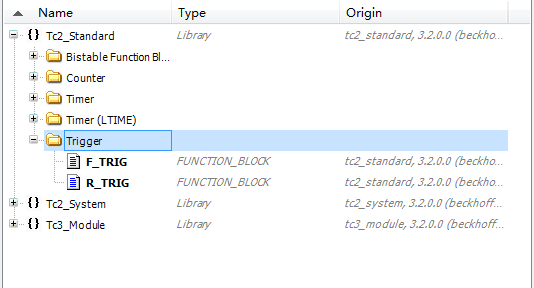
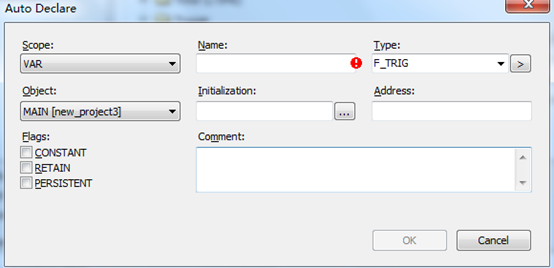
这里我取名为TRIG1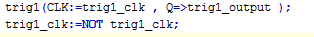 此处,trig1_clk,trig1_output均为bool量。
因为触发器的功能特殊,所以,在程序末端设立一个断点来看程序执行结果,在程序 以后,在程序最后有一个return,在此设立一个断点,方法如图:
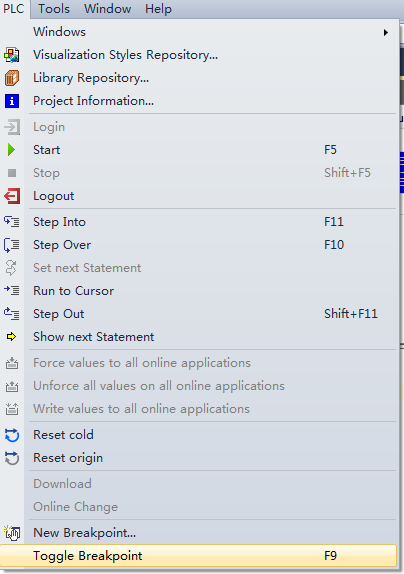
因为触发器的功能特殊,所以,在程序末端设立一个断点来看程序执行结果,在程序 以后,在程序最后有一个return,在此设立一个断点,方法如图:
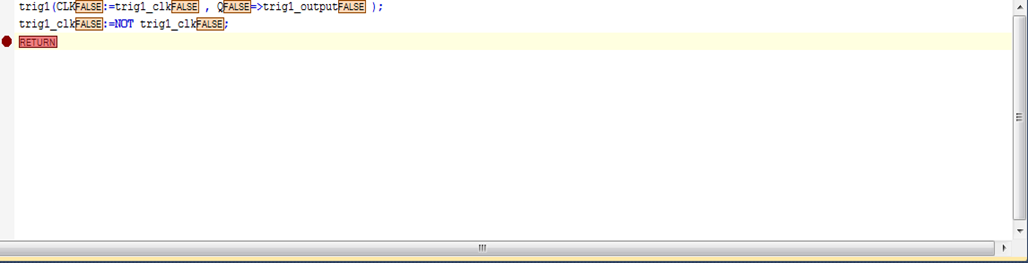
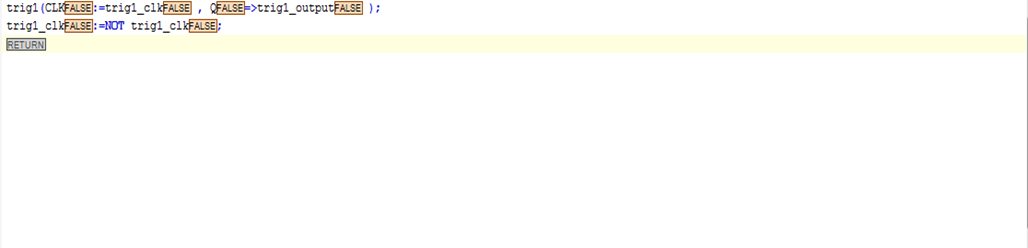
字变成红色表示现在RETURN所在的这一行是程序的断点,当程序运行起来后遇到断点便会停止运行。程序运行后此行会变成黄色且前方的行号处出现箭头。表示程序正停留在本行。
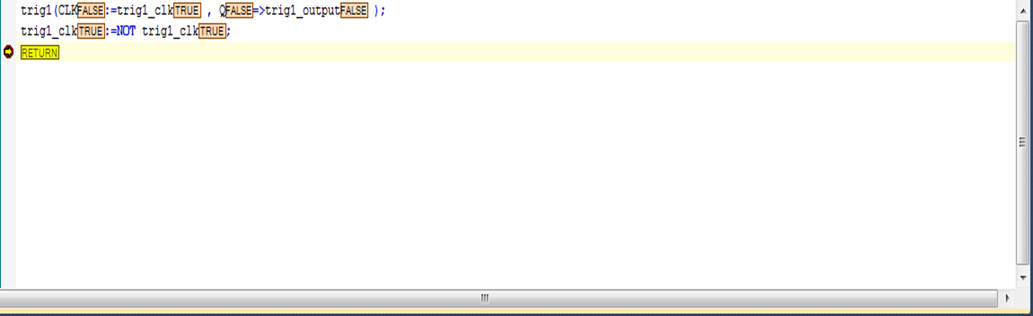
观察程序运行情况,此时trig1_clk为true按键盘F11或者在PLC中找到step into便可为实现单步执行。
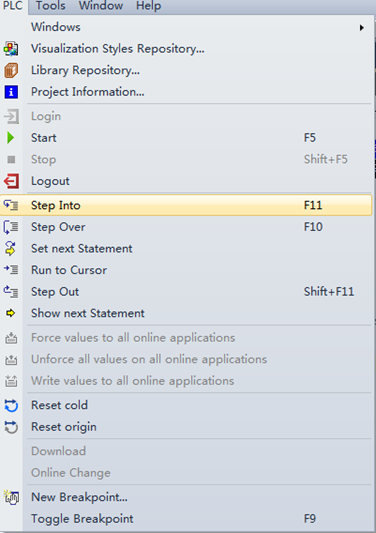
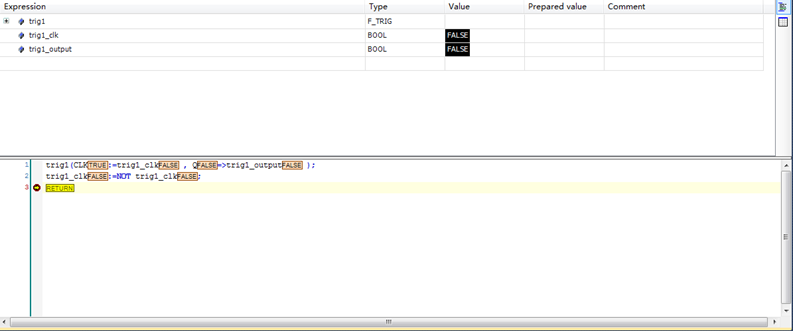
一直STEP INTO 直到出现下图:此时trig1_clk正好是下降沿,按照F-trig功能接下来trig1_output将会变成true,如图
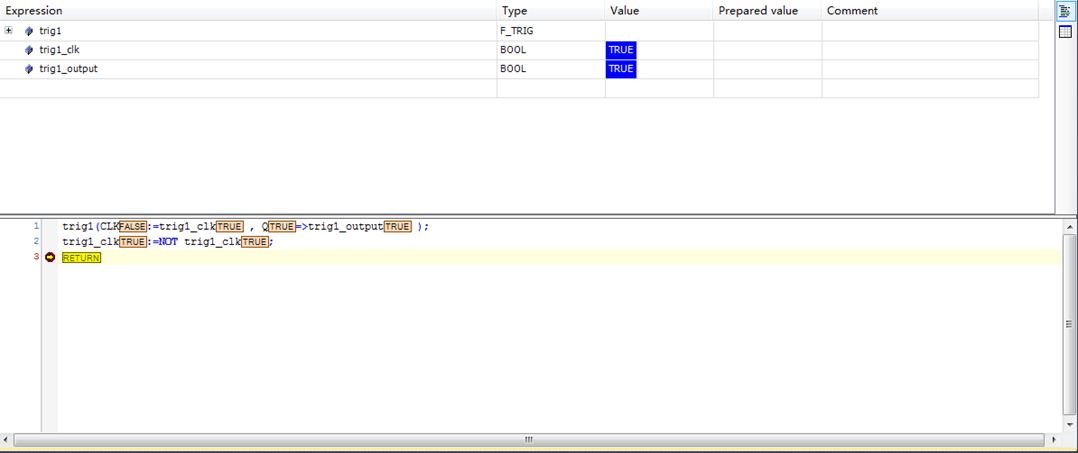
并在一个PLC周期后变回false,所以功能块测试完毕。

更多教学视频和资料下载,欢迎关注以下信息:
我的优酷空间:
http://i.youku.com/acetaohai123
我的在线论坛:
http://csrobot.gz01.bdysite.com/
问题交流:
QQ:910358960
倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-如何声明定时器,使用定时器TON模块 TC3的更多相关文章
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-T_AmsNetID是什么
该参数是包含六个数字类似于IP地址的字符串形式,例如"1.1.1.2.7.1",如果为空字符串,则默认使用本机的AmsNetID 你可以右击贝福的图标,然后点击About查看当前本 ...
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-TwinCAT自带的找原点功能块MC_Home怎么用
对于相对编码器类型轴(包括虚拟轴),可以使用贝福提供的找原点功能块MC_Home. HomingMode是指机器在往前跑的时候(30单位/s的默认速度),当碰到阻挡,则会有一个布尔值从FALSE改 ...
- 倍福TwinCAT(贝福Beckhoff)常见问题(FAQ)-报错0X4655,18005错误怎么办
首先确认驱动器没有报错(如果驱动器报错,请先解决绝对值编码器的清除多圈数据问题) 报错一般上使能就会报错,没法测试运转,而且不管是用贝福自带的NC功能还是自己写的都会一样的效果 请删除在贝福的Et ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.2 TwinCAT安装配置
由于TC2和TC3都有可能用到,个人推荐都安装,但是注意必须是先安装的TwinCAT2,然后安装TwinCAT3,如果反了可能两个都没法用(打开TcSwitchRuntime提示Both TwinCA ...
- 倍福TwinCAT(贝福Beckhoff)应用教程13.1 TwinCAT控制松下伺服 NC高级
本节主要演示了使用自定义函数实现电机的运动(梯形曲线和S曲线都有实现),这里的JOG+和JOG-,针对单个关节实现了PTP的运动(跟贝福的MoveAbsolute功能块实现效果一致),在此没有介绍运动 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.3 TwinCAT控制松下伺服 NC进阶
在前面一节,我们简单介绍了通过PLC+HMI实现完整控制松下伺服的上使能-运动,采集位置,速度等功能,这里我们会大量简化用到的贝福功能块(为了更加实用).首先依然是对单个轴的封装,我们之前的做法,例如 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.2 TwinCAT控制松下伺服 NC初步
在前面我们已经学会了使用贝福自带的调试软件完成试运行,接下来是使用TWINCAT PLC实现这个功能,右击PLC添加一个PLC项目 在VISUs上右击添加一个HMI人机界面 目前PLC程序和人 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.1 TwinCAT控制松下伺服 连接和试运行
首先是用松下伺服自带的软件可以测试运行(驱动器,电机都连接好,然后用USB线连接到松下伺服驱动器的X1口),打开调试软件会自动提示连接到伺服 一般需要对驱动器清除绝对值编码器数据(驱动器可能报错4 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程11.1 TwinCAT应用小程序1 如何读写数字量模拟量输入输出(DI,DO,AI,AO)
常见的模拟量模块(还有更高端和更低端的,使用方法都一样) EL3054和EL4024(4路模拟量输入和输出模块) 常见的数字量模块(还有更高端和更低端的,使用方法都一样) EL1809和EL280 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程6.1 TwinCAT如何与高级语言通讯
因为使用TwinCAT的人用途不同,重视点就不同.如果用来代替传统PLC+HMI做项目的,很少会需要用到跟高级语言通讯,但是如果是用来做运动控制平台如做机器人运动控制器的,就肯定会用到.不管是否用得上 ...
随机推荐
- 如何求先序排列和后序排列——hihocoder1049+洛谷1030+HDU1710+POJ2255+UVA548【二叉树递归搜索】
[已知先序.中序求后序排列]--字符串类型 #1049 : 后序遍历 时间限制:10000ms 单点时限:1000ms 内存限制:256MB 描述 小Ho在这一周遇到的问题便是:给出一棵二叉树的前序和 ...
- Luogu P2486 染色(树链剖分+线段树)
题解 不妨采取重链剖分的方式把路径剖成区间,然后用线段树维护,考虑如何合并一个区间 struct Node { int lf, rg, tot; }seg[N << 2]; int col ...
- 洛谷——P2388 阶乘之乘
P2388 阶乘之乘 题目背景 不告诉你…… 题目描述 求出1!*2!*3!*4!*……*n!的末尾有几个零 输入输出格式 输入格式: n(n<=10^8) 输出格式: 有几个零 输入输出样例 ...
- 简单说明CentOS源码安装程序
第一步.安装依赖包.一般官网会有依赖关系,没有就网上搜索一下. 第二步.下载源码包,上传至CentOS服务器 第三步.解压缩 第四步.进入源码文件夹 第五步.执行./configure,这一步主要是为 ...
- Python开发基础-Day23try异常处理、socket套接字基础1
异常处理 错误 程序里的错误一般分为两种: 1.语法错误,这种错误,根本过不了python解释器的语法检测,必须在程序执行前就改正 2.逻辑错误,人为造成的错误,如数据类型错误.调用方法错误等,这些解 ...
- START法则
用途:在做项目总结以及阶段性报告等的时候,可以很好的帮自己对整个工作过程进行梳理和总结,很好的表现出自己分析问题的清晰性.条理性和逻辑性. 定义:STAR法则是情境(situation).任务(tas ...
- [UOJ409]Highway Tolls
题意:交互题,给定一个简单无向图和$A,B(1\leq A\lt B)$,你可以对每条边指定其边权为$A$或$B$后通过交互库询问$S\rightarrow T$的最短路($S,T$在程序运行之前已经 ...
- 交换x,y的三种方式
1 值传递: #include<iostream> using namespace std; int main(){ void change(int ,int); int x=2,y=3; ...
- ApplicationDelegate里的方法
// 程序第一次加载完毕 - (BOOL)application:(UIApplication*)application didFinishLaunchingWithOptions:(NSDictio ...
- mysql 创建存储过程及测试sql
--存储过程 CREATE PROCEDURE proc_batch_id( out batch_id bigint ) begin insert into generate_sync_batch ( ...