
相机标定与矫正opencv+MATLAB
博客转载自:http://blog.csdn.net/Loser__Wang/article/details/51811347
本文目的在于记录如何使用MATLAB做摄像机标定,并通过opencv进行校正后的显示。
首先关于校正的基本知识通过OpenCV官网的介绍即可简单了解:
http://docs.opencv.org/2.4/doc/tutorials/calib3d/camera_calibration/camera_calibration.html
对于摄像机我们所关心的主要参数为摄像机内参,以及几个畸变系数。上面的连接中后半部分也给了如何标定,然而OpenCV自带的标定程序稍显繁琐。因而在本文中我主推使用MATLAB的工具箱。下面让我们开始标定过程。
标定板
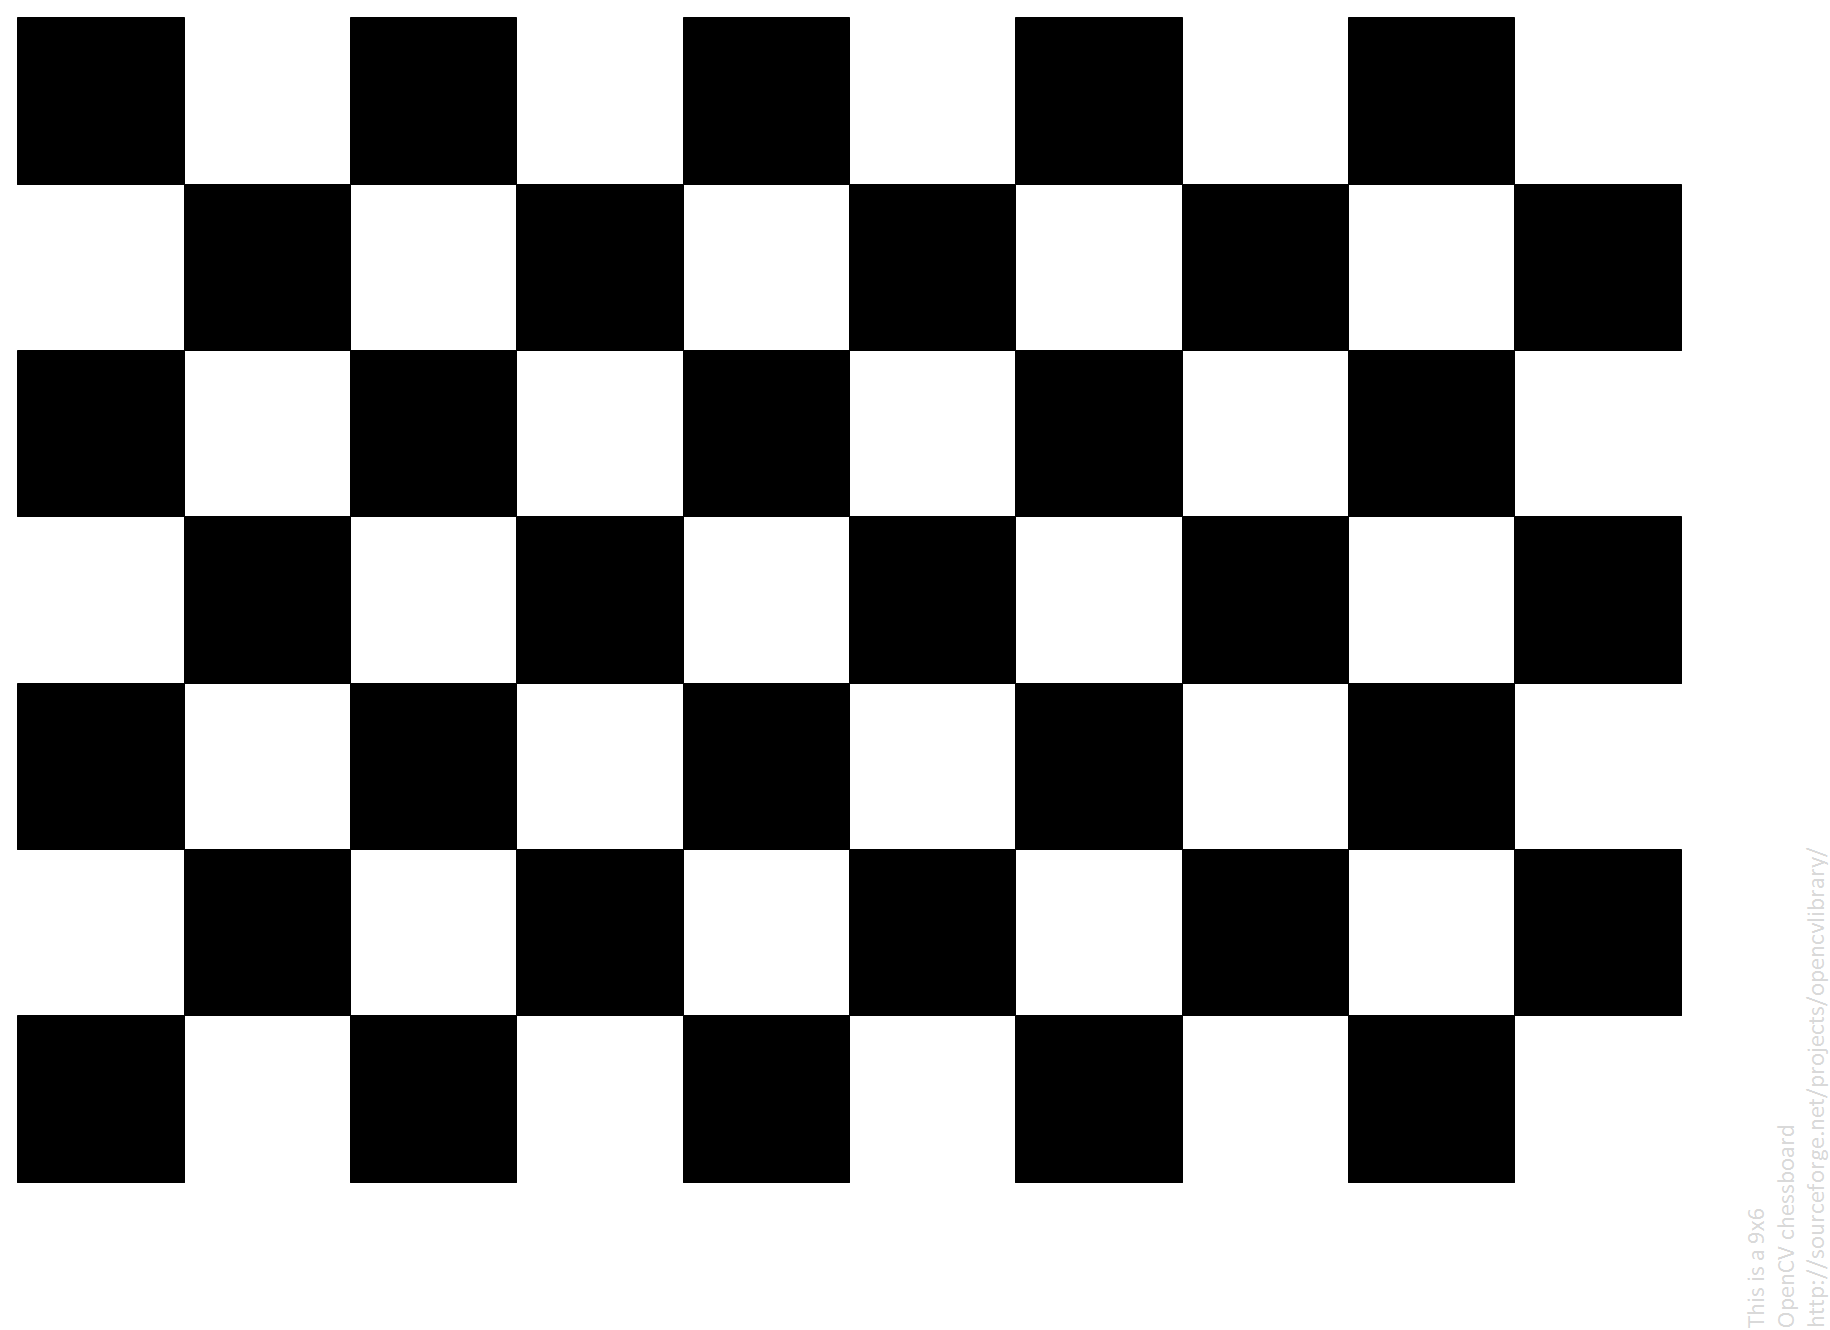
标定的最开始阶段最需要的肯定是标定板。两种方法,直接从opencv官网上能下载到:
http://docs.opencv.org/2.4/_downloads/pattern.png

方法二:逼格满满(MATLAB)
J = (checkerboard(300,4,5)>0.5);

figure, imshow(J);
采集数据
那么有了棋盘格之后自然是需要进行照片了。不多说,直接上程序。按q键即可保存图像,尽量把镜头的各个角度都覆盖好。

#include "opencv2/opencv.hpp"

#include <string>

#include <iostream>

using namespace cv;

using namespace std;

int main()

{

    VideoCapture inputVideo(0);

    //inputVideo.set(CV_CAP_PROP_FRAME_WIDTH, 320);

    //inputVideo.set(CV_CAP_PROP_FRAME_HEIGHT, 240);

    if (!inputVideo.isOpened())

    {

        cout << "Could not open the input video " << endl;

        return -1;

    }

    Mat frame;

    string imgname;

    int f = 1;

    while (1) //Show the image captured in the window and repeat

    {

        inputVideo >> frame;              // read

        if (frame.empty()) break;         // check if at end

        imshow("Camera", frame);

        char key = waitKey(1);

        if (key == 27)break;

        if (key == 'q' || key == 'Q')

        {

            imgname = to_string(f++) + ".jpg";

            imwrite(imgname, frame);

        }

    }

    cout << "Finished writing" << endl;

    return 0;

}
保存大约15到20张即可。大家可以看到我的方法,直接对着实验室的屏幕拍摄的。这个阶段有个注意事项就是测量好屏幕上每个方格的大小,这个标定的时候会用到。

进行标定
直接而在MATLAB的Command Window里面输入cameraCalibrator即可调用标定应用。

首先先把之前照好的图像添加进去,这是出现:

这就是之前让你记录的标定板中每个方格的大小。 输入无误后就涉及到最关键的一步了(MATLAB的这个实在太方便了,都是傻瓜式操作),选择参数。
为什么说他关键呢,因为如果你仔细阅读了OpenCV的说明之后你会大概明白畸变参数,总共有五个,径向畸变3个(k1,k2,k3)和切向畸变2个(p1,p2)。
径向畸变
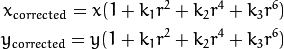
切向畸变
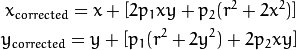
以及在OpenCV中的畸变系数的排列(这点一定要注意k1,k2,p1,p2,k3),千万不要以为k是连着的。
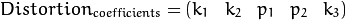
并且通过实验表明,三个参数的时候由于k3所对应的非线性较为剧烈。估计的不好,容易产生极大的扭曲,所以我们在MATLAB中选择使用两参数,并且选择错切和桶形畸变。

点击开始后等待一段时间即可完成标定。并且MATLAB给出的可视化还是很不错的,可以对比校正前后的样子

点击show Undistorted即可看到无畸变的图像
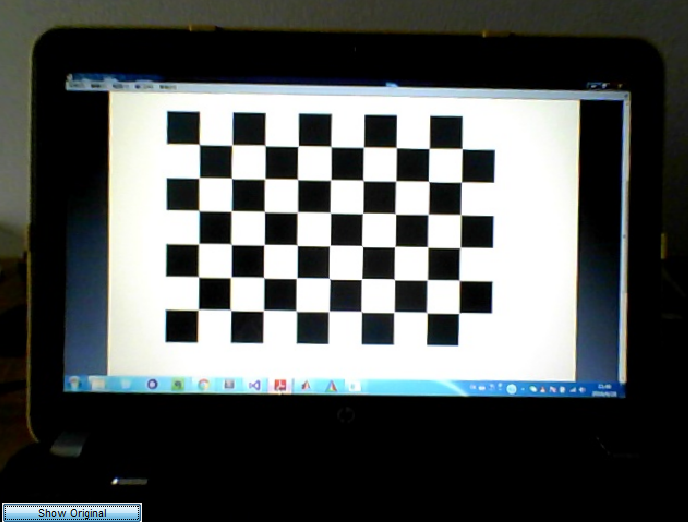
到这为止,你已经完成了标定过程。选择导出参数,即可把参数进行保存。

保存后可以退出标定应用,在MATLAB主界面中将保存的Mat文件打开
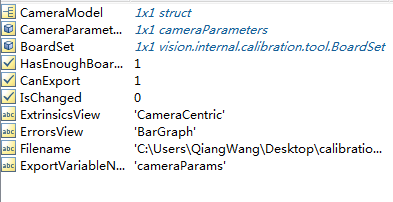
第二行就是参数
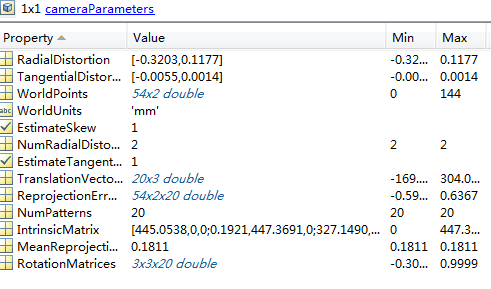
里面的RadialDistortion对应k1,k2,k3设置为0了。
TangentialDistortion对应p1,p2。
IntrinsicMatrix对应内参,注意这个和OpenCV中是转置的关系,注意不要搞错。
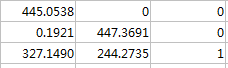
对应
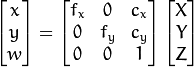
OpenCV中查看标定的结果
#include "opencv2/opencv.hpp"

#include <iostream>

using namespace cv;

using namespace std;

int main()

{

    VideoCapture inputVideo(0);

    if (!inputVideo.isOpened())

    {

        cout << "Could not open the input video: " << endl;

        return -1;

    }

    Mat frame;

    Mat frameCalibration;

    inputVideo >> frame;

    Mat cameraMatrix = Mat::eye(3, 3, CV_64F);

    cameraMatrix.at<double>(0, 0) = 4.450537506243416e+02;

    cameraMatrix.at<double>(0, 1) = 0.192095145445498;

    cameraMatrix.at<double>(0, 2) = 3.271489590204837e+02;

    cameraMatrix.at<double>(1, 1) = 4.473690628394497e+02;

    cameraMatrix.at<double>(1, 2) = 2.442734958206504e+02;

    Mat distCoeffs = Mat::zeros(5, 1, CV_64F);

    distCoeffs.at<double>(0, 0) = -0.320311439187776;

    distCoeffs.at<double>(1, 0) = 0.117708464407889;

    distCoeffs.at<double>(2, 0) = -0.00548954846049678;

    distCoeffs.at<double>(3, 0) = 0.00141925006352090;

    distCoeffs.at<double>(4, 0) = 0;

    Mat view, rview, map1, map2;

    Size imageSize;

    imageSize = frame.size();

    initUndistortRectifyMap(cameraMatrix, distCoeffs, Mat(),

        getOptimalNewCameraMatrix(cameraMatrix, distCoeffs, imageSize, 1, imageSize, 0),

        imageSize, CV_16SC2, map1, map2);

    while (1) //Show the image captured in the window and repeat

    {

        inputVideo >> frame;              // read

        if (frame.empty()) break;         // check if at end

        remap(frame, frameCalibration, map1, map2, INTER_LINEAR);

        imshow("Origianl", frame);

        imshow("Calibration", frameCalibration);

        char key = waitKey(1);

        if (key == 27 || key == 'q' || key == 'Q')break;

    }

    return 0;

}
修复之前和之后的结果对比
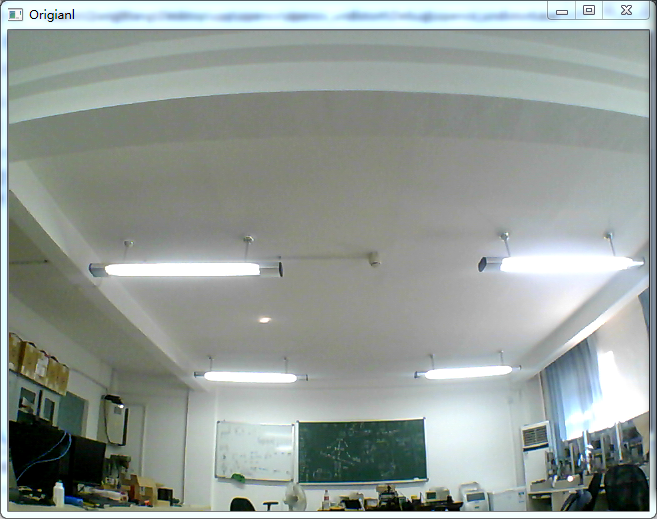
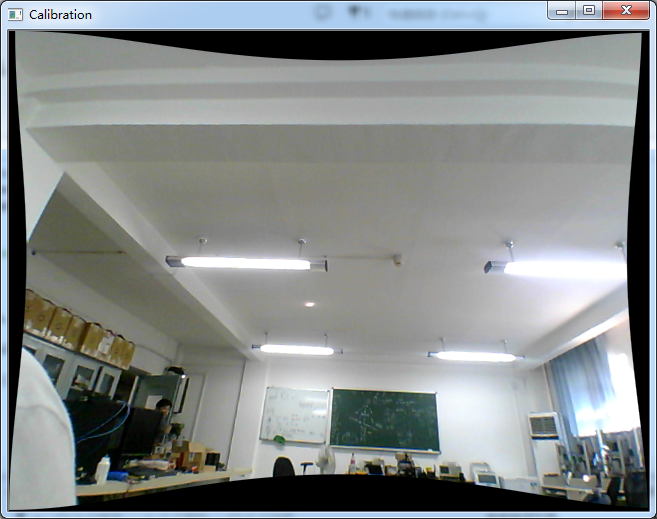
还有就是之前讨论的为什么选2系数而不是3系数。因为。。。。。。。 下面是三系数的修正结果,惨不忍睹啊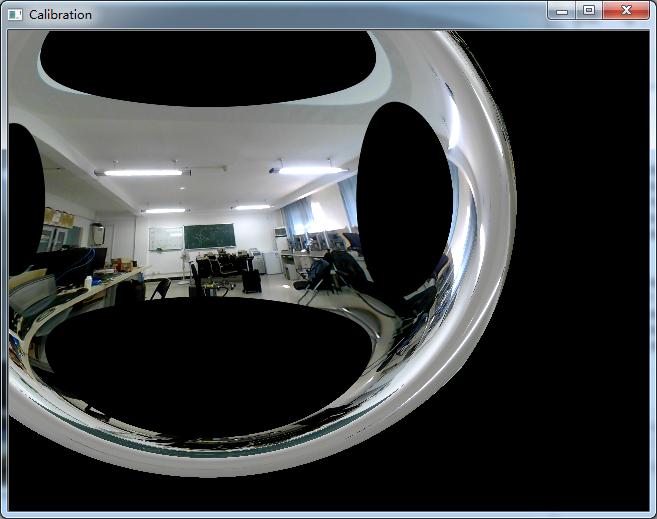
相机标定与矫正opencv+MATLAB的更多相关文章
- 使用OpenCV进行相机标定
1. 使用OpenCV进行标定 相机已经有很长一段历史了.但是,伴随着20世纪后期的廉价针孔照相机的问世,它们已经变成我们日常生活的一种常见的存在.不幸的是,这种廉价是由代价的:显著的变形.幸运的是, ...
- 【视频开发】【计算机视觉】相机标定(Camera calibration)原理、步骤
相机标定(Camera calibration)原理.步骤 author@jason_ql(lql0716) http://blog.csdn.net/lql0716 在图像测量过程以及机器视觉应用 ...
- Camera Calibration 相机标定
Camera Calibration 相机标定 一.相机标定方法 在opencv中提供了一组函数用于实现相机的标定,标定返回的值包括:相机内参矩阵(fx fy xc yc).相机外参矩阵(R t)以及 ...
- 相机标定过程(opencv) + matlab参数导入opencv + matlab标定和矫正
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%% 辛苦原创所得,转载请注明出处 %%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%% ...
- 相机标定 matlab opencv ROS三种方法标定步骤(1)
一 . 理解摄像机模型,网上有很多讲解的十分详细,在这里我只是记录我的整合出来的资料和我的部分理解 计算机视觉领域中常见的三个坐标系:图像坐标系,相机坐标系,世界坐标系,实际上就是要用矩阵来表 示各个 ...
- 相机标定 matlab opencv ROS三种方法标定步骤(2)
二 ubuntu下Opencv的相机标定 一般直接用Opencv的源码就可以进行相机的标定,但是可能只是会实现结果,却不懂实现的过程,我也是模模糊糊的看了<计算机视觉中的多视图几何>以及 ...
- 相机标定 matlab opencv ROS三种方法标定步骤(3)
三 , ROS 环境下 如何进行相机标定 刚开始做到的时候遇到一些问题没有记录下来,现在回头写的时候都是没有错误的结果了,首先使用ROS标定相机, 要知道如何查看节点之间的流程图 rosrun r ...
- 相机标定问题-Matlab & Py-Opencv
一.相机标定基本理论 1.相机成像系统介绍 图中总共有4个坐标系: 图像坐标系:Op 坐标表示方法(u,v) Unit:Dots(个) 成像坐标系:Oi ...
- Opencv——相机标定
相机标定的目的:获取摄像机的内参和外参矩阵(同时也会得到每一幅标定图像的选择和平移矩阵),内参和外参系数可以对之后相机拍摄的图像就进行矫正,得到畸变相对很小的图像. 相机标定的输入:标定图像上所有内角 ...
随机推荐
- Jenkins 配合 GitLab 实现分支的自动合并、自动创建 Tag
Jenkins 配合 GitLab 实现分支的自动合并.自动创建 Tag 背景 GitFlow工作流简介 Gitflow工作流定义了一个围绕项目发布的严格分支模型,它会相对复杂一点,但提供了用于一个健 ...
- dotnet core入门
dotnet 命令 C:\Users\yshuangj\Desktop\dotnet>dotnet Usage: dotnet [options]Usage: dotnet [path-to-a ...
- layui弹出层之应用实例讲解
从酒店管理系统到智能门锁及其现在的资源共享平台,layui框架,我们团队用的比较多的就是这个layui弹出层. layui弹出层,除了页面iframe层我们比较常用还有就是表单校验和其他相关的友好提示 ...
- Octave安装
转自:https://www.cnblogs.com/freeweb/p/7124589.html Octave是一种解释类的编程语言,并且是GNU项目下的开源软件,与之相对是大家都非常熟悉的matl ...
- keepalived + nginx(负载均衡反向代理HTTP,https) + tomcat(HTTP,https)
基本架构: nginx(192.168.116.198) client --->keepalived(116.200) ------> tomcat (192.16 ...
- FFmpeg中几个结构体的意义
AVCodec是存储编解码器信息的结构体,特指一个特定的解码器,比如H264编码器的名字,ID,支持的视频格式,支持的采样率等: AVCodecContext是一个描述编解码器采用的具体参数,比如采用 ...
- 404 Note Found 队-Beta6
目录 组员情况 组员2:胡青元 组员3:庄卉 组员4:家灿 组员5:恺琳 组员6:翟丹丹 组员7:何家伟 组员8:政演 组员9:黄鸿杰 组员10:刘一好 组员11:何宇恒 展示组内最新成果 团队签入记 ...
- mysql sqlite3 postgresql 简明操作
安装 mysql $ sudo apt-get install mysql-server sqlite3 $ sudo apt-get install sqlite3 postgresql $ sud ...
- webpack初起步
webpack 用于编译 JavaScript 模块.一旦完成安装,就可以通过 webpack 的 CLI 或 API 与其配合交互. 首先创建一个目录,进入目录中,初始化npm 然后本地安装webp ...
- Redis之Redis安装(Mac OS版本)
各版本下载地址:http://download.redis.io/releases,本教程使用版本为redis-5.0.4. ##进入应用安装目录 cd /usr/local ##下载安装包 wget ...