
PCL学习之:将超声数据按照PCL点云方式发布出去
前言:基于2D激光雷达的机器人,想让它跑自动导航,众所周知有2个比较明显的缺陷,1,那就是普通的激光雷达无法对玻璃或是镜面物体有反映; 2,机器人避障时只能对某一个平面的物体有反映,超过或者低于这个平面就不行,类似桌面等悬空的物体就无法检测。
基于这个缺陷,大部分的做法是使用廉价的超声雷达来辅助激光雷达,达到改善这个缺陷的目地。而且超声波模块很便宜,大部分在5~15元之间。测距误差在<3cm,用于机器人效果上还是不错的。之前的做法是,直接读取超声然后判断障碍物是否在安全距离,在安全距离以内就急停,这种做法有一个缺陷,那就是无法让机器人对障碍物进行绕行,所有把超声的数据安装PCL点云的方式发布出去,然后塞到局部动态地图里面,这样就可以达到使得机器人可以向激光雷达一样,做绕行的动作。废话少说,直接上代码:
class TestPcl():
def __init__(self):
rospy.init_node('talk_sonar_pcl', anonymous=True)
pub_cloud = rospy.Publisher("sonar_pcl", PointCloud2)
self.sonar_pub = rospy.Publisher('sonar', Range, queue_size=5)
rospy.Subscriber("stm_pub_ultrasonic1", Int16, self.sonarCallback)
self.sonar_value = 0
while not rospy.is_shutdown():
now = rospy.Time.now()
sonar_range = Range()
sonar_range.header.stamp = now
sonar_range.header.frame_id = "/sonar"
sonar_range.radiation_type = Range.ULTRASOUND
sonar_range.field_of_view = 0.3
sonar_range.min_range = 0.04
sonar_range.max_range = 0.8
sonar_range.range = self.sonar_value/1000.0
self.sonar_pub.publish(sonar_range)
pcloud = PointCloud2()
# make point cloud
cloud = [[1,5,1],[1.1,5,1],[1.2,5,1]]
cloud[0][1] = sonar_range.range
cloud[1][1] = sonar_range.range
cloud[2][1] = sonar_range.range
pcloud.header.frame_id="/base_footprint"
pcloud = pc2.create_cloud_xyz32(pcloud.header, cloud)
pub_cloud.publish(pcloud)
rospy.loginfo(pcloud)
rospy.sleep(1.0)
def sonarCallback(self,seq):
self.sonar_value = seq.data
代码很简单,我就不解释了。
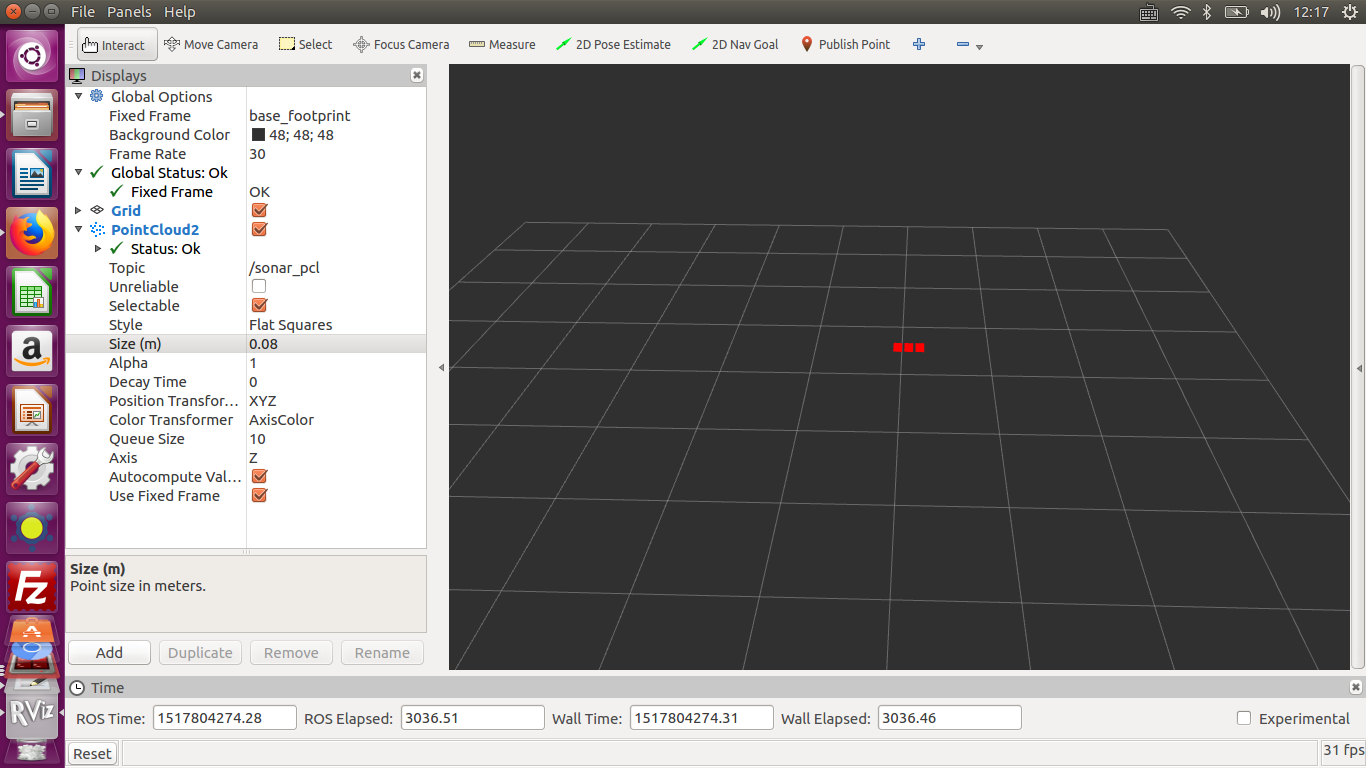
运行rviz,添加pointcloud2,topic主题为sonar_pcl就可以看到点云随着超声数据变化:
PCL学习之:将超声数据按照PCL点云方式发布出去的更多相关文章
- PCL学习八叉树
建立空间索引在点云数据处理中有着广泛的应用,常见的空间索引一般 是自顶而下逐级划分空间的各种空间索引结构,比较有代表性的包括BSP树,KD树,KDB树,R树,四叉树,八叉树等索引结构,而这些结构中,K ...
- PCL学习笔记1
先贴一段代码,从别处抄来的 #include <iostream> #include <pcl/io/pcd_io.h> #include <pcl/point_type ...
- PCL读取PCD文件的数据
1.pcd文件——rabbit.pcd 链接:https://pan.baidu.com/s/1v6mjPjwd7fIqUSjlIGTIGQ提取码:zspx 新建项目pcl rabbit.pcd 和p ...
- PCL学习(三) SAC-IA 估记object pose
SAC-IA是基于RANSAC算法的对齐算法 通过降采样提高法向计算.FPFH特征的计算 最后通过SAC-IA计算得到对齐的旋转和平移 #include <Eigen/Core> #inc ...
- PCL学习(二)三维模型转点云 obj转pcd----PCL实现
#include <pcl/io/io.h> #include <pcl/io/pcd_io.h> #include <pcl/io/obj_io.h> #incl ...
- ios网络学习------6 json格式数据的请求处理
ios网络学习------6 json格式数据的请求处理 分类: IOS2014-06-30 20:33 471人阅读 评论(3) 收藏 举报 #import "MainViewContro ...
- Java学习-028-JSON 之二 -- 数据读取
JSON数据由 JSONObject.JSONArray.key_value 组合而成.通常来说,JSONObject 可以包含 JSONObject.JSONArray.key_value:JSON ...
- Node.js学习之TCP/IP数据通讯
Node.js学习之TCP/IP数据通讯 1.使用net模块实现基于TCP的数据通讯 提供了一个net模块,专用于实现TCP服务器与TCP客户端之间的通信 1.1创建TCP服务器 在Node.js利用 ...
- PCL—关键点检测(Harris)低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5064848.html 除去NARF这种和特征检测联系比较紧密的方法外,一般来说特征检测都会对曲率变化比较剧烈的点更 ...
随机推荐
- 扎心一问!你凭什么成为top1%的Java工程师?
目录 1.解决生产环境里的突发故障 2.对棘手的线上性能问题进行优化 3.锻造区别于普通码农的核心竞争力 4.打磨架构设计能力 5.你凭什么成为 top1%? 你工作几年了? 是否天天CRUD到吐 ...
- Python - 部分PEP8规范
写代码就像写字一样,为什么有的人写的字十分漂亮,而有的人写的字过后连自己都不认识,最主要还是从一开始是否对自己严格要求.从现在开始就当自己是个初学者,把代码写漂亮点.以下截取了部分PEP8代码规范,里 ...
- Java8 日期和时间API
LocalDate.LocalTime.Instant.Duration.Period 1.1使用LocalDate和LocalTime 1.1.1LocalDate的创建方式和相关方法使用示例 @T ...
- JavaWeb之JSP & EL & JSTL
JSP & EL & JSTL JSP Java Server Page 什么是JSP 从用户角度看,就是一个网页.从程序员角度看,就是一个Java类,它继承Servlet,所以可以说 ...
- Vue入门、插件安装
一.Vue 1.什么是Vue? (1)官网地址: https://cn.vuejs.org/ (2)Vue是一个渐进式的JavaScript框架.采用自底向上增量开发的设计.可以简单的理解为Vue是一 ...
- 使用Fiddler抓取手机HTTP流量包
- PC端配置 设置允许远程连接. - PC端共享上网 需要在PC上进行手机抓包,必须使手机流量经过PC,在文章<简单两行,实现无线WiFi共享上网,手机抓包再也不用愁了>中介绍了如何在P ...
- IOS 11 下适配UITableView
9月份苹果发布了IOS11和Iphone X,这一操作系统一硬件对于开发者适配上面还是造作了不少蛋疼的地方.先来看看IOS 11,这些蛋疼的需要适配的地方: 1.UIScrollView及其子类在IO ...
- 获取本设备IP地址
获取本设备(Android.PC)IP地址 public string GetLocalIP() { try { string HostName = Dns.GetHostName(); //得到主机 ...
- 一文解读AIoT (转)
AIoT即AI+IoT,指的是人工智能技术与物联网在实际应用中的落地融合.目前,越来越多的行业及应用将AI与IoT结合到了一起,AIoT已经成为各大传统行业智能化升级的最佳通道,也是未来物联网发展的重 ...
- Ajax错误
如果ajax访问不到后台对应的controller的方法,直接报错,首先查看url访问路径,如果路径没错误,再利用谷歌开发者工具来运行一下,是否存在基本语法错误,比如字符写错了,多一个少一个逗号, 如 ...