
ROS-URDF-活动关节
前言:介绍活动关节,并使机器人活动起来。
参考自:http://wiki.ros.org/urdf/Tutorials/Building%20a%20Movable%20Robot%20Model%20with%20URDF
一、修改urdf文件
<?xml version="1.0"?>
<robot name="visual">

<material name="blue">
    <color rgba="0 0 0.8 1"/>
  </material>
  <material name="black">
    <color rgba="0 0 0 1"/>
  </material>
  <material name="white">
    <color rgba="1 1 1 1"/>
  </material>

  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
      <material name="blue"/>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0 -0.22 0.25"/>
  </joint>

  <link name="right_base">
    <visual>
      <geometry>
        <box size="0.4 0.1 0.1"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>

  <joint name="right_base_joint" type="fixed">
    <parent link="right_leg"/>
    <child link="right_base"/>
    <origin xyz="0 0 -0.6"/>
  </joint>

  <link name="right_front_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
      <origin rpy="0 0 0" xyz="0 0 0"/>
    </visual>
  </link>
  <joint name="right_front_wheel_joint" type="continuous">
    <axis rpy="0 0 0" xyz="0 1 0"/>
    <parent link="right_base"/>
    <child link="right_front_wheel"/>
    <origin rpy="0 0 0" xyz="0.133333333333 0 -0.085"/>
  </joint>

  <link name="right_back_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="right_back_wheel_joint" type="continuous">
    <axis rpy="0 0 0" xyz="0 1 0"/>
    <parent link="right_base"/>
    <child link="right_back_wheel"/>
    <origin rpy="0 0 0" xyz="-0.133333333333 0 -0.085"/>
  </joint>

  <link name="left_leg">
    <visual>
      <geometry>
        <box size="0.6 0.1 0.2"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz="0 0 -0.3"/>
      <material name="white"/>
    </visual>
  </link>

  <joint name="base_to_left_leg" type="fixed">
    <parent link="base_link"/>
    <child link="left_leg"/>
    <origin xyz="0 0.22 0.25"/>
  </joint>

  <link name="left_base">
    <visual>
      <geometry>
        <box size="0.4 0.1 0.1"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>

  <joint name="left_base_joint" type="fixed">
    <parent link="left_leg"/>
    <child link="left_base"/>
    <origin xyz="0 0 -0.6"/>
  </joint>

  <link name="left_front_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="left_front_wheel_joint" type="continuous">
    <axis rpy="0 0 0" xyz="0 1 0"/>
    <parent link="left_base"/>
    <child link="left_front_wheel"/>
    <origin rpy="0 0 0" xyz="0.133333333333 0 -0.085"/>
  </joint>

  <link name="left_back_wheel">
    <visual>
      <origin rpy="1.57075 0 0" xyz="0 0 0"/>
      <geometry>
        <cylinder length="0.1" radius="0.035"/>
      </geometry>
      <material name="black"/>
    </visual>
  </link>
  <joint name="left_back_wheel_joint" type="continuous">
    <axis rpy="0 0 0" xyz="0 1 0"/>
    <parent link="left_base"/>
    <child link="left_back_wheel"/>
    <origin rpy="0 0 0" xyz="-0.133333333333 0 -0.085"/>
  </joint>

  <joint name="gripper_extension" type="prismatic">
    <parent link="base_link"/>
    <child link="gripper_pole"/>
    <limit effort="1000.0" lower="-0.38" upper="0" velocity="0.5"/>
    <origin rpy="0 0 0" xyz="0.19 0 0.2"/>
  </joint>

  <link name="gripper_pole">
    <visual>
      <geometry>
        <cylinder length="0.2" radius="0.01"/>
      </geometry>
      <origin rpy="0 1.57075 0 " xyz="0.1 0 0"/>
    </visual>
  </link>

  <joint name="left_gripper_joint" type="revolute">
    <axis xyz="0 0 1"/>
    <limit effort="1000.0" lower="0.0" upper="0.548" velocity="0.5"/>
    <origin rpy="0 0 0" xyz="0.2 0.01 0"/>
    <parent link="gripper_pole"/>
    <child link="left_gripper"/>
  </joint>

  <link name="left_gripper">
    <visual>
      <origin rpy="0.0 0 0" xyz="0 0 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger.dae"/>
      </geometry>
    </visual>
  </link>

  <joint name="left_tip_joint" type="fixed">
    <parent link="left_gripper"/>
    <child link="left_tip"/>
  </joint>

  <link name="left_tip">
    <visual>
      <origin rpy="0.0 0 0" xyz="0.09137 0.00495 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger_tip.dae"/>
      </geometry>
    </visual>
  </link>
  <joint name="right_gripper_joint" type="revolute">
    <axis xyz="0 0 -1"/>
    <limit effort="1000.0" lower="0.0" upper="0.548" velocity="0.5"/>
    <origin rpy="0 0 0" xyz="0.2 -0.01 0"/>
    <parent link="gripper_pole"/>
    <child link="right_gripper"/>
  </joint>

  <link name="right_gripper">
    <visual>
      <origin rpy="-3.1415 0 0" xyz="0 0 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger.dae"/>
      </geometry>
    </visual>
  </link>

  <joint name="right_tip_joint" type="fixed">
    <parent link="right_gripper"/>
    <child link="right_tip"/>
  </joint>

  <link name="right_tip">
    <visual>
      <origin rpy="-3.1415 0 0" xyz="0.09137 0.00495 0"/>
      <geometry>
        <mesh filename="package://urdf_tutorial/meshes/l_finger_tip.dae"/>
      </geometry>
    </visual>
  </link>

  <link name="head">
    <visual>
      <geometry>
        <sphere radius="0.2"/>
      </geometry>
      <material name="white"/>
    </visual>
  </link>
  <joint name="head_swivel" type="continuous">
    <parent link="base_link"/>
    <child link="head"/>
    <axis xyz="0 0 1"/>
    <origin xyz="0 0 0.3"/>
  </joint>

  <link name="box">
    <visual>
      <geometry>
        <box size="0.08 0.08 0.08"/>
      </geometry>
      <material name="blue"/>
    </visual>
  </link>

  <joint name="tobox" type="fixed">
    <parent link="head"/>
    <child link="box"/>
    <origin xyz="0.1814 0 0.1414"/>
  </joint>
</robot>
----------------------------------------------------------
代码解析:
<joint name="head_swivel" type="continuous">关节为连续型
    <parent link="base_link"/>
    <child link="head"/>
    <axis xyz="0 0 1"/>限制只绕z轴旋转
    <origin xyz="0 0 0.3"/>
</joint>

<joint name="left_gripper_joint" type="revolute">关节为旋转型
    <axis xyz="0 0 1"/>
    <limit effort="1000.0" lower="0.0" upper="0.548" velocity="0.5"/>限定最大力度1000N,绕z周旋转弧度为0弧度-0.548弧度,最大速度为0.5m/s
    <origin rpy="0 0 0" xyz="0.2 0.01 0"/>
    <parent link="gripper_pole"/>
    <child link="left_gripper"/>
</joint>

<joint name="gripper_extension" type="prismatic">关节类型为棱柱型,只能沿着轴移动,不能沿着轴转动。
    <parent link="base_link"/>
    <child link="gripper_pole"/>
    <limit effort="1000.0" lower="-0.38" upper="0" velocity="0.5"/>
    <origin rpy="0 0 0" xyz="0.19 0 0.2"/>
  </joint>
二、运行launch文件
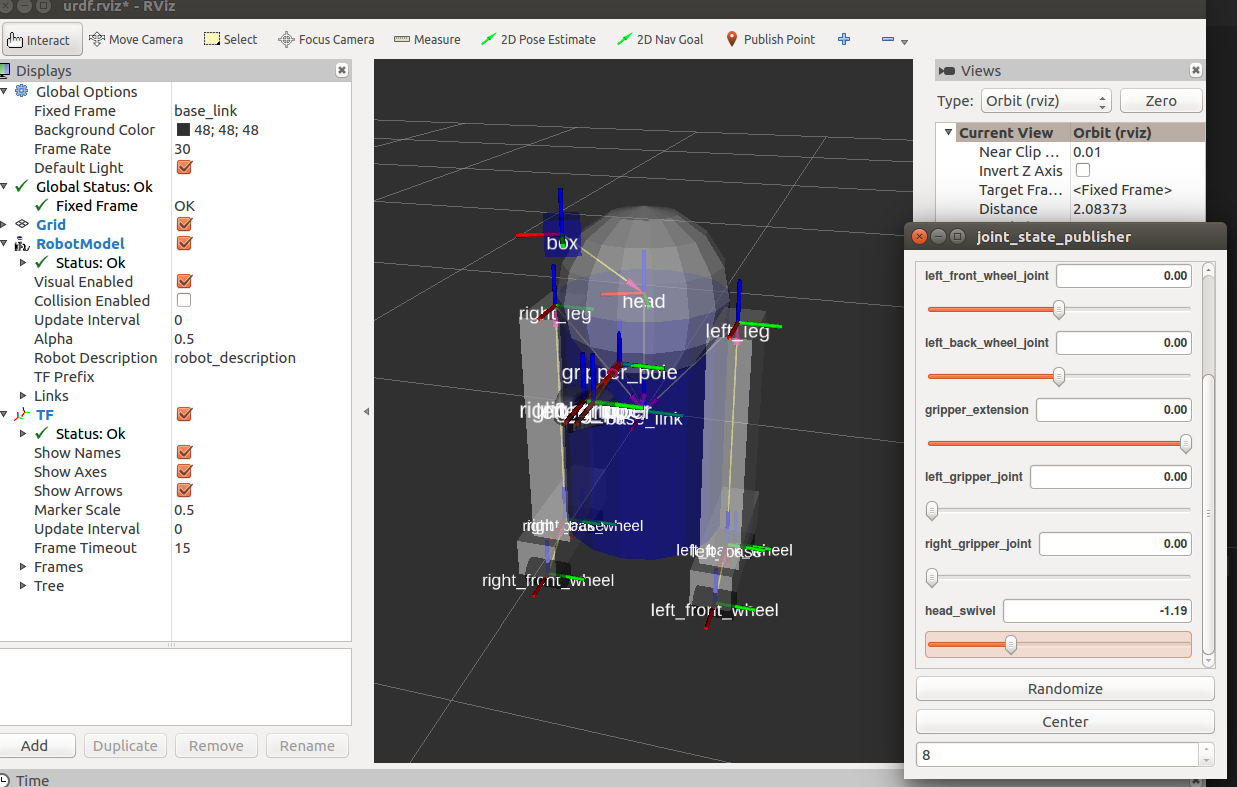
当您在GUI中移动滑块时,模型将在Rviz中移动。这是怎么做到的?首先,GUI解析URDF并找到所有非固定关节及其限制。然后,它使用滑块的值来发布sensor_msgs / JointState消息。然后robot_state_publisher使用它们来计算不同部分之间的所有变换。然后,生成的变换树用于显示Rviz中的所有形状。
-END-
ROS-URDF-活动关节的更多相关文章
- ROS(URDF机器人建模)
新建功能包mbot_description 在功能包下新建文件config,launch,meshes,urdf. 在launch文件夹下新建文件display_mbot_base_urdf.laun ...
- ROS urdf和xacro文件详解
视觉标签:visual <visual> <origin xyz="0.0 0.0 0.0" /> <geometry> <box siz ...
- 2017~ROS暑期学校~分享
http://www.robotics.sei.ecnu.edu.cn/ROS2017/ ---- 往年暑期学校活动:2015年,2016年 报名开始时间7月2日晚10点:暑期学校报名,机器人挑战赛报 ...
- Gazebo機器人仿真學習探索筆記(七)连接ROS
中文稍后补充,先上官方原版教程.ROS Kinetic 搭配 Gazebo 7 附件----官方教程 Tutorial: ROS integration overview As of Gazebo 1 ...
- 【探索之路】机器人篇(3)-给mwRobot建立模型
在创建一个mwRobot_description程序包那一节中,我们添加了依赖roscpp rospy std_msgs 和 urdf , 现在我们再添加一个xacro依赖. 如何添加依赖? 打开程 ...
- 多指灵巧手MoveIt!与Gazebo联合仿真框架搭建
至于为什么叫框架,一是因为灵巧手的3维模型没有按照基本的设计要求画,正常来说,设计机器人机构之前应该设计好机构需要多少个自由度/DOF,每个自由度是旋转/revolute类型还是滑移/prismati ...
- 软件篇-02-基于ZED 2和ORB_SLAM2的SLAM实践
时隔两周,我又回来了. 本期内容如题,ZED 2的SDK功能还是挺多的,包括轨迹跟踪,实时建图等等.虽然由于是商业产品,我看不到他们的源代码,但是根据使用情况来看,ZED 2内部是采用了IMU和光 ...
- <ROS> 机器人描述--URDF和XACRO
文章转自 https://blog.csdn.net/sunbibei/article/details/52297524 特此鸣谢原创作者的辛勤付出 1 URDF 文件 1.1 link和joint ...
- ROS(机器人URDF模型优化)
URDF模型 xacro优化后的URDF模型 1.精简模型代码(创建宏定义,文件包含) 2.提供可编程接口(常量,变量,数学计算,条件语句) 常量定义: name:base_length的值value ...
随机推荐
- C语言数据结构链栈(创建、入栈、出栈、取栈顶元素、遍历链栈中的元素)
/**创建链栈*创建一个top指针代表head指针*采用链式存储结构*采用头插法创建链表*操作 创建 出栈 入栈 取栈顶元素*创建数据域的结构体*创建数据域的名称指针*使用随机函数对数据域的编号进行赋 ...
- includes() 方法用来判断一个数组是否包含一个指定的值,根据情况,如果包含则返回 true,否则返回false。
注意:对象数组不能使用includes方法来检测. JavaScript Demo: Array.includes() var array1 = [1, 2, 3]; console.log(arra ...
- jquery动态生成二维码添加自定义logo
动态生成二维码中间带logo. jquery.qrcode.js 动态生成二维码api很简单. 引入jquer(版本任意),引入jquery.qrcode.js 不需要中间带logo这样就可以了.带l ...
- 【Android】登陆界面设计
界面布局 布局其实很简单,用相对布局累起来就可以了,然后注册和记住密码这两个控件放在一个水平线性布局里 界面底部还设置了一个QQ一键登录的入口,可以直接用. 控件的ID命名有点乱 <?xml v ...
- TensorFlow 学习笔记(2)----placeholder的使用
此系列将会每日持续更新,欢迎关注 在TensorFlow中输入值的方式是通过placeholder来实现 例如:做两个数的乘法时,是先准备好两个place, 再将输出值定义成两数的乘法 最后利用ses ...
- hdu2009 求数列的和【C++】
求数列的和 Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/32768 K (Java/Others)Total Submi ...
- 基于JavaScript封装的Ajax工具类
前段是件由于工作需要无奈编写了一个给予JavaScript封装的工具类,技术有限,误喷,感谢大家的支持. 1.以下是JavaScript 的 Ajax 工具类. function createXMLH ...
- CentOS7版本的新特性
综述 XFS 比 EXT 4更适合大文件处理,但消耗的CPU资源是EXT4的两倍 XFS 最大支持单文件16TB ,EXT4:50TB 最小1GB/建议每个逻辑CPU 1GB 逻辑CPU:核数,而非 ...
- noip模拟赛 赤の夜
题目背景 下发压缩包链接: https://pan.baidu.com/s/1geC4ooz 密码: 3vpt(同T1) 正在想这么说的时候—— 突然涌出一种强烈的晕眩感. 这是,什么……? 眼花吗? ...
- 背包again
Gy最近学习了01背包问题,无聊的他又想到了一个新的问题,给定n个物品的价值,和01背包一样,每个物品只能选1次或0次,求最小不能被得到的价值. 输入 第一行一个正整数T(T <= 100),表 ...