
Gazebo、Rviz 结合 ORB-SLAM3 实现运动规划及定位
基于以下内容,详见博客链接
参考链接
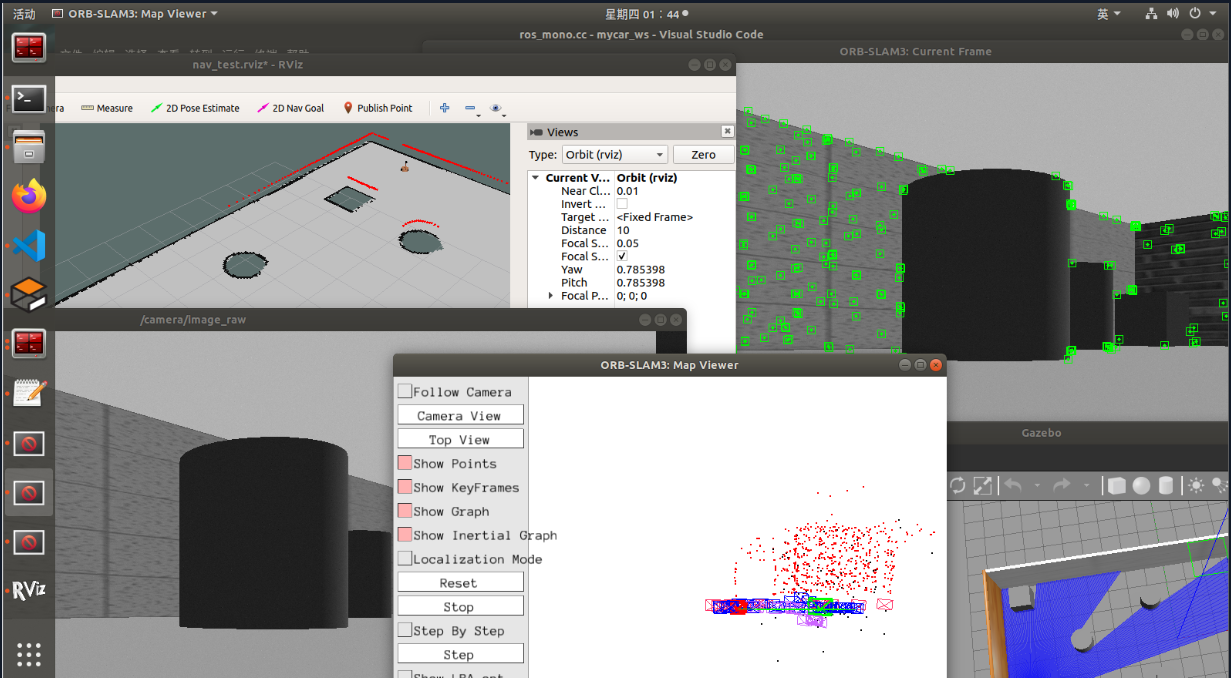
成果图
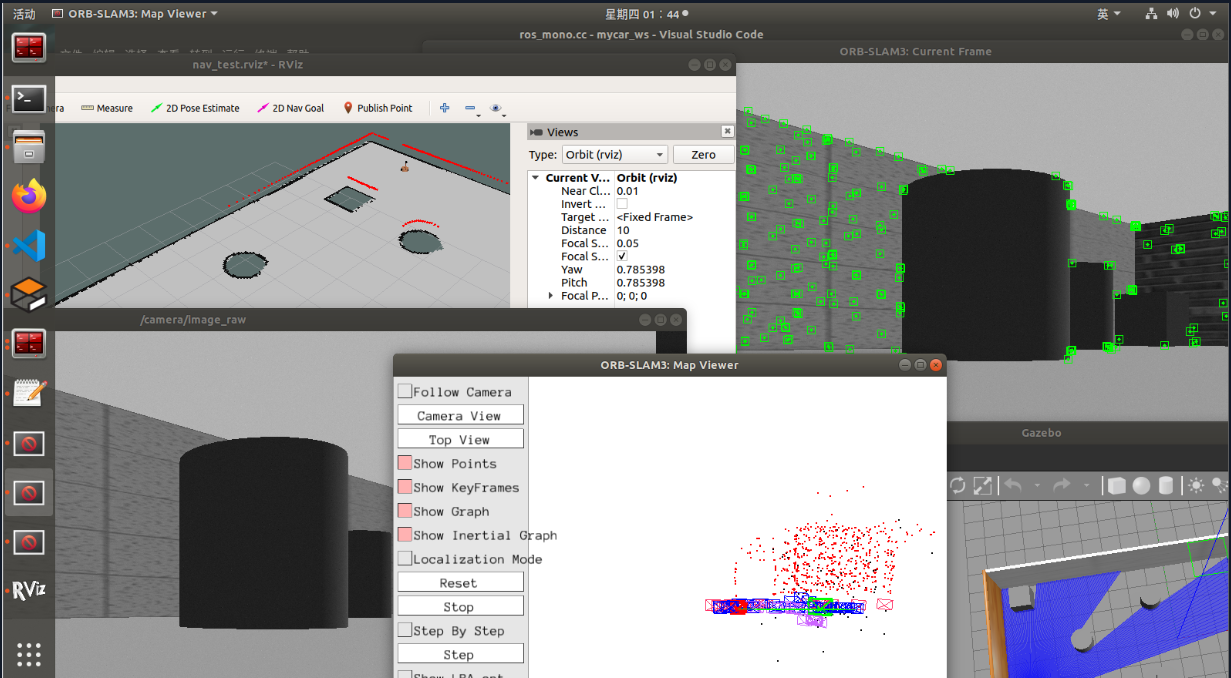
STEP1: 安装摄像头驱动
(1)笔记本摄像头
sudo apt-get install ros-melodic-uvc-camera
(2)USB摄像头
sudo apt-get install ros-melodic-usb-cam
STEP2: 安装image相关功能包
sudo apt-get install ros-melodic-image-*

sudo apt-get install ros-melodic-rqt-image-view
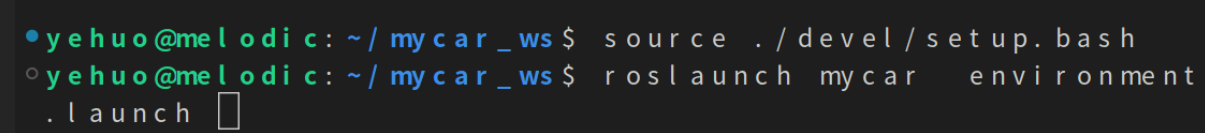
STEP3: 启动 gazebo 仿真环境
source ./devel/setup.bash

roslaunch mycar  environment.launch
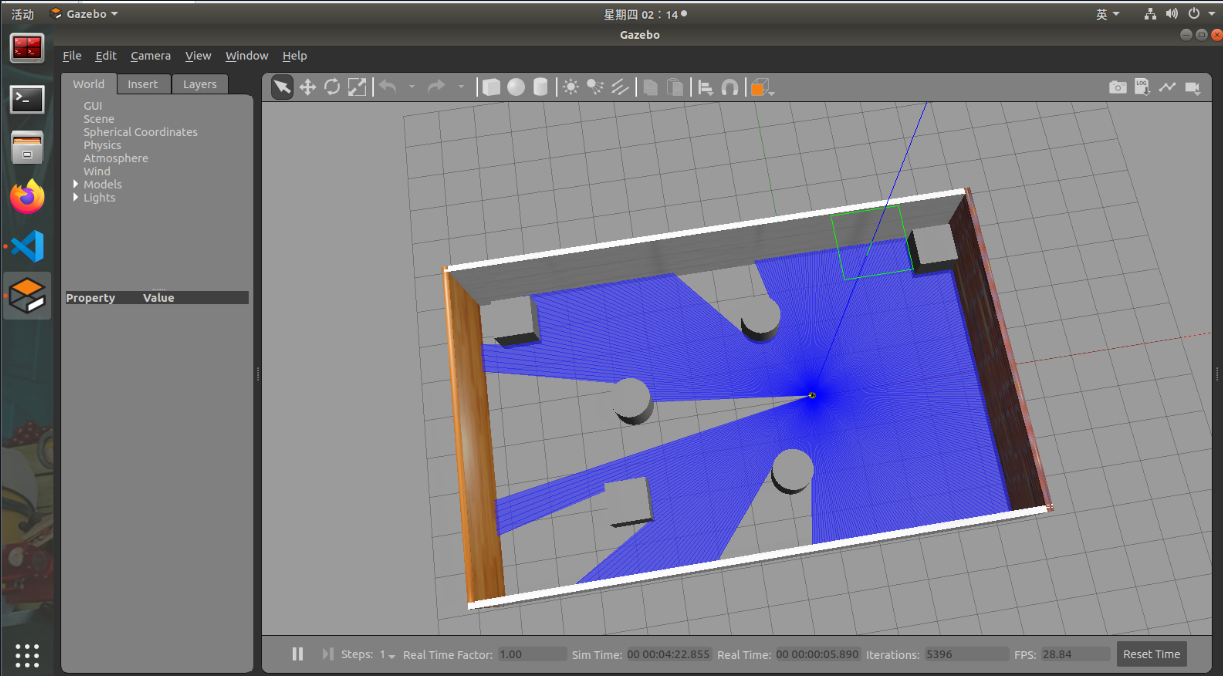
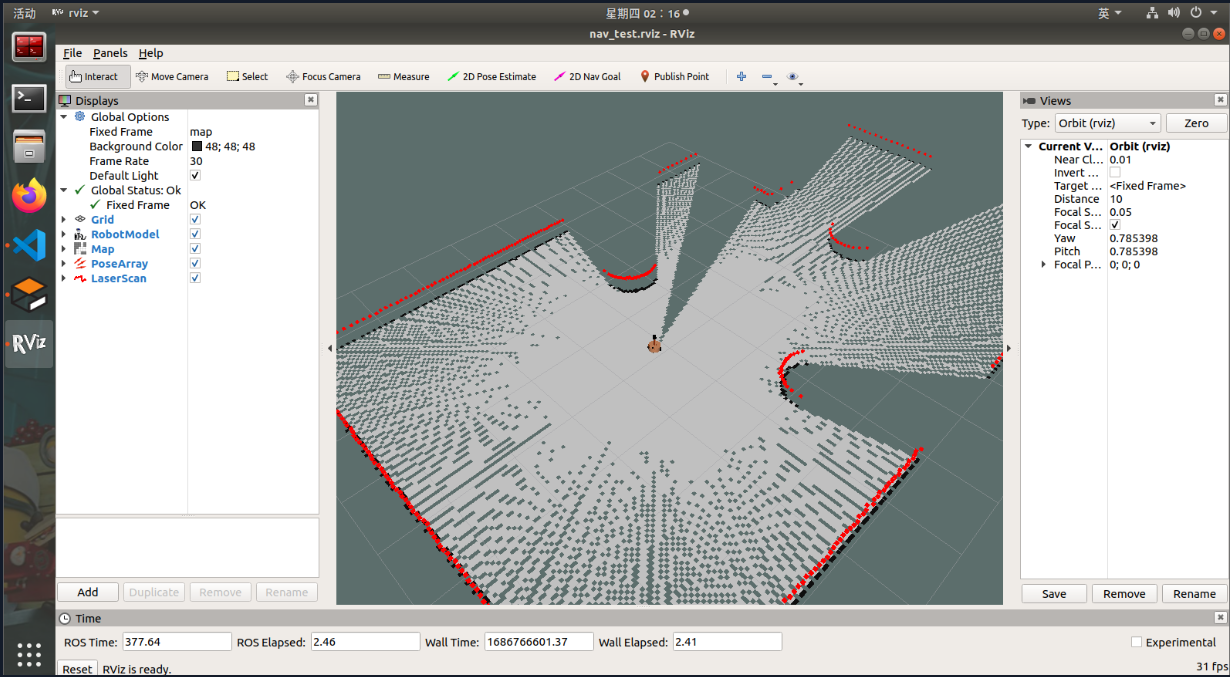
STEP4: 启动 rviz 相关节点
source ./devel/setup.bash

roslaunch nav_demo nav07_slam_auto.launch

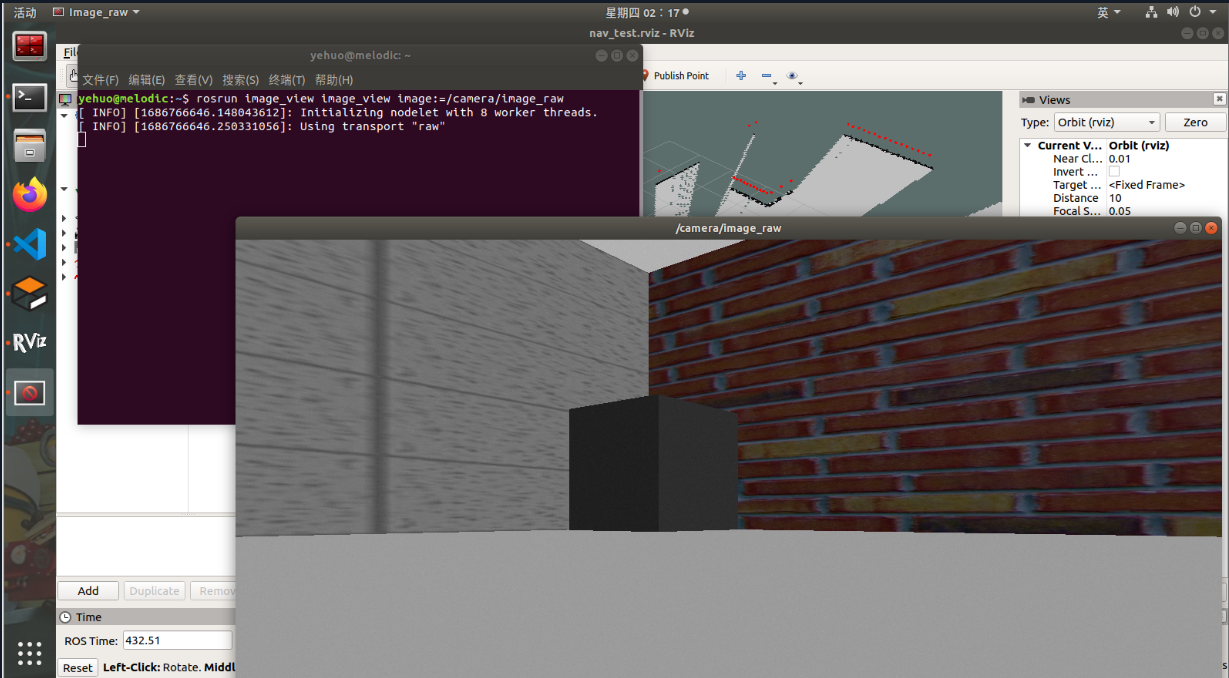
STEP5: 启动相机节点
rosrun image_view image_view image:=/camera/image_raw
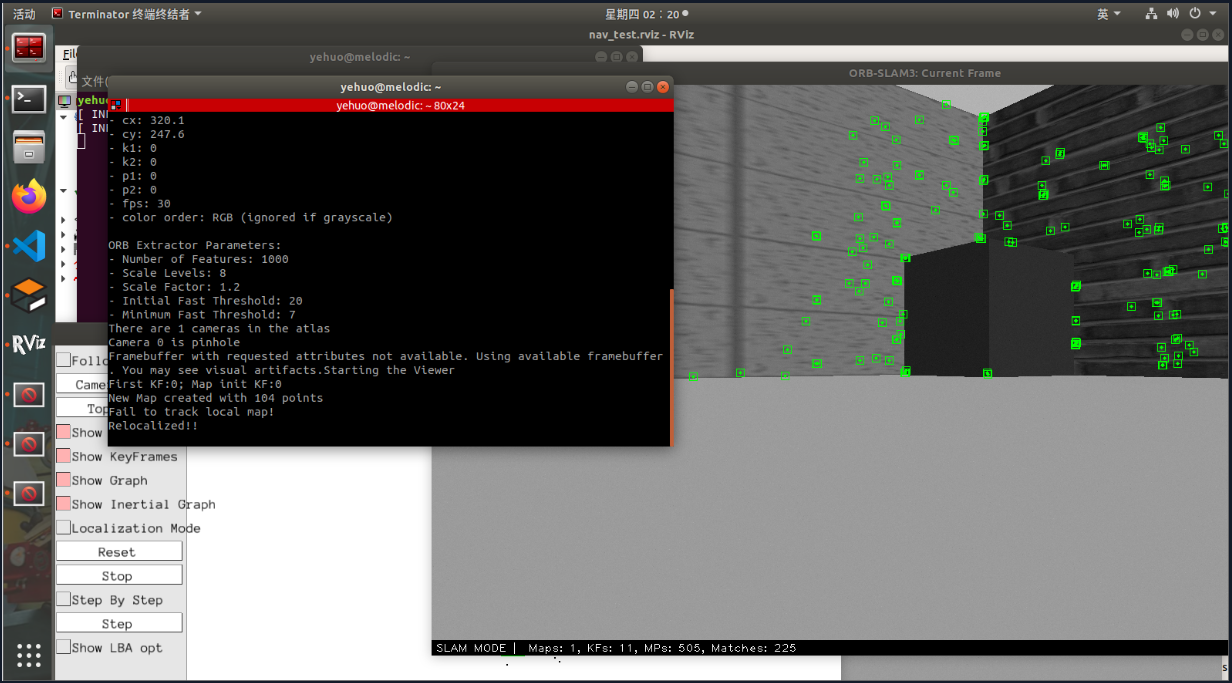
STEP6: 启动 ORB-SLAM3
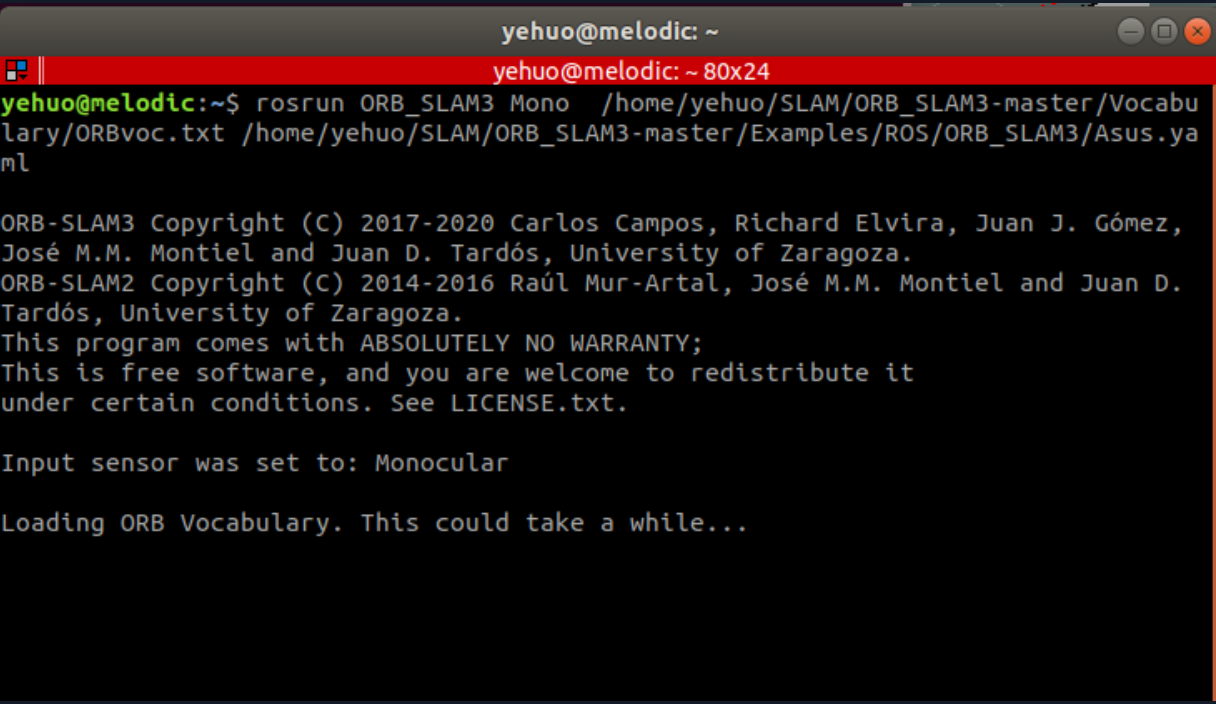
rosrun ORB_SLAM3 Mono /home/yehuo/SLAM/ORB_SLAM3-master/Vocabulary/ORBvoc.txt /home/yehuo/SLAM/ORB_SLAM3-master/Examples/ROS/ORB_SLAM3/Asus.yaml
STEP7: 测试
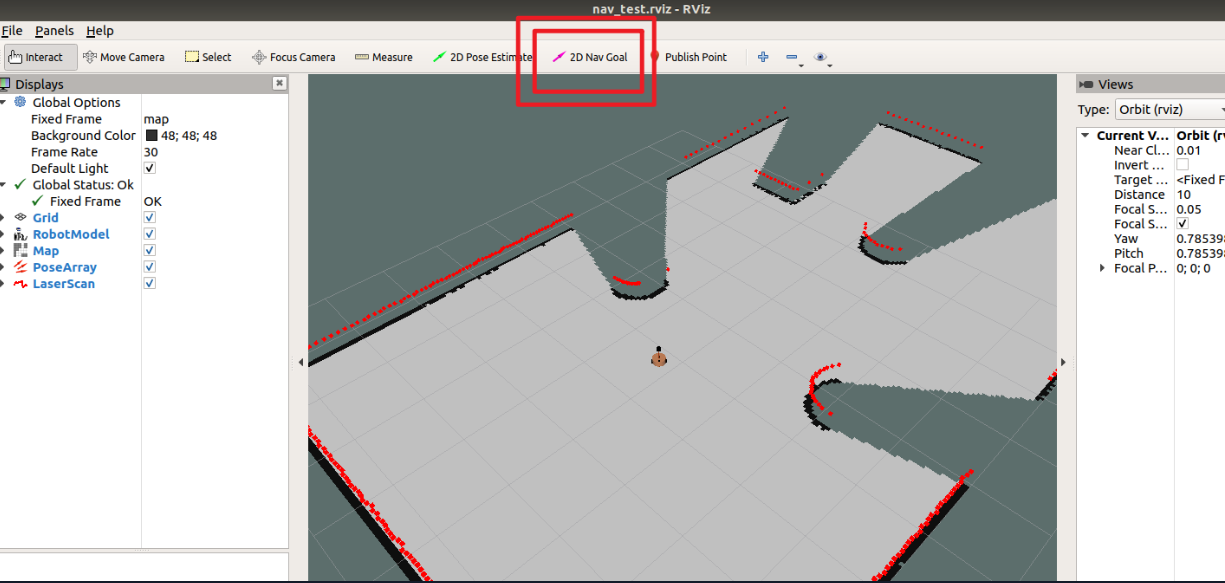
测试小车运动规划以及定位功能
Gazebo、Rviz 结合 ORB-SLAM3 实现运动规划及定位的更多相关文章
- 运动规划 (Motion Planning): MoveIt! 与 OMPL
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 运动规划 (Motion Planning): MoveIt! 与 OMPL---44
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 如何用MoveIt快速搭建机器人运动规划平台?
MoveIt = RobotGo,翻译成中文就是“机器人,走你!”所以,MoveIt的主要就是一款致力于让机器人能够自主运动及其相关技术的软件,它的所有模块都是围绕着运动规划的实现而设计的. 两个月前 ...
- Learning ROS for Robotics Programming Second Edition学习笔记(十) indigo Gazebo rviz slam navigation
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 moveit是书的最后一章,由于对机械臂完全不知,看不懂 ...
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- 机器人运动规划中的构形空间(Configuration Space)
A key concept in motion planning is configuration space, or C-space for short. Every point in the C- ...
- MoveIt运动规划-1
按照帮助文档Setup Assistant Tutorial中的描述,用moveit_setup_assistant图形界面一步步配置机器人,最后生成机器人的配置文件保存到指定的文件夹中. 以UR5机 ...
- Grassfire算法- 运动规划(Motion planning)
Grassfire算法: 一.概念 这个算法是做图像处理的抽骨架处理,目的是求出图像的骨架,可以想象一片与物体形状相同的草,沿其外围各点同时点火.当火势向内蔓延,向前推进的火线相遇处各点的轨迹就是中 ...
- 第三期 第三期 搜索——1.运动规划(motion_planing)
运动规划的根本问题在于机器人可能存在于一个这样的世界中, 它可能想找到一条到达这个目标的路径,那么就需要指定一个到达那里的计划, 自动驾驶汽车也会遇到这个问题.他可能处于高速公路的附近的街道网络中,他 ...
- 自动驾驶运动规划-Reeds Shepp曲线
自动驾驶运动规划-Reeds Shepp曲线 相比于Dubins Car只允许车辆向前运动,Reeds Shepp Car既允许车辆向前运动,也允许车辆向后运动. Reeds Shepp Car运动规 ...
随机推荐
- MYSQL 最左匹配原则的原理
https://blog.csdn.net/Andrew_Chenwq/article/details/125242197最左匹配原则最左匹配原则就是指在联合索引中,如果你的 SQL 语句中用到了联合 ...
- gulp中解决es5转es6的方法
1:安装配置文件: cnpm i gulp-babel@7 babel-core -D (@7是因为要使 "gulp-babel": "^7.0.1" 与&q ...
- oracle问题ORA-00600[729][space leak]
故障现象 ORA-00600: 内部错误代码, 参数: [729], [33600], [space leak], [], [], [], [], [], [], [], [], [] 故障分析 根据 ...
- python注册热键方式
#!/usr/bin/env python3 import win32con import ctypes import ctypes.wintypes from threading import ...
- python程序,实现以管理员方式运行程序,也就是提升程序权限
quest UAC elevation from within a Python script? 我希望我的Python脚本能够在Vista上复制文件. 当我从普通的cmd.exe窗口运行它时,不会生 ...
- [Linux]常用命令之【source|export/env】#点命令/环境变量#
1 source 1-1 source 命令概述 source命令用法:source FileName 简述 source命令(从 C Shell 而来)是bash shell的内置命令. sourc ...
- [中间件]Fastjson [转载]
1 Fastjson的安全漏洞 本段摘自: fastjson到底做错了什么?为什么会被频繁爆出漏洞? 前段时间,fastjson被爆出过多次存在漏洞,很多文章报道了这件事儿,并且给出了升级建议. 但是 ...
- ORA-19870: error while restoring backup piece 数据库恢复报错
问题描述:用备份进行DG恢复,恢复过程中报错ORA-19870: error while restoring backup piece /backup/db_BJCCORA_20180724_02t8 ...
- Network Science:巴拉巴西网络科学学习笔记3——第二章随机网络
第二章:随机网络Erdős-Rényi Network (ER网络) 随机网络的两种定义形式: \(G(N,L)\)模型:N个节点,L条边随机链接. \(G(N,p)\)模型:N个节点,每个节点之间以 ...
- 笔记:C++学习之旅---泛型算法
标准库并未给每个容器定义成员函数来实现这些操作,而是定义了一组泛型算法(generic algorithm):称他们为"算法",是因为他们实现了一些经典算法的公共接口 ...