
c语言数字图像处理(八):噪声模型及均值滤波器
图像退化/复原过程模型

高斯噪声
PDF(概率密度函数)

生成高斯随机数序列
算法可参考<http://www.doc.ic.ac.uk/~wl/papers/07/csur07dt.pdf>
代码实现
 double gaussrand()

 {

     static double V1, V2, S;

     static int phase = ;

     double X;

     if(phase == ) {

         do {

             double U1 = (double)rand() / RAND_MAX;

             double U2 = (double)rand() / RAND_MAX;

             V1 =  * U1 - ;

             V2 =  * U2 - ;

             S = V1 * V1 + V2 * V2;

             } while(S >=  || S == );

         X = V1 * sqrt(- * log(S) / S);

     } else

         X = V2 * sqrt(- * log(S) / S);

     phase =  - phase;

     return X * ;

 }
生成高斯噪声图及直方图
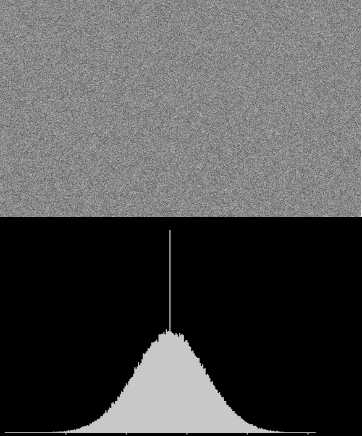
下面给一幅图添加高斯噪声
代码实现
 void add_gaussian_noise(short** in_array, short** out_array, long height, long width)

 {

     srand(time(NULL));

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             out_array[i][j] = in_array[i][j] + (short)gaussrand();

             if (out_array[i][j] < 0x00)

                 out_array[i][j] = 0x00;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

         }

     }

 }
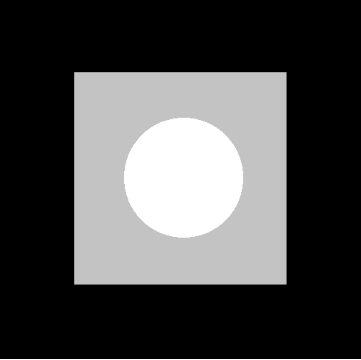
原图
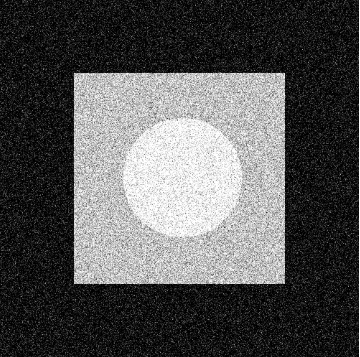
添加高斯噪声
椒盐噪声
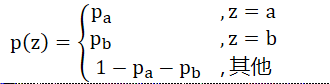
添加椒盐噪声(胡椒噪声和盐粒噪声概率分别为5%)
 void add_salt_pepper_noise(short** in_array, short** out_array, long height, long width)

 {

     srand(time(NULL));

     int noise_p;

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             noise_p = rand() % ;

             if (noise_p == ){

                 int temp = rand() % ;

                 if (temp)

                     out_array[i][j] = 0x00;

                 else

                     out_array[i][j] = 0xff;

             }

             else

                 out_array[i][j] = in_array[i][j];

         }

     }

 }

均值滤波器
算术均值滤波器
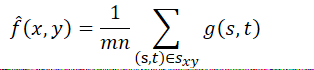
代码实现
 int is_in_array(short x, short y, short height, short width)

 {

     if (x >=  && x < width && y >=  && y < height)

         return ;

     else

         return ;

 }

 /*

  * element

  * v0  v1  v2

  * v3  v4  v5

  * v6  v7  v8

  *

  */

 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* Arithmetic Mean Filter */

             for (int k = ; k < ARRAY_SIZE*ARRAY_SIZE; k++)

                 out_array[i][j] += value[k];

             out_array[i][j] /= ARRAY_SIZE*ARRAY_SIZE;

         }

     }

 }
处理高斯噪声

处理椒盐噪声

结论:算术平均滤波对于高斯噪声和椒盐噪声都有一定的效果,但是同时会平滑图像
几何均值滤波器

实现
 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* Geometric Mean Filter */

             double product = 1.0;

             for (int k = ; k < ARRAY_SIZE*ARRAY_SIZE; k++)

                 product *= value[k];

             product = pow(product, 1.0 / 9.0);

             out_array[i][j] = (short)product;

             if (out_array[i][j] < 0x00)

                 out_array[i][j] = 0x00;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

         }

     }

 }
几何均值滤波器与算术均值滤波器相比,丢失的图像细节更少
谐波均值滤波器
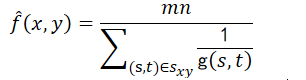
实现
 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* Harmonic Mean Filter */

             double sum = ;

             for (int k = ; k < ARRAY_SIZE*ARRAY_SIZE; k++)

                 sum += 1.0 / value[k];

             out_array[i][j] = (short)(9.0 / sum);

             if (out_array[i][j] < 0x00)

                 out_array[i][j] = 0x00;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

         }

     }

 }
处理高斯噪声

处理椒盐噪声

对盐粒噪声效果较好,不适用于胡椒噪声,善于处理高斯噪声
逆谐波均值滤波器
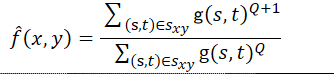
Q为滤波器的阶数,Q为正时,消除胡椒噪声,Q为负时消除盐粒噪声
Q=0为算术均值滤波器,Q=-1谐波均值滤波器
实现
 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* Contra-Harmonic Mean Filter */

             int Q = ;

             double num = 0.0, den = 0.0;

             for (int k = ; k < ARRAY_SIZE*ARRAY_SIZE; k++){

                 num += pow(value[k], Q+);

                 den += pow(value[k], Q);

             }

             out_array[i][j] = (short)(num / den);

             if (out_array[i][j] < 0x00)

                 out_array[i][j] = 0x00;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

         }

     }

 }
Q = 2 消除胡椒噪声
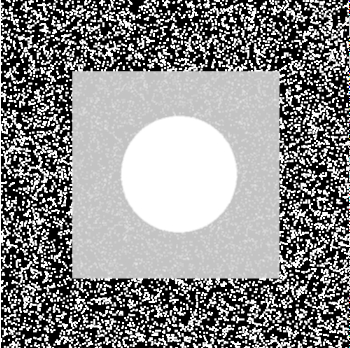
Q = -2消除盐粒噪声

Q = -2消除盐粒噪声后的图像使用Q = 2消除胡椒噪声

再来一次

再来

此时椒盐噪声已经基本消除
c语言数字图像处理(八):噪声模型及均值滤波器的更多相关文章
- [数字图像处理]常见噪声的分类与Matlab实现
1.研究噪声特性的必要性 本文的内容主要介绍了常见噪声的分类与其特性. 将噪声建模,然后用模型去实现各式各样的噪声. 实际生活中的各种照片的老化,都能够归结为下面老化模型. 这个模型非常easy,也能 ...
- c语言数字图像处理(三):仿射变换
仿射变换及坐标变换公式 几何变换改进图像中像素间的空间关系.这些变换通常称为橡皮模变换,因为它们可看成是在一块橡皮模上印刷一幅图像,然后根据预定的一组规则拉伸该薄膜.在数字图像处理中,几何变换由两个基 ...
- Win8 Metro(C#)数字图像处理--2.52图像K均值聚类
原文:Win8 Metro(C#)数字图像处理--2.52图像K均值聚类 [函数名称] 图像KMeans聚类 KMeansCluster(WriteableBitmap src,i ...
- c语言数字图像处理(九):边缘检测
背景知识 边缘像素是图像中灰度突变的像素,而边缘是连接边缘像素的集合.边缘检测是设计用来检测边缘像素的局部图像处理方法. 孤立点检测 使用<https://www.cnblogs.com/Gol ...
- c语言数字图像处理(五):空间滤波
空间滤波原理 使用大小为m*n的滤波器对大小为M*N的图像进行线性空间滤波,将滤波器模板乘以图像中对应灰度值,相加得模板中心灰度值 a = (m-1)/2, b = (n-1)/2 若f(x+s, y ...
- c语言数字图像处理(二):图片放大与缩小-双线性内插法
图像内插 假设一幅大小为500 * 500的图像扩大1.5倍到750 * 750,创建一个750 * 750 的网格,使其与原图像间隔相同,然后缩小至原图大小,在原图中寻找最接近的像素(或周围的像素) ...
- c语言数字图像处理(一):bmp图片格式及灰度图片转换
本篇文章首先介绍了bmp图片格式,主要参考wiki上的内容,包括bmp文件的存储方式,对于一些常见的bmp文件格式都给了例子,并且对8位 16位RGB555 16位RGB565格式的bmp文件进行了简 ...
- c语言数字图像处理(十):阈值处理
定义 全局阈值处理 假设某一副灰度图有如下的直方图,该图像由暗色背景下的较亮物体组成,从背景中提取这一物体时,将阈值T作为分割点,分割后的图像g(x, y)由下述公式给出,称为全局阈值处理 多阈值处理 ...
- c语言数字图像处理(七):频率域滤波
代码运行了两个小时才出的结果,懒得测试了,这一部分先鸽了,等对DFT算法进行优化后再更
随机推荐
- input file实现多选,限制文件上传类型,图片上传前预览功能
限制上传类型 & 多选:① accept 属性只能与 <input type="file" /> 配合使用.它规定能够通过文件上传进行提交的文件类型. ② mu ...
- MySQL知识总结(二)基本语句总结
1. 数据库 查看数据库 show databases; 使用数据库 use [数据库名] 如:use mysql 创建数据库 CREATE DATABASE bruce DEFAULT CHARAC ...
- 【错误记录】uwsgi 启动 flask 出错
在测试环境使用uwsgi启动flask未成功 正常报错信息: *** Starting uWSGI 2.0.13.1 (64bit) on [Fri Sep 23 09:27:47 2016] *** ...
- 看懂shebang吧,只需一点点shell知识,从此再也不犯强迫症
Python2: 开启一个terminal,输入下面命令: yshuangj@ubuntu:~$ vim helloA.py 在vim编辑器中,进入编辑模式(按i),输入下面的代码,然后退出编辑模式( ...
- redis-Sentinel配置
Sentinel介绍 Redis的主从模式下,主节点一旦发生故障不能提供服务,需要人 工干预,将从节点晋升为主节点,同时还需要修改客户端配置. 对于很多应用场景这种方式无法接受. Redis从 2.8 ...
- 【洛谷】【动态规划(二维)】P1508 Likecloud-吃、吃、吃
[题目描述:] 正处在某一特定时期之中的李大水牛由于消化系统比较发达,最近一直处在饥饿的状态中.某日上课,正当他饿得头昏眼花之时,眼前突然闪现出了一个n*m(n and m<=200)的矩型的巨 ...
- orge资源
1. OGRE官网 http://www.ogre3d.org (重要) 2. OGRE WIKI http://www.ogre3d.org/wiki/index.php/Main_Page( ...
- Day13 泛型
泛型 泛型定义 在一个类型(类,接口,方法)之后,定义一个类型参数. 原生类型:类型后面没有指定具体的类型参数. 好处 使用泛型的好处在于,它在编译的时候进行类型安全检查,并且在运行时所有的转换都是强 ...
- 20145203 盖泽双《Java程序设计》第一周的学习总结
20145203 盖泽双<Java程序设计>第一周学习总结 教材学习内容总结 第一章 1.Java是一门完全面向对象,安全可靠,与平台无关的编程语言. 2.Java现由Java SE.Ja ...
- virtualbox+vagrant学习-2(command cli)-16-vagrant snapshot命令
Snapshot快照 这是用于管理客户机器快照的命令.快照记录客户计算机的时间点状态.然后可以快速恢复到此环境.这可以让你进行试验和尝试,并迅速恢复到以前的状态. 快照并不是每个provider都支持 ...