
c语言数字图像处理(五):空间滤波
空间滤波原理
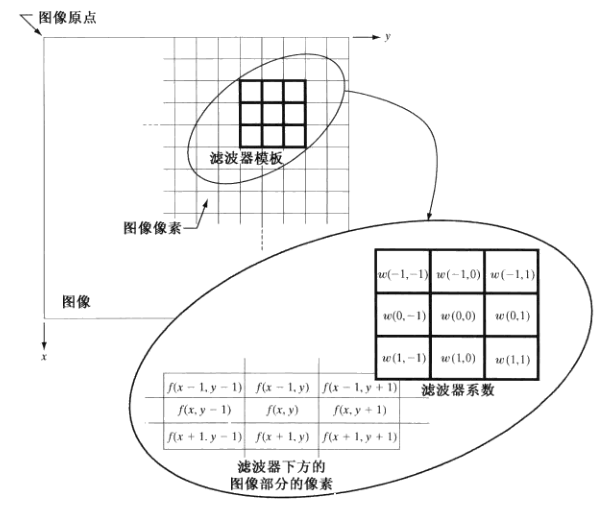
使用大小为m*n的滤波器对大小为M*N的图像进行线性空间滤波,将滤波器模板乘以图像中对应灰度值,相加得模板中心灰度值

a = (m-1)/2, b = (n-1)/2
若f(x+s, y+t)不在原图内,补0
平滑线性滤波器
滤波过程
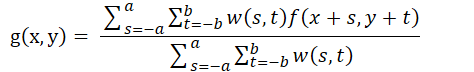
分母为滤波器模板和
代码实现
 int is_in_array(short x, short y, short height, short width)

 {

     if (x >=  && x < width && y >=  && y < height)

         return ;

     else

         return ;

 }

 /*

  * element

  * v0  v1  v2

  * v3  v4  v5

  * v6  v7  v8

  *

  */

 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     /* linear filtering */

      short sum;

      for (int i = ; i < ARRAY_SIZE; i++)

          for (int j = ; j < ARRAY_SIZE; j++)

              sum += average[i][j];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* linear filtering */

              out_array[i][j] = (value[] * average[][] + value[] * average[][] + value[] * average[][] +

                                 value[] * average[][] + value[] * average[][] + value[] * average[][] +

                                 value[] * average[][] + value[] * average[][] + value[] * average[][]) / sum;

         }

     }

 }
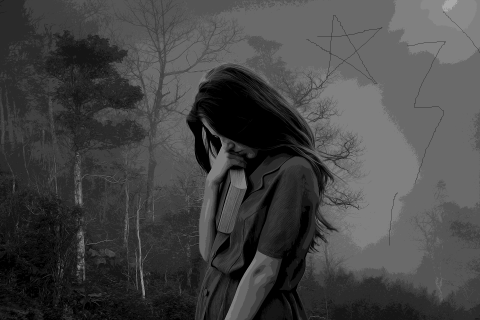
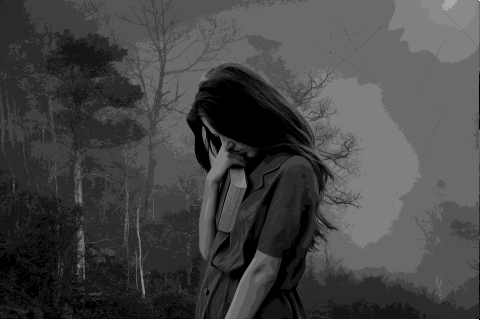
原图
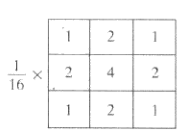
模板
结果

可以看出线性滤波器会较大程度地影响原图,降低对比度,对与图片右上角的噪声没有明显的去除效果
统计排序(非线性)滤波器
中值滤波器
中值滤波器对处理脉冲噪声非常有效,这种噪声被称为椒盐噪声
实现方法:取该像素某邻域中值(本次测试取3*3)
代码实现
 short mid_val(short* a, short num)

 {

     short temp;

     for (int i = ; i < num; i++)

     {

         temp = a[i];

         int j = i;

         for (; j >  && a[j - ] > temp; j--)

             a[j] = a[j - ];

         a[j] = temp;

     }

     return a[num/];

 }

 int is_in_array(short x, short y, short height, short width)

 {

     if (x >=  && x < width && y >=  && y < height)

         return ;

     else

         return ;

 }

 /*

  * element

  * v0  v1  v2

  * v3  v4  v5

  * v6  v7  v8

  *

  */

 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* median filtering */

             out_array[i][j] = mid_val(value, );

         }

     }

 }
锐化空间滤波器
一阶微分
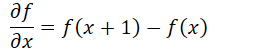
二阶微分
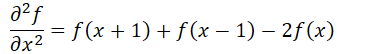
二阶微分在增强细节方面比一阶微分好很多,适合锐化图像
使用二阶微分进行图像锐化-拉普拉斯算子

代码实现
 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* sharpening filtering */

             out_array[i][j] = value[] * sharpen[][] + value[] * sharpen[][] + value[] * sharpen[][] +

                               value[] * sharpen[][] + value[] * sharpen[][] + value[] * sharpen[][] +

                               value[] * sharpen[][] + value[] * sharpen[][] + value[] * sharpen[][];

             out_array[i][j] += in_array[i][j];

             if (out_array[i][j] < )

                 out_array[i][j] = ;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

         }

     }

 }
原图
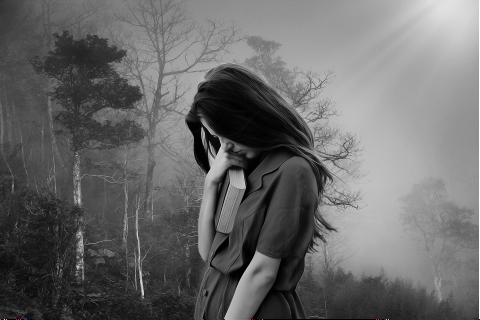
锐化

使用一阶微分对(非线性)图像锐化-梯度
实现边缘增强

算法实现
 int is_in_array(short x, short y, short height, short width)

 {

     if (x >=  && x < width && y >=  && y < height)

         return ;

     else

         return ;

 }

 /*

  * element

  * v0  v1  v2

  * v3  v4  v5

  * v6  v7  v8

  *

  */

 void filtering(short** in_array, short** out_array, long height, long width)

 {

     short value[];

     for (int i = ; i < height; i++){

         for (int j = ; j < width; j++){

             value[] = is_in_array(j-, i-, height, width) ? in_array[i-][j-] : ;

             value[] = is_in_array(j, i-, height, width) ? in_array[i-][j] : ;

             value[] = is_in_array(j+, i-, height, width) ? in_array[i-][j+] : ;

             value[] = is_in_array(j-, i, height, width) ? in_array[i][j-] : ;

             value[] = in_array[i][j];

             value[] = is_in_array(j+, i, height, width) ? in_array[i][j+] : ;

             value[] = is_in_array(j-, i+, height, width) ? in_array[i+][j-] : ;

             value[] = is_in_array(j, i+, height, width) ? in_array[i+][j] : ;

             value[] = is_in_array(j+, i+, height, width) ? in_array[i+][j+] : ;

             /* sharpening using grad */

             out_array[i][j] = (short)abs(value[] * soble1[][] + value[] * soble1[][] + value[] * soble1[][] +

                                          value[] * soble1[][] + value[] * soble1[][] + value[] * soble1[][] +

                                          value[] * soble1[][] + value[] * soble1[][] + value[] * soble1[][]) +

                               (short)abs(value[] * soble2[][] + value[] * soble2[][] + value[] * soble2[][] +

                                          value[] * soble2[][] + value[] * soble2[][] + value[] * soble2[][] +

                                          value[] * soble2[][] + value[] * soble2[][] + value[] * soble2[][]);

         }

     }

 }
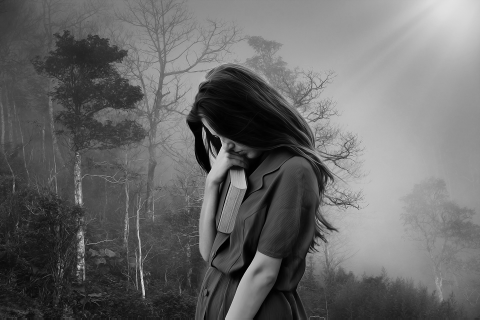
原图
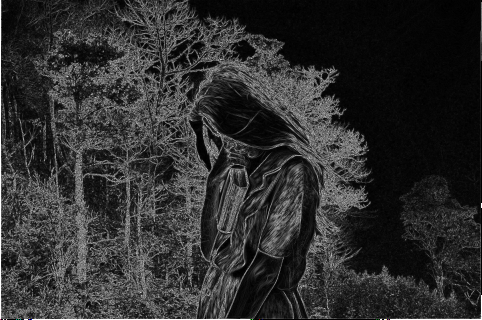
边缘图
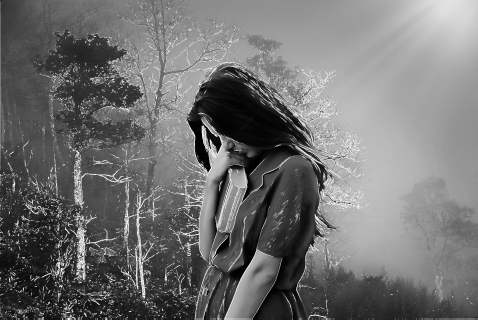
边缘增强
如果卷积和大于用户选择的的阈值,值为该和,否则,值为原图灰度值,选阈值为200
仅需在上述代码中添加
 /* edge enhancement */

             if (out_array[i][j] < )

                 out_array[i][j] = ;

             else if (out_array[i][j] > 0xff)

                 out_array[i][j] = 0xff;

             else if (out_array[i][j] > )

                 ;

             else

                 out_array[i][j] = in_array[i][j];
边缘增强图
c语言数字图像处理(五):空间滤波的更多相关文章
- c语言数字图像处理(三):仿射变换
仿射变换及坐标变换公式 几何变换改进图像中像素间的空间关系.这些变换通常称为橡皮模变换,因为它们可看成是在一块橡皮模上印刷一幅图像,然后根据预定的一组规则拉伸该薄膜.在数字图像处理中,几何变换由两个基 ...
- c语言数字图像处理(九):边缘检测
背景知识 边缘像素是图像中灰度突变的像素,而边缘是连接边缘像素的集合.边缘检测是设计用来检测边缘像素的局部图像处理方法. 孤立点检测 使用<https://www.cnblogs.com/Gol ...
- c语言数字图像处理(二):图片放大与缩小-双线性内插法
图像内插 假设一幅大小为500 * 500的图像扩大1.5倍到750 * 750,创建一个750 * 750 的网格,使其与原图像间隔相同,然后缩小至原图大小,在原图中寻找最接近的像素(或周围的像素) ...
- c语言数字图像处理(一):bmp图片格式及灰度图片转换
本篇文章首先介绍了bmp图片格式,主要参考wiki上的内容,包括bmp文件的存储方式,对于一些常见的bmp文件格式都给了例子,并且对8位 16位RGB555 16位RGB565格式的bmp文件进行了简 ...
- c语言数字图像处理(十):阈值处理
定义 全局阈值处理 假设某一副灰度图有如下的直方图,该图像由暗色背景下的较亮物体组成,从背景中提取这一物体时,将阈值T作为分割点,分割后的图像g(x, y)由下述公式给出,称为全局阈值处理 多阈值处理 ...
- c语言数字图像处理(八):噪声模型及均值滤波器
图像退化/复原过程模型 高斯噪声 PDF(概率密度函数) 生成高斯随机数序列 算法可参考<http://www.doc.ic.ac.uk/~wl/papers/07/csur07dt.pdf&g ...
- c语言数字图像处理(七):频率域滤波
代码运行了两个小时才出的结果,懒得测试了,这一部分先鸽了,等对DFT算法进行优化后再更
- c语言数字图像处理(六):二维离散傅里叶变换
基础知识 复数表示 C = R + jI 极坐标:C = |C|(cosθ + jsinθ) 欧拉公式:C = |C|ejθ 有关更多的时域与复频域的知识可以学习复变函数与积分变换,本篇文章只给出DF ...
- c语言数字图像处理(四):灰度变换
灰度变换 灰度变换函数 s = T(r) 其中r为输入图像在(x, y)点处的灰度值,s为输出图像在(x, y)点处的灰度值 灰度变换的作用 上图所示的两幅T(s)函数的图像曲线,第一幅图可以增强 ...
随机推荐
- nginx过一段时间出现400 Bad Request 错误的解决方法
tomcat整合nginx成功后,等访问一段时间后,会出现 Bad Request (Invalid Hostname)的错误, 因为是已经成功的配置,所以判定可能是哪里的限制设置有问题,最后在官方网 ...
- BZOJ1597:[USACO]土地购买(斜率优化DP)
Description 农夫John准备扩大他的农场,他正在考虑N (1 <= N <= 50,000) 块长方形的土地. 每块土地的长宽满足(1 <= 宽 < = 1,000 ...
- Hadoop学习之路(十)HDFS API的使用
HDFS API的高级编程 HDFS的API就两个:FileSystem 和Configuration 1.文件的上传和下载 package com.ghgj.hdfs.api; import org ...
- Centos7配置samba
Centos7配置samba 1.安装 yum install samba samba-client samba-common -y 2.配置 备份已有配置mv /etc/samba/smb.conf ...
- Spring源码分析(六)解析和注册BeanDefinitions
摘要:本文结合<Spring源码深度解析>来分析Spring 5.0.6版本的源代码.若有描述错误之处,欢迎指正. 当把文件转换为Document后,接下来的提取及注册bean就是我们的重 ...
- HDU2544(dijkstra_邻接矩阵最水的题没有之一)
https://cn.vjudge.net/problem/HDU-2544 在每年的校赛里,所有进入决赛的同学都会获得一件很漂亮的t-shirt.但是每当我们的工作人员把上百件的衣服从商店运回到赛场 ...
- Angular动态表单生成(五)
动态表单生成之布局 到上面的篇章为止,我们已经把表单比较完整的生成出来了,也实现了一些验证功能,可以说,我们截止这里,就已经可以满足我们的大部分表单生成需求了~ 但是: 目前来说,我们对于表单的布局只 ...
- ucos串口通讯模块设计
在嵌入式应用中,使用RTOS的主要原因是为了提高系统的可靠性,其次是提高开发效率.缩短开发周期.uCOS-II是一个占先式实时多任务内核,使用对象是嵌入式系统,对源代码适当裁减,很容易移植到8~32位 ...
- Tomcat出现需要输入账号和密码问题
这里是端口冲突问题: 可以做一下几个解决方案: 第一:更好Tomcat/conf/server.xml文件里面的制定8080端口号,更改为你能记住的端口数: 第二:找到冲突的端口的进程,杀死这个进程, ...
- HTML5新增的几个容器模块
<!DOCTYPE html> <html lang="en"> <head> <meta charset="UTF-8&quo ...