
Ros学习——创建ROS消息和ROS服务
1.rosed
rosed 是 rosbash 的一部分。利用它可以直接通过package名来获取到待编辑的文件而无需指定该文件的存储路径了。
rosed默认的编辑器是vim。修改其他的,打开~/.bashrc 文件,增加:
export EDITOR='emacs -nw'
2.消息和服务
消息(msg): msg文件就是一个描述ROS中所使用消息类型的简单文本。它们会被用来生成不同语言的源代码。msg文件存放在package的msg目录下。
msg文件实际上就是每行声明一个数据类型和变量名。可以使用的数据类型如下:
int8, int16, int32, int64 (plus uint*)

float32, float64

string

time, duration

other msg files

variable-length array[] and fixed-length array[C]
服务(srv): 一个srv文件描述一项服务。它包含两个部分:请求和响应。srv文件则存放在srv目录下。
srv文件分为请求和响应两部分,由'---'分隔。
3.msg
- 1.在之前创建的package里定义新的消息
$ cd ~/catkin_ws/src/beginner_tutorials

$ mkdir msg

$ echo "int64 num" > msg/Num.msg
- 2.确保msg文件被转换成为C++,Python和其他语言的源代码
查看package.xml, 确保它包含一下两条语句:
<build_depend>message_generation</build_depend>
<run_depend>message_runtime</run_depend>
- 3.打开CMakeLists.txt文件,利用find_packag函数,增加对message_generation的依赖
# Do not just add this line to your CMakeLists.txt, modify the existing line

find_package(catkin REQUIRED COMPONENTS roscpp rospy std_msgs message_generation)
- 4.确保你设置了运行依赖:
catkin_package(

  ...

  CATKIN_DEPENDS message_runtime ...

  ...)
- 5.修改add_message_files
# add_message_files(

#   FILES

#   Message1.msg

#   Message2.msg

# )

改为:

add_message_files(

  FILES

  Num.msg

)
- 6.添加了如下代码:
generate_messages()
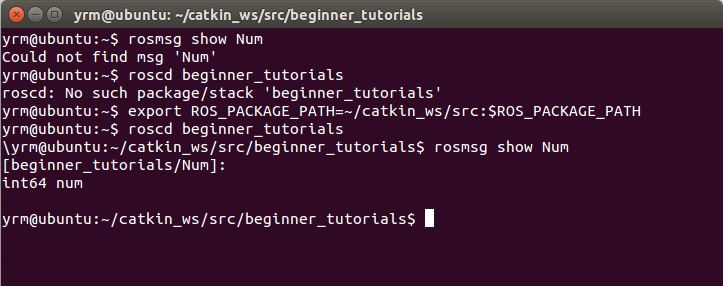
- 7.使用rosmsg
$ rosmsg show beginner_tutorials/Num

#或者
$ rosmsg show Num
结果:
4.srv
- 1.创建一个服务
$ roscd beginner_tutorials

$ mkdir srv
- 2.新建/赋值一个服务文件
$ roscp rospy_tutorials AddTwoInts.srv srv/AddTwoInts.srv
- 3.确保srv文件被转换成C++,Python和其他语言的源代码:CMakeLists.txt文件中增加了对message_generation的依赖
# Do not just add this line to your CMakeLists.txt, modify the existing line

find_package(catkin REQUIRED COMPONENTS

  roscpp

  rospy

  std_msgs

  message_generation)
- 4.修改add_message_files
# add_service_files(

#   FILES

#   Service1.srv

#   Service2.srv

# )

#改为:

add_service_files(

  FILES

  AddTwoInts.srv

)
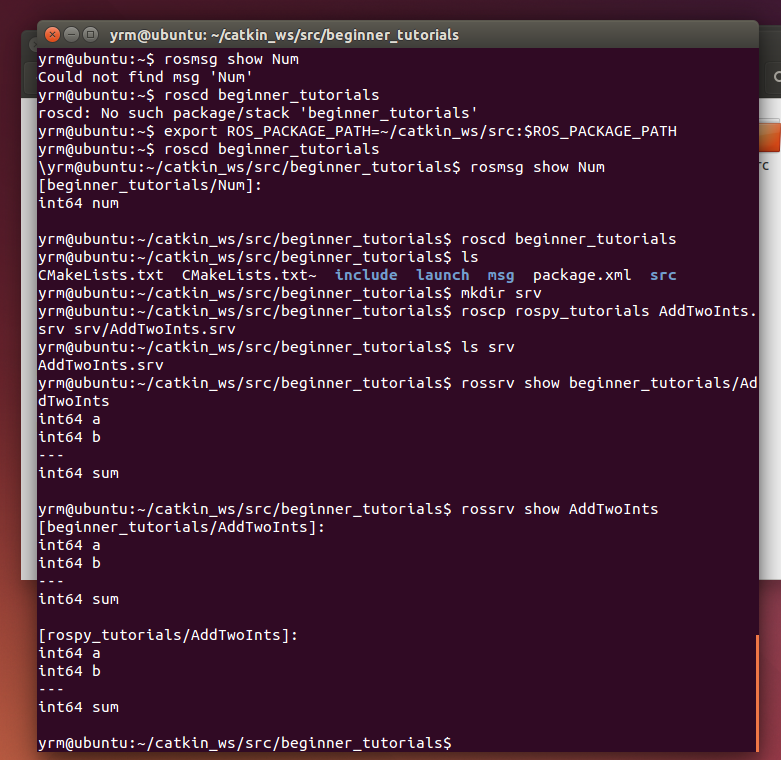
- 5.使用rossrv
$ rossrv show beginner_tutorials/AddTwoInts


#或者

$ rossrv show AddTwoInts
- 6.结果
Ros学习——创建ROS消息和ROS服务的更多相关文章
- ROS学习笔记三(理解ROS节点)
要求已经在Linux系统中安装一个学习用的ros软件包例子: sudo apt-get install ros-indigo-ros-tutorials ROS图形概念概述 nodes:节点,一个节点 ...
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- ROS学习(二)—— 配置ROS环境
一.管理环境 p { margin-bottom: 0.25cm; line-height: 120% } a:link { } 如果你在查找和使用ROS软件包方面遇到了问题,请确保你已经正确配置了脚 ...
- ROS学习笔记(一) # ROS参数服务器
参考 roscpp/Overview/Parameter Server 0. 概述 ROS参数服务器能够保存 string, int, float, double, bool, list, dicti ...
- ROS学习笔记11-写一个简单的服务和客户端(C++版本)
本文主要来源于:http://wiki.ros.org/ROS/Tutorials/WritingServiceClient%28c%2B%2B%29 写一个服务节点.在创建消息和服务中,我们创建了一 ...
- ROS学习(八)—— 理解ROS服务和参数
一.ROS 服务 服务(services)是节点之间通讯的另一种方式.服务允许节点发送请求(request) 并获得一个响应(response) 二.rosservice 1.用途 rosservic ...
- Ros学习——创建程序包
1.程序包 一个程序包要想称为catkin程序包必须符合以下要求: 该程序包必须包含catkin compliant package.xml文件 这个package.xml文件提供有关程序包的元信 ...
- ROS学习(七)—— 理解ROS Topic
一.准备工作 1.打开roscore roscore 2.turtlesim 打开一个turtulesim节点 rosrun turtlesim turtlesim_node 3.turtle key ...
- ROS学习(六)—— 理解ROS节点
一.准备工作 下载一个轻量级的模拟器 sudo apt-get install ros-kinetic-ros-tutorials 二.图概念的理解 1.Nodes:一个节点就是一个可执行文件,用来与 ...
随机推荐
- 将一个jar包放到linux下定时执行
将一个jar包放到linux下定时执行 1.在dbtodb文件夹下新建一个dbtodb.sh,脚本内容为: #!/bin/bash cd /usr/dbtodb/ java -jar dbtodb.j ...
- 搞定thrift双向消息
thrift作为脱胎于facebook的rpc框架,各方面都非常优秀.清晰的分层设计,多语言的支持,以及不输protocolbuffer的效率(compact下优于protocolbuffer),都让 ...
- VC6常用插件
VC6常用插件 2009-10-09 17:27 1.Visual Assist(强烈推荐) http://www.wholetomato.com/ VA从5.0一直到现在的VAX,功能 ...
- nginx location配置与rewrite配置
注:原文出处 www.linuxidc.com/Linux/2015-06/119398.htm 1. location正则写法 一个示例: location =/{ # 精确匹配 / ,主机名后面不 ...
- BZOJ5118:Fib数列2(O1快速模)
题意:输入N,输出fib(2^N)%1125899839733759.(P=1125899839733759是素数) 思路:欧拉降幂,因为可以表示为矩阵乘法,2^N在幂的位置,矩阵乘法也可以降幂,所以 ...
- bzoj 2839 集合计数 —— 二项式反演
题目:https://www.lydsy.com/JudgeOnline/problem.php?id=2839 设 \( f(i) \) 为至少 \( i \) 个选择,则 \( f(i) = C_ ...
- Kosaraju
https://www.cnblogs.com/nullzx/p/6437926.html
- DataGridview刷新异常的问题
datsSet 绑定到dataGrieView,在刷新dataSet的数据时,常会bug:索引0没有值或索引(int)x没有值 昨天弄了一个下午,发现bug原因: dataGridView中有数据时, ...
- MYSQL BENCHMARK()函数
MySQL有一个内置的BENCHMARK()函数,可以测试某些特定操作的执行速度. BENCHMARK(count,expr) BENCHMARK会重复计算expr表达式count次,通过这种方式就可 ...
- SPRING中的线程池ThreadPoolTaskExecutor
一.初始化 1,直接调用 ThreadPoolTaskExecutor poolTaskExecutor = new ThreadPoolTaskExecutor(); //线程池所使用的缓冲队列 p ...