
ROS导航之地图costmap_2d与bresenham算法
costmap_2d:
bresenham算法:
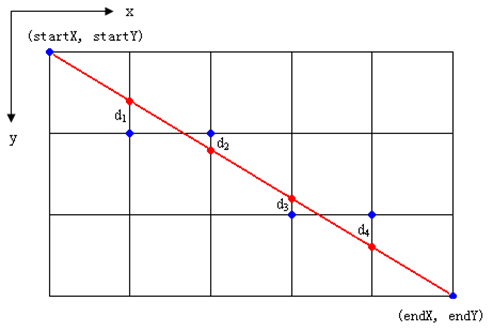
算法推导:
假设我们需要由(x0,y0)这一点,绘画一直线至右下角的另一点(x1,y1),x,y分别代表其水平及垂直座标,并且x1-x0>y1-y0。在此我们使用计算机视觉常用坐标系即,x座标值沿x轴向右增长,y座标值沿y轴向下增长。
因此x及y之值分别向右及向下增加,而两点之水平距离为 
 且垂直距离为y1-y0。由此得之,该线的斜率必定介乎于1至0之间。而此算法之目的,就是找出在

 与

 之间,第x行相对应的第y列,从而得出一像素点,使得该像素点的位置最接近原本的线。
对于由(x0,y0)及(x1,y1)两点所组成之直线,公式如下:
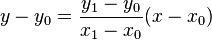
因此,对于每一点的x,其y的值是
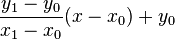

因为x及y皆为整数,但并非每一点x所对应的y皆为整数,故此没有必要去计算每一点x所对应之y值。反之由于此线之斜率介乎于1至0之间,故此我们只需要找出当x到达那一个数值时,会使y上升1,若x尚未到此值,则y不变。至于如何找出相关的x值,则需依靠斜率。斜率之计算方法为
 。由于此值不变,故可于运算前预先计算,减少运算次数。
要实行此算法,我们需计算每一像素点与该线之间的误差。于上述例子中,误差应为每一点x中,其相对的像素点之y值与该线实际之y值的差距。每当x的值增加1,误差的值就会增加m。每当误差的值超出0.5,线就会比较靠近下一个映像点,因此y的值便会加1,且误差减1。
下列伪代码是这算法的简单表达(其中的plot(x,y)绘画该点,abs返回的是绝对值)。虽然用了代价较高的浮点运算,但很容易就可以改用整数运算。
function line(x0, x1, y0, y1)

     int deltax := x1 - x0

     int deltay := y1 - y0

     real error :=

     real deltaerr := deltay / deltax    // 假設deltax != 0(非垂直線),

           // 注意:需保留除法運算結果的小數部份

     int y := y0

     for x from x0 to x1

         plot(x,y)

         error := error + deltaerr

         if abs (error) ≥ 0.5 then

             y := y +

             error := error - 1.0
costmap_2d:
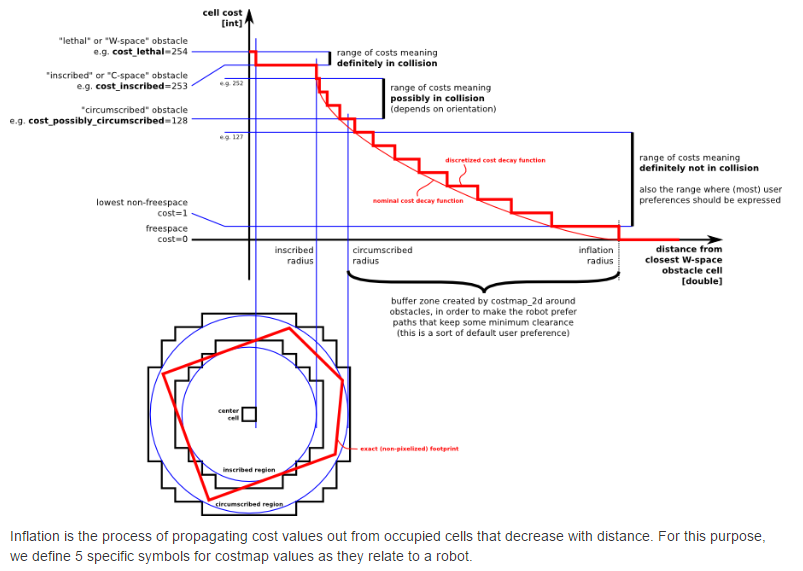
costmap_2d::Costmap2DROS,每一层中使用pluginlib实例化Costmap2DROS和每一层都被添加到LayeredCostmap)各个层可以被独立的编译。ROS导航之地图costmap_2d与bresenham算法的更多相关文章
- ROS导航包的介绍
博客转载自:https://blog.csdn.net/handsome_for_kill/article/details/53130707#t3 ROS导航包的应用 利用ROS Navigation ...
- ROS机器人导航一 : 从英雄联盟到ROS导航
写在前面: 这是这个系列的第一篇 本系列主要从零开始深入探索ROS(机器人操作系统)的导航和规划. 这个系列的目标,是让大家了解: 1.ROS的导航是怎么实现的 2.认识ROS里各种已有的导航算法,清 ...
- 《图形学》实验七:中点Bresenham算法画椭圆
开发环境: VC++6.0,OpenGL 实验内容: 使用中点Bresenham算法画椭圆. 实验结果: 代码: #include <gl/glut.h> #define WIDTH 50 ...
- 《图形学》实验六:中点Bresenham算法画圆
开发环境: VC++6.0,OpenGL 实验内容: 使用中点Bresenham算法画圆. 实验结果: 代码: #include <gl/glut.h> #define WIDTH 500 ...
- 《图形学》实验五:改进的Bresenham算法画直线
开发环境: VC++6.0,OpenGL 实验内容: 使用改进的Bresenham算法画直线. 实验结果: 代码: //中点Bresenham算法生成直线 #include <gl/glut.h ...
- 《图形学》实验四:中点Bresenham算法画直线
开发环境: VC++6.0,OpenGL 实验内容: 使用中点Bresenham算法画直线. 实验结果: 代码: //中点Bresenham算法生成直线 #include <gl/glut.h& ...
- 利用canvas实现的中点Bresenham算法
Bresenham提出的直线生成算法的基本原理是,每次在最大位移方向上走一步,而另一个方向是走步还是不走步取决于误差项的判别,具体的实现过程大家可以去问度娘.我主要是利用canvas画布技术实现了这个 ...
- 通过Bresenham算法实现完成矢量线性多边形向栅格数据的转化
1.实验目的与要求 目的:通过本次实验,完成矢量线性多边形向栅格数据的转化过程: 要求:采用VC++6.0实现. 2.实验方法 采用Bresenham算法实现 3.实验材料 直线的定义:y = x/3 ...
- Bresenham算法画填充圆及SDL代码实现
画圆是计算机图形操作中一个非常重要的需求.普通的画圆算法需要大量的浮点数参与运算,而众所周知,浮点数的运算速度远低于整形数.而最终屏幕上影射的像素的坐标均为整形,不可能是连续的线,所以浮点数运算其实纯 ...
随机推荐
- Django——QuerySets酷毙了!
Django的QuerySets酷毙了! 在本文中我将解释一下QuerySets是什么,它是如何工作的(如果你对它已经熟悉了,你可以直接跳到第二部分),我认为如果可以的话你应该总是返回QuerySet ...
- Vue 前端路由 vue-router
1.前端路由 后端路由:多页面,服务器端渲染好返回给浏览器. 前端路由:改变url不向服务器发送请求:前端可以监听url变化:前端可以解析url并执行相应操作. 前后端分离:后端只提供API来返回数据 ...
- 基于STC12C5A的MINI3216多功能点阵时钟
代码地址如下:http://www.demodashi.com/demo/12862.html 基于STC12C5A的MINI3216多功能点阵时钟 硬件详解 PCB 硬件原理图 主控模块 max72 ...
- iOS学习笔记-自定义过渡动画
代码地址如下:http://www.demodashi.com/demo/11678.html 这篇笔记翻译自raywenderlick网站的过渡动画的一篇文章,原文用的swift,由于考虑到swif ...
- iOS 自定义转场动画浅谈
代码地址如下:http://www.demodashi.com/demo/11612.html 路漫漫其修远兮,吾将上下而求索 前记 想研究自定义转场动画很久了,时间就像海绵,挤一挤还是有的,花了差不 ...
- Hibernate中所有包作用详细讲解
http://liyanblog.cn/articles/2012/09/17/1347848802900.html Hibernate一共包括了23个jar包,令人眼花缭乱.本文将详细讲解Hiber ...
- Docker的Jenkins Pipeline工作流
原文地址:http://www.youruncloud.com/blog/127.html 分享主题 一个软件产品的开发周期中,尤其是敏捷开发,持续集成和持续部署是必不可少的环节,而随着产品的丰富,模 ...
- 转:Window10下RabbitMQ安装图文教程
一.erlang下载安装 1.下载 下载erlang,原因在于RabbitMQ服务端代码是使用并发式语言erlang编写的,下载地址:http://www.erlang.org/downloads,双 ...
- 开源管理系统OSSIM设置 语言为中文简体
最近研究OSSIM系统,OSSIM的安装是做好的ISO,操作系统选择的是CentOS 64Bit系统.我使用的OSSIM 4.11 的ISO安装,虽然系统说明支持中文,实际上,只是台湾的繁体中文而以. ...
- java 图片缩放
使用java自带的图片处理api,也可以使用(GraphicsMagick + im4j) import java.awt.Image; import java.awt.image.BufferedI ...