
第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch。

2.在虚拟机端打开一个终端,ssh 过去主控端启动roslaunch znjrobot hector_slam.launch。

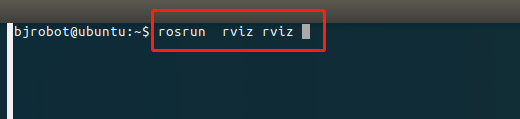
3.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz。
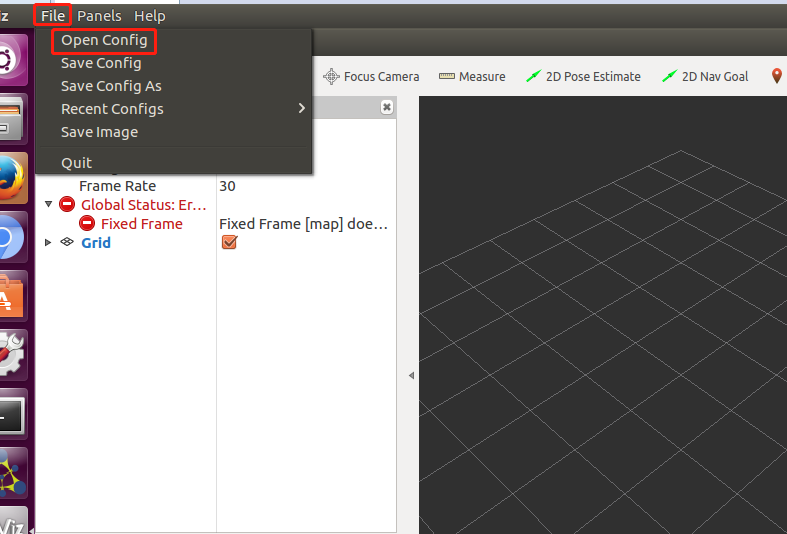
4.全屏化后点击 File,点击 Open Config,
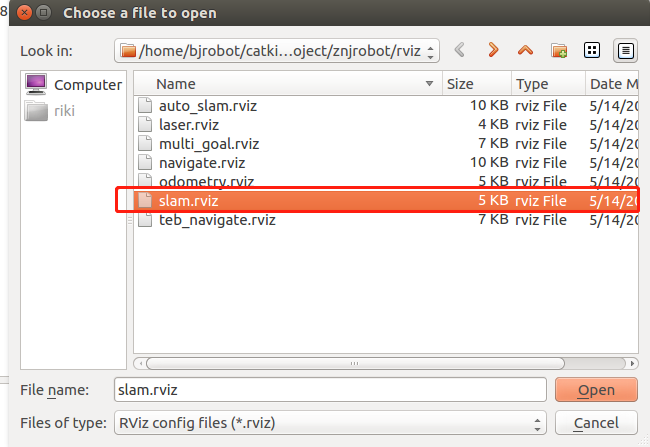
5.找到路径下~/catkin_ws/src/znjrobot_project/znjrobot/rviz/slam.rviz,的slam.rviz 文件。点 Open。
6.把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图;鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。
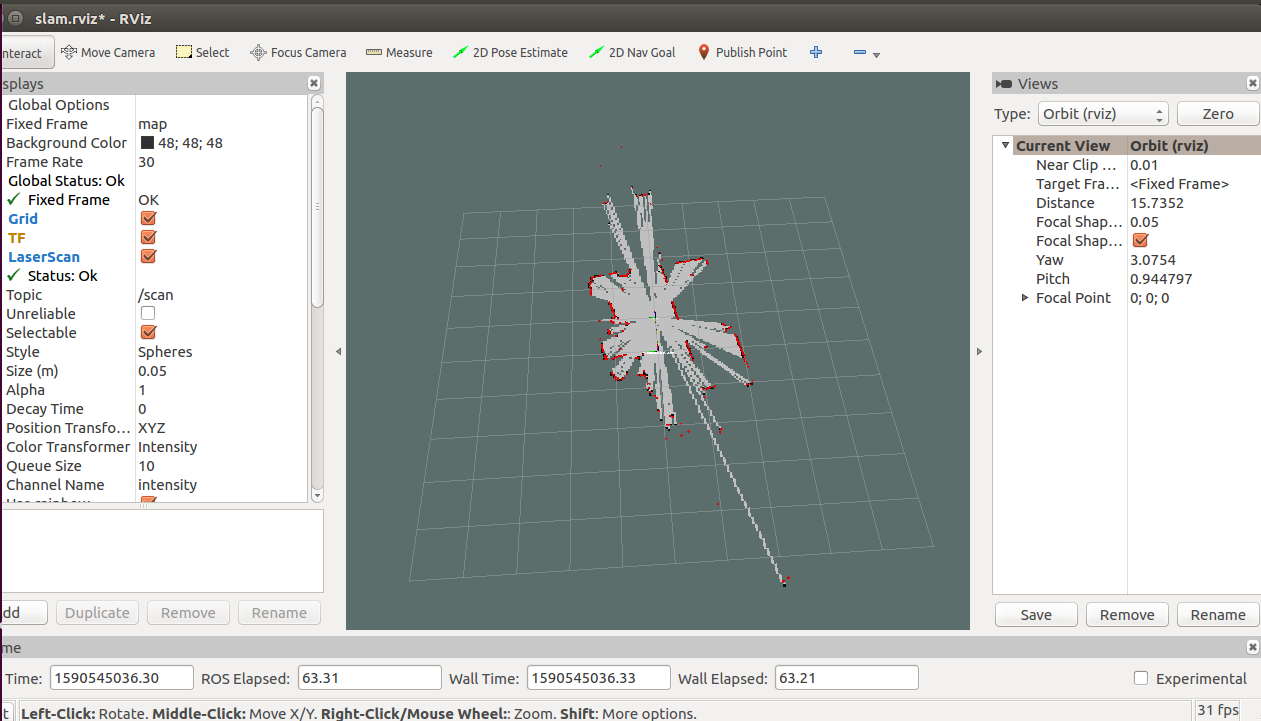
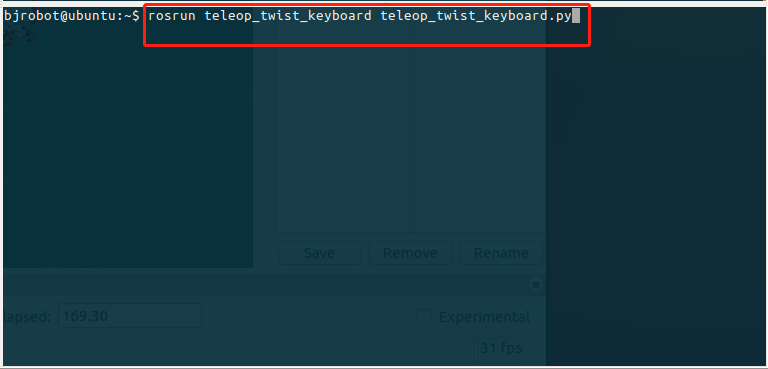
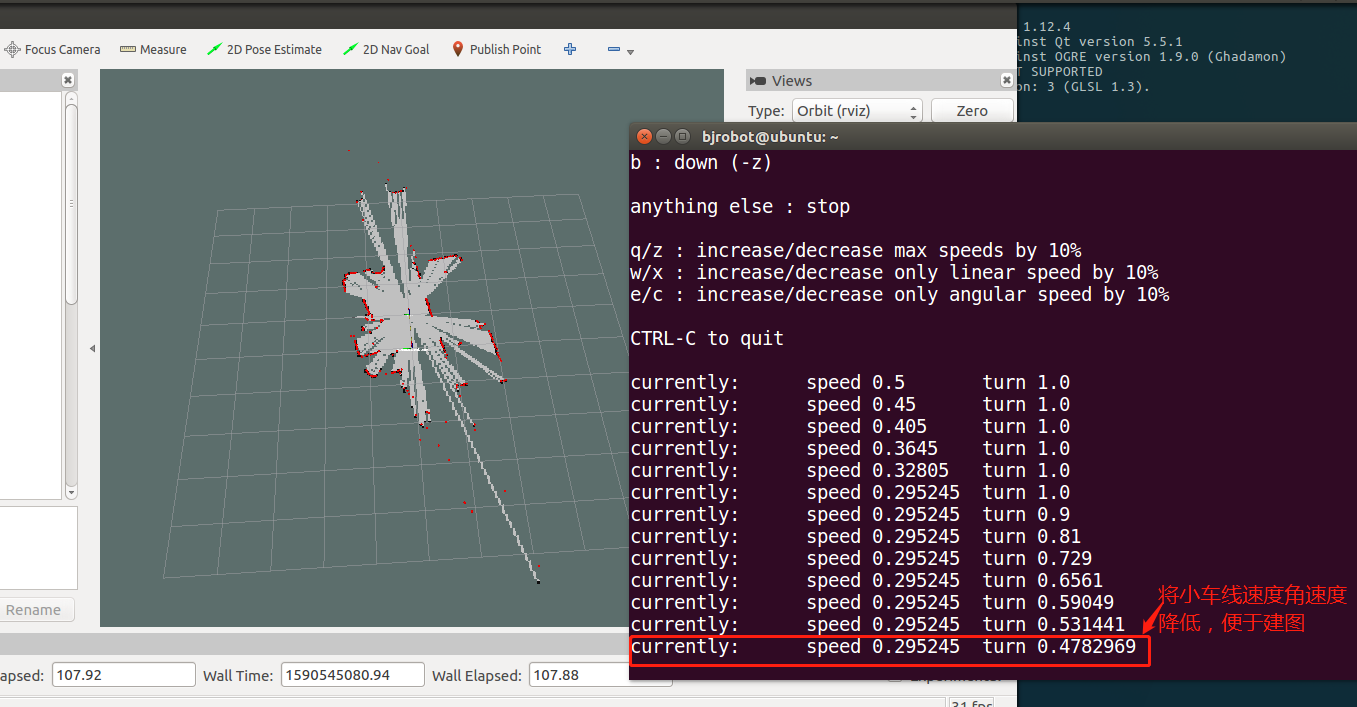
7.在虚拟机端,打开一个终端启动键盘控制,把线速度调整到 0.3m/s 左右,角速度调整到0.5rad/s 左右,对小车进行移动控制,完成地图构建。注意:hector 算法构图对雷达性能要求比较高,如果有条件的建议用多线雷达测试效果会更好。
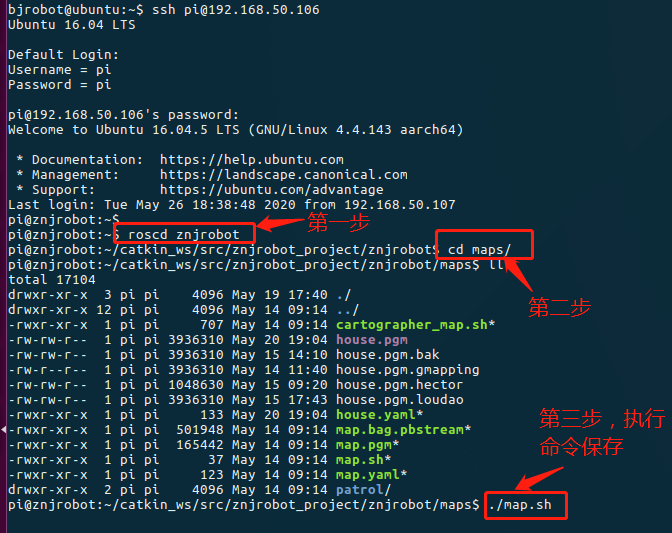
8.当该区域内的地图扫描完毕后,在虚拟机端,再打开一个终端,ssh 过去主控端,进入到~/catkin_ws/src/znjrobot_project/znjrobot/maps 路径下,执行保存地图脚本,执行保存地图脚本前后可以通过 ll ,查看地图的大小时间等来初步判断地图有无保存成功。
执行完成后,即可查看到在目录下重新生成的house.pgm文件。
第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第十七章节 BJROBOT opencv_apps 图像处理示例【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot camera.launch. 2.在虚拟机端启动 roslaunch opencv_ ...
- 第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端运行rosrun robot_upstart install znjrobot/launch/bringup.launch 2 ...
- 第十二章节 BJROBOT 摄像头寻线 【ROS全开源阿克曼转向智能网联无人驾驶车】
关于摄像头:普通摄像头, USB 免驱摄像头都可以使用. 1.如下图所示,用红色胶布在地板上贴一条线,小车摆放在线的一头处,让线在小车的中间位置,摄像头角度往下调整倾斜一点,好让摄像头识别到红线.注意 ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
- 第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端,ssh 过去主控端,在 ~/c ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
随机推荐
- Python中super()或object.__new__报TypeError: object.__new__() takes no arguments错误的解决方案
出现这种情况是调用object类__new__方法参数传递多了导致: 一般是使用了类似super().new(cls,*args,**kwargs) 或object.new(self,*args,** ...
- PyQt(Python+Qt)学习随笔:QDockWidget停靠窗toggleViewAction方法的作用
专栏:Python基础教程目录 专栏:使用PyQt开发图形界面Python应用 专栏:PyQt入门学习 老猿Python博文目录 toggleViewAction方法返回一个动作对象,该动作对象通过点 ...
- PyQt(Python+Qt)学习随笔:Qt Designer中部件的accessibleDescription和accessibleName辅助阅读属性
accessibleDescription和accessibleName属性都是用于残疾人辅助阅读的,这两个属性都有国际化属性(关于国际化请参考<PyQt(Python+Qt)学习随笔:Qt D ...
- FFmpeg在Android Studio中断点调试
一般情况下在Android平台使用FFmpeg为动态库或静态库的形式,只能通过设置FFmpeg日志回调来看一些FFmpeg输出的日志,有时需要debug来查看FFmpeg内部执行过程,本文记录一下在A ...
- Vue-组件传值:子传父和兄弟组件间常见的传值方式
前言 上篇介绍了我对vue组件化的理解和父组件对子组件传值的方式,这篇介绍下常见的子传父和兄弟组件间的传值方式 目录 子组件向父组件传值 任意组件间的传值方式 正文 子组件向父组件传值 关键知识点:$ ...
- .NET Core +Angular 项目 部署到CentOS
前言: 最近公司需要开发项目能在Linux系统上运行,示例开发项目采用.Net Core + Angular开发:理论上完全支持跨平台. 但是实践才是检验真理的唯一标准:那么还是动手来验证实现下:过程 ...
- Oh my God, Swagger API文档竟然可以这样写?
最好的总会在不经意间出现. 作为后端程序员,免不了与前端同事对接API, 一个书写良好的API设计文档可有效提高与前端对接的效率. 为避免联调时来回撕逼,今天我们聊一聊正确使用Swaager的姿势. ...
- JS怎么把for循环出来的东西放到一个数组里
var students=[ {name: "vehicleTravelLicenseCopyBack", id: "a1"}, {name: "ve ...
- JavaSE12-内部类&API
1. 参数传递 1.1 类名作为形参和返回值 1.类名作为方法的形参 方法的形参是类名,其实需要的是该类的对象 实际传递的是该对象的[地址值] 2.类名作为方法的返回值 方法的返回值是类名,其实返回的 ...
- 这可能是目前最轻量级、最支持MVVM、可定制性最高的开源Chart控件!
由于项目中经常用到Series Chart,而目前市面又实在找不到既支持MVVM,又轻量级的开源Chart控件,于是干脆就花了两周时间随手写了一个.昨天感觉还比较满意,就发布到了Github上:htt ...