
第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行!
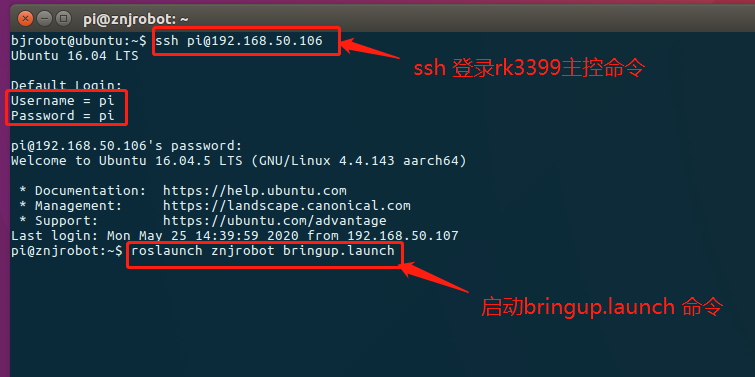
1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot bringup.launch。
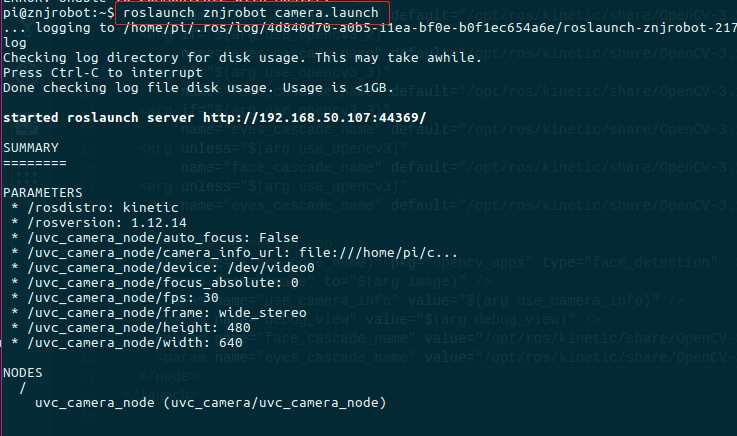
2.在虚拟机端再打开一个终端,ssh 过去主控端启动roslaunch znjrobot camera.launch。

3.在虚拟机端打开一个终端,再次 ssh 过去小车主控端启动roslaunch znjrobot navigate.launch。

4.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz。

5.全屏化后点击 File,点击 Open Config,
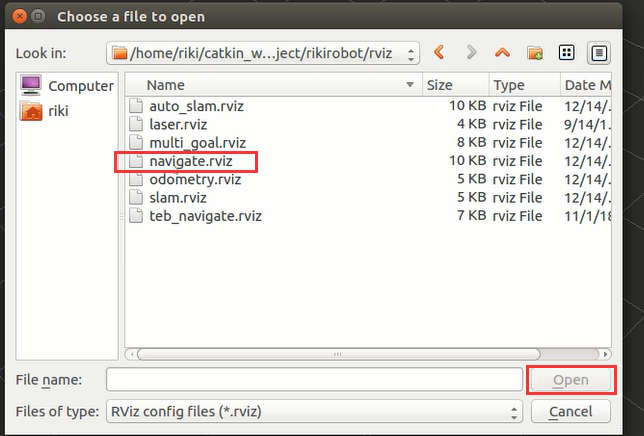
6.找到路径下~/catkin_ws/src/znjrobot_project/znjrobot/rviz/navigate.rviz,的navigate.rviz 文件。点 Open

7.把 rviz 窗口地图调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图;鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。然后校正位姿。
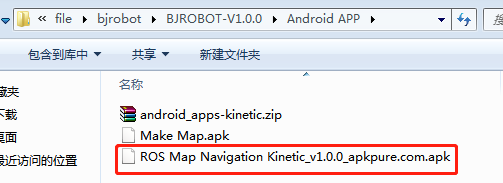
8.安卓手机下载网盘导航 APP,并安装。
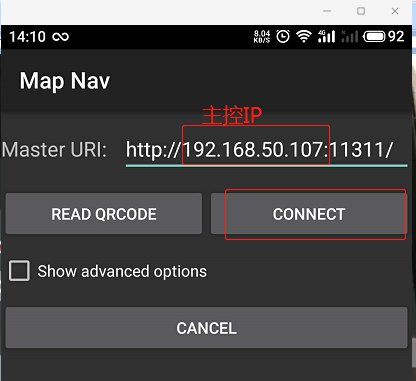
9.安卓手机和小车主控要连接在同一个路由器的 WIFI,打开导航 app,如下图所示,Master URI 要指向主控端的IP,如以下 ip:192.168.50.107 要改成你们小车连接 wifi 后实际的IP 然后点击 CONNECT.

10.点击手机 AAP 上的 Set Goal,然后再手机看到的地图上,点击屏幕不松开,此时会出现一个蓝色箭头,这个箭头方向就是小车到达目标点后的车头朝向。松开后即可完成导航目标点设定。
第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端运行rosrun robot_upstart install znjrobot/launch/bringup.launch 2 ...
- 第十二章节 BJROBOT 摄像头寻线 【ROS全开源阿克曼转向智能网联无人驾驶车】
关于摄像头:普通摄像头, USB 免驱摄像头都可以使用. 1.如下图所示,用红色胶布在地板上贴一条线,小车摆放在线的一头处,让线在小车的中间位置,摄像头角度往下调整倾斜一点,好让摄像头识别到红线.注意 ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
- 第十七章节 BJROBOT opencv_apps 图像处理示例【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot camera.launch. 2.在虚拟机端启动 roslaunch opencv_ ...
- 第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端,ssh 过去主控端,在 ~/c ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
随机推荐
- PyQt(Python+Qt)学习随笔:QAbstractItemView的dragEnabled属性的困惑
老猿Python博文目录 老猿Python博客地址 dragEnabled属性用于控制视图是否支持拖拽,可以通过dragEnabled().setDragEnabled(bool enable)进行属 ...
- 静湖ABC段扫描器(长更)
想学习python图形化的知识,从C段扫描器开始入手,很多的扫描器只能扫描C段,对于A,B段却没有设置这个功能,所以想将扫描A段和B段的功能跟C段一起做了. 暂时的想法是,先完成C段扫描器,扫描的同时 ...
- leetcode——(四)2020.06.08
新的一周,leetcode计划:78,79,98,102,236,124,128 (23)
- kubernetes 中的证书工作机制
一文带你彻底厘清 Kubernetes 中的证书工作机制 搬砖者: 张首富 时 间: 2020-05-26 w x: y18163201 原文地址:https://zhaohuabing.com/po ...
- 【学习笔记】K 短路问题详解
\(k\) 短路问题简介 所谓"\(k\) 短路"问题,即给定一张 \(n\) 个点,\(m\) 条边的有向图,给定起点 \(s\) 和终点 \(t\),求出所有 \(s\to t ...
- 排序算法-Java实现快速排序算法
- Docker 安装Mysql,RabbitMQ
安装Mysql 拉取镜像 docker pull mysql:5.7.30 运行容器 docker run -itd --name mysql5.7 -p 33006:3306 --restart=a ...
- 项目中对获取的数据进行下载成Excel表格
//moment是操作日期的插件 //引入lodash是为了方便操作数据 //xlsx是获取表格的必须插件 import moment from 'moment'; import _ from ...
- Spring Session解决Session共享
1. 分布式Session共享 在分布式集群部署环境下,使用Session存储用户信息,往往出现Session不能共享问题. 例如:服务集群部署后,分为服务A和服务B,当用户登录时负载到服务A ...
- Spring MVC或Spring Boot配置默认访问页面不生效?
相信在开发项目过程中,设置默认访问页面应该都用过.但是有时候设置了却不起作用.你知道是什么原因吗?今天就来说说我遇到的问题. 首先说说配置默认访问页面有哪几种方式. 1.tomcat配置默认访问页面 ...