
第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端运行rosrun robot_upstart install znjrobot/launch/bringup.launch

2.按照上一步提示运行命令:sudo systemctl daemon-reload && sudo systemctl start znjrobot。
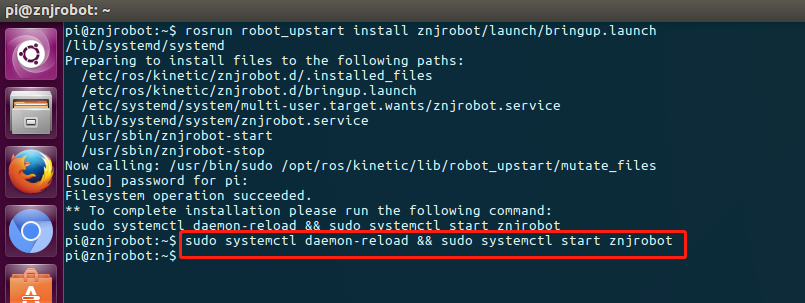
3.再继续运行 sudo service znjrobot start

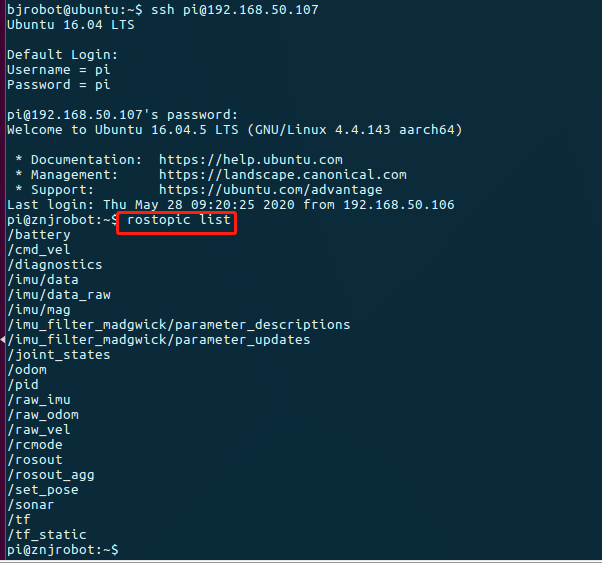
4.此时通过 rostopic list,可以查看到 bringup.launch,已经导入开机自启动服务。

5.按下图输入命令重启主控,重启后再 ssh 过去主控端。

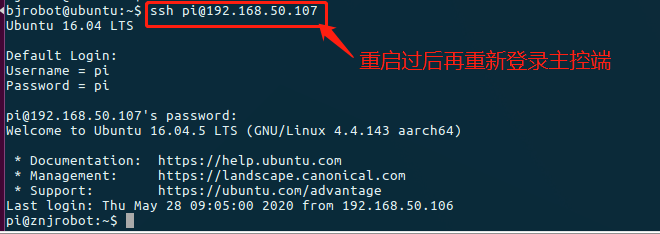
6.此时主控是重启后的,运行 rostopic list 可以看到 bringup.launch 启动后的相关话题。
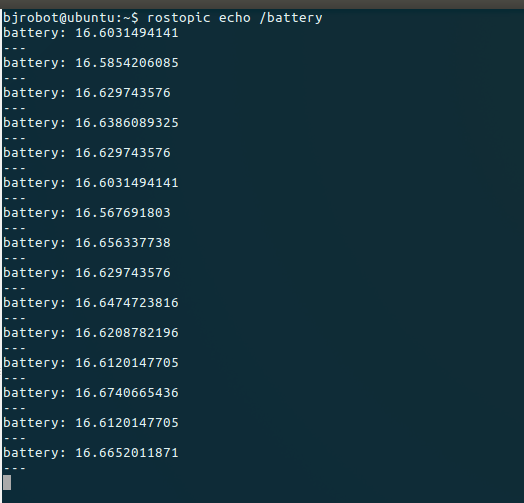
7.在虚拟机端打开一个终端,输入 rostopic echo /battery,可以在虚拟机端查看到主控端发布的电池电压话题信息。
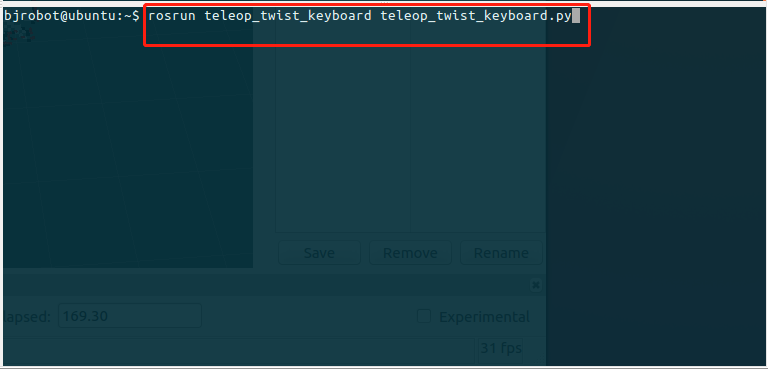
8.在上一个步骤用键盘 ctrl+c 取消话题信息输入,然后启动键盘控制小车移动。
Rosrunteleop_twist_keyboard teleop_twist_keyboard.py。
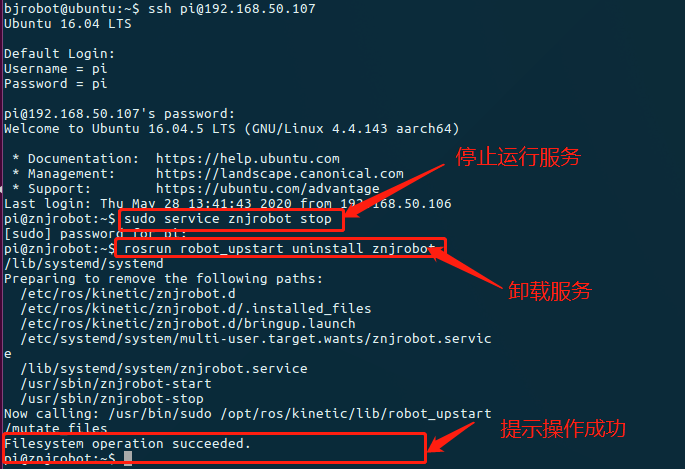
9.按下图步骤可以取消开机自启动服务。
登录主控端:sudo service znjrobot stop
rosrun robot_upstart uninstall znjrobot
第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第13章节 BJROBOT 雷达跟随【ROS全开源阿克曼转向智能网联无人驾驶车】
雷达跟随说明:注意深度摄像头的 USB 延长线,可能会对雷达扫描造成影响, 所以在雷达跟随前,把深度摄像头的 USB 延长线取下.另外雷达跟随范围大概是前方 50cm 和 120°内扫描到的物体都可以 ...
- 第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空平放在地板上. 2.用 USB 线将 PS3 蓝牙手柄连接至小车主控端,初次连接手柄上的 4 个红色指示灯会同时闪烁; 3.按下手柄中间的圆形配对键,然后等待红灯闪烁至停止. 4.此 ...
- 第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.再打开一个终端,ssh 过去主控端启动 rosl ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
随机推荐
- Python函数中的位置参数
函数的参数在调用时传递数据时,默认是按参数的位置顺序传值,即形参的顺序与实参的顺序逐一对应,这种参数的使用模式称为位置参数.位置参数是最常用的一种参数使用形式. 使用位置参数传递实参的情况下,要求有缺 ...
- PyQt(Python+Qt)学习随笔:Qt Designer中部件的layoutDirection属性
layoutDirection属性保存的是部件的布局方向,有三个取值: 在部件上设置布局方向时,它将传播到部件的子级,但不会传播到作为窗口的子级,也不会传播到已显式调用setLayoutDirecti ...
- Oracle10g安装
1.下载链接:https://pan.baidu.com/s/1peD3iCTcE2Gg2cPNGLmLgQ 提取码:tjk4 一.ORACLE安装 WIN7.WIN10系统安装需要修改兼容性. 点击 ...
- JS "&&"操作符妙用
首先来了解一下 "&&"操作符的工作原理: "&&"连接两个表达式,当两侧表达式都为真时,返回TRUE.有一个为假则返回FALS ...
- Kubernetes 教程:在 Containerd 容器中使用 GPU
原文链接:https://fuckcloudnative.io/posts/add-nvidia-gpu-support-to-k8s-with-containerd/ 前两天闹得沸沸扬扬的事件不知道 ...
- LeetCode初级算法之字符串:7 整数反转
整数反转 题目地址:https://leetcode-cn.com/problems/reverse-integer/ 给出一个 32 位的有符号整数,你需要将这个整数中每位上的数字进行反转. 示例 ...
- 20分钟带你掌握JavaScript Promise和 Async/Await
转载请注明出处:葡萄城官网,葡萄城为开发者提供专业的开发工具.解决方案和服务,赋能开发者. 原文出处:https://www.freecodecamp.org/news/learn-promise-a ...
- Json处理方式记录
1.可以直接使用Parse方法 JObject jObject = JObject.Parse(res); string mediaId = jObject["media_id"] ...
- Nginx的安装及相关配置
Nginx的安装及相关配置 Nginx 是 C语言 开发,建议在 Linux 上运行,当然,也可以安装 Windows 版本,本篇则使用 CentOS 7 作为安装环境. 一. gcc 安装 安装 n ...
- CentOS7 扩容磁盘非根分区
CentOS7扩展磁盘分区 因为业务所在分区空间不足,需要扩容.分配磁盘大小为1T但实际使用过程中发现仅使用了500G左右空间,本次计划在原有磁盘上扩容1T,加上之前500G空闲直接扩容1.5TB ...