
第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU、角速度、线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界、虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!!
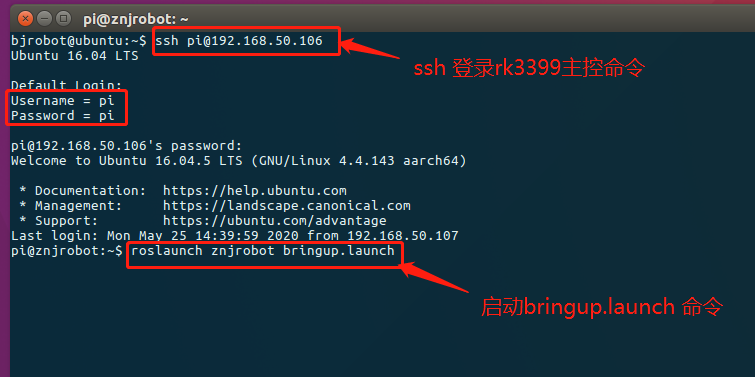
1.把小车平放在你想要构建地图的区域内地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch。
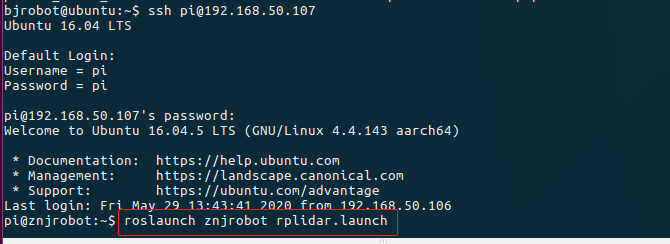
2.在虚拟机端,再打开一个终端,ssh 过去小车主控端启动, roslaunch znjrobot rplidar.launch
3.在虚拟机端,再打开一个终端,ssh 过去小车主控端启动, roslaunch znjrobot cartographer_slam.launch

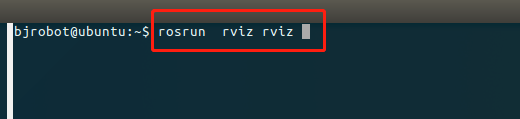
4.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz。
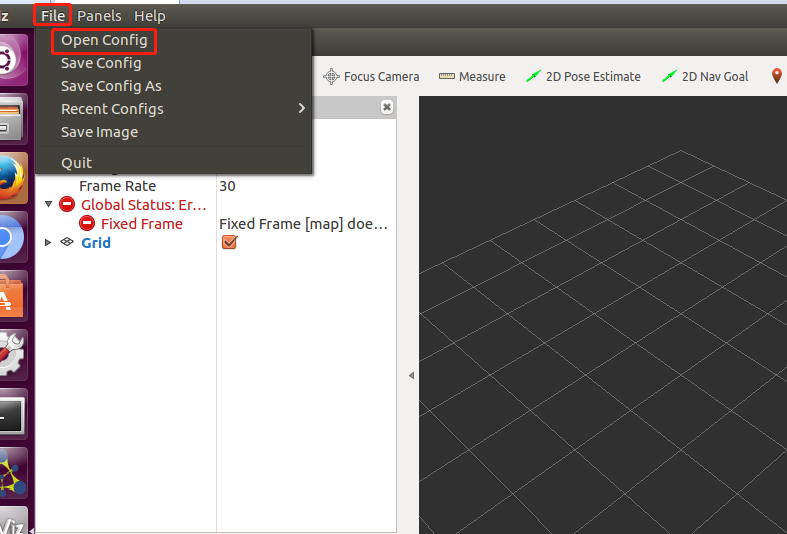
5.全屏化后点击 File,点击 Open Config,
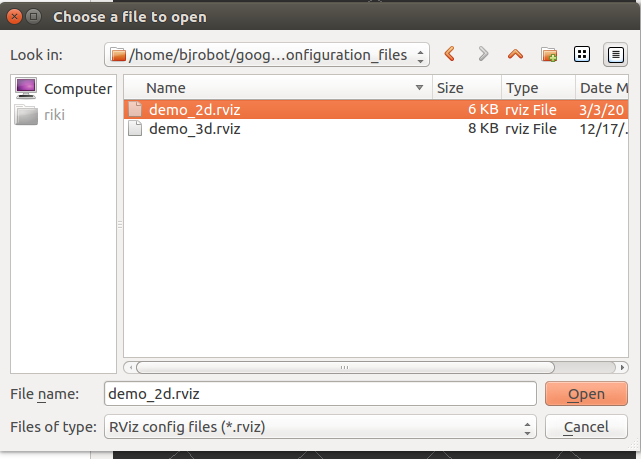
6.找到~/google_ws/install_isolated/share/cartographer_ros/configuration_files/ 路径下,的 demo_2d.rviz 文件。点击 Open。
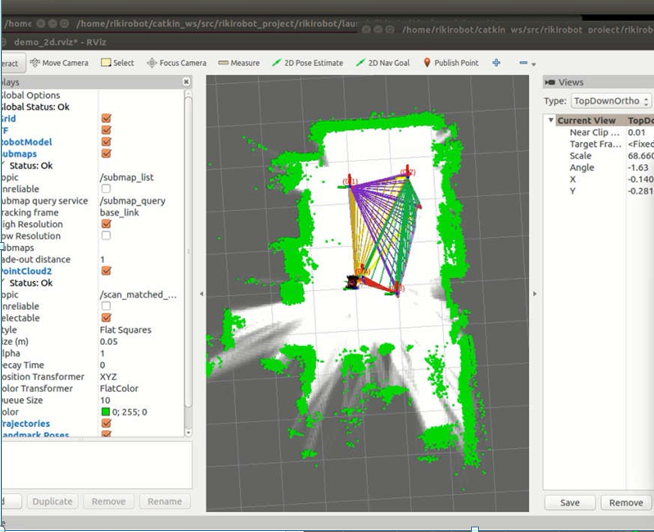
7.把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图; 鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。

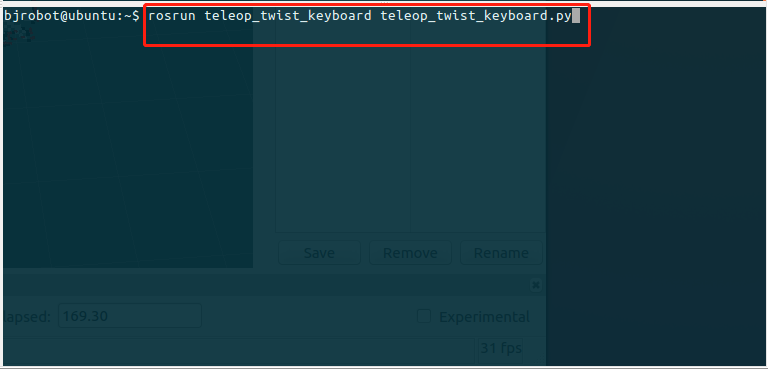
8.在虚拟机端再打开一个终端,直接启动键盘控制 rosrun teleop_twist_keyboard teleop_twist_keyboard.py
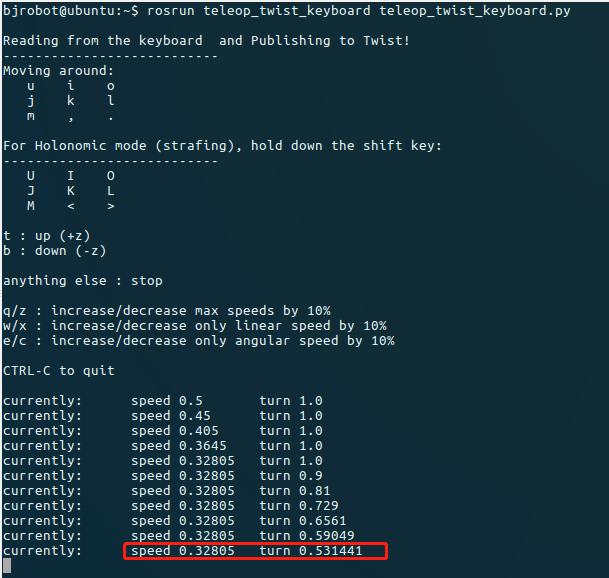
把线速度调整到 0.3m/s 左右,把角速度调整到 0.5rad/s 左右。
9.然后用键盘控制小车移动,在该区域内完成扫描建图。
10.在虚拟机端,再打开一个终端,ssh 过去主控端,进入到
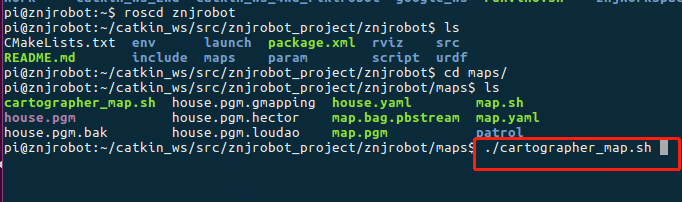
~/catkin_ws/src/znjrobot_project/znjrobot/maps 路径下,执行 ./cartographer_map.sh 保存地图。
第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端运行rosrun robot_upstart install znjrobot/launch/bringup.launch 2 ...
- 第十二章节 BJROBOT 摄像头寻线 【ROS全开源阿克曼转向智能网联无人驾驶车】
关于摄像头:普通摄像头, USB 免驱摄像头都可以使用. 1.如下图所示,用红色胶布在地板上贴一条线,小车摆放在线的一头处,让线在小车的中间位置,摄像头角度往下调整倾斜一点,好让摄像头识别到红线.注意 ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
- 第十七章节 BJROBOT opencv_apps 图像处理示例【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot camera.launch. 2.在虚拟机端启动 roslaunch opencv_ ...
- 第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端,ssh 过去主控端,在 ~/c ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
随机推荐
- 转:HTTP协议简介与在python中的使用详解
1. 使用谷歌/火狐浏览器分析 在Web应用中,服务器把网页传给浏览器,实际上就是把网页的HTML代码发送给浏览器,让浏览器显示出来.而浏览器和服务器之间的传输协议是HTTP,所以: HTML是一种用 ...
- Xmind Invalid Configuarton Location(the configuarton area is not writable)
今天在安装Xmind的时候,发现如下错误,原因:配置问题 步骤如下: 1.找到XMind安装目录下的文件XMind.ini2.文件中的内容替换:将:-configuration./configurat ...
- 图 Graph
本文主要内容为:图的定义以及基本术语 图的定义 图 图G的组成:由 数据元素的集合E 和 数据间的关系集合E 组成,记作:G = <V, E> 顶点 (vertex):数据元素,V就是顶点 ...
- Java集合源码分析(三)——LinkedList
简介 LinkedList是一个链表结构的列表,也可以被作为堆栈.队列或双端队列使用.它继承于AbstractSequentialList双向链表,实现了List.Deque.Cloneable.ja ...
- logging 用于便捷记录日志且线程安全的模块
import logging logging.basicConfig(filename='log.log', format='%(asctime)s - %(name)s - %(levelname) ...
- js实现弹幕
弹幕是一个很常见的功能,下面是本人封装的一个小小的实现方案,存在不足之处可以提出来或自由改进. 直接上代码:复制可运行 <!DOCTYPE html> <html> <h ...
- linux下为什么每次修改完配置文件之后都需要重新加载配置文件
目录 一.关于inode 二.inode的作用 二.为什么每次修改完服务器配置文件之后,都需要重新加载一下配置文件? 一.关于inode 1.在linux下一切皆文件,linux文件由三部分组成:文件 ...
- 初始Node
node是什么? 一句话: 服务器 什么是服务器: 一句话: 客户端访问 并且能够响应 为什么: 一句话: 执行效率高 #安装 #控制台 切换磁盘: e: 改变目录: cd 目录 cd.. ...
- [打基础]一些C++自带的库(持续更新)
iomanip manip是manipulator(嗯,操作器?)的缩写,对应头文件就是 #include<iomanip> 在算法竞赛里用得到的应该是两个接口:进制转换(8,10,16) ...
- [日常摸鱼]bzoj1007[HNOI2008]水平可见直线-半平面交(对偶转凸包)
不会写半平面交-然后发现可以转成对偶凸包问题 具体见这里:http://trinkle.blog.uoj.ac/blog/235 相关的原理我好像还是不太懂-orz #include<cstdi ...