
第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
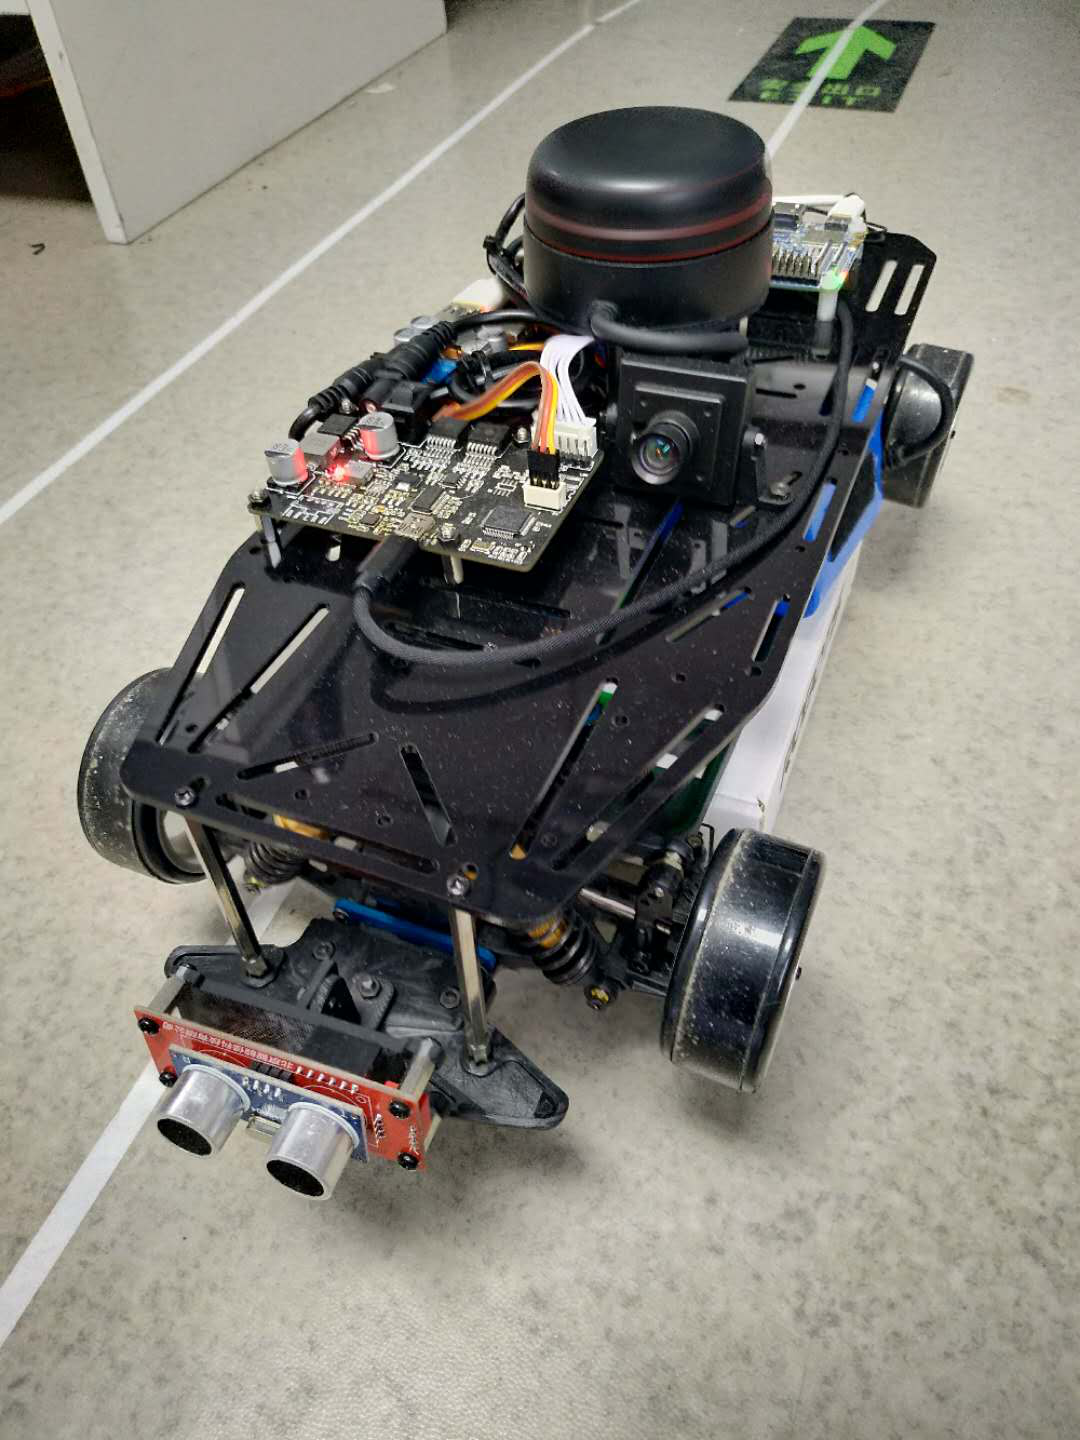
1.把小车架空,平放在地板上,注意四个轮子一定要悬空。用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch。

2.在虚拟机端再打开一个终端,ssh 过去主控端启动rosrun znj_pid pid_configure

3.在虚拟机端再打开一个终端,直接启动 rosrunrqt_reconfigure rqt_reconfigure

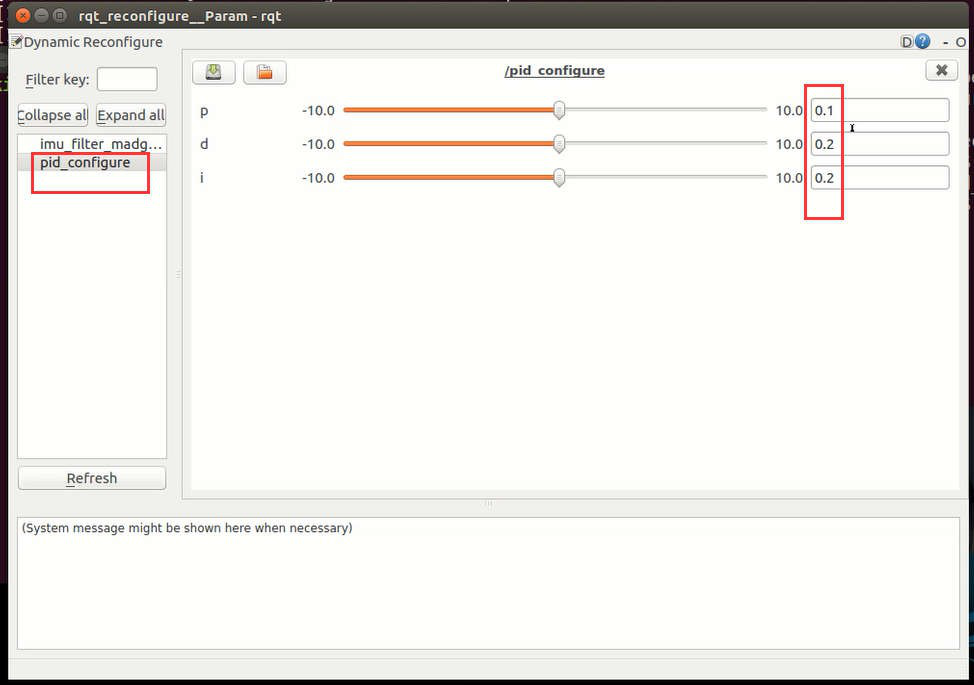
4.在弹出以下窗口,点击左边的 pid_configure,然后我们看到右边有三个数值是0.1,0.2,0.2,分别对应 p,i,d 三个参数的值,这三个值是我们小车配套使用的电机,已经调试好的 pid 值。如果更换过电机后,就要适配该电机比较合适的电机 p,i,d 参数,才能达到比较好的控制电机的效果,调试好的值写在底层驱动板固件里面,上层就是通过此方法快速调试到电机合适的pid 参数。
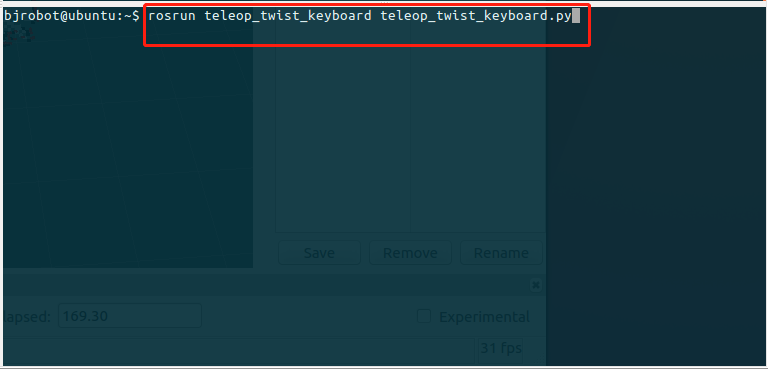
方法:以 0.1 为单位去增加或者减少 pid 三个参数的值,调整参数,然后虚拟机端启动键盘控制小车,一步步调试,直到找到合适的 pid 参数,参考指标是能让电机缓起缓停,转动平顺等。
第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第13章节 BJROBOT 雷达跟随【ROS全开源阿克曼转向智能网联无人驾驶车】
雷达跟随说明:注意深度摄像头的 USB 延长线,可能会对雷达扫描造成影响, 所以在雷达跟随前,把深度摄像头的 USB 延长线取下.另外雷达跟随范围大概是前方 50cm 和 120°内扫描到的物体都可以 ...
- 第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空平放在地板上. 2.用 USB 线将 PS3 蓝牙手柄连接至小车主控端,初次连接手柄上的 4 个红色指示灯会同时闪烁; 3.按下手柄中间的圆形配对键,然后等待红灯闪烁至停止. 4.此 ...
- 第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.再打开一个终端,ssh 过去主控端启动 rosl ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
随机推荐
- PyQt学习随笔:QTextEdit和QTextBrowser删除光标所在行内容的方法
专栏:Python基础教程目录 专栏:使用PyQt开发图形界面Python应用 专栏:PyQt入门学习 老猿Python博文目录 老猿学5G博文目录 在使用QTextBrowser用于记录输出日志,并 ...
- 第8.8节 Python使用__new__方法和构造方法__init__完成类实例化的过程详解
第8.8节 Python使用__new__方法和构造方法__init__完成类实例化的过程详解 前面章节介绍了Python类中的__new__方法和构造方法__init__,并通过实例分析了二者之间关 ...
- 第9.7节 Python使用write函数写入文件内容
一. 语法 write(data) data为要写入的数据,可以为字符串str类型,也可以是bytes类型. 返回值为实际写入的数据数,在写入数据为str类型时,该数据为实际写入的UNIOCODE字符 ...
- PyQt(Python+Qt)学习随笔:Mode/View中的枚举类 QItemSelectionModel.SelectionFlag取值及含义
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 以上取值可以通过或操作进行组合使用. 老猿Python,跟老猿学Python! 老猿Python博文 ...
- PyQt(Python+Qt)学习随笔:QHeaderView的CascadingSectionResizes属性
老猿Python博文目录 老猿Python博客地址 一.CascadingSectionResizes作用 QHeaderView的CascadingSectionResizes属性用于控制当用户调整 ...
- OLLVM简单入门
目前市面上的许多安全公司都会在保护IOS应用程序或安卓APP时都会用到OLLVM技术.譬如说顶象IOS加固.网易IOS加固等等.故而我们今天研究下OLLVM是个什么.将从(1)OLLVM是什么?OLL ...
- 自动化测试架构设计 &&自动化持续集成测试任务实战[线性测试、模块驱动测试、数据驱动测试、关键字驱动测试]
1 为什么设计自动化测试架构 1.1 企业现状分析 压力大:产品需求不明确,上线时间确定,压力山大. 混乱:未立项,开发时间已过半,前期无控制,后期无保障. 疲于应付:开发人员交付的文件质量差,测试跟 ...
- CF484B Maximum Value
这个东西他一开始也是草稿 题解 我们考虑在值域上做,设值域为 \(m\) . 我们可以考虑数论分块,对于一对 \(a_i\) 和 \(a_j\) ,$\left \lfloor \frac{a_i}{ ...
- 本文帮你在 Unix 下玩转 C 语言
shell是一种特殊的应用程序(命令行解释器),他为运行其他应用程序提供了一个接口. posix规范了操作系统是什么样 每个进程都有一个工作目录(又叫当前目录),相对路径都是从工作目录开始解释. Ct ...
- 最详细Python批量字典暴力破解zip密码
工具破解 前两天在网上下来了一波项目案例,结果全是加密的压缩包,于是去网上找了一个压缩包破解的工具 苦于工具破解太慢,一个压缩包要好久,解压了三个之后就放弃了,准备另寻他法 密码字典 巧的是破解的三个 ...