
第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1、把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch 。
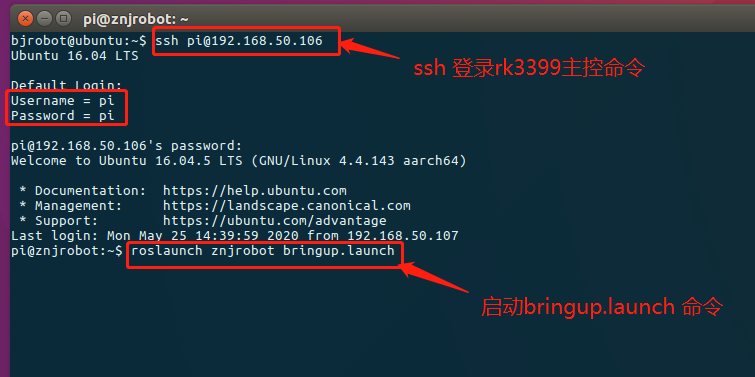
2、再打开一个终端,ssh 过去主控端,在
~/catkin_ws/src/znjrobot_project/znjrobot/param/imu 路径下启动 imu 校正命令。rosrun imu_calib do_calib

3、按提示输入回车即可完成校正。
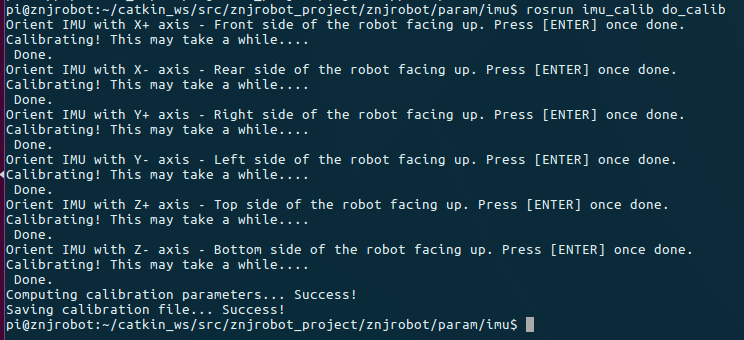
切记:运行imu自动校正,一定要先跳转到~/catkin_ws/src/znjrobot_project/znjrobot/param/imu目录下运行命令;
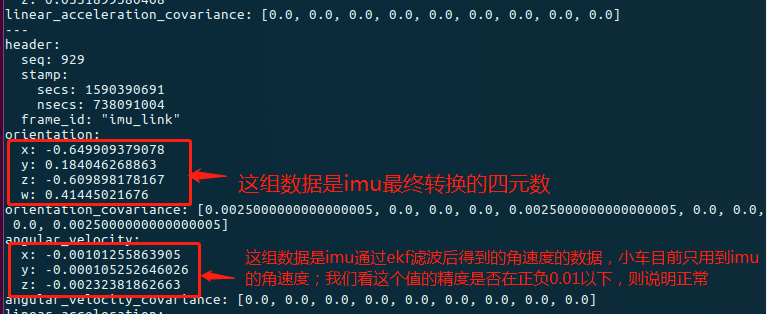
4、校准完成后,测试验证IMU参数是否准确:
需要重新启动bringup文件,让系统重新加载校准后的参数,也就是要关闭以前执行的roslaunch znjrobot bringup.launch命令(tips:Ctrl+C可以关掉当前终端的应用);
再重新开一个终端,执行查看imu话题的命令,执行rostoipc echo /imu/data命令就会出现校准后的IMU数值的界面,由于我们目前只用到IMU的角速度,因此我们看 角速度的的各项指标是不是正常就行:
第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.再打开一个终端,ssh 过去主控端启动 rosl ...
- 第13章节 BJROBOT 雷达跟随【ROS全开源阿克曼转向智能网联无人驾驶车】
雷达跟随说明:注意深度摄像头的 USB 延长线,可能会对雷达扫描造成影响, 所以在雷达跟随前,把深度摄像头的 USB 延长线取下.另外雷达跟随范围大概是前方 50cm 和 120°内扫描到的物体都可以 ...
- 第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空平放在地板上. 2.用 USB 线将 PS3 蓝牙手柄连接至小车主控端,初次连接手柄上的 4 个红色指示灯会同时闪烁; 3.按下手柄中间的圆形配对键,然后等待红灯闪烁至停止. 4.此 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
随机推荐
- Get请求Test
一.新建测试套 作为管理接口,可按功能分类,也可按业务逻辑分类,根目录下最多一级子目录.运行接口时,可按测试套为单位,整体运行. 二.选择请求类型,输入接口地址 根据接口文档中提供的接口请求类型及地址 ...
- Flask flask-migrate 数据库迁移
简介 flask-migrate是flask的一个扩展模块,主要是扩展数据库表结构的. 官方文档:http://flask-migrate.readthedocs.io/en/latest/ 使用: ...
- 【C/C++】C和C++11之enum枚举的使用细节
作者:李春港 出处:https://www.cnblogs.com/lcgbk/p/14101271.html 目录 一.前言 二.C中的枚举(enum) 2.1 C中枚举的大小 2.2 C中枚举的取 ...
- day105:Mofang:设置页面初始化&更新头像/上传头像&设置页面显示用户基本信息
目录 1.设置页面初始化 2.更新头像 1.点击头像进入更新头像界面 2.更新头像页面初始化 3.更新头像页面CSS样式 4.头像上传来源选择:相册/相机 5.调用api提供的本地接口从相册/相机提取 ...
- jfinal 导出excle
Controller Map<String,List<PoiUtilHeader>> result = new HashMap<String, List<PoiUt ...
- uniapp发布到微信小程序整改摘要
uniapp作为跨端的利器,可同时发布到安卓.ios.微信小程序.支付宝小程序.百度小程序.头条小程序.QQ小程序等8个平台. 如果是轻量级的应用,不涉及太多功能的话,或许可以直接打包移植,但涉及前后 ...
- 【jenkins】构建工作集
构建工作集,参数化工作任务 1.New Item 2.配置新的工作任务 3.关联测试用例的远程仓库 4.添加任务构建后,触发发送报告信息 5.新建单个测试套件 6.添加触发轮询任务 7.关联测试集 8 ...
- 设置非root账号不用sudo直接执行docker命令
欢迎访问我的GitHub https://github.com/zq2599/blog_demos 内容:所有原创文章分类汇总及配套源码,涉及Java.Docker.Kubernetes.DevOPS ...
- vscode vue快速新建模板
vscode 文件=>首选项 =>用户代码片段 =>新建全局代码片段 { "Print to console": { " ...
- vue 属性绑定 v-bind
属性绑定 v-bind 可以通过v-bind将属性值与数据绑定,这样就可以统一化管理 通过这样我们就可以直接访问跳转到百度页面 同样的这个值我们也可以通过事件进行改变 这样就可以方便我们做一些其它的操 ...