
第十七章节 BJROBOT opencv_apps 图像处理示例【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot camera.launch。
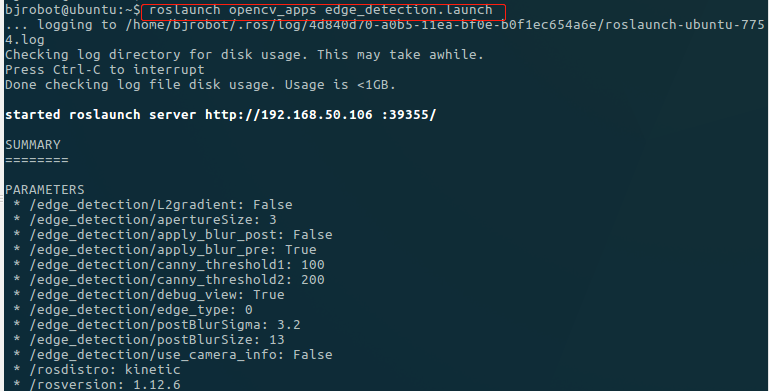
2.在虚拟机端启动 roslaunch opencv_apps edge_detection.launch 进行边缘提取采集。
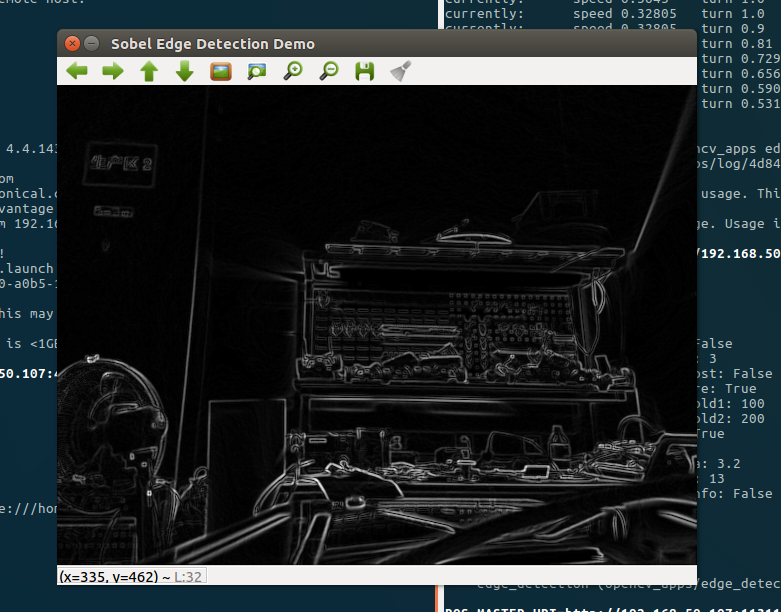
效果如下:
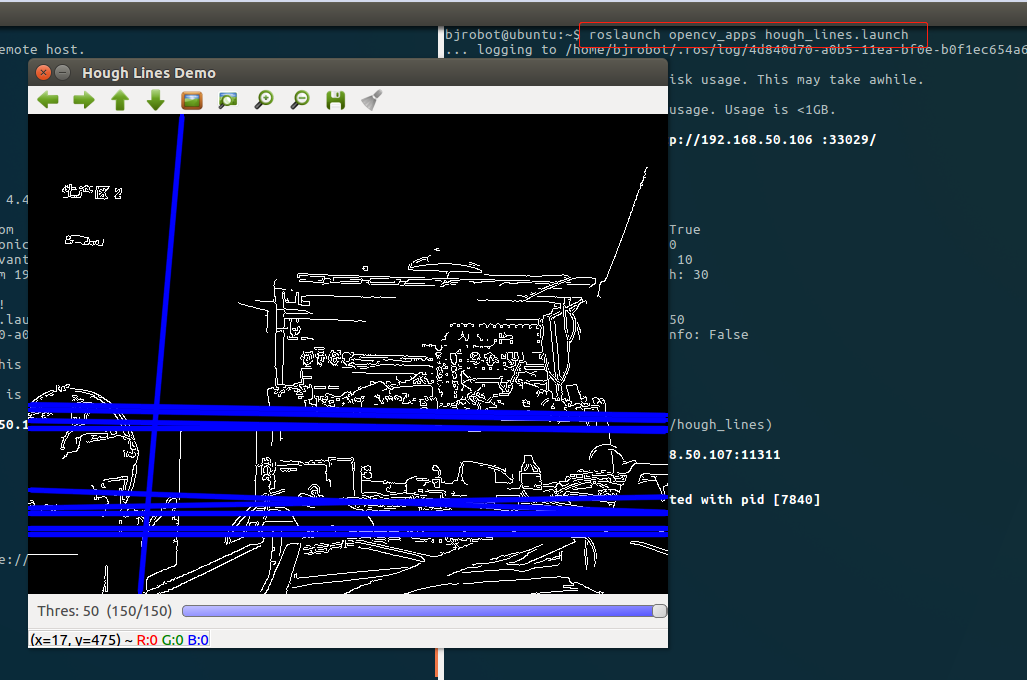
3.在虚拟机端启动 roslaunch opencv_apps hough_lines.launch 进行哈夫变换直线检测。
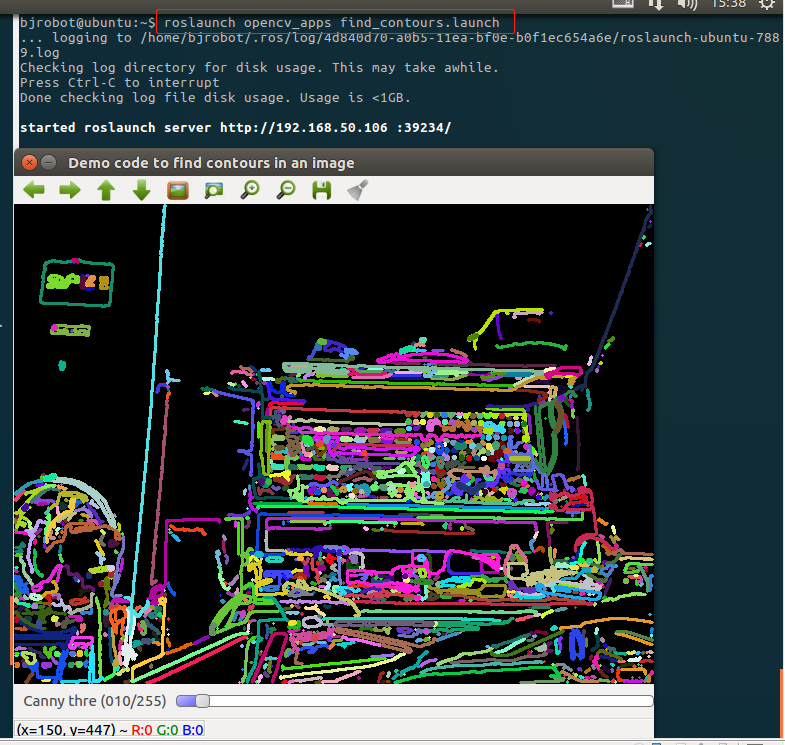
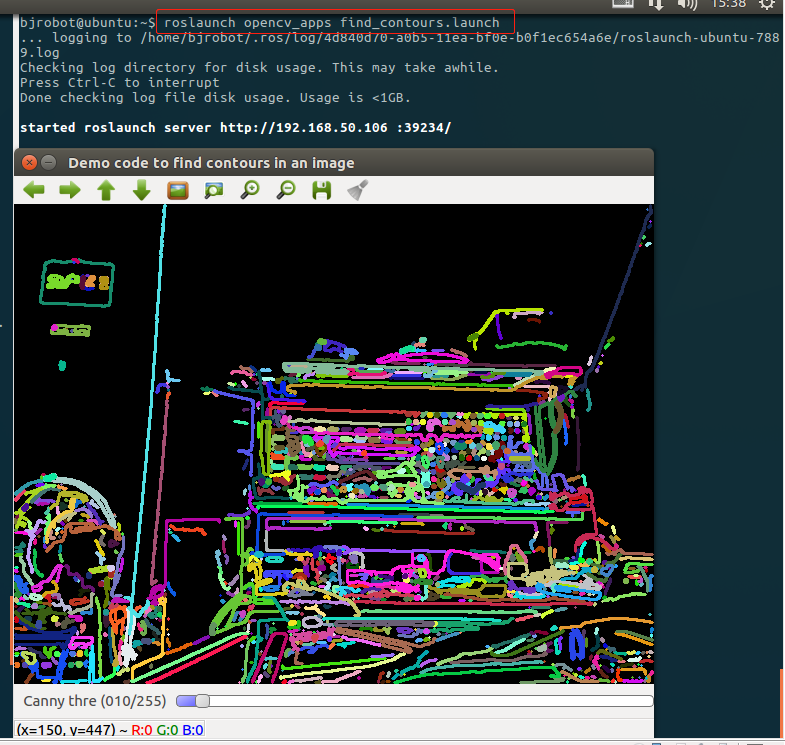
4.在虚拟机端启动 roslaunch opencv_apps find_contours.launch 进行霍夫变换日元检测
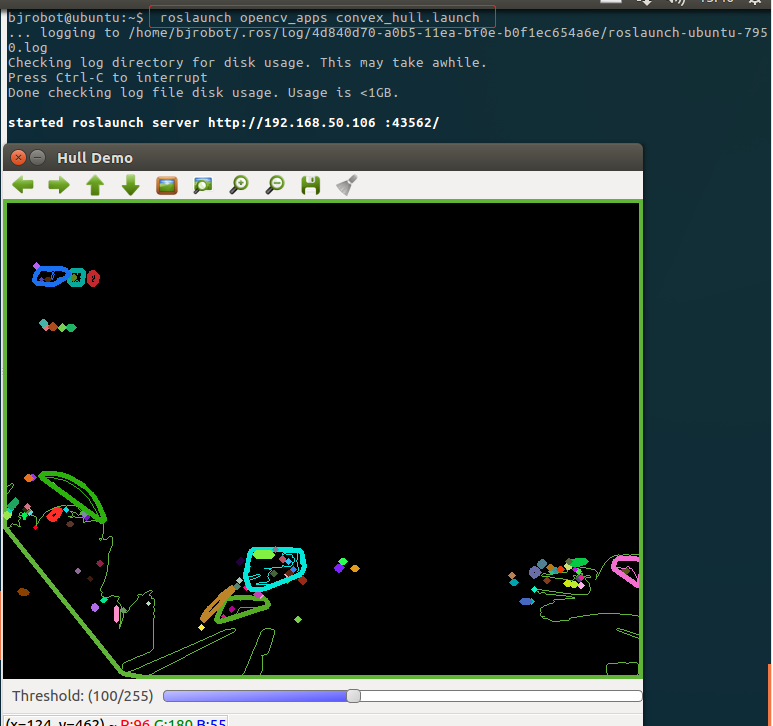
5.虚拟机端启动 roslaunch opencv_apps convex_hull.launch 进行凸包检测
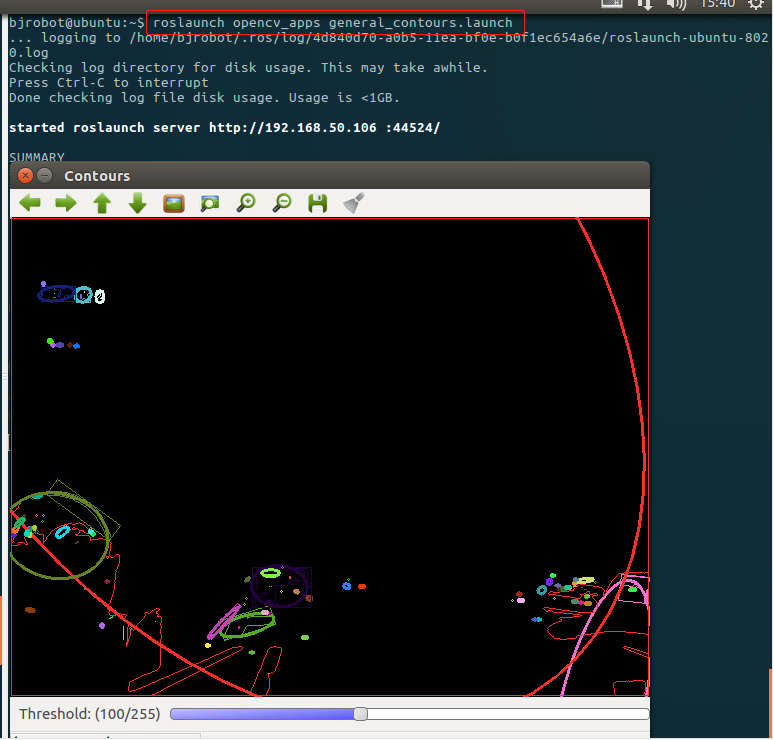
6.在虚拟机端启动 roslaunch opencv_apps general_contours.launch 进行椭圆形检测。
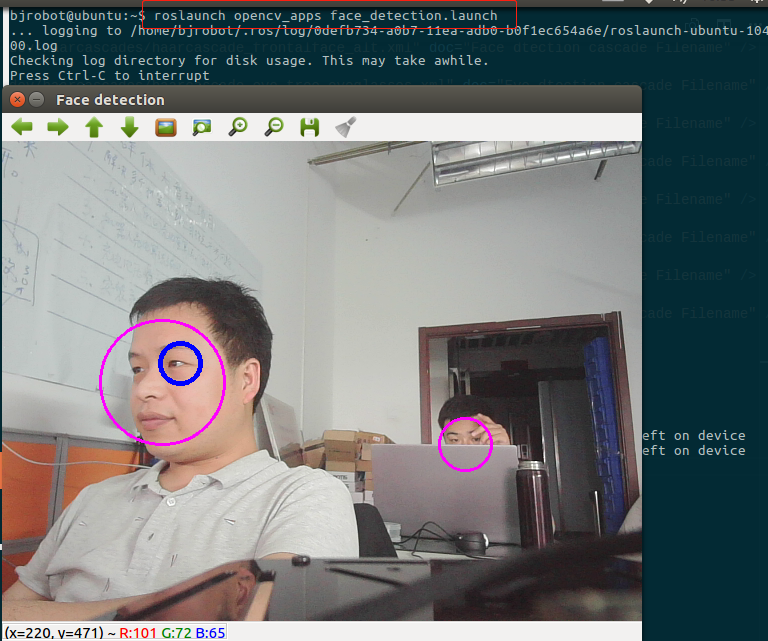
7.在虚拟机端启动 roslaunch opencv_apps face_detection.launch 进行人脸检测
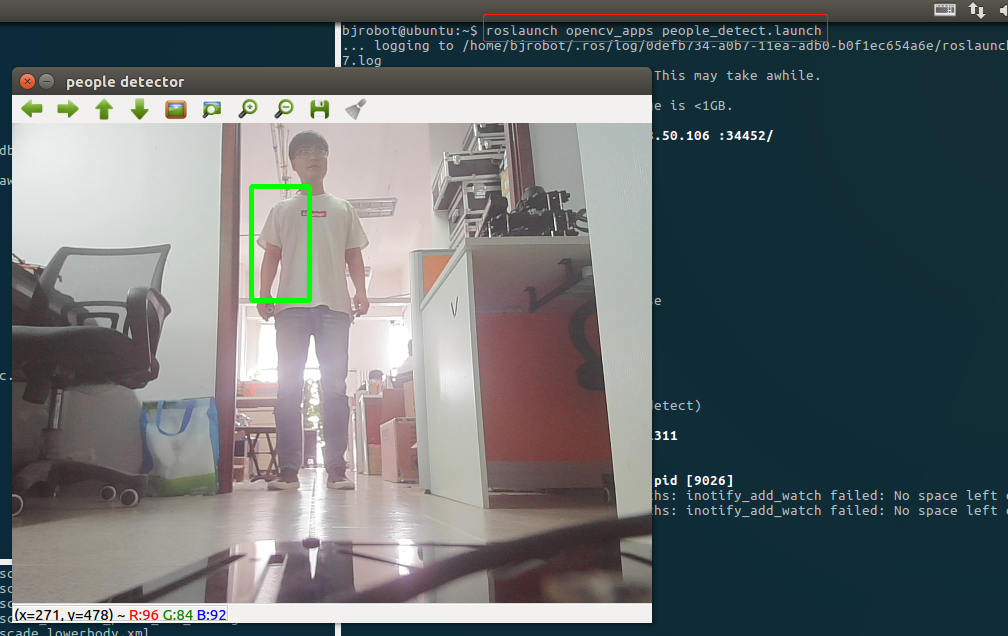
8.在虚拟机端启动 roslaunch opencv_apps people_detect.launch hot 特征量进行人的检测。
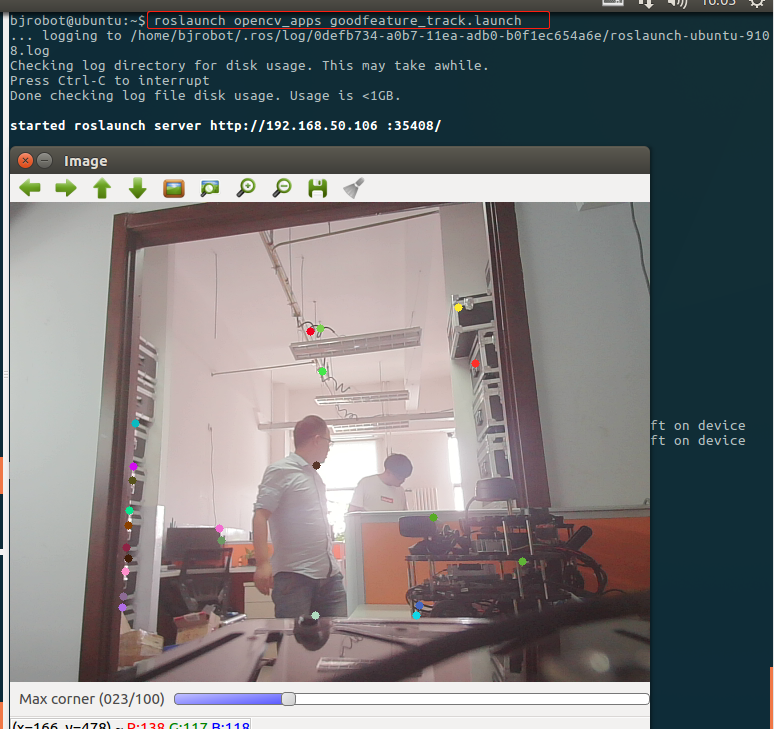
9.在虚拟机端启动 roslaunch opencv_apps goodfeature_track.launch 进行动作特征分析。
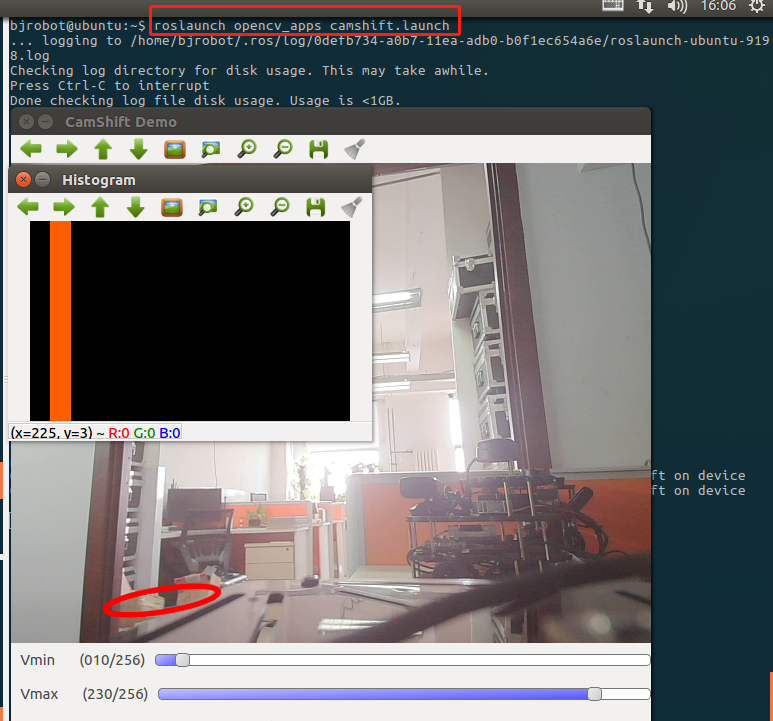
10在虚拟机端启动 roslaunch opencv_apps camshift.launch 进行颜色检测。
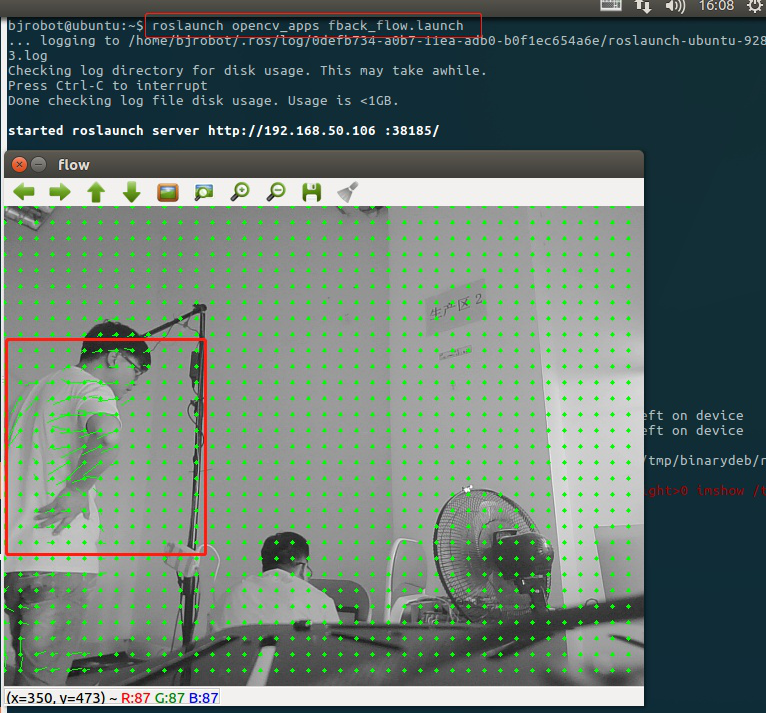
11.在虚拟机端启动roslaunch opencv_apps fback_flow.launch 进行gunnar farneback (optle)检测
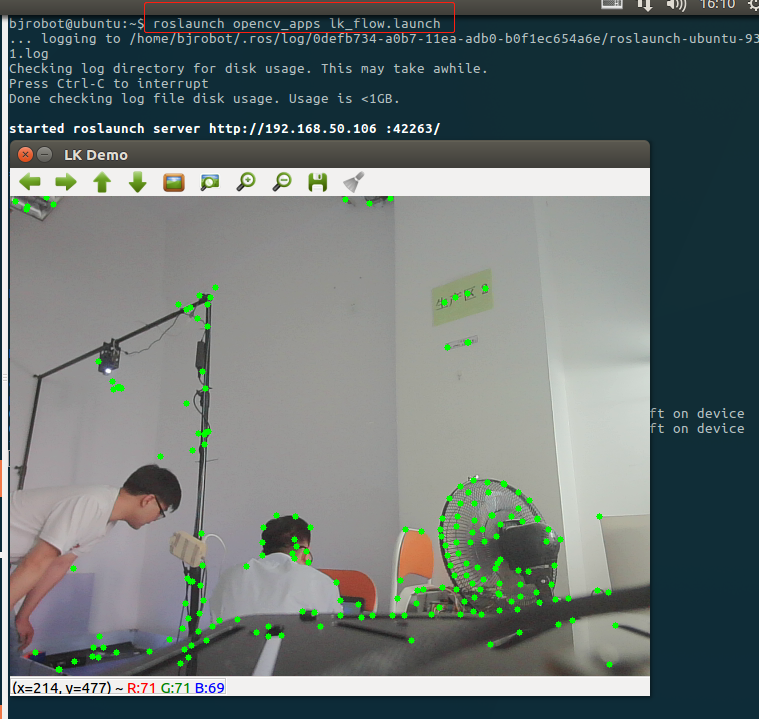
12.在虚拟机端启动 roslaunch opencv_apps lk_flow.launch 进行 lucas- kanade 法的optle 流检测
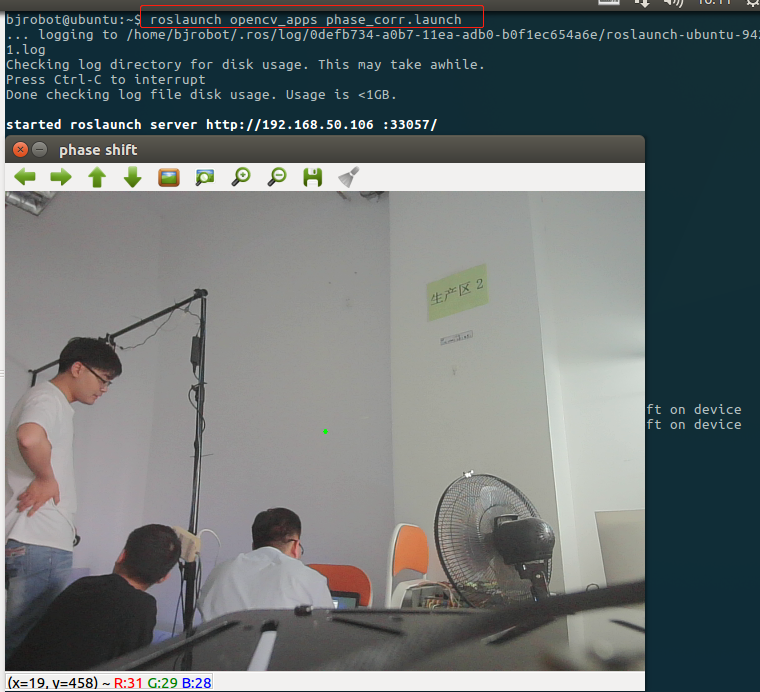
13.在虚拟机端启动 roslaunch opencv_apps phase_corr.launch 进行周波数相位模拟计算。
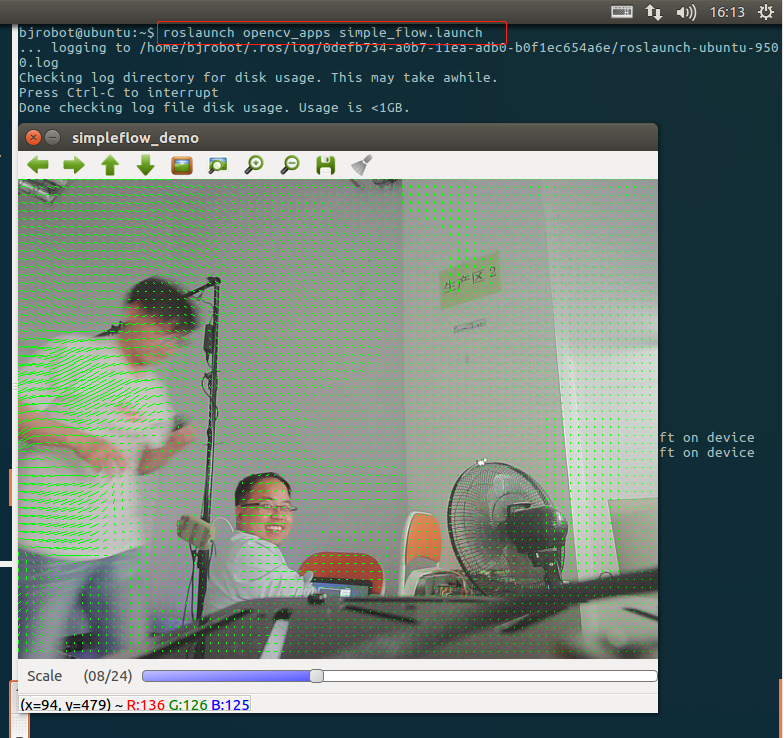
14.在虚拟机端启动 roslaunch opencv_apps simple_flow.launch进行simple_flow 的 opta 流检测
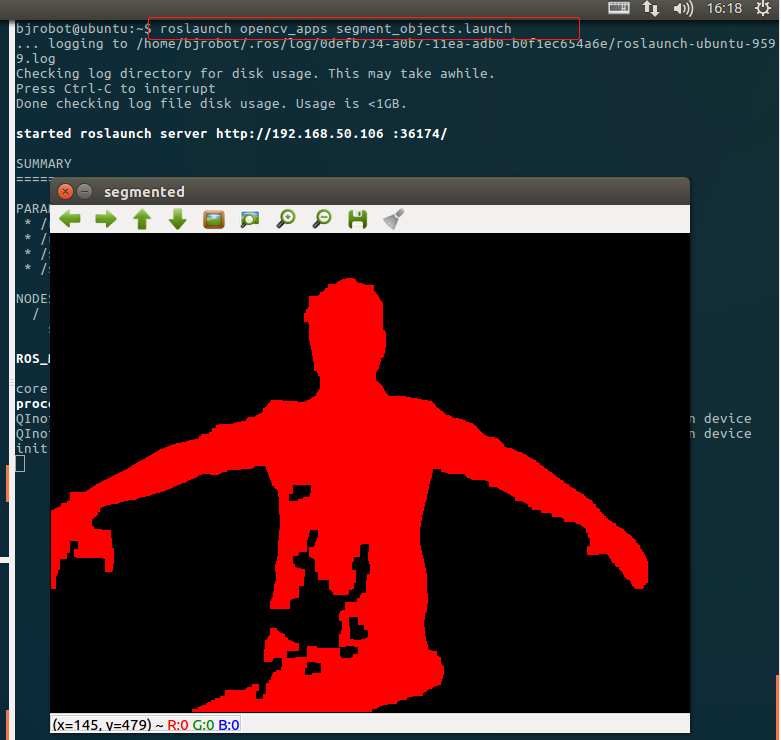
15.在虚拟机端启动 roslaunch opencv_apps segment_objects.launch 进行单一物体的区域分割
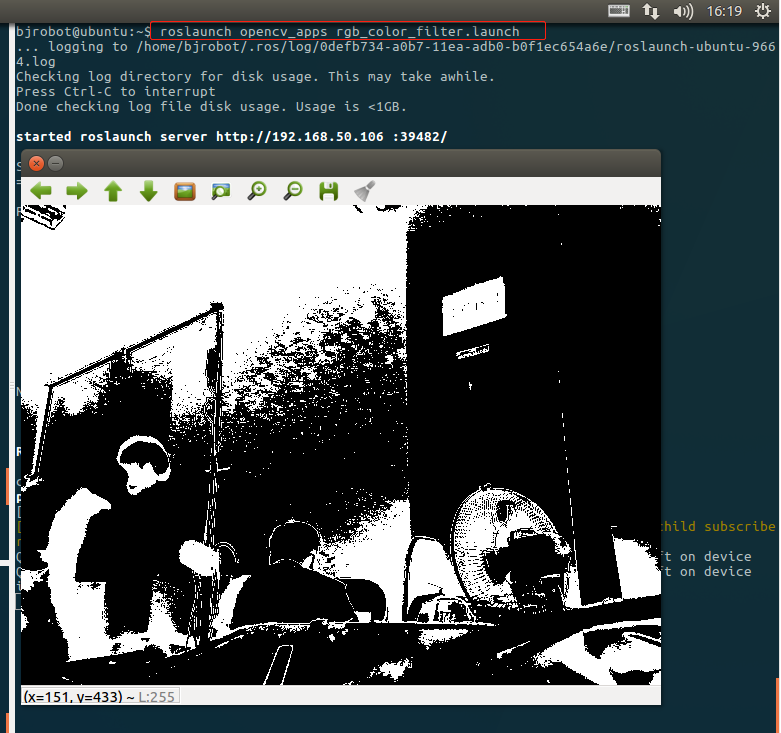
16.在虚拟机端启动 roslaunch opencv_apps rgb_color_filter.launch 进行图像过滤。
17.在虚拟机端启动 roslaunch opencv_apps hls_color_filter.launch 进行 hls 色特征采集
18.在虚拟机端启动 roslaunch opencv_apps hsv_color_filter.launch 进行 hsv 色特征采集
第十七章节 BJROBOT opencv_apps 图像处理示例【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第13章节 BJROBOT 雷达跟随【ROS全开源阿克曼转向智能网联无人驾驶车】
雷达跟随说明:注意深度摄像头的 USB 延长线,可能会对雷达扫描造成影响, 所以在雷达跟随前,把深度摄像头的 USB 延长线取下.另外雷达跟随范围大概是前方 50cm 和 120°内扫描到的物体都可以 ...
- 第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空平放在地板上. 2.用 USB 线将 PS3 蓝牙手柄连接至小车主控端,初次连接手柄上的 4 个红色指示灯会同时闪烁; 3.按下手柄中间的圆形配对键,然后等待红灯闪烁至停止. 4.此 ...
- 第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.再打开一个终端,ssh 过去主控端启动 rosl ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
随机推荐
- maven依赖问题的出现原因与解决方式
摘要 maven依赖问题作为开发者应该是经常遇到的问题,在个人单独开发单独维护的项目里,可能体现不那么明显,一是自己对导入的jar大部分都很明确,二是出现问题第一解决发现也很快,问题就没那么严重,而在 ...
- Srcum冲刺_Day05
一.团队展示: 1.项目:light_note备忘录 2.队名:删库跑路队 3.团队成员 队员(不分先后) 项目角色 黄敦鸿 后端工程师.测试 黄华 后端工程师.测试 黄骏鹏 后端工程师.测试 黄源钦 ...
- js 转为整数之Number()、parseInt()、parseFloat()区别
一:Number() 如果是Boolean值,true和false值将分别被转换为1和0. 如果是数字值,只是简单的传入和返回. 如果是null值,返回0. 如果是undefined,返回NaN. 如 ...
- 题解-CF1139D Steps to One
题面 CF1139D Steps to One 一个数列,每次随机选一个 \([1,m]\) 之间的数加在数列末尾,数列中所有数的 \(\gcd=1\) 时停止,求期望长度 \(\bmod 10^9+ ...
- 转:什么是Shingling算法
shingling算法用于计算两个文档的相似度,例如,用于网页去重.维基百科对w-shingling的定义如下: In natural language processing a w-shinglin ...
- 【Django admin 中文配置】
打开settings.py文件,找到语言编码.时区的设置项,将内容改为如下: [其中 zh-Hans是简体中文 zh-Hant是繁体中文] LANGUAGE_CODE = 'zh-Hans' # LA ...
- SQL Server NULL值用法及处理详解
用法如下: 1.如果表中的某个列是可选的,那么我们可以在不向该列添加值的情况下插入新记录或更新已有的记录,这意味着该字段将以 NULL 值保存. 2.NULL 用作未知的或不适用的值的占位符. 3.定 ...
- svn提交时提示 Aborting commit: remains in conflict 解决办法,更改svn服务地址
TortoiseSVN客户端如何更改新的URL 问题: 我们的服务器换了新的URL地址,这时候我们本地的SVN访问帐号和地址就要重新定义了. 解决步骤: 1:重新定义SVN的URL,右键(Tortoi ...
- JavaSE16-集合·其三
1.Map集合 1.1 Map集合概述和特点 1 interface Map<K,V> K:键的类型:V:值的类型 Map集合的特点 键值对映射关系 一个键对应一个值 键不能重复,值可以重 ...
- [日常摸鱼]bzoj1007[HNOI2008]水平可见直线-半平面交(对偶转凸包)
不会写半平面交-然后发现可以转成对偶凸包问题 具体见这里:http://trinkle.blog.uoj.ac/blog/235 相关的原理我好像还是不太懂-orz #include<cstdi ...