
TurtleBot3 Waffle (tx2版华夫)(10)自主导航(A2激光雷达)
1)[Remote PC] 启动roscore
$ roscore
2)[TurBot3] 启动turbot3
$ roslaunch turbot3_bringup minimal.launch
3)[TurBot3] 启动导航
$ roslaunch turbot3_navigation navigation_laser.launch map_file:=$HOME/map.yaml
4)[Remote PC] 启动Rviz
$ roslaunch turbot3_rviz navigation_rviz.launch
5)在开始导航之前,Turbot3应该知道它的位置和姿势
要给出初始数据,请按照说明进行操作
点击2D Pose Estimate按钮
通过单击并拖动地图上的方向来设置地图上的大致位置。
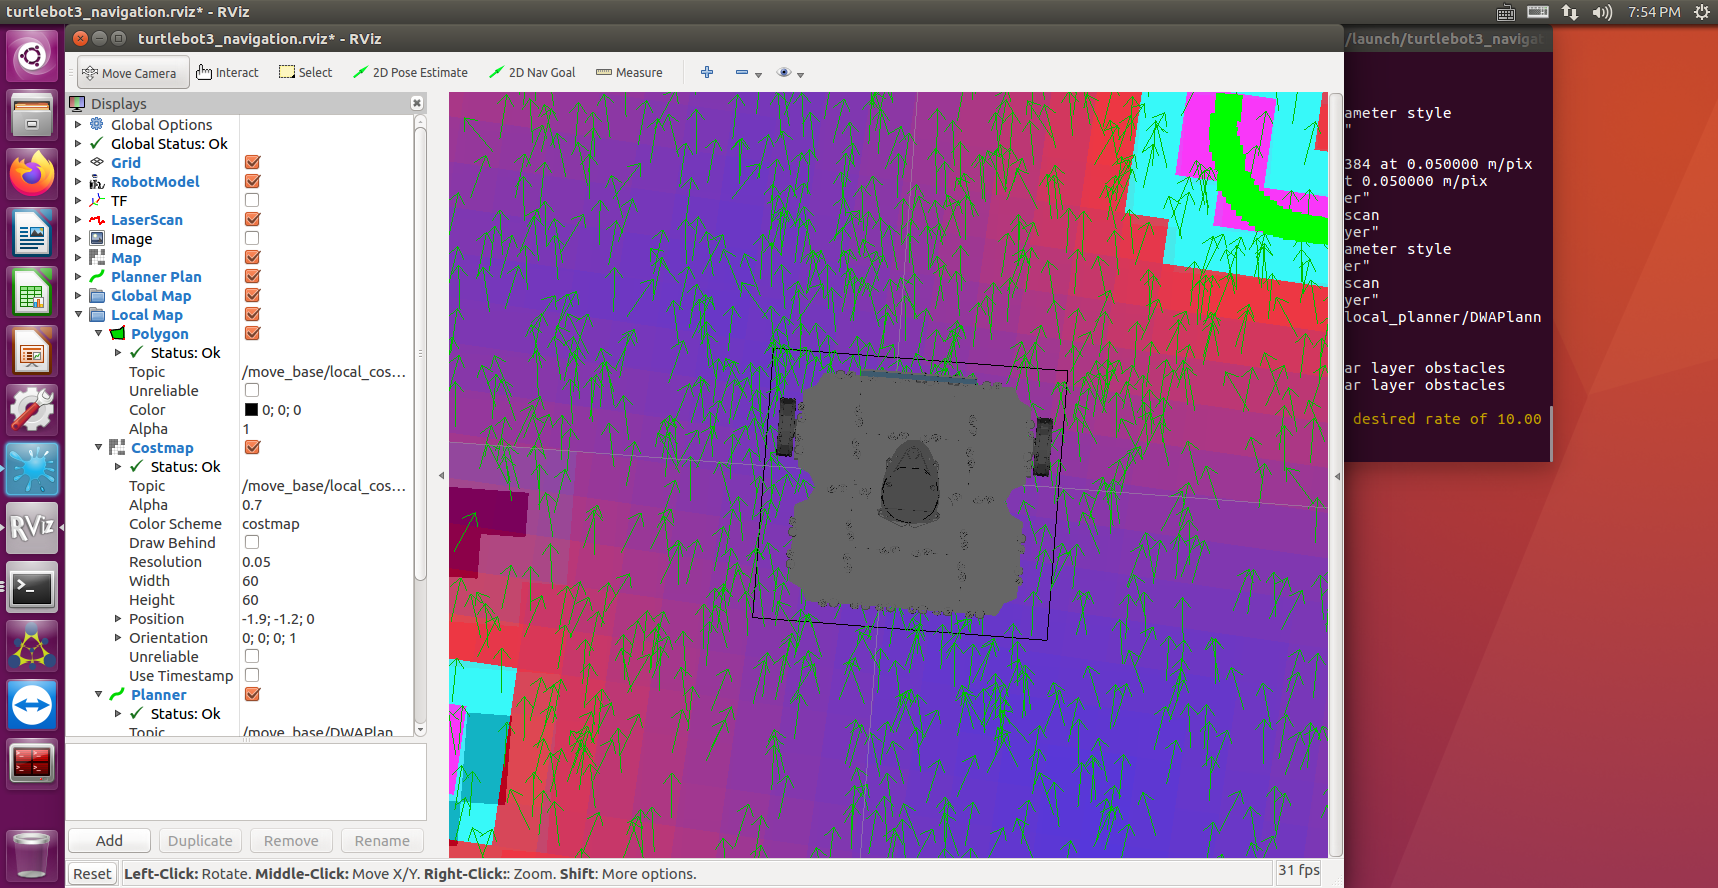
箭头的每个点意味着Turbot3的预期姿势。激光扫描仪将在近似位置绘制线条,如地图上的墙壁
如果图形没有显示线条,请重复上述过程

当Turbot3已经定位,它将自动计划路径
要发送目标位置:
点击 2D Nav Goal按钮
点击地图上你想要的TurtleBot驱动和拖动方向Turbot3应该指向地方
如果目标位置的路径被阻止,这可能会失败。
要在机器人到达目标位置之前停止机器人,请发送Turbot3的当前位
TurtleBot3 Waffle (tx2版华夫)(10)自主导航(A2激光雷达)的更多相关文章
- TurtleBot3 Waffle (tx2版华夫)(4)笔记本与TX2的通信
4.1. 使用vnc控制华夫Turbot3-Tx2开发板 1) 电脑端安装vnc viewer,您可以选择应用商城下载安装即可: 2) 下载后打开,键入Turbot3的ip à回车à选择连接: 3) ...
- TurtleBot3 Waffle (tx2版华夫)(9)建图-gmapping建图(A2雷达)
9.1. 说明 这一节我们来讲 Turtlebot3 的 SLAMSLAM(The Simultaneous Localization and Mapping) 同步定位与地图构建: 希望机器人从未知 ...
- TurtleBot3 Waffle (tx2版华夫)(2)系统安装
Tx2系统默认是安装好的,由于镜像文件大于20G,无法上传百度网盘,所以如有需要请联系我们客服:下面主要是操作步骤: 2.1.准备工作 a.准备好利用Jetpack刷过机的Ubuntu的主机(HOST ...
- TurtleBot3 Waffle (tx2版华夫)(13)RC100遥控杆控制
13.1.遥控器说明 使用ROBOTIS RC100的设置已经在ROS的OpenCR固件中,因此不需要安装必需软件包, 安装号即可使用. 13.2.遥控器的安装 1接线口穿过后壳的过孔. 2接线口连接 ...
- TurtleBot3 Waffle (tx2版华夫)(12)建图-hector建图
1)[Remote PC] 启动roscore $ roscore 2)[TurBot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(11)建图-karto建图
1)[Remote PC] 启动roscore $ roscore 2)[TurBot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(8)键盘控制
1)[Remote PC] 启动roscore $ roscore 2)[Turbot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(7)底盘测试
说明:opencr本身带有自测底盘功能,通过按opencr的sw1和sw2来自检底盘是否正确安装和运行: 7.1.前进测试 1)测试前,先把小车架空,轮子不要着地: 2)接好电源后,打开opencr的 ...
- TurtleBot3 Waffle (tx2版华夫)(6)
重要提示:请在配网通信成功后进行操作,配网后再次开机需要重新验证通信: 重要提示:[Remote PC]代表PC端.[TurtelBot]代表树莓派端: 操作步骤如下: 1)[Remote PC] 启 ...
随机推荐
- 安装rose遇到的问题
将rose文件夹里面的rose.rar直接解压到rose安装目录里面的common文件夹中 安装教程与问题解决连接https://blog.csdn.net/Farewell_w/article/de ...
- moviepy音视频剪辑:AudioClip的max_volume方法报TypeError: bad operand type for abs(): ‘list‘错
☞ ░ 前往老猿Python博文目录 ░ 一.环境 操作系统:win7 64位 moviepy:1.0.3 numpy:1.19.0 Python:3.7.2 二.应用代码及报错信息 应用代码 imp ...
- [BJDCTF 2nd]duangShell 反弹shell
[BJDCTF 2nd]duangShell [BJDCTF 2nd]duangShell 点击进去之后提示我们swp源代码泄露,访问http://xxx/.index.php.swp下载该文件 ...
- DVWA学习笔记
原来装的DVWA没有认认真真地做一遍,靶场环境也有点问题了,到github上面重新下载了一遍:https://github.com/ethicalhack3r/DVWA 复习常见的高危漏洞,产生,利用 ...
- DVWA SQL Injection LOW
最近在学习SQL注入,初出茅庐,就从dvwa开始吧 sql注入可以通过sqlmap工具实现,为了更好地了解原理,这里主要是手工注入 注入的一般流程为: 1,找到注入点,此步骤可通过工具 2,判断注入类 ...
- 判断wangeidtor中输入框内容为空
在我做的项目中,产品没有要求图片多媒体等,暂时只需要标题正文表格之类的,在保存的时候校验内容不为空 刚开始考虑的是editor.txt.html()获取到html片段在判断标签中的值,但是太过繁琐 后 ...
- CSP-S 2020 游记
2020.10.11 初赛了,没怎么做题,之前在网上两次初赛模拟赛 95pts / 94pts,还白嫖了一本书,感觉挺好. 去考场,中途不舒服去了厕所,回来发现有点来不及,阅读程序最后两题不会瞎蒙. ...
- LibreOj #539. 「LibreOJ NOIP Round #1」旅游路线
题目链接 做完这道题,我深知当一个问题复杂度过高的时候,把一些可以分离的操作都分散开,可以大幅度降低复杂度..... 发现无论有多少钱,每到一个点后扩展到的距离被限制在 \(min(C, c[i])\ ...
- AcWing 294. 计算重复
暴力 其实这题的暴力就是个模拟.暴力扫一遍 \(conn(s_1, n_1)\),若出现了 \(res\) 个 \(s_2\). 答案就是 \(\lfloor res / n1 \rfloor\). ...
- Centos安装JDK、Tomcat
准备工作,先下载JDK.Tomcat包:使用FileZilla将软件包发送到/home/software目录下. 1 安装JDK8 首先卸载已有的JDK. # 查看版本 java -version # ...