
TurtleBot3 Waffle (tx2版华夫)(9)建图-gmapping建图(A2雷达)
9.1. 说明
这一节我们来讲 Turtlebot3 的 SLAM
SLAM(The Simultaneous Localization and Mapping) 同步定位与地图构建: 希
望机器人从未知环境的未知地点出发, 在运动过程中通过重复观测到的地图特征(比如, 墙角, 柱子等) 定位自身位置和姿态, 再根据自身位置增量式的构建地图,从而达到同时定位和地图构建的目的。 (维基百科)
9.2.通过远程操作创建地图
1)[Remote PC] 启动roscore
$ roscore
1)[TurBot3] 启动turbot3
$ roslaunch turbot3_bringup minimal.launch
2)[TurBot3] 运行SLAM启动文件
$ roslaunch turbot3_slam gmapping_demo.launch
3)[Remote PC] 启动Rviz可视化模型
$ roslaunch turbot3_rviz navigation_rviz.launch
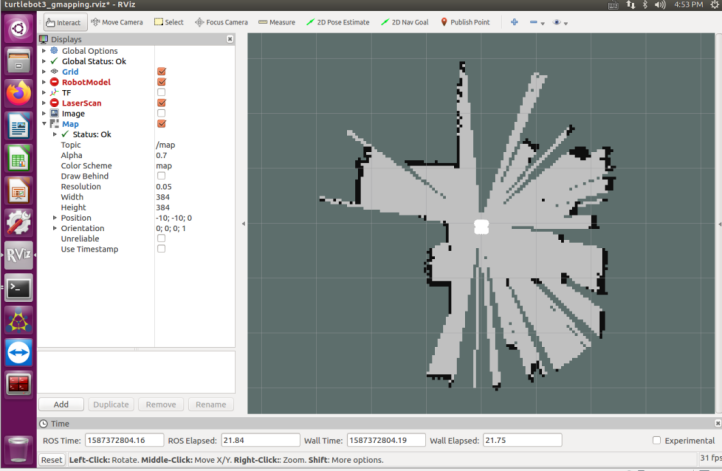
4)[Remote PC] 启动键盘操作
$ roslaunch turbot3_teleop keyboard.launch
移动turbot3进行建图
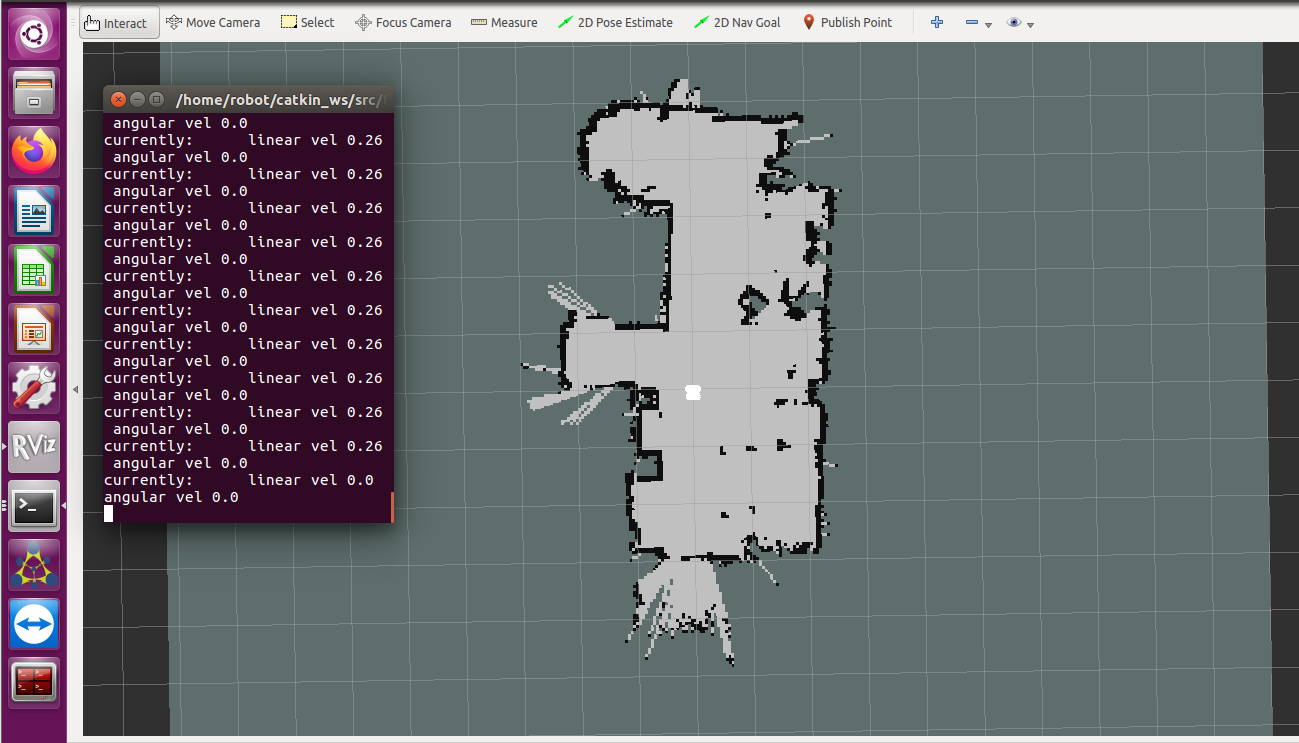
5)[TurBot3] 完成建图后运行地图保存节点
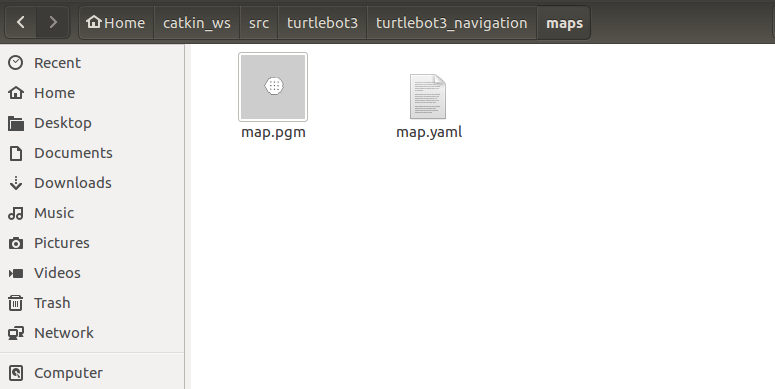
$ rosrun map_server map_saver -f ~/map
map.pgm和map.yaml 在 ~/ 目录里创建

TurtleBot3 Waffle (tx2版华夫)(9)建图-gmapping建图(A2雷达)的更多相关文章
- TurtleBot3 Waffle (tx2版华夫)(12)建图-hector建图
1)[Remote PC] 启动roscore $ roscore 2)[TurBot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(11)建图-karto建图
1)[Remote PC] 启动roscore $ roscore 2)[TurBot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(10)自主导航(A2激光雷达)
1)[Remote PC] 启动roscore $ roscore 2)[TurBot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(5)激活你的雷达
重要提示:请在配网通信成功后进行操作,配网后再次开机需要重新验证通信: 重要提示:[Remote PC]代表PC端.[TurtelBot]代表树莓派端: 5.1.操作步骤 1)[Remote PC] ...
- TurtleBot3 Waffle (tx2版华夫)(4)笔记本与TX2的通信
4.1. 使用vnc控制华夫Turbot3-Tx2开发板 1) 电脑端安装vnc viewer,您可以选择应用商城下载安装即可: 2) 下载后打开,键入Turbot3的ip à回车à选择连接: 3) ...
- TurtleBot3 Waffle (tx2版华夫)(2)系统安装
Tx2系统默认是安装好的,由于镜像文件大于20G,无法上传百度网盘,所以如有需要请联系我们客服:下面主要是操作步骤: 2.1.准备工作 a.准备好利用Jetpack刷过机的Ubuntu的主机(HOST ...
- TurtleBot3 Waffle (tx2版华夫)(13)RC100遥控杆控制
13.1.遥控器说明 使用ROBOTIS RC100的设置已经在ROS的OpenCR固件中,因此不需要安装必需软件包, 安装号即可使用. 13.2.遥控器的安装 1接线口穿过后壳的过孔. 2接线口连接 ...
- TurtleBot3 Waffle (tx2版华夫)(8)键盘控制
1)[Remote PC] 启动roscore $ roscore 2)[Turbot3] 启动turbot3 $ roslaunch turbot3_bringup minimal.launch 3 ...
- TurtleBot3 Waffle (tx2版华夫)(7)底盘测试
说明:opencr本身带有自测底盘功能,通过按opencr的sw1和sw2来自检底盘是否正确安装和运行: 7.1.前进测试 1)测试前,先把小车架空,轮子不要着地: 2)接好电源后,打开opencr的 ...
随机推荐
- 第十七章、Model/View开发:QListView的功能及属性
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 一.概述 QListView是从QAbstractItemView 派生的类,实现了QAbstrac ...
- metasploit魔鬼训练营靶机环境搭建(第二章)
环境搭建,书上已经很详细了,路由转发的那个鼓捣了好久都没弄好,菜的啊 所以先往书后面继续学习,不停留在配置环境上了. backtrack没有下载,使用的kali linux 其他的都是一样的 百度网盘 ...
- DFS,BFS 练习(深搜,广搜,图,leetcode)
https://leetcode-cn.com/problems/route-between-nodes-lcci/ 节点间通路.给定有向图,设计一个算法,找出两个节点之间是否存在一条路径. 示例1: ...
- vue项目中扫码枪收款
扫码枪会将扫到的数据带入到获取焦点的输入框中,并且触发输入框的enter回车事件 1.页面上要有一个输入框,并且是获取焦点状态,当然它是隐藏的看不到,我是把宽高设置为0,然后加上回车事件. ...
- this作为构造函数时注意点
在 JS 中,为了实现类,我们需要定义一些构造函数,在调用一个构造函数的时候加上 new 这个关键字: function Person(name) { this.name = name; consol ...
- php curl的使用心得
php的curl有很多参数,整理一下其中的常用参数的作用 1.CURLOPT_SSL_VERIFYHOST 设置为 1 是检查服务器SSL证书中是否存在一个公用名(common name).译者注:公 ...
- 微信小程序图片上传和裁剪
本篇博客用于解决微信小程序图片裁剪问题 图片裁剪常用于头像选择和图片合成等. 图片裁剪解决方案: 目前网络上知名的微信小程序图片裁剪插件是we-cropper(文末有链接) 操作步骤:下载好we-cr ...
- 在线CC攻击网站源码
源码目录 index.html 首页 cc.php 核心文件 count.php 使用统计 pv.php 访问测试页面 ip.txt 代理IP数据文件 运行方式 域名/?url=目标网址 要先获取代{ ...
- qq获取验证码接口
测试 获取验证码 import smtplib from email.mime.text import MIMEText from email.utils import formataddr #定义参 ...
- Redis达到最大占用内存后的淘汰策略
1. 查询Redis最大占用内存 # 查询最大占用内存 config get maxmemory # 为0时在64操作系统中不限制内存,在32位操作系统中最大为3GB 2. Redis设置最大占用内存 ...