
第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch。
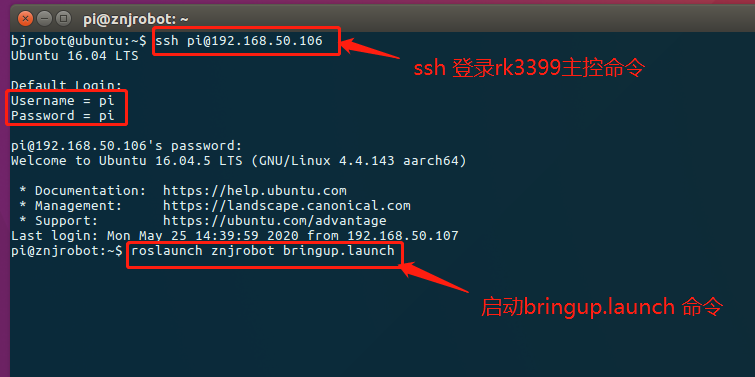
2.再打开一个终端,ssh 过去主控端启动 roslaunch znjrobot navigate_multi.launch。

3.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz。

4.全屏化后点击 File,点击 Open Config,
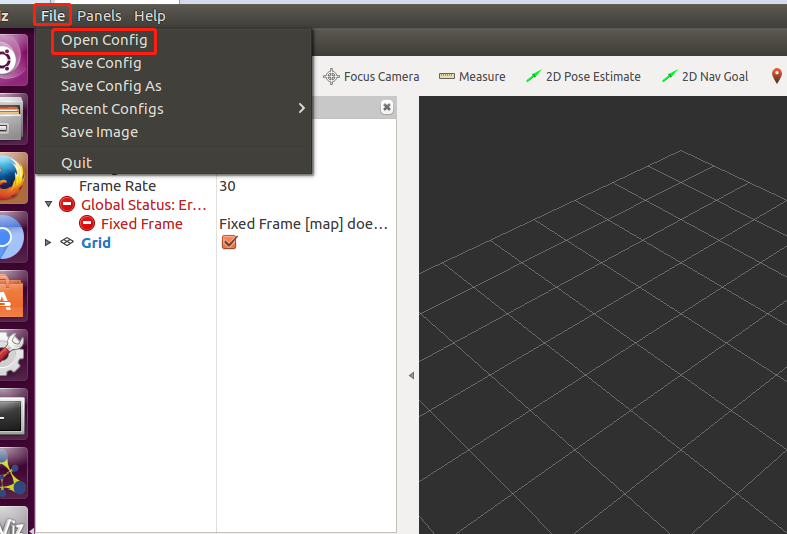
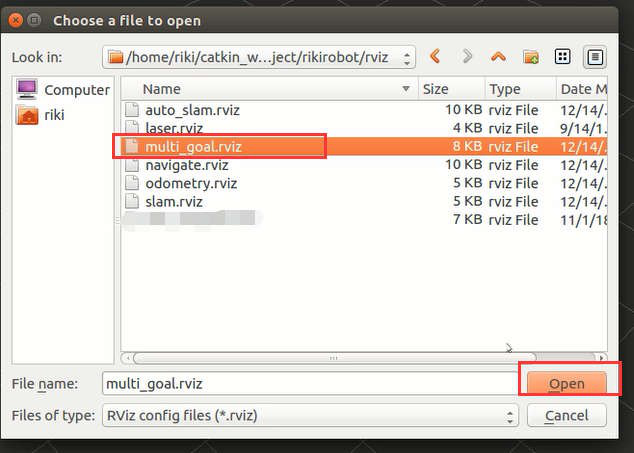
5.找到路径下~/catkin_ws/src/znjrobot_project/znjrobot/rviz/multi_goal.rviz, 的 multi_goal.rviz 文件。点 Open
6.把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图;鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。
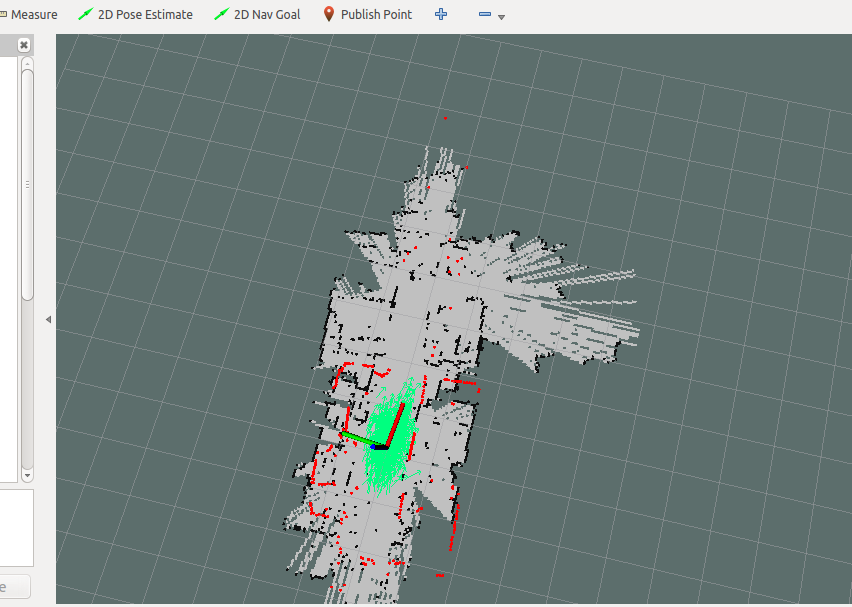
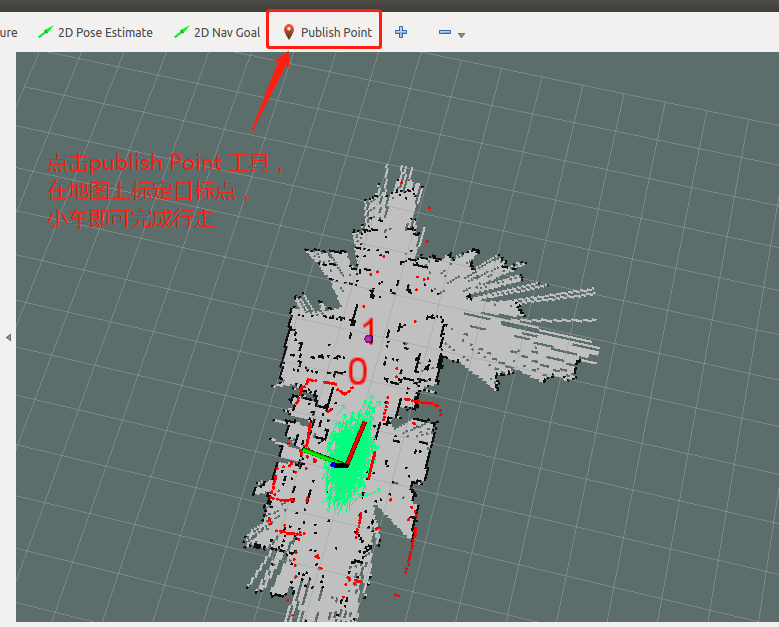
7.点击 Publish Point,在地图上依次打点,小车会自动计算路径,按照打点顺序依次到达目标点的位置。
第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第七章节 BJROBOT 选择区域自主构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动r ...
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
随机推荐
- PyQt学习随笔:Qt中Model/View相关的主要类及继承关系
View相关类类继承关系: Model相关类类继承关系:
- PyQt学习随笔:Qt Designer的Edit Buddies功能
在Qt Designer的Edit菜单下有个Edit Buddies(编辑伙伴关系)子菜单,该菜单的作用是将一个Label与其他控件关联起来,当Label控件设置了快捷键时,通过Label的快捷键就可 ...
- C++编程指南(6-7)
六.函数设计 函数是C++/C程序的基本功能单元,其重要性不言而喻.函数设计的细微缺点很容易导致该函数被错用,所以光使函数的功能正确是不够的.本章重点论述函数的接口设计和内部实现的一些规则. 函数接口 ...
- python 练习洗牌
生成随机数需要引入random模块,学习下random模块中常用的几个函数: random.random() 用于生成一个0到1的随机符点数: 0 <= n < 1.0 random.un ...
- python学生管理名片
name=['刘备','关羽','张飞','赵云','马超'] print('名片管理系统1.0\n1.增加一个新的名片\n2.删除一个名片\n3.修改一个名片\n4.查找一个名片\n5.退出名片管理 ...
- Kubernetes实战指南(三十四): 高可用安装K8s集群1.20.x
@ 目录 1. 安装说明 2. 节点规划 3. 基本配置 4. 内核配置 5. 基本组件安装 6. 高可用组件安装 7. 集群初始化 8. 高可用Master 9. 添加Node节点 10. Cali ...
- git-服务器搭建-协议概念
现在开发过程中,很多的实现某一些功能的工具,都是类似的服务器-客户端结构,即C-S架构,例如消息队列的KAFKA,文件存储的EasticSearch,包括我们日常工作中的数据库,他都是一种C-S架构, ...
- centos 7系统安装mysql 8.0
一.关闭防火墙 [root@node01 ~]# systemctl disable firewalld [root@node01 ~]# systemctl stop firewalld [root ...
- Springboot mini - Solon详解(八)- Solon的缓存框架使用和定制
Springboot min -Solon 详解系列文章: Springboot mini - Solon详解(一)- 快速入门 Springboot mini - Solon详解(二)- Solon ...
- .Net Core 学习之旅知乎版
@[yuyue](.Net Core 学习之旅-.netCore Developer RoadMap) # .Net Core 学习之旅 随着.NET5.O 的正式推出,微软的VS大一统目的逐步成型, ...